
Mitä drone-fotogrammetria on?
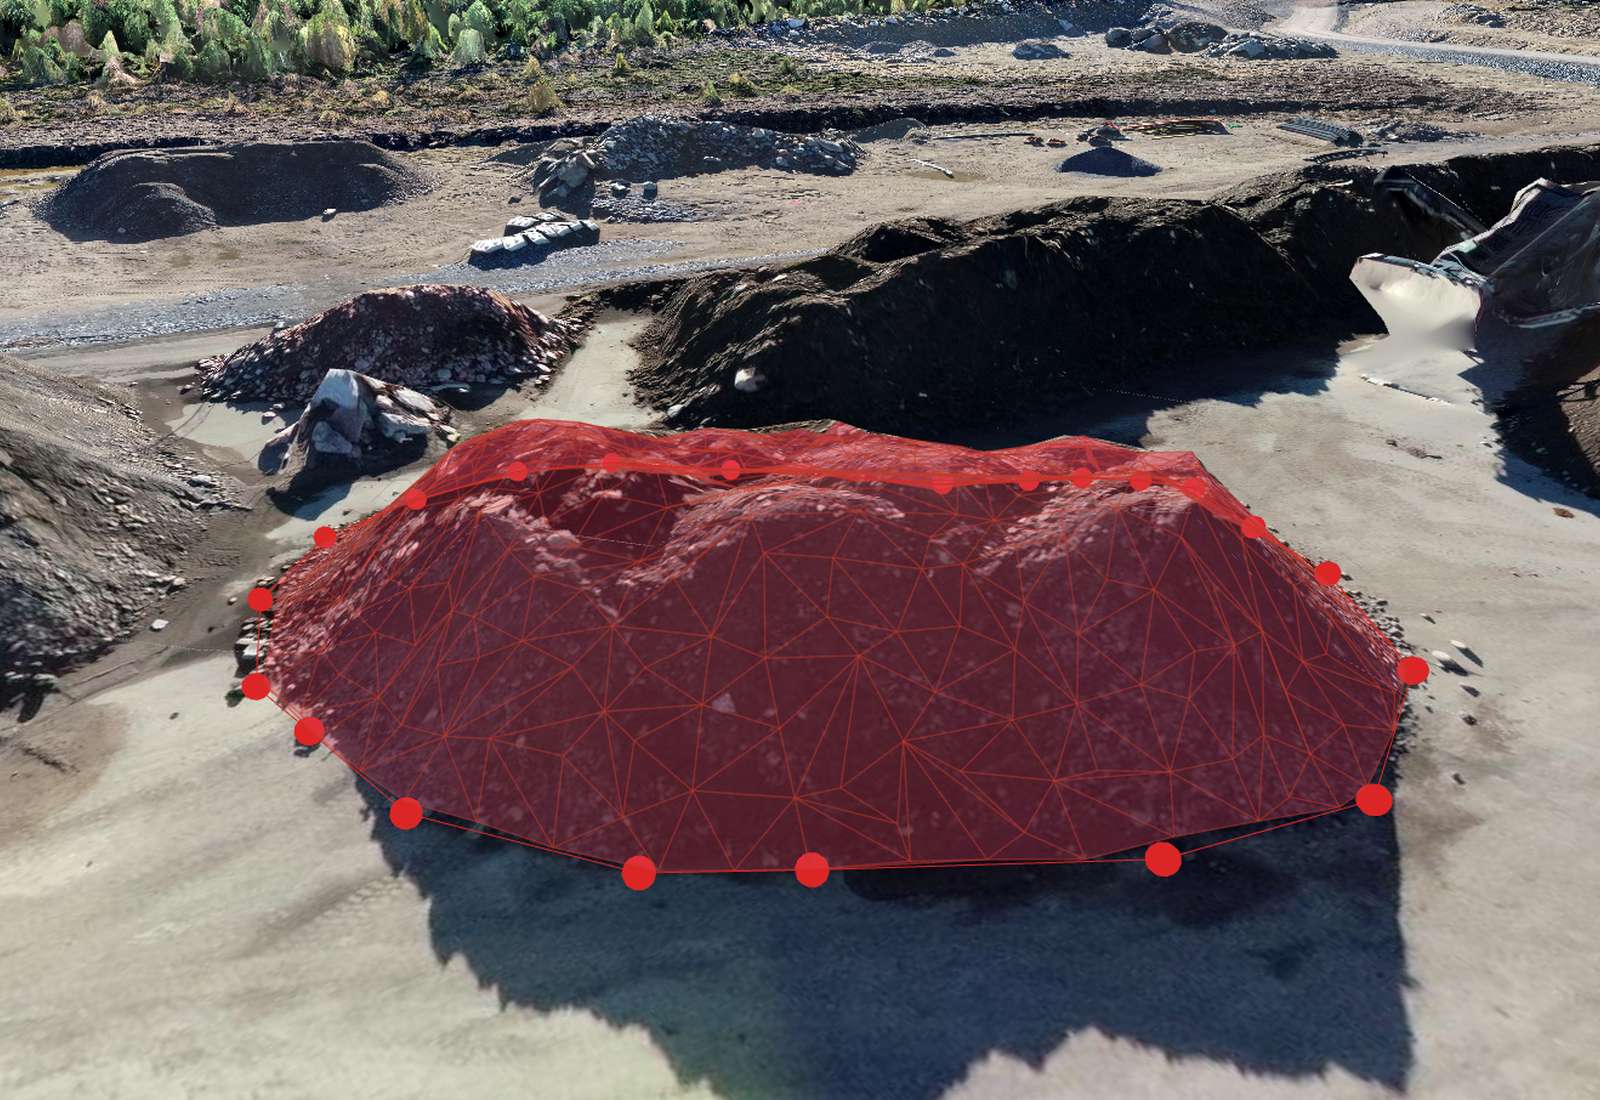
Fotogrammetria on tiede, jossa mittaukset tehdään valokuvista. Drone-kartoituksessa lennät suunnitellun kuvion kohteen yllä ja otat satoja tai tuhansia päällekkäisiä kuvia. Ohjelmisto löytää samat fyysiset kohteet monesta kuvasta, selvittää, missä kukin kuva on otettu ja miten kamera oli suunnattu, ja rekonstruoi kohteen 3D:nä. Periaate on sama kuin kahdella silmällä nähdyssä stereonäössä, mutta kahden näkökulman sijaan niitä on monta.[1][2]
Tulos ei ole yksittäinen kuva vaan joukko tuotteita, jotka kaikki tulevat yhdestä mittauksesta: pistepilvi, korkeusmallit, 3D-verkkomalli ja ortokuva. Koska malli on sidottu todellisiin koordinaatteihin, siitä voi mitata etäisyyksiä, pinta-aloja, korkeuksia ja tilavuuksia, ja sen tarkkuuden voi tarkistaa mitattuja pisteitä vasten.
Miten fotogrammetrian prosessi toimii?
Jokainen fotogrammetriamoottori, myös OpenDroneMap (avoimen lähdekoodin moottori, jota Orthosite käyttää), noudattaa samaa vaiheiden ketjua.[4]
- Piirteiden tunnistus ja yhdistäminen. Ohjelmisto löytää jokaisesta kuvasta erottuvia kuva-alueita (kulmia, tekstuureja) ja yhdistää ne päällekkäisten kuvien välillä. Siksi limityksellä on väliä: maastopistettä, joka näkyy vain yhdessä tai kahdessa kuvassa, ei voi ratkaista luotettavasti.
- Structure from Motion (SfM). Yhdistetyistä piirteistä ratkaistaan jokaisen kuvan kameran sijainti ja suuntaus sekä harva joukko 3D-pisteitä. Kimppusäätö (bundle adjustment) tarkentaa sitten kaikki kamerat ja pisteet yhdessä minimoimalla takaisinprojisointivirheen eli etäisyyden sen välillä, missä piste havaitaan kuvassa ja missä malli sanoo sen olevan.[1] Orthositen moottori käyttää tähän vaiheeseen OpenSfM:ää.[8]
- Georeferointi. Kameran sijaintitiedot (GPS tai RTK, jos drone tallentaa sen) sijoittavat mallin koordinaatistoon. Maatukipisteet (GCP), mitatut maalimerkit, jotka merkitset kuviin, sitovat mallin mittauskoordinaatteihin vielä lujemmin. Katso GCP-opas.
- Tiheä sovitus (Multi-View Stereo, MVS). Kun kameroiden asennot tunnetaan, syvyys arvioidaan pikseleittäin useasta kuvasta ja yhdistetään tiheäksi pistepilveksi, jossa on miljoonia pisteitä.[3]
- Verkotus ja tekstuurointi. Tiheästä pilvestä rakennetaan 3D-pintaverkko ja kuvat projisoidaan sen päälle tekstuuriksi. Orthositen moottori rakentaa täyden 3D-verkon (ei 2,5D-pintaa), joten seinät ja ulkonemat tulevat mukaan.
- Ortokuva ja korkeusmallit. Ortokuva renderöidään tekstuuroidusta verkosta ylhäältä päin, jolloin linssin ja maaston vääristymät poistuvat ja kartta on mittakaavassa. DSM ja DTM rasteroidaan pistepilvestä.
Tärkeää: kimppusäädön omat sovitustunnusluvut (takaisinprojisointivirhe, GCP-jäännökset) kertovat, kuinka hyvin malli on sopusoinnussa itsensä kanssa, eivät kuinka tarkka se on. Tarkkuus todetaan vain vertaamalla toimitettua tuotetta riippumattomiin mitattuihin pisteisiin. Katso alla oleva tarkkuusosio.
Mitä Orthosite toimittaa lennosta?
Orthosite käsittelee kuvasi omalla tietokoneellaan Ruotsissa käyttäen OpenDroneMap 3.6.2:ta rekonstruktiomoottorina ja lisää sitten omat vaiheensa korkeusmalleille ja tarkkuusraportille. Yhdestä lennosta saat:
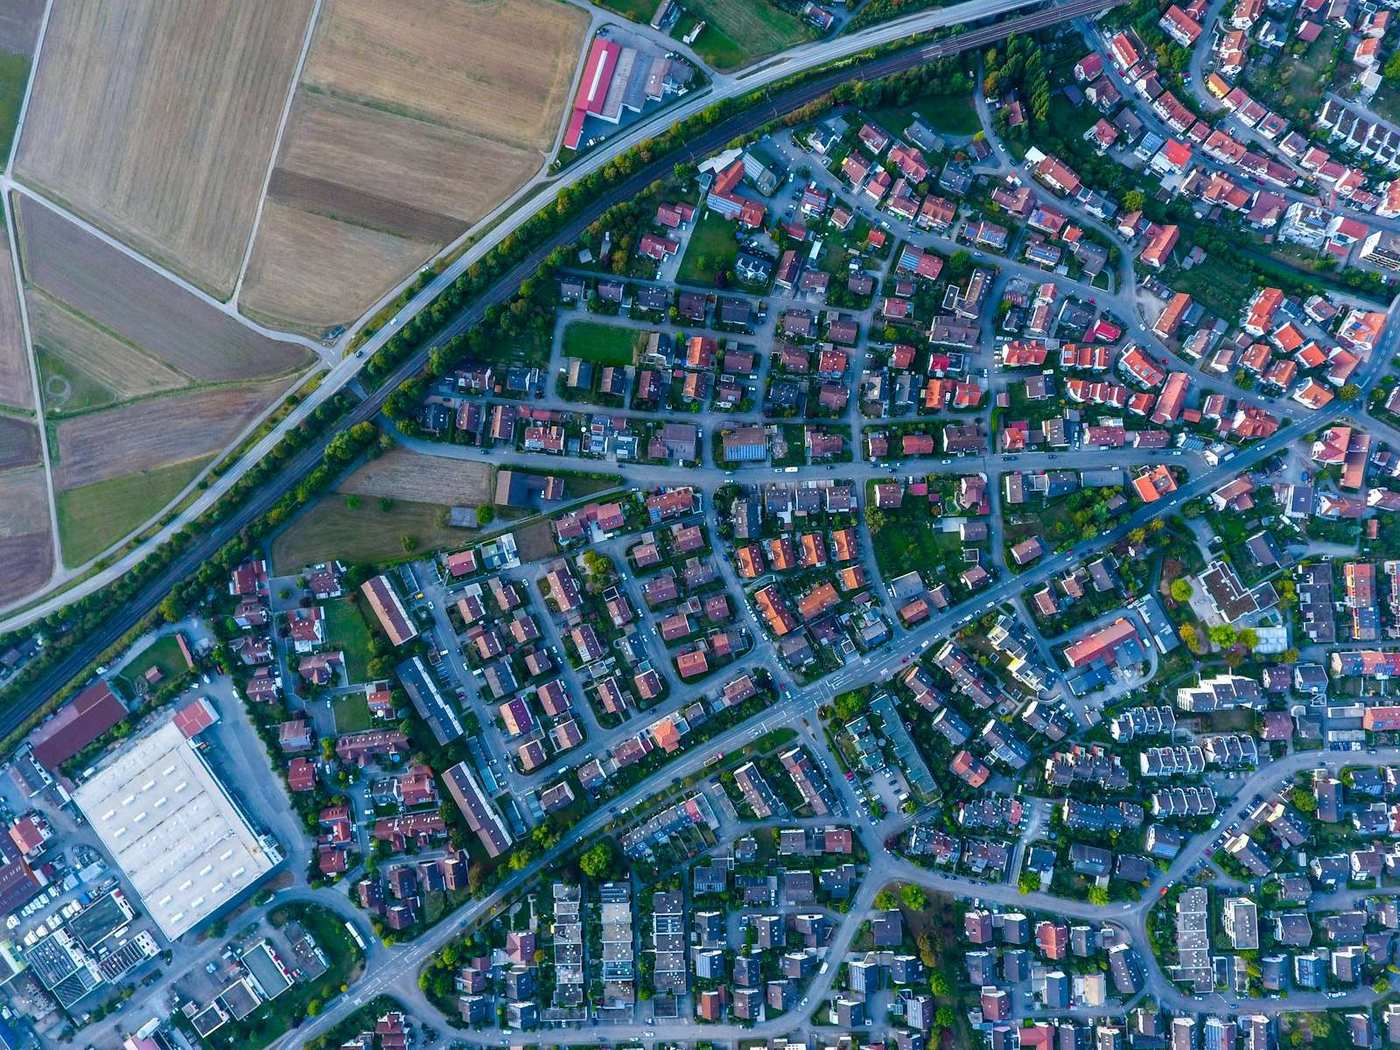
- Ortokuva — mittakaavassa oleva ilmakartta, renderöitynä 2 cm pikselikoolla useimmissa kohteissa, ei koskaan lennon oman GSD:n alle (hyvin suuret kohteet karkeistetaan, jotta ne pysyvät alle 1,5 gigapikselin ja rasteri voidaan avata). Ladattavissa GeoTIFF-tiedostona valitsemassasi koordinaattijärjestelmässä.
- DSM (Digital Surface Model, pintamalli) — päällimmäisen pinnan korkeus, rakennukset, puut ja kasat mukaan lukien. Orthosite rasteroi sen itse pistepilvestä 3 cm:n ruudulla (karkeammalla, jos lennon GSD on karkeampi): jokainen ruutu on niiden pisteiden keskiarvo, jotka ovat enintään 6 cm:n päässä ruudun korkeimmasta pisteestä. Tämä korvasi moottorin oman rasterin, joka oli kolmella testilennolla maatukipisteissä 0,5–2 cm pilven yläpuolella, koska se ottaa kunkin ruudun pisteiden maksimin.
- DTM (Digital Terrain Model, maastomalli) — paljas maanpinta, rasteroituna maaksi luokitelluista pisteistä. Tiheän kasvillisuuden alla fotogrammetria näkee vain vähän maapisteitä, joten DTM on siellä interpoloitu ja epäluotettavampi (katso LiDAR-osio).
- Pistepilvi — LAZ, LAS tai XYZ, uudelleenprojisoituna valittuun koordinaatti- ja korkeusjärjestelmään, katsottavissa myös selaimessa. Pro-tilauksessa ja sitä ylemmissä pistepilvieditori luokittelee pilven sääntöpohjaisilla suodattimilla (maa, matala/keskikorkea/korkea kasvillisuus, rakennukset, vesi, tiepinta, johdot, siltakannet, kohina) ja vie luokitellun pilven LAS- tai LAZ-muodossa valitsemillasi luokilla.
- Tekstuuroitu 3D-malli — katsottavissa 3D-katselimessa, OBJ-lataus (pakattuna tekstuurien ja .prj-tiedoston kanssa).
- TIN-pinta ja piirrokset — kolmioitu pinta vietynä LandXML-, DXF- tai 2DM-muodossa sekä piirtämäsi viivat ja polygonit CSV-, DXF-, GeoJSON-, Shapefile- tai KML-muodossa.
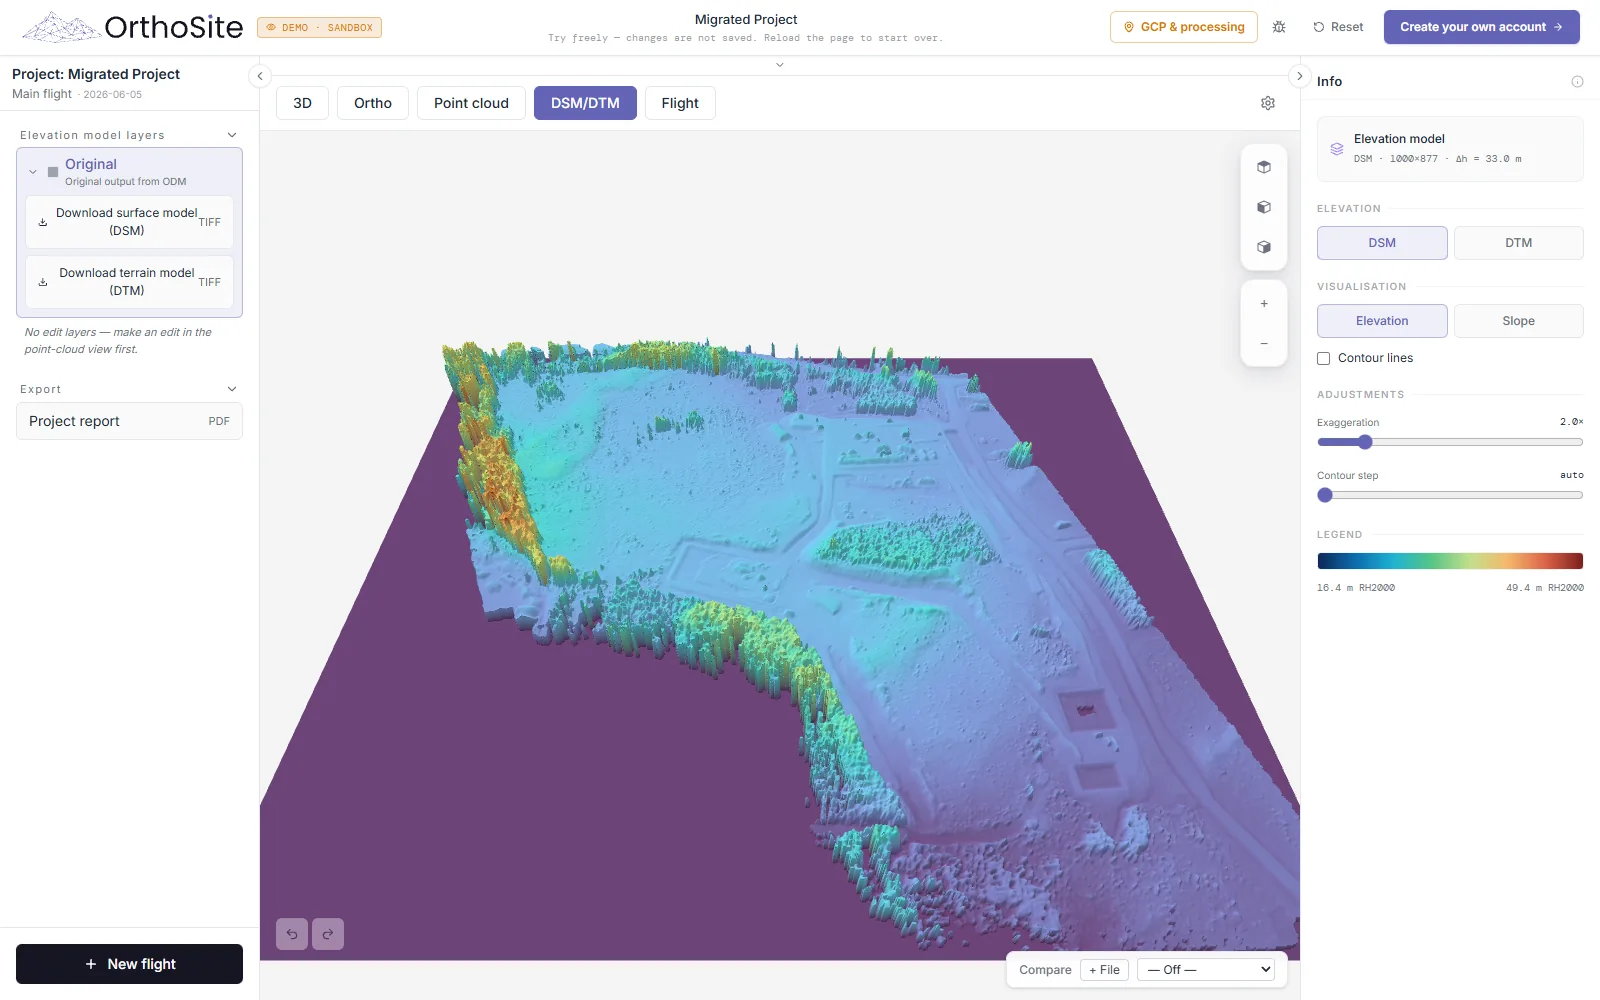
Tuotteet ovat näkymiä yhteen mittaukseen, joten katselimessa luetun, DSM:stä otetun ja lähimmistä pilvipisteistä saadun korkeuden pitäisi vastata toisiaan pilven kohinan sisällä. Koordinaatti- ja korkeusjärjestelmät (esimerkiksi SWEREF 99 ja RH 2000) asetetaan projektikohtaisesti; katso koordinaattijärjestelmäopas. Mitä kukin rasteri tarkoittaa, selviää oppaasta Ortomosaiikki, DSM ja DTM selitettyinä.
Mitä tuotetta tarvitset?
- Pinta-ala, etäisyys, dokumentointi, kohteen suunnittelu → ortokuva.
- Tilavuudet, maanrakennus, ojitus, korkeuskäyrät → DSM tai DTM (katso tilavuusmittaus).
- CAD, poikkileikkaukset, suunnitteluohjelmat → pistepilvi tai TIN.
- Tarkastus, pystysuorat rakenteet, esittely → tekstuuroitu 3D-malli.
Kaikki ne tuotetaan samasta käsittelyajosta, joten sinun ei tarvitse valita etukäteen. Selaimessa mittaamista käsitellään oppaassa mittaaminen drone-kartoilla.
Kuinka tarkkaa drone-fotogrammetria on?
Tarkkuudella on kaksi osaa. Suhteellinen tarkkuus kertoo, kuinka hyvin mallin sisäiset mittaukset täsmäävät keskenään (etäisyydet, lähekkäisten pisteiden väliset korkeuserot). Absoluuttinen tarkkuus kertoo, kuinka hyvin malli sijaitsee todellisissa koordinaateissa, ja se riippuu georeferoinnista: RTK-paikannuksesta, maatukipisteistä tai kummastakaan.
Fyysisen katon määrää lento, pääasiassa GSD. Kameralle, jonka lentokorkeus on H, polttoväli f ja pikselikoko p, GSD = p·H/f. Riippumattomat tutkimukset toteavat, että paras saavutettava virhe skaalautuu GSD:n mukana ja että tarkkuuden arviointi pelkillä kontrollipisteillä yliarvioi sen riippumattomiin tarkistuspisteisiin verrattuna.[5] RTK:n, hyvin jakautuneiden mitattujen maatukipisteiden ja 1–2 cm GSD:n kanssa realistinen paras tulos on noin 1 GSD tasossa ja 2–3 GSD korkeudessa (karkeasti 1–2 cm ja 2–5 cm), mitattuna riippumattomilla tarkistuspisteillä. Ilman RTK:ta tai GCP:itä malli on vain yhtä hyvä kuin dronen oma satelliittipaikannus, ja absoluuttiset korkeudet voivat olla pahasti pielessä (katso korkeusjärjestelmää koskeva kohta alla); se riittää visuaaliseen kartoitukseen mutta ei insinöörityön toimituksiin.

Orthosite ei lupaa tyypillistä lukua. Jokaisesta lennosta, jolla on merkittyjä tarkistuspisteitä (mitattuja pisteitä, joita ei käytetä säädössä), se raportoi saavutetun tarkkuuden niitä vasten: RMSE tasossa ja korkeudessa ASPRS Positional Accuracy Standards -standardin, Edition 2,[6] mukaisesti, joka vaatii vähintään 30 tarkistuspistettä ennen kuin tuotteen todetaan täyttävän luokan, sekä 95 %:n arvon ja käytettyjen tarkistuspisteiden määrän, ja varoittaa, kun niitä on liian vähän mitään päätelläkseen. Myös GCP-jäännökset näytetään, mutta ne ovat sovitustunnusluku, eivät tarkkuus.
Mikä vaikuttaa tuloksen laatuun?
- Limitys. Jokaisen maastopisteen on näyttävä useassa kuvassa, jotta SfM ja tiheä sovitus toimivat; liian vähäinen limitys on tavallisin syy aukkoihin ja vääntymiin. Lento-oppaassa on asetukset.
- GSD. Korkeammalta lentäminen antaa suuremman GSD:n ja matalamman tarkkuuskaton, olipa käsittely kuinka hyvä tahansa.
- Kontrolli. Vähäiset tai kasaantuneet GCP:t tai yksikin virheellinen merkintä siirtää mallia. Jaa ne tasaisesti alueelle ja pidä osa mitatuista pisteistä erillään tarkistuspisteinä.
- Valo ja liike-epäterävyys. Kovat varjot, vaihtuva valo ja lentonopeuteen nähden liian hidas suljinaika sumentavat tai muuttavat piirteitä, joita ohjelmisto yhdistää.
- Pinnat, joita ei voi yhdistää. Vesi, lasi, hyvin tasainen maa (tuore lumi, sileä hiekka) ja liikkuvat kohteet aiheuttavat aukkoja tai kohinaa.
- Kasvillisuus. Fotogrammetria mittaa sen, minkä kamera näkee, eli latvuston tai ruohon pinnan, ei sen alla olevaa maata.
- Korkeusjärjestelmä. Ilman RTK-ratkaisua DJI-dronet kirjoittavat kuviin barometrisen korkeuden; kahdella Orthositen testilennolla se oli 126 m ja 132 m pielessä todellisesta korkeudesta. Käytä RTK:ta tai GCP:itä absoluuttisiin korkeuksiin.
Fotogrammetria vai LiDAR: kumpaa kannattaa käyttää?
Molemmat tuottavat 3D-dataa, ja ne epäonnistuvat eri kohdissa. Fotogrammetria toimii useimpien kartoitusdronejen valmiilla kameralla ja antaa myös todellisväriset kuvat ja ortokuvan. Se näkee vain ylhäältä näkyvät pinnat. Ilmassa tehtävä LiDAR mittaa etäisyyden laserpulsseilla, joista osa läpäisee kasvillisuuden aukot ja osuu maahan, joten se vaatii oman skanneriyksikön mutta voi tuottaa maastomallin latvuston alta.
Vertailu UAV-LiDARin ja SfM-fotogrammetrian välillä kuudessa kasvillisuustyypissä, ruohosta havupuihin, osoitti LiDARin tarkemmaksi maanpinnan korkeudessa kaikissa, ja fotogrammetrinen malli tavoitti vain puiden latvat, kun taas LiDAR otti näytteitä myös niiden alapuolisesta rakenteesta.[7] Avoimella maalla, kovilla pinnoilla, kasoilla, kaivannoissa ja rakennuksissa fotogrammetria on tavallinen valinta ja antaa edellä mainitut mittaustyössä tarvittavat tuotteet. Kun tarvitset maan tiheän kasvillisuuden alta, käytä LiDARia. Orthosite käsittelee valokuvia, ei LiDAR-dataa.
Kuinka kauan käsittely kestää?
Se riippuu kuvien määrästä, laatuasetuksesta ja jonossa olevien töiden määrästä, koska Orthosite käsittelee omalla tietokoneellaan. Mitattuja esimerkkejä Orthositen moottoritesteistä: 234 kuvan lento kesti pistepilvivaiheessa (ilman verkkoa ja ortokuvaa) noin 40 minuuttia keskitasolla ja 76 minuuttia korkealla pistepilvilaadulla, ja 2 452 kuvan kohde, joka käsiteltiin neljässä osassa ennen nykyistä lentokohtaista rajaa, kesti koko ajon osalta noin 12 tuntia. Yksi lento voi sisältää moottorissa enintään 1 200 kuvaa, ja kukin tilaus asettaa oman rajansa tämän puitteissa; tilaukset mittaavat käsittelyn kuvakrediiteissä, joista yksi kattaa yhden enintään 24 megapikselin kuvan. Laatuasetukset käyttävät samoja tarkkuusasetuksia; korkeammat asetukset antavat lähinnä tiheämmän pilven.
Lataat tiedostot selaimesta (tiedostot menevät suoraan tallennustilaan), joten voit sulkea välilehden ja palata, kun ajo on valmis.
Miksi käyttää droneja perinteisen mittauksen sijaan?
Drone tallentaa täyden kattavuuden senttimetritason GSD:llä, joka neliömetri eikä vain mitattujen pisteiden verkko, eikä kenenkään tarvitse kävellä rinteillä, katoilla, kasoilla tai vilkkaassa liikenteessä. Lennot ovat toistettavia, joten mittauksia voi verrata ajan yli edistymisen, tilavuusmuutosten ja seurannan vuoksi. Yksittäisen, selvästi määritellyn pisteen tarkkuudessa takymetri on edelleen parempi, joten monet mittaajat käyttävät molempia: droneja kattavuuteen, takymetriä tai GNSS:ää kontrolliin ja tarkistuspisteisiin.
Ketkä käyttävät drone-fotogrammetriaa?
Maanmittaajat maastomittauksiin, rakennus- ja maanrakennusurakoitsijat edistymisen seurantaan ja leikkaus/täyttö-laskentaan (opas), louhokset ja kaivokset kasojen tilavuuksiin, tie- ja ratahankkeet käytävien ja poikkileikkausten tekoon, maatalous maaston ja ojituksen tarkasteluun (opas) sekä tarkastus- ja ympäristötiimit muutosten havaitsemiseen. Jos valitset dronea, katso paras drone kartoitukseen.
FAQ
Miten drone-fotogrammetria toimii?
Kuinka tarkkaa drone-fotogrammetria on?
Tarvitsenko maatukipisteitä (GCP)?
Fotogrammetria vai LiDAR: kumpi on parempi?
Mikä on GSD?
Kuinka kauan käsittely kestää?
Mitä tiedostoja voin viedä Orthositesta?
Tarvitseeko minun asentaa ohjelmia tai hankkia tehokas tietokone?
Lähteet
- Bundle Adjustment — A Modern Synthesis – Triggs, McLauchlan, Hartley, Fitzgibbon; Vision Algorithms: Theory and Practice, LNCS 1883, Springer (2000)
- Structure-from-Motion Revisited – Schönberger, Frahm; IEEE CVPR (2016)
- Accurate, Dense, and Robust Multiview Stereopsis – Furukawa, Ponce; IEEE TPAMI 32(8) (2010)
- OpenDroneMap (ODM) documentation and source – OpenDroneMap (2026)
- Accuracy of Unmanned Aerial Vehicle (UAV) and SfM photogrammetry survey as a function of the number and location of ground control points used – Sanz-Ablanedo, Chandler, Rodríguez-Pérez, Ordóñez; Remote Sensing 10(10):1606 (2018)
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2, Version 2 – American Society for Photogrammetry and Remote Sensing (2024)
- UAV-LiDAR and Structure from Motion Photogrammetry: Spatial Accuracy in Vegetated Terrain (MSc thesis) – Kucharczyk, University of Calgary (2017)
- OpenSfM — Structure from Motion library – Mapillary / open source (2026)
Viimeksi tarkistettu:
Tee seuraavasta lennostasi mitattu tulos
Lataa dronekuvasi, niin Orthosite rakentaa ortomosaiikin, 3D-mallin, pistepilven ja korkeusmallit omalla käsittelytietokoneellaan Ruotsissa — mittaa, jaa ja vie avoimissa formaateissa.
Aloita Orthositen käyttö