
Wat is dronefotogrammetrie?
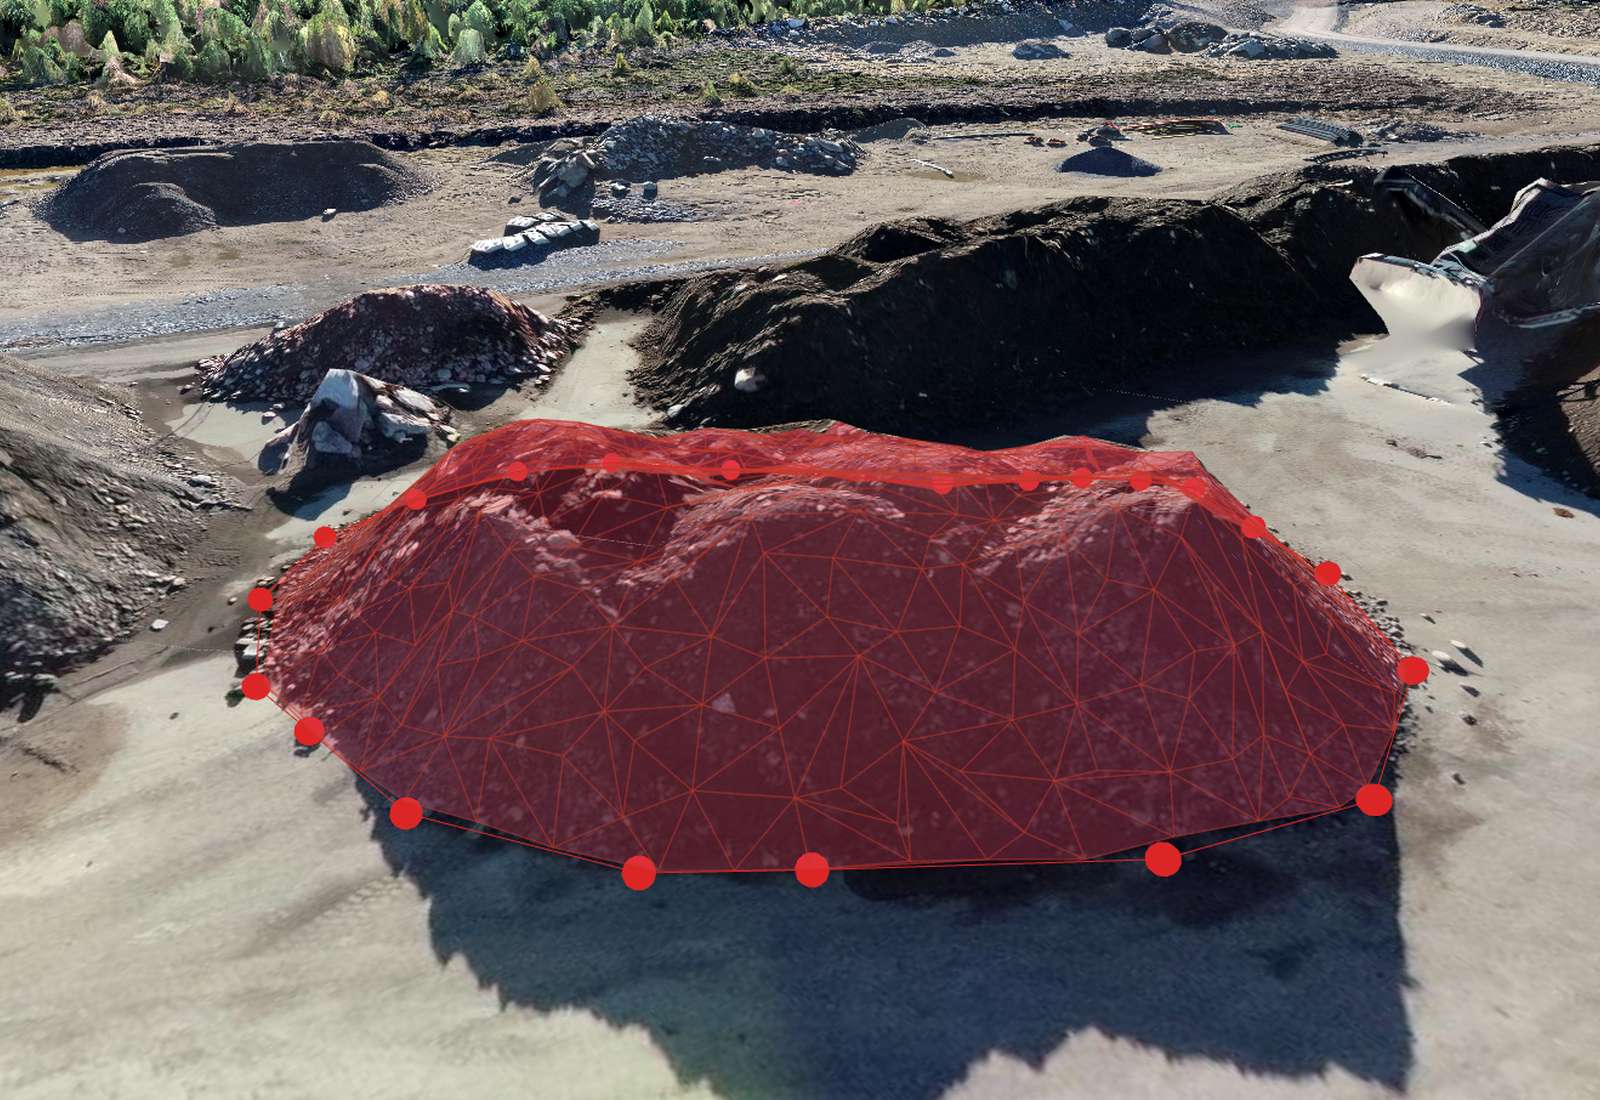
Fotogrammetrie is de wetenschap van het meten uit foto's. Bij dronekartering vliegt u een geplande route over een terrein en maakt honderden of duizenden overlappende beelden. Software vindt daarna dezelfde fysieke kenmerken in veel foto's, bepaalt waar elke foto is genomen en hoe de camera was gericht, en reconstrueert de scène in 3D. Het is hetzelfde principe als stereozicht met twee ogen, maar met veel gezichtspunten in plaats van twee.[1][2]
Het resultaat is niet één afbeelding maar een set producten die allemaal uit één meting komen: een puntenwolk, hoogtemodellen, een 3D-mesh en een orthofoto. Omdat het model aan coördinaten in de echte wereld is gekoppeld, kunt u er afstanden, oppervlakten, hoogtes en volumes op meten en de nauwkeurigheid ervan toetsen aan ingemeten punten.
Hoe werkt de fotogrammetrieketen?
Elke fotogrammetrie-engine, ook OpenDroneMap (de open-sourceengine waarop Orthosite draait), volgt dezelfde keten van stappen.[4]
- Kenmerkdetectie en matching. De software vindt onderscheidende beeldfragmenten (hoeken, texturen) in elke foto en koppelt ze tussen overlappende foto's. Daarom doet overlap ertoe: een grondpunt dat op slechts een of twee beelden voorkomt, kan niet betrouwbaar worden opgelost.
- Structure from Motion (SfM). Uit de koppelingen bepaalt het de camerapositie en -oriëntatie van elke foto en een ijle set 3D-punten. Een bundelvereffening verfijnt daarna alle camera's en punten samen door de reprojectiefout te minimaliseren, de afstand tussen waar een punt in een beeld wordt waargenomen en waar het model zegt dat het zou moeten zijn.[1] De engine van Orthosite gebruikt OpenSfM voor deze stap.[8]
- Georeferentie. De camerapositietags (GPS, of RTK waar de drone die vastlegt) plaatsen het model in een coördinatenstelsel. Grondcontrolepunten (GCP's), ingemeten doelen die u in de foto's markeert, koppelen het steviger aan de meetcoördinaten. Zie de GCP-handleiding.
- Dense matching (Multi-View Stereo, MVS). Met bekende cameraposes wordt per pixel de diepte uit meerdere beelden geschat en samengevoegd tot een dichte puntenwolk met miljoenen punten.[3]
- Meshen en textureren. Uit de dichte wolk wordt een 3D-oppervlaktemesh gebouwd en de foto's worden als textuur erop geprojecteerd. De engine van Orthosite bouwt een volledige 3D-mesh (geen 2,5D-oppervlak), zodat muren en overhangen worden weergegeven.
- Orthofoto en hoogtemodellen. De orthofoto wordt uit de getextureerde mesh in bovenaanzicht gerenderd, zodat lens- en terreinvervorming verdwijnen en de kaart op schaal is. De DSM en DTM worden uit de puntenwolk gerasterd.
Belangrijk: de eigen aanpassingsstatistieken van de bundelvereffening (reprojectiefout, GCP-residuen) beschrijven hoe goed het model met zichzelf overeenkomt, niet hoe nauwkeurig het is. Nauwkeurigheid wordt alleen vastgesteld door het opgeleverde product te vergelijken met onafhankelijke ingemeten punten. Zie het onderdeel over nauwkeurigheid hieronder.
Wat levert Orthosite uit een vlucht?
Orthosite verwerkt uw foto's op een eigen computer in Zweden met OpenDroneMap 3.6.2 als reconstructie-engine, en voegt eigen stappen toe voor de hoogtemodellen en het nauwkeurigheidsrapport. Uit één vlucht krijgt u:
- Orthofoto — een luchtkaart op schaal, voor de meeste terreinen met 2 cm per pixel gerenderd, nooit fijner dan de eigen GSD van de vlucht (zeer grote terreinen worden grover gemaakt om onder 1,5 gigapixel te blijven, zodat het raster geopend kan worden). Te downloaden als GeoTIFF in het door u gekozen coördinatenstelsel.
- DSM (Digital Surface Model) — de hoogte van het bovenoppervlak, inclusief gebouwen, bomen en depots. Orthosite rastert het zelf uit de puntenwolk met een cel van 3 cm (grover als de GSD van de vlucht grover is): elke cel is het gemiddelde van de punten binnen 6 cm van het hoogste punt. Dit verving het eigen raster van de engine, dat op de grondcontrolepunten van drie testvluchten 0,5–2 cm boven de wolk lag omdat het het maximum van de punten in elke cel neemt.
- DTM (Digital Terrain Model) — het kale maaiveld, gerasterd uit de als grond geclassificeerde punten. Onder dichte vegetatie ziet fotogrammetrie weinig grondpunten, dus een DTM daar is geïnterpoleerd en minder betrouwbaar (zie het onderdeel over LiDAR).
- Puntenwolk — LAZ, LAS of XYZ, geherprojecteerd naar uw coördinatenstelsel en hoogtestelsel, ook in de browser te bekijken. Met het Pro-abonnement en hoger classificeert de puntenwolkeditor de wolk met regelgebaseerde filters (grond, lage/middelhoge/hoge vegetatie, gebouwen, water, wegdek, draden, brugdekken, ruis) en exporteert de geclassificeerde wolk als LAS of LAZ met de klassen die u kiest.
- Getextureerd 3D-model — te bekijken in de 3D-viewer, met OBJ-download (gezipt met texturen en een .prj-bestand).
- TIN-oppervlak en tekeningen — een getrianguleerd oppervlak geëxporteerd als LandXML, DXF of 2DM, en uw getekende lijnen en polygonen als CSV, DXF, GeoJSON, Shapefile of KML.
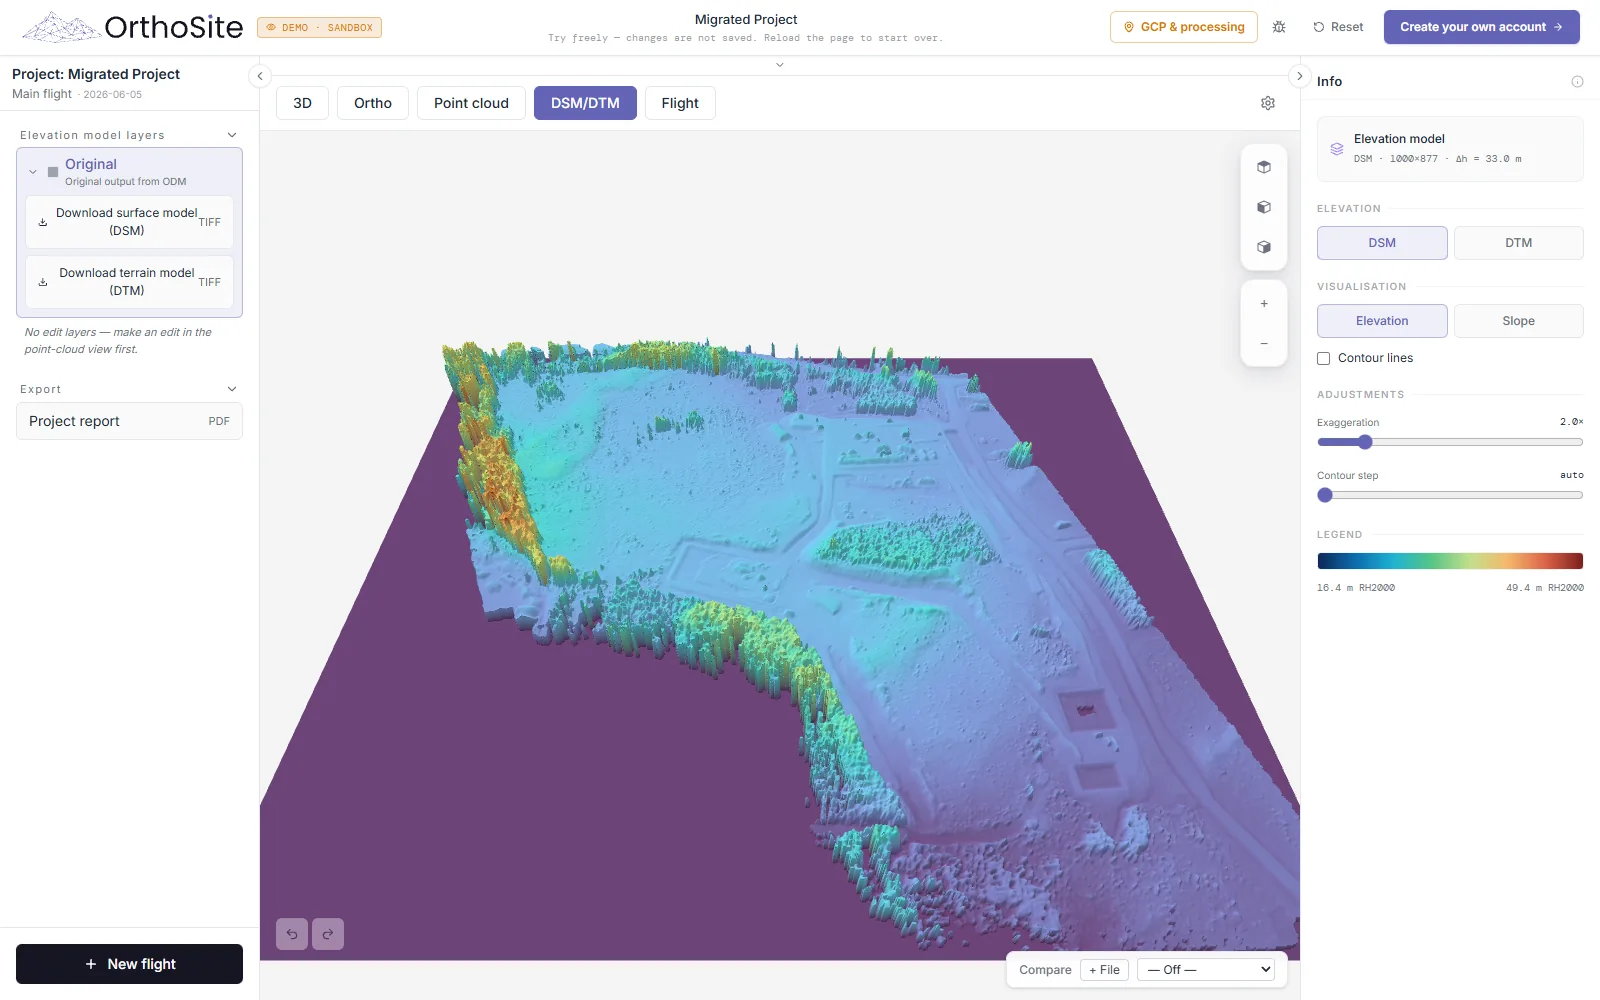
De producten zijn weergaven van één meting, dus een hoogte in de viewer, een bemonstering uit de DSM en een hoogte uit de nabije wolkpunten moeten binnen de ruis van de wolk overeenkomen. Coördinatenstelsels en hoogtestelsels (bijvoorbeeld SWEREF 99 en RH 2000) worden per project ingesteld; zie de handleiding over coördinatenstelsels. Voor wat elk raster betekent, zie Orthomozaïek, DSM en DTM uitgelegd.
Welk product heeft u nodig?
- Oppervlakte, afstand, documentatie, terreinplanning → orthofoto.
- Volumes, grondwerk, drainage, hoogtelijnen → DSM of DTM (zie volumemeting).
- CAD, dwarsprofielen, ontwerpsoftware → puntenwolk of TIN.
- Inspectie, verticale constructies, presentatie → getextureerd 3D-model.
Ze worden allemaal uit dezelfde verwerkingsrun gemaakt, dus u hoeft niet vooraf te kiezen. Meten in de browser komt aan bod in meten op dronekaarten.
Hoe nauwkeurig is dronefotogrammetrie?
Nauwkeurigheid heeft twee delen. Relatieve nauwkeurigheid is hoe goed metingen binnen het model onderling overeenkomen (afstanden, hoogtes tussen nabije punten). Absolute nauwkeurigheid is hoe goed het model op ware coördinaten ligt, en dat hangt af van de georeferentie: RTK-positiebepaling, grondcontrolepunten, of geen van beide.
Het fysieke plafond wordt bepaald door de vlucht, vooral de GSD. Voor een camera op hoogte H met brandpuntsafstand f en pixelgrootte p geldt GSD = p·H/f. Onafhankelijke studies vinden dat de best haalbare fout met de GSD meeschaalt, en dat nauwkeurigheid die alleen aan de controlepunten wordt beoordeeld, wordt overschat ten opzichte van onafhankelijke controlepunten.[5] Met RTK, goed verdeelde ingemeten GCP's en een GSD van 1–2 cm is het realistische beste geval ongeveer 1 GSD in het vlak en 2–3 GSD in hoogte (grofweg 1–2 cm en 2–5 cm), gemeten aan onafhankelijke controlepunten. Zonder RTK of GCP's is het model zo goed als de eigen satellietpositiebepaling van de drone, en kunnen absolute hoogtes ver afwijken (zie het punt over hoogtestelsel hieronder); dat is prima voor visuele kartering maar niet voor technische opleveringen.

Orthosite noemt geen typisch getal. Voor elke vlucht waarvoor u controlepunten hebt gemarkeerd (ingemeten punten die niet in de vereffening worden gebruikt), rapporteert het de behaalde nauwkeurigheid daaraan: RMSE in het vlak en in hoogte volgens de ASPRS Positional Accuracy Standards, Edition 2,[6] die minstens 30 controlepunten vragen voordat een product als getest op een klasse wordt vermeld, samen met de 95 %-waarde en het aantal gebruikte controlepunten, en het waarschuwt wanneer het er te weinig zijn om iets te zeggen. Residuen op GCP's worden ook getoond, maar ze zijn een aanpassingsstatistiek, geen nauwkeurigheid.
Wat beïnvloedt de kwaliteit van het resultaat?
- Overlap. Elk grondpunt moet op meerdere foto's te zien zijn om SfM en dense matching te laten werken; te weinig overlap is de gebruikelijke oorzaak van gaten en vervorming. De vluchtgids geeft instellingen.
- GSD. Hoger vliegen geeft een grotere GSD en een lager nauwkeurigheidsplafond, hoe goed de verwerking ook is.
- Controle. Weinig of geclusterde GCP's, of één foute markering, verschuiven het model. Spreid ze over het gebied en houd enkele ingemeten punten achter als controlepunten.
- Licht en bewegingsonscherpte. Harde schaduwen, wisselend licht en een voor de vliegsnelheid te trage sluiter maken de kenmerken die de software koppelt onscherp of veranderen ze.
- Oppervlakken die niet te koppelen zijn. Water, glas, zeer uniforme grond (verse sneeuw, glad zand) en bewegende objecten geven gaten of ruis.
- Vegetatie. Fotogrammetrie meet wat de camera ziet, de top van het bladerdak of het gras, niet de grond eronder.
- Hoogtestelsel. DJI-drones zonder RTK-fix schrijven een barometrische hoogte in de foto's; op twee Orthosite-testvluchten lag die 126 m en 132 m van de ware hoogte. Gebruik RTK of GCP's voor absolute hoogtes.
Fotogrammetrie of LiDAR: wat moet u gebruiken?
Beide geven 3D-data en ze falen op verschillende plekken. Fotogrammetrie werkt met de camera die de meeste meetdrones al hebben en geeft ook beelden in ware kleuren en een orthofoto. Het ziet alleen oppervlakken die van boven zichtbaar zijn. Airborne LiDAR meet afstand met laserpulsen, waarvan sommige door openingen in vegetatie gaan en de grond bereiken, dus het vraagt een speciale scannerpayload maar kan een grondmodel onder het bladerdak leveren.
Een vergelijking van UAV-LiDAR en SfM-fotogrammetrie over zes vegetatietypen, van gras tot naaldbomen, vond LiDAR nauwkeuriger voor de grondhoogte in alle typen, en dat het fotogrammetrische model alleen de boomtoppen vastlegde terwijl LiDAR ook de structuur eronder bemonsterde.[7] Op open terrein, harde oppervlakken, depots, ontgravingen en gebouwen is fotogrammetrie de gebruikelijke keuze en geeft het de meetrelevante producten hierboven. Waar u de grond onder dichte vegetatie nodig hebt, gebruik LiDAR. Orthosite verwerkt foto's, geen LiDAR-data.
Hoe lang duurt de verwerking?
Het hangt af van het aantal beelden, de kwaliteitsinstelling en hoeveel opdrachten in de wachtrij staan, want Orthosite verwerkt op een eigen computer. Gemeten voorbeelden uit de enginetests van Orthosite: een vlucht van 234 beelden duurde ongeveer 40 minuten bij gemiddelde en 76 minuten bij hoge puntenwolkkwaliteit voor de puntenwolkfase (zonder mesh en orthofoto), en een terrein van 2.452 beelden, in vier delen verwerkt vóór de huidige limiet per vlucht, duurde ongeveer 12 uur voor de hele run. Een enkele vlucht kan in de engine tot 1.200 beelden bevatten, en elk abonnement stelt een eigen limiet tot daaraan; abonnementen meten verwerking in beeldtegoeden, waarbij één tegoed één beeld van maximaal 24 megapixel dekt. De kwaliteitsinstellingen gebruiken dezelfde nauwkeurigheidsinstellingen; hogere instellingen geven vooral een dichtere wolk.
U uploadt vanuit de browser (bestanden gaan direct naar de opslag), dus u kunt het tabblad sluiten en terugkomen als de run klaar is.
Waarom drones gebruiken in plaats van conventionele meting?
Een drone legt volledige dekking vast met een GSD op centimeterniveau, elke vierkante meter in plaats van een raster van gemeten punten, en doet dat zonder dat iemand op hellingen, daken, depots of druk verkeer hoeft te lopen. Vluchten zijn herhaalbaar, dus u kunt metingen in de tijd vergelijken voor voortgang, volumeverandering en monitoring. Precisie van een enkel punt op een goed gedefinieerd punt is nog steeds waar een total station wint, dus veel landmeters gebruiken beide: drones voor dekking, total station of GNSS voor de controle en de controlepunten.
Wie gebruikt dronefotogrammetrie?
Landmeters voor topografische metingen, aannemers van bouw en grondwerk voor voortgang en afgraving/ophoging (handleiding), groeven en mijnen voor depotvolumes, wegen- en spoorteams voor tracés en dwarsprofielen, de landbouw voor terrein en drainage (handleiding), en inspectie- en milieuteams voor veranderingsdetectie. Kiest u een drone, zie dan beste drone voor kartering.
FAQ
Hoe werkt dronefotogrammetrie?
Hoe nauwkeurig is dronefotogrammetrie?
Heb ik grondcontrolepunten (GCP's) nodig?
Fotogrammetrie of LiDAR: wat is beter?
Wat is GSD?
Hoe lang duurt de verwerking?
Welke bestanden kan ik uit Orthosite exporteren?
Moet ik software installeren of een krachtige computer hebben?
Bronnen
- Bundle Adjustment — A Modern Synthesis – Triggs, McLauchlan, Hartley, Fitzgibbon; Vision Algorithms: Theory and Practice, LNCS 1883, Springer (2000)
- Structure-from-Motion Revisited – Schönberger, Frahm; IEEE CVPR (2016)
- Accurate, Dense, and Robust Multiview Stereopsis – Furukawa, Ponce; IEEE TPAMI 32(8) (2010)
- OpenDroneMap (ODM) documentation and source – OpenDroneMap (2026)
- Accuracy of Unmanned Aerial Vehicle (UAV) and SfM photogrammetry survey as a function of the number and location of ground control points used – Sanz-Ablanedo, Chandler, Rodríguez-Pérez, Ordóñez; Remote Sensing 10(10):1606 (2018)
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2, Version 2 – American Society for Photogrammetry and Remote Sensing (2024)
- UAV-LiDAR and Structure from Motion Photogrammetry: Spatial Accuracy in Vegetated Terrain (MSc thesis) – Kucharczyk, University of Calgary (2017)
- OpenSfM — Structure from Motion library – Mapillary / open source (2026)
Laatst gecontroleerd:
Maak van uw volgende vlucht een meetbaar resultaat
Upload uw dronefoto's en Orthosite bouwt de orthomozaïek, het 3D-model, de puntenwolk en hoogtemodellen op zijn eigen verwerkingscomputer in Zweden — meet, deel en exporteer in open formaten.
Aan de slag met Orthosite