
Wat is een grondcontrolepunt en wat doet het?
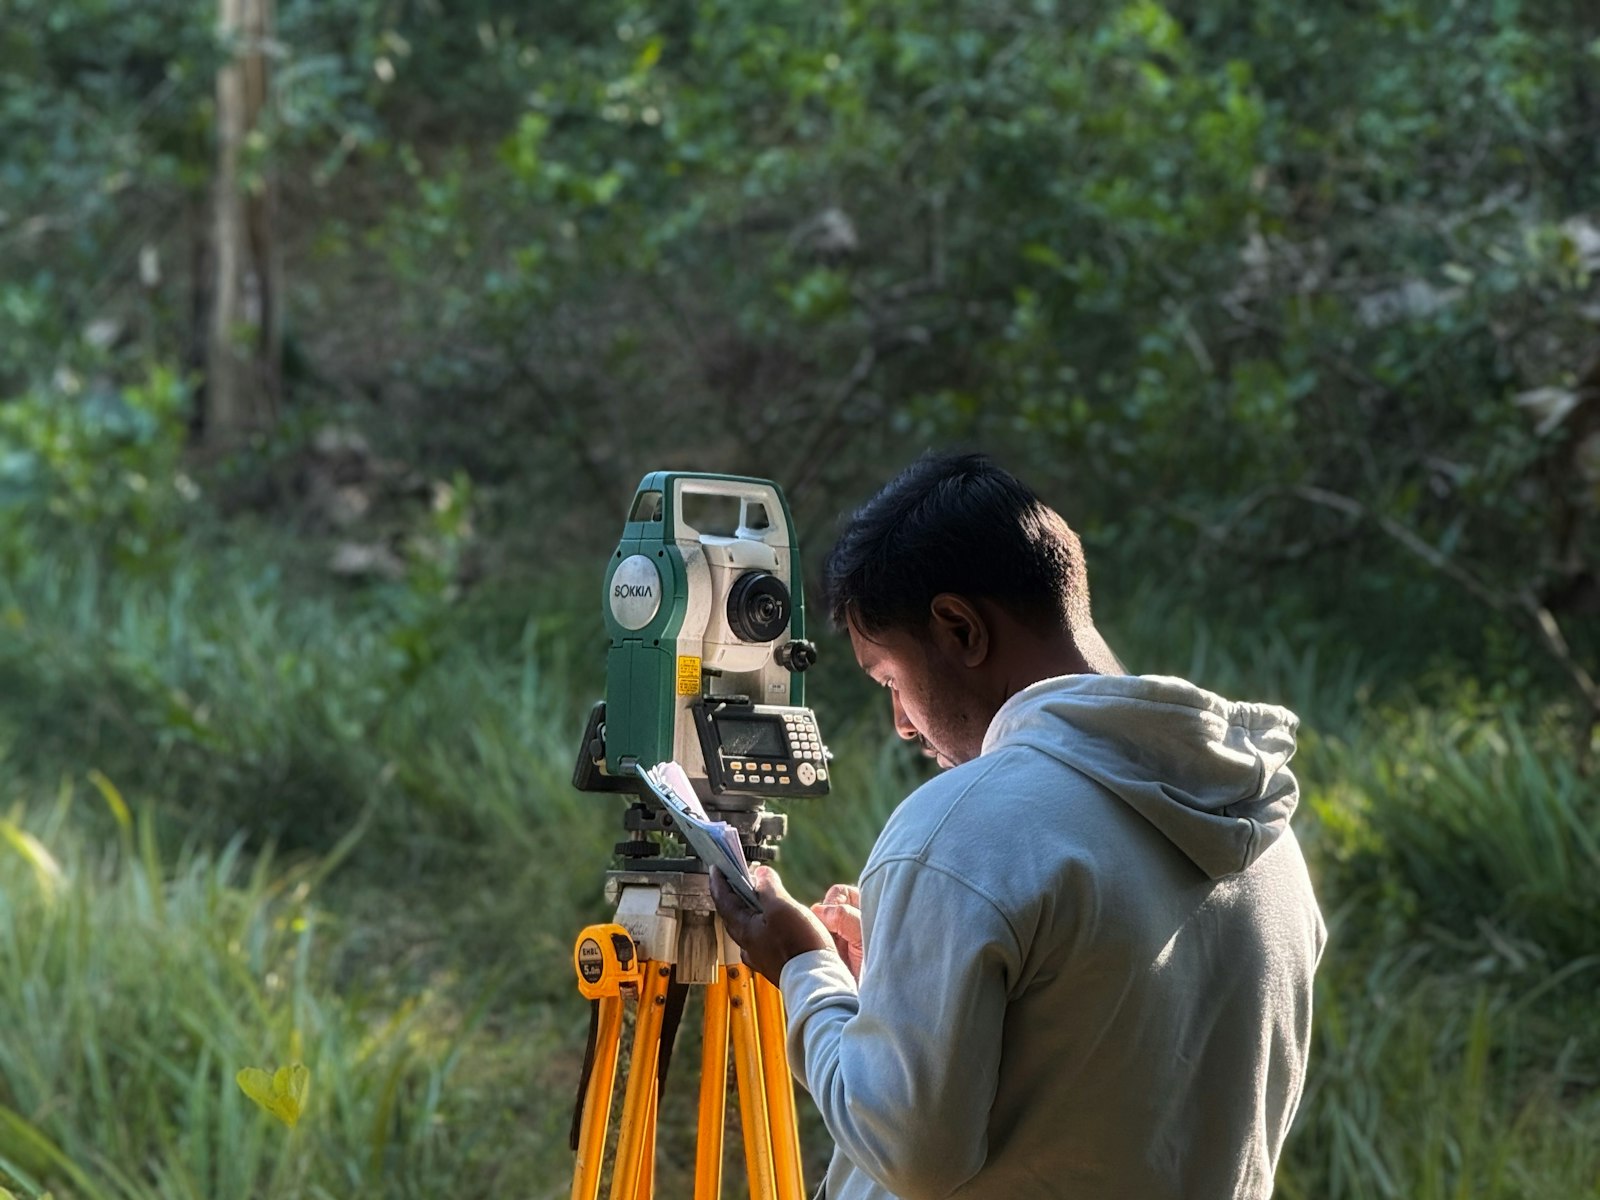
Een grondcontrolepunt is een duidelijk zichtbaar doel op de grond waarvan u de coördinaten met GNSS of een total station hebt gemeten. U zoekt het doel op in de foto's waarop het voorkomt (een markering), en de bundelvereffening dwingt het model overeen te komen met de ingemeten positie. Een GCP legt drie dingen tegelijk vast: de absolute positie, de schaal en de oriëntatie van het model. Zonder controle, of zonder RTK-camerapositie, kan een model intern consistent zijn en toch meters van zijn ware ligging zitten.
Een GCP is geen controle van wat dan ook. Het is invoer: hoe sterker de vereffening naar het punt wordt getrokken, hoe beter het past, en die pasvorm zegt niets over de rest van het terrein. Dat is de taak van controlepunten (hieronder).
Hoeveel GCP's heeft u nodig en waar moeten ze komen?
Dat hangt ervan af of de drone RTK heeft. De onderstaande studies zijn de best gedocumenteerde cijfers; geen ervan is een garantie voor uw terrein.
- Geen RTK (alleen GCP-controle): in een blok van 1 200+ ha, 2 500+ foto's en 100+ GCP's bereikte de horizontale nauwkeurigheid ongeveer 1 GSD met 2,5 tot 3 GCP's per 100 beelden en verbeterde ze daarboven weinig, terwijl de verticale nauwkeurigheid bleef verbeteren tot ongeveer 1,5 GSD bij 4 GCP's per 100 beelden.[1] Voor kleine terreinen betekent dat dat u toch een handvol nodig hebt, nooit minder dan drie, waarbij de punten aan de randen het meeste werk doen.
- RTK-drone, één GCP: één GCP toegevoegd aan de RTK-camerapositie verwijdert het grootste deel van de blokbrede hoogteafwijking die RTK-only vluchten kunnen hebben; in een studie met herhaalde vluchten gaven camerapositie plus één GCP DSM-fouten op controlepunten van ongeveer 2,1 GSD, evenveel als alleen GCP's, tegen 3,7 GSD met alleen camerapositie.[3] De reden is dat de fout in de zelfgekalibreerde brandpuntsafstand in een blok met alleen nadirbeelden direct een hoogtefout wordt (in één studie tot enkele decimeters); het combineren van nadir- en schuine beelden in de vlucht bracht die zonder GCP's onder 3 cm.[4]
- RTK-drone, vijf GCP's: op een terrein van 2 x 0,5 km, gevlogen met een Phantom 4 RTK op 20 graden van nadir, gaven 3 300 onafhankelijke controlepunten een verticale RMSE van 0,066 m zonder GCP's en 0,072 m met vijf. De auteurs concluderen dat GCP's daar niet essentieel zijn, maar bevelen toch ruimtelijk verdeelde onafhankelijke controlepunten aan om systematische fouten te vinden.[2]
Waar: spreid ze over het hele gebied, met enkele op de hoeken en randen, een of twee binnenin, en enkele op de hoogste en laagste grond. Clusteren in het midden doet u niet: op één Orthosite-testvlucht (Phantom 4 RTK, 105 beelden) lagen alle vijf de GCP's in de centrale 36 tot 58 % van het terrein, dus niets begrensde de randen en de aanpassing kon niet zeggen welke rand klopte.
In Orthosite: een GCP wordt alleen gebruikt als hij minstens 3 handmatige markeringen heeft; punten met minder worden genegeerd en vóór de start van de verwerking opgesomd. Bij minder dan drie bruikbare GCP's waarschuwt de editor dat de aanpassing onderbepaald is en adviseert minstens 3 goed verdeelde punten, bij voorkeur 5 of meer. Verwerken zonder gemarkeerde GCP is toegestaan, maar de absolute nauwkeurigheid is dan die van de GPS van de camera.
Heeft u nog GCP's nodig als de drone RTK heeft?
RTK of PPK geeft de camerapositie op enkele centimeters, dus het horizontale resultaat komt vaak dicht bij wat GCP's geven. Het zwakke punt is de hoogte, en het risico dat het basisstation, de antennehoogte of het stelsel fout is op een manier die de vlucht zelf nooit kan onthullen. Een GCP of twee ontdekken en corrigeren dat, en onafhankelijke controlepunten bewijzen de uitkomst.
Hoe Orthosite ze combineert. Als een vlucht een RTK-fix en GCP's heeft, wordt de verwerkingsengine zo gedraaid dat de GCP's het stelsel bepalen en de camerapositie de vorm van het blok vasthoudt; de afwijking tussen beide wordt per vlucht aangepast en gerapporteerd, wat tegelijk een stelselcontrole is. Een vlucht met gemengde fixed en niet-fixed RTK-beelden wordt alleen met de GCP's verwerkt, omdat één correctie een stelselsplitsing tussen de helften van een blok niet kan opvangen. De keuze GPS-weging bij het verwerken (Auto, Vertrouw camera-GPS, Alleen GCP's) kan dit overrulen; Auto wordt aanbevolen. Zie de handleiding voor RTK-vluchten.
Hoe groot moeten doelen zijn en hoe plaatst u ze?
Het doel moet bij uw grondresolutie (GSD) meerdere pixels beslaan, zodat het centrum binnen een fractie van een pixel kan worden geplaatst. Ter illustratie: bij een GSD van 1,4 cm is een doel van 30 cm ongeveer 22 pixels breed; bij 3 cm is het er 10. Controleer dit vóór de vlucht aan uw GSD, niet erna.
- Hoog contrast en een bepaald centrum: een zwart-wit chevron of dambord, of een geschilderd kruis waarvan de armen in één punt samenkomen.
- Vlak en stabiel: het mag tussen vlucht en inmeting niet bewegen.
- Open lucht: bomen, muren en reflecterende oppervlakken verslechteren GNSS (multipath).
- Zichtbaar vanuit veel hoeken: een doel achter een depot of in een sloot staat op weinig beelden.
Hoe moeten GCP's worden ingemeten?
Meet het exacte centrum van elk doel. Het ASPRS-addendum voor veldmeting behandelt alleen een fixed integer-GNSS-oplossing als meetkwaliteit, vraagt minstens twee onafhankelijke bezettingen per punt met nieuwe initialisaties, elk van minstens 180 seconden, en accepteert netwerk-RTK mits er aandacht is voor de basislijnlengte.[6] In Zweden geven de onderzoeken van Lantmäteriet naar SWEPOS-netwerk-RTK een verwachte standaardonzekerheid van ongeveer 15 tot 20 mm in het vlak en 25 tot 30 mm in (ellipsoïdale) hoogte in het oorspronkelijke netwerk van 70 km, en ongeveer 13 mm en 15 mm waar het tot 35 km is verdicht,[7] wat een ondergrens is voor hoe goed een GCP of controlepunt dat zo is gemeten bekend kan zijn.
Leg het coördinatenstelsel en hoogtestelsel vast waarin u hebt gemeten, inclusief het geoïdemodel. Een verschil wordt een constante afwijking in het hele model, en geen getal in de bundelvereffening toont het. Orthosite vraagt om het coördinatenstelsel en hoogtestelsel wanneer u het GCP-bestand importeert (CSV, TXT, GEO, PXY, KML, GeoJSON, DXF of XML); zie de handleiding over coördinatenstelsels.
Hoe moeten GCP's in de beelden worden gemarkeerd?
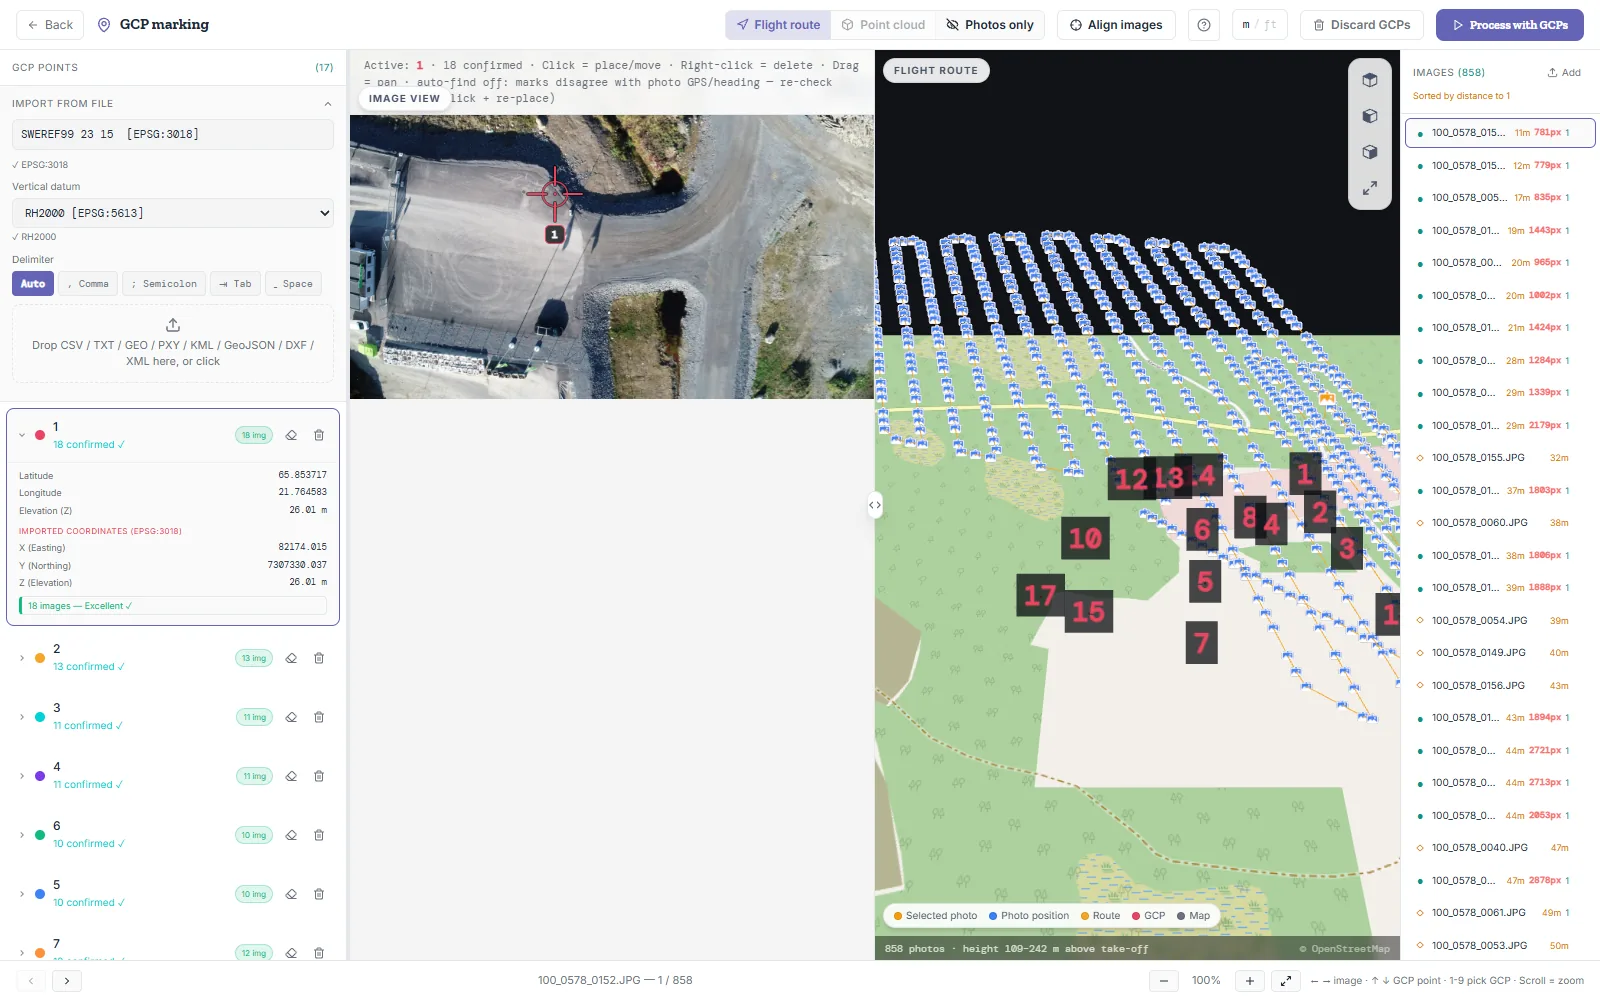
De markering is waar de meeste vermijdbare centimeters verloren gaan, omdat de vereffening elke markering vertrouwt alsof die exact is. De GCP-editor van Orthosite is daaromheen gebouwd:
- Diepe zoom: de foto zoomt in tot afzonderlijke sensorpixels als scherpe blokjes zichtbaar zijn, zodat u de klik op het midden van het doel plaatst en niet op de rand.
- Automatische projectie: nadat u een GCP in 3 beelden hebt gemarkeerd, voorspelt Orthosite waar hij in de andere foto's valt op basis van de GPS-positie, richting en hoogte van elke foto, en toont ze als spookmarkeringen die u kunt bevestigen. De voorspelling wordt uit uw eigen markeringen aangepast en eraan gemeten; past ze niet (schuine vluchten, fisheye-lenzen, ontbrekende richting of hoogte), dan wordt geen spook getoond, zodat het systeem liever zwijgt dan met zekerheid een foute plaatst. Spoken zijn adviserend en tellen nooit als handmatige markeringen.
- Pixelcentrum-conventie, één keer omgezet: de editor meet een klik vanaf de beeldrand (het centrum van pixel k ligt op k + 0,5), terwijl het bestand van de verwerkingsengine het gehele getal k als centrum telt. Orthosite trekt op die ene grens 0,5 pixel af wanneer het het GCP-bestand schrijft.
- Markeringsteller: elke GCP toont in hoeveel beelden hij is gemarkeerd: onder 3 is onvoldoende, 3 tot 4 OK, 5 tot 7 goed, 8 of meer uitstekend.
De halve-pixelconventie is niet cosmetisch. Op één Orthosite-testvlucht (Phantom 4 RTK, 105 beelden, 30 graden van nadir, 5 GCP's, 177 markeringen) lieten markeringen die een halve pixel afweken van de conventie van de engine de camerahoogtes 2,47 cm boven hun RTK-hoogtes. Met de omzetting gaven dezelfde beelden en markeringen +0,80 cm; de opgeleverde puntenwolk bij de vijf GCP's ging van +3,42 naar +1,87 cm en de DSM van +4,06 naar +2,66 cm. Die laatste twee zijn op de GCP's zelf gemeten, dus ze tonen de richting, geen onafhankelijke nauwkeurigheid. De GCP-aanpassing in het rapport veranderde nauwelijks (3,9 naar 3,4 mm), en dat is de clou van het volgende onderdeel.
Wat is een controlepunt en waarom zijn GCP-residuen geen nauwkeurigheid?
Een controlepunt wordt precies als een GCP ingemeten maar buiten de vereffening gehouden. Omdat het model er nooit aan is aangepast, is het verschil tussen de ingemeten positie en het model een eerlijke, externe fout. Het residu van een GCP is het tegenovergestelde: de vereffening trok het model ernaartoe, en een verkeerd geplaatste markering die consistent fout is, "past" toch. Dezelfde testvlucht hierboven liet dit zien: het rapport meldde 3 tot 4 mm bij de GCP's terwijl het opgeleverde oppervlak 2,7 tot 4 cm erboven lag.
Meet controlepunten, verspreid over het terrein en ook aan de randen (ASPRS vraagt er minstens 30 voor een volledige uitspraak, zie hieronder), en meet ze tot een hogere standaard dan het product (ASPRS vraagt controlepunten die minstens twee keer zo nauwkeurig zijn als het geteste product).[5] Importeer ze in Orthosite als Controlepunten in het paneel Punten, niet als GCP's.
Hoe rapporteert Orthosite de nauwkeurigheid?
Het Nauwkeurigheidsrapport vergelijkt de opgeleverde DSM en puntenwolk met uw controlepunten en geeft het resultaat op twee manieren uit dezelfde residuen:
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2 (2023; Version 2, 2024): alleen RMSE (de norm liet de oudere 95 %-betrouwbaarheidsuitspraak vallen), RMSEH = sqrt(RMSEx² + RMSEy²) in het vlak, RMSEV in hoogte voor niet-begroeide (NVA) en begroeide (VVA) punten, plus gemiddelde, mediaan, standaardafwijking, minimum en maximum.[5] De norm vraagt minstens 30 controlepunten per klasse; bij minder schrijft Orthosite alleen de verkorte formulering van de norm voor een beperkt aantal controlepunten, met een waarschuwing die het gevonden aantal noemt.
- RMSE en 95 % in het vlak en in hoogte met n: de 95 %-waarde wordt zowel als empirisch 95e percentiel van de fouten als als normaalverdelingswaarde gegeven (1,96 x RMSEV; 1,7308 x RMSEH), elk gelabeld.
Wat meetelt. Alleen onafhankelijke controlepunten worden gebruikt. Een punt wordt uitgesloten, met de reden in het rapport, als het uit de GCP's is gekopieerd of binnen 5 cm in het vlak ligt van een GCP die in de vereffening is gebruikt (meestal het GCP-bestand dat een tweede keer als controlepunten is geüpload). Als er niets overblijft, zegt het rapport dat er niets over de nauwkeurigheid van de vlucht te zeggen valt en dat GCP-residuen daar geen maat voor zijn.
Wat het markeert. Een controlepunt waarvan de fout in enige component meer dan drie keer de doel-RMSE bedraagt, wordt als blunder gerapporteerd, blijft in de statistiek en er wordt geen conformiteitsverklaring afgegeven voordat het is onderzocht, zoals de norm voorschrijft. Een gemiddelde fout boven 25 % van de doel-RMSE wordt als bias gemarkeerd, en een RMSE van meer dan twee keer de standaardafwijking als sterk teken van een systematische afwijking. Als u de nauwkeurigheid van uw eigen controlepuntmeting opgeeft, wordt die kwadratisch gecombineerd; zo niet, dan zegt het rapport dat ze niet is meegenomen. Residuen gemeten op een eerdere versie van de DSM of wolk (na een herverwerking) worden weggelaten en gemarkeerd.
Het GCP-paneel toont naast het rapport ook de interne aanpassing aan controlepunten, gelabeld als geen onafhankelijke nauwkeurigheidsmaat.

Hoe vangt Orthosite een foute markering op?
Na elke run leest Orthosite de reprojectie per markering van de engine en waarschuwt, in het GCP-paneel en op de vluchttijdlijn, in vier gevallen:
- Blundermarkering: een markering met meer dan 8 keer het mediane residu van alle markeringen en minstens 10 pixels verwijderd van waar de vereffening de GCP in dat beeld plaatst. Eerlijk klikken past op ongeveer een pixel; een markering op het verkeerde doel zit honderden pixels ernaast.
- Hoge GCP-fout: een GCP met meer dan 5 cm afwijking en meer dan 3 keer de mediane fout van alle GCP's (bij minder dan drie GCP's alleen 5 cm), of meer dan 10 cm op zichzelf. Heeft hij een blundermarkering, dan wijst de waarschuwing die markering aan ("Toon markering" opent het beeld).
- Weinig markeringen: minder dan 3 markeringen op een GCP.
- Oppervlakafwijking bij GCP's: de opgeleverde DSM wordt bij elke GCP bemonsterd en met zijn ingemeten hoogte vergeleken; er verschijnt een waarschuwing als de afwijking groter is dan het grootste van 3 cm en twee grondpixels. Dit is een controle tegen de GCP's, niet tegen onafhankelijke punten.
Het geval erachter: op een Orthosite-testvlucht (Phantom 4 RTK, 105 beelden, 5 GCP's, 178 markeringen) was één markering op het kruis van een naburige GCP geplaatst, ongeveer 1 300 pixels van waar de vereffening hem projecteert, buiten het beeld. Het rapport toonde een GCP-fout van ongeveer 0,16 m; GCP's 1 tot 4 pasten op 2 tot 5 mm. Na het verwijderen van die ene markering zakte het rapport naar 4 mm. De opgeleverde puntenwolk bij de GCP's veranderde niet (+3,4 cm in beide runs), omdat het robuuste verlies van de engine de foute markering al had verlaagd in gewicht, en daarom kunnen rapport en product in beide richtingen verschillen en zijn controlepunten de toets.
Wat zijn de meest voorkomende GCP-fouten?
- Alle GCP's in het midden, geen aan de randen: de randen zijn dan ongecontroleerd.
- Verkeerd coördinaten- of hoogtestelsel, of geoïde: een constante afwijking die de vereffening niet ziet.
- Een gelijkend naburig doel markeren: het geval hierboven; gebruik de spookmarkeringen en de markeringswaarschuwingen.
- Op een hoek of rand van het doel klikken in plaats van op het ingemeten centrum.
- Te weinig beelden per GCP: Orthosite vereist 3 handmatige markeringen; 5 of meer is beter.
- De nauwkeurigheid beoordelen aan de eigen residuen van de GCP's, of de GCP's als controlepunten tellen.
- Helemaal geen controlepunten, of minder dan de norm vraagt zonder dat te zeggen.
- Doelen die zijn verschoven, of een basisstation dat op een autonome positie is gezet.
FAQ
Hoeveel grondcontrolepunten heb ik nodig?
Waar moeten GCP's komen?
Heb ik GCP's nodig met een RTK-drone?
Wat is het verschil tussen een GCP en een controlepunt?
Waarom is het GCP-residu in het rapport niet de nauwkeurigheid?
Hoeveel controlepunten vereist ASPRS?
Hoe groot moeten GCP-doelen zijn?
Hoe vindt Orthosite een verkeerd geplaatste GCP-markering?
Bronnen
- Accuracy of Unmanned Aerial Vehicle (UAV) and SfM Photogrammetry Survey as a Function of the Number and Location of Ground Control Points Used – Remote Sensing 10(10):1606 (Sanz-Ablanedo, Chandler, Rodriguez-Perez, Ordonez) (2018)
- Ground Control Point Distribution for Accurate Kilometre-Scale Topographic Mapping Using an RTK-GNSS UAV and SfM Photogrammetry – Drones 4(3):55 (Stott, Williams, Hoey) (2020)
- Quality Assessment of DSMs Produced from UAV Flights Georeferenced with On-Board RTK Positioning – Remote Sensing 10(2):311 (Forlani et al.) (2018)
- Photogrammetry Using UAV-Mounted GNSS RTK: Georeferencing Strategies without GCPs – Remote Sensing 13(7):1336 (Stroner et al.) (2021)
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2 (February 2023) – American Society for Photogrammetry and Remote Sensing (2023)
- ASPRS Positional Accuracy Standards, Edition 2, Addendum II: Field Surveying of Ground Control and Checkpoints – American Society for Photogrammetry and Remote Sensing (2023)
- Studie av mätosäkerhet och tidskorrelationer vid mätning med nätverks-RTK i SWEPOS 35 km-nät (Lantmäterirapport 2014:5, K. Ohlsson; in Swedish) – Lantmäteriet (2014)
Laatst gecontroleerd:
Maak van uw volgende vlucht een meetbaar resultaat
Upload uw dronefoto's en Orthosite bouwt de orthomozaïek, het 3D-model, de puntenwolk en hoogtemodellen op zijn eigen verwerkingscomputer in Zweden — meet, deel en exporteer in open formaten.
Aan de slag met Orthosite