
Was ist ein Passpunkt und was bewirkt er?
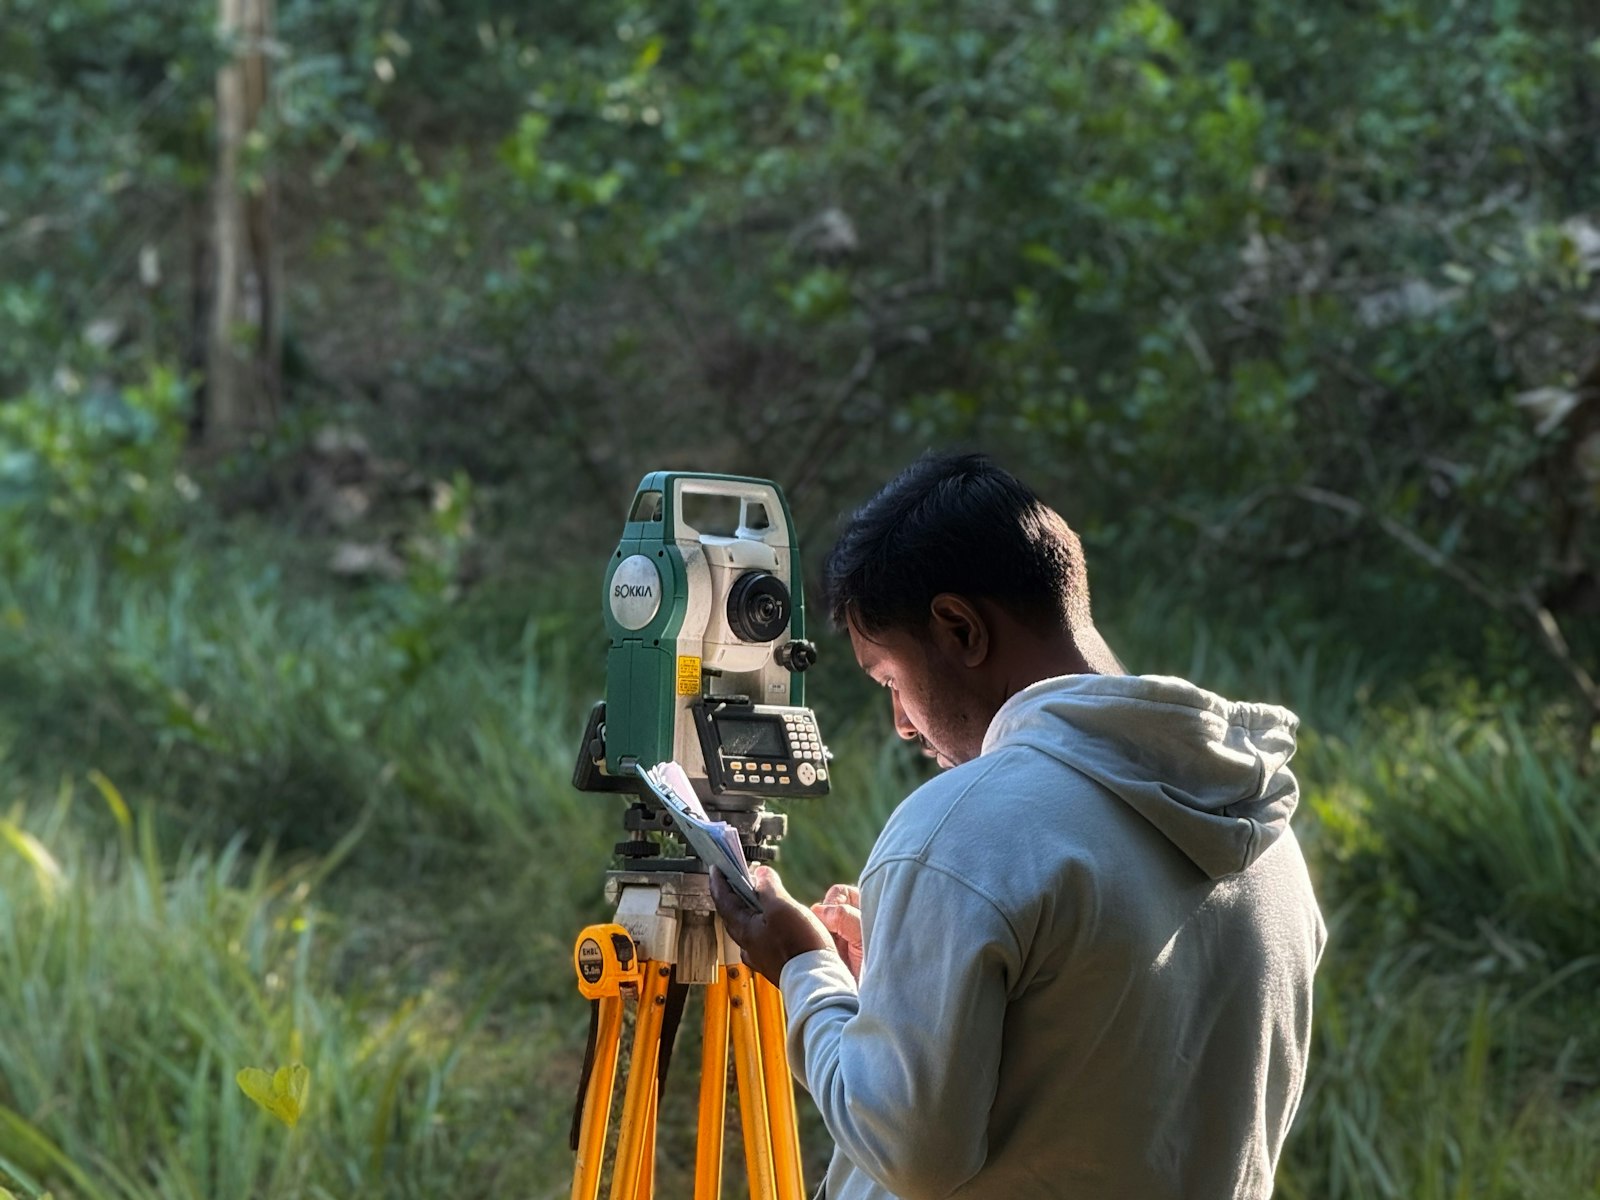
Ein Passpunkt ist eine deutlich sichtbare Zielmarke am Boden, deren Koordinaten Sie mit GNSS oder Tachymeter gemessen haben. Sie suchen die Marke in den Fotos, in denen sie vorkommt (eine Markierung), und die Bündelausgleichung zwingt das Modell, mit der eingemessenen Position übereinzustimmen. Ein Passpunkt legt drei Dinge gleichzeitig fest: die absolute Position, den Maßstab und die Orientierung des Modells. Ohne Passinformation oder ohne RTK-Kamerapositionen kann ein Modell in sich stimmig sein und trotzdem Meter von seiner wahren Lage entfernt liegen.
Ein Passpunkt ist keine Kontrolle von irgendetwas. Er ist eine Eingabe: Je stärker die Ausgleichung zu ihm hingezogen wird, desto besser passt er, und diese Anpassung sagt nichts über den Rest der Fläche. Das ist die Aufgabe der Kontrollpunkte (unten).
Wie viele Passpunkte brauchen Sie, und wohin gehören sie?
Das hängt davon ab, ob die Drohne RTK hat. Die folgenden Studien liefern die am besten dokumentierten Zahlen; keine ist eine Garantie für Ihre Fläche.
- Ohne RTK (nur Passpunkte): In einem Block mit 1.200+ ha, 2.500+ Fotos und 100+ Passpunkten erreichte die Genauigkeit in der Lage etwa 1 GSD bei 2,5 bis 3 Passpunkten je 100 Bilder und verbesserte sich darüber kaum noch, während sich die Genauigkeit in der Höhe bis etwa 1,5 GSD bei 4 Passpunkten je 100 Bilder weiter verbesserte.[1] Bei kleinen Flächen heißt das: Sie brauchen trotzdem eine Handvoll, nie weniger als drei, wobei die am Rand am meisten leisten.
- RTK-Drohne, ein Passpunkt: Ein den RTK-Kamerapositionen hinzugefügter Passpunkt beseitigt den größten Teil des blockweiten Höhenversatzes, den reine RTK-Flüge haben können; in einer Studie mit Wiederholungsflügen ergaben Kamerapositionen plus ein Passpunkt DSM-Fehler an Kontrollpunkten von etwa 2,1 GSD, ebenso viel wie mit Passpunkten allein, gegenüber 3,7 GSD mit nur Kamerapositionen.[3] Der Grund ist, dass der Fehler der selbstkalibrierten Brennweite in einem reinen Nadirblock direkt zu einem Höhenfehler wird (in einer Studie bis zu mehreren Dezimetern); die Kombination von Nadir- und Schrägaufnahmen im Flug brachte ihn ohne Passpunkte unter 3 cm.[4]
- RTK-Drohne, fünf Passpunkte: Auf einer 2 x 0,5 km großen Fläche, beflogen mit einer Phantom 4 RTK mit 20 Grad Neigung gegenüber dem Nadir, ergaben 3.300 unabhängige Kontrollpunkte einen vertikalen RMSE von 0,066 m ohne Passpunkte und 0,072 m mit fünf. Die Autoren folgern, dass Passpunkte dort nicht unerlässlich sind, empfehlen aber weiterhin räumlich verteilte unabhängige Kontrollpunkte, um systematische Fehler zu finden.[2]
Wo: über die ganze Fläche verteilt, einige an Ecken und Rändern, ein oder zwei im Inneren und einige am höchsten und tiefsten Gelände. Setzen Sie sie nicht gehäuft in die Mitte: Bei einem Orthosite-Testflug (Phantom 4 RTK, 105 Bilder) lagen alle fünf Passpunkte im mittleren Bereich von 36 bis 58 % der Fläche, sodass nichts die Ränder festhielt und die Anpassung nicht erkennen konnte, welcher Rand stimmte.
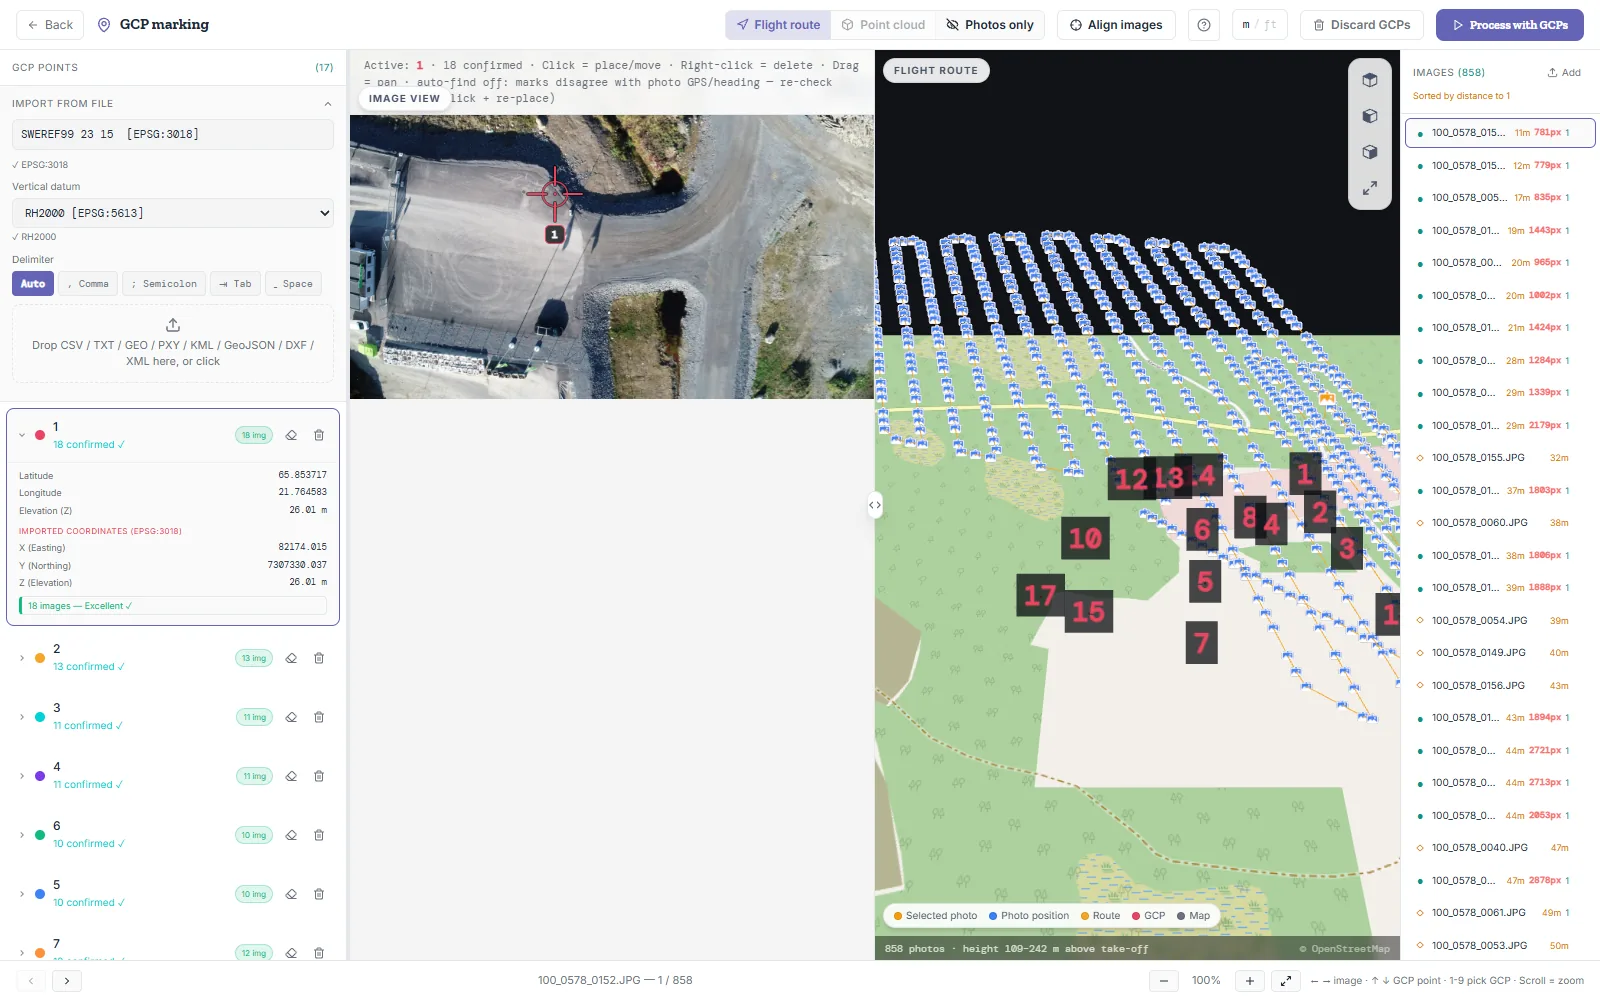
In Orthosite: Ein Passpunkt wird nur verwendet, wenn er mindestens 3 manuelle Markierungen hat; Punkte mit weniger werden ignoriert und vor Verarbeitungsbeginn aufgelistet. Bei weniger als drei verwendbaren Passpunkten warnt der Editor, dass die Anpassung unterbestimmt ist, und empfiehlt mindestens 3 gut verteilte Punkte, idealerweise 5 oder mehr. Die Verarbeitung ohne markierten Passpunkt ist erlaubt, die absolute Genauigkeit entspricht dann aber der des Kamera-GPS.
Brauchen Sie Passpunkte, wenn die Drohne RTK hat?
RTK oder PPK liefert die Kamerapositionen auf wenige Zentimeter, das Ergebnis in der Lage kommt dem mit Passpunkten daher oft nahe. Die Schwachstelle ist die Höhe und das Risiko, dass Basisstation, Antennenhöhe oder Datum auf eine Weise falsch sind, die der Flug selbst nie verraten kann. Ein oder zwei Passpunkte erkennen und korrigieren das, und unabhängige Kontrollpunkte belegen das Ergebnis.
Wie Orthosite beides kombiniert. Hat ein Flug eine RTK-Lösung und Passpunkte, wird die Verarbeitungs-Engine so betrieben, dass die Passpunkte das Datum festlegen und die Kamerapositionen die Form des Blocks halten; der Versatz zwischen beiden wird pro Flug angepasst und gemeldet, was zugleich eine Datumsprüfung ist. Ein Flug mit gemischten festen und nicht festen RTK-Bildern wird allein mit den Passpunkten verarbeitet, weil eine einzelne Korrektur ein auf die Blockhälften verteiltes Datum nicht aufnehmen kann. Die Wahl GPS weighting bei der Verarbeitung (Auto, Trust camera GPS, GCPs only) kann das überstimmen; empfohlen ist Auto. Siehe den RTK-Befliegungs-Leitfaden.
Wie groß sollten Zielmarken sein und wie platziert man sie?
Die Marke muss bei Ihrer Bodenauflösung (GSD) mehrere Pixel überspannen, damit sich ihr Zentrum auf einen Bruchteil eines Pixels genau setzen lässt. Zur Veranschaulichung: Bei einer GSD von 1,4 cm ist eine Marke von 30 cm etwa 22 Pixel breit, bei 3 cm sind es 10. Prüfen Sie das vor dem Flug gegen Ihre GSD, nicht danach.
- Hoher Kontrast und ein definiertes Zentrum: ein schwarz-weißer Winkel oder Schachbrettmuster oder ein aufgemaltes Kreuz, dessen Arme sich in einem Punkt treffen.
- Eben und stabil: Sie darf sich zwischen Flug und Einmessung nicht bewegen.
- Freier Himmel: Bäume, Wände und spiegelnde Flächen verschlechtern GNSS (Mehrwegeeffekte).
- Aus vielen Winkeln sichtbar: Eine Marke hinter einer Halde oder in einem Graben ist auf wenigen Bildern zu sehen.
Wie sollten Passpunkte eingemessen werden?
Messen Sie das genaue Zentrum jeder Marke. Der ASPRS-Zusatz zur Feldvermessung behandelt nur eine feste ganzzahlige GNSS-Lösung als vermessungstauglich, verlangt mindestens zwei unabhängige Besetzungen je Punkt mit neuer Initialisierung von jeweils mindestens 180 Sekunden und akzeptiert Netz-RTK unter Beachtung der Basislinienlänge.[6] In Schweden ergeben die Studien von Lantmäteriet zum SWEPOS-Netz-RTK eine erwartete Standardunsicherheit von etwa 15 bis 20 mm in der Lage und 25 bis 30 mm in der (ellipsoidischen) Höhe im ursprünglichen 70-km-Netz und etwa 13 mm und 15 mm dort, wo es auf 35 km verdichtet wurde,[7] was eine Untergrenze dafür ist, wie gut jeder so gemessene Pass- oder Kontrollpunkt bekannt ist.
Halten Sie das Koordinaten- und Höhensystem fest, in dem Sie gemessen haben, einschließlich des Geoidmodells. Ein Widerspruch wird zu einem konstanten Versatz im ganzen Modell, und keine Zahl der Bündelausgleichung zeigt ihn. Orthosite fragt beim Import der Passpunktdatei (CSV, TXT, GEO, PXY, KML, GeoJSON, DXF oder XML) nach Koordinaten- und Höhensystem; siehe den Leitfaden zu Koordinatensystemen.
Wie sollten Passpunkte in den Bildern markiert werden?
Bei der Markierung gehen die meisten vermeidbaren Zentimeter verloren, weil die Ausgleichung jeder Markierung vertraut, als wäre sie exakt. Der Passpunkt-Editor von Orthosite ist darauf ausgelegt:
- Tiefzoom: Das Foto zoomt hinein, bis einzelne Sensorpixel als scharfe Blöcke erscheinen, sodass Sie den Klick auf das Zentrum der Marke setzen und nicht an ihren Rand.
- Auto-Projektion: Nachdem Sie einen Passpunkt in 3 Bildern markiert haben, sagt Orthosite anhand von GPS-Position, Kurs und Höhe jedes Fotos voraus, wo er in den anderen Fotos liegt, und zeigt sie als Geistermarker, die Sie bestätigen können. Die Vorhersage wird aus Ihren eigenen Markierungen angepasst und an ihnen gemessen; passt sie nicht (Schrägflüge, Fischaugenobjektive, fehlender Kurs oder fehlende Höhe), wird kein Geistermarker gezeigt, sodass sie lieber schweigt, als einen selbstsicher falschen zu setzen. Geistermarker sind nur Vorschläge und zählen nie als manuelle Markierungen.
- Pixelmittelpunkt-Konvention, einmal umgerechnet: Der Editor misst einen Klick ab dem Bildrand (der Mittelpunkt des Pixels k liegt bei k + 0,5), während die Datei der Verarbeitungs-Engine die ganze Zahl k als Mittelpunkt zählt. Orthosite zieht an dieser einen Grenze beim Schreiben der Passpunktdatei 0,5 Pixel ab.
- Markierungsanzahl-Plakette: Jeder Passpunkt zeigt, in wie vielen Bildern er markiert ist: unter 3 ist unzureichend, 3 bis 4 in Ordnung, 5 bis 7 gut, 8 oder mehr ausgezeichnet.
Die Halbpixel-Konvention ist nicht kosmetisch. Bei einem Orthosite-Testflug (Phantom 4 RTK, 105 Bilder, 30 Grad gegenüber dem Nadir, 5 Passpunkte, 177 Markierungen) lagen die Kamerahöhen 2,47 cm über ihren RTK-Höhen, wenn die Markierungen ein halbes Pixel neben der Konvention der Engine geschrieben wurden. Mit der Umrechnung ergaben dieselben Bilder und Markierungen +0,80 cm; die gelieferte Punktwolke an den fünf Passpunkten rückte von +3,42 auf +1,87 cm und das DSM von +4,06 auf +2,66 cm. Die letzten beiden sind an den Passpunkten selbst gemessen, zeigen also die Richtung, keine unabhängige Genauigkeit. Die Passpunkt-Anpassung im Bericht änderte sich kaum (3,9 auf 3,4 mm), und genau darum geht es im nächsten Abschnitt.
Was ist ein Kontrollpunkt, und warum sind GCP-Residuen keine Genauigkeit?
Ein Kontrollpunkt wird genau wie ein Passpunkt eingemessen, aber aus der Ausgleichung herausgehalten. Weil das Modell nie an ihn angepasst wurde, ist die Differenz zwischen seiner eingemessenen Position und dem Modell ein ehrlicher, externer Fehler. Das Residuum eines Passpunkts ist das Gegenteil: Die Ausgleichung hat das Modell zu ihm hingezogen, und eine falsch gesetzte Markierung, die konsistent falsch ist, „passt“ trotzdem. Der oben genannte Testflug zeigte das: Der Bericht nannte 3 bis 4 mm an den Passpunkten, während die gelieferte Oberfläche 2,7 bis 4 cm über ihnen stand.
Messen Sie über die Fläche verteilte Kontrollpunkte, auch an den Rändern (ASPRS verlangt für eine vollständige Aussage mindestens 30, siehe unten), und messen Sie sie mit höherem Standard als das Produkt (ASPRS verlangt Kontrollpunkte, die mindestens doppelt so genau sind wie das geprüfte Produkt).[5] Importieren Sie sie in Orthosite als Checkpoints im Punktepanel, nicht als Passpunkte.
Wie berichtet Orthosite die Genauigkeit?
Der Accuracy report (Genauigkeitsbericht) vergleicht das gelieferte DSM und die Punktwolke mit Ihren Kontrollpunkten und gibt das Ergebnis aus denselben Residuen auf zwei Arten an:
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2 (2023; Version 2, 2024): nur RMSE (der Standard hat die ältere 95-%-Konfidenzangabe fallen gelassen), RMSEH = sqrt(RMSEx² + RMSEy²) in der Lage, RMSEV in der Höhe für unbewachsene (NVA) und bewachsene (VVA) Punkte, dazu Mittelwert, Median, Standardabweichung, Minimum und Maximum.[5] Der Standard verlangt mindestens 30 Kontrollpunkte je Klasse; bei weniger schreibt Orthosite nur die Formulierung des Standards für reduzierte Kontrollpunktzahlen und eine Warnung, die die gefundene Anzahl nennt.
- RMSE und 95 % in Lage und Höhe mit n: Der 95-%-Wert wird sowohl als empirisches 95. Perzentil der Fehler als auch als Normalverteilungswert (1,96 x RMSEV; 1,7308 x RMSEH) angegeben, jeweils gekennzeichnet.
Was zählt. Es werden nur unabhängige Kontrollpunkte verwendet. Ein Punkt wird ausgeschlossen, mit dem im Bericht festgehaltenen Grund, wenn er aus den Passpunkten kopiert wurde oder in der Lage innerhalb von 5 cm eines in der Ausgleichung verwendeten Passpunkts liegt (typischerweise die ein zweites Mal als Kontrollpunkte hochgeladene Passpunktdatei). Bleibt keiner übrig, sagt der Bericht, dass sich über die Genauigkeit des Flugs nichts aussagen lässt und dass GCP-Residuen kein Maß dafür sind.
Was er markiert. Ein Kontrollpunkt, dessen Fehler in einer Komponente das Dreifache des Ziel-RMSE übersteigt, wird als grober Fehler gemeldet, bleibt in der Statistik, und es wird keine Konformitätsaussage getroffen, bis er untersucht ist, wie der Standard es verlangt. Ein mittlerer Fehler über 25 % des Ziel-RMSE wird als Bias markiert und ein RMSE von mehr als dem Doppelten der Standardabweichung als starkes Zeichen eines systematischen Versatzes. Geben Sie die Genauigkeit Ihrer eigenen Kontrollpunktmessung an, wird sie quadratisch kombiniert; tun Sie es nicht, sagt der Bericht, dass sie nicht enthalten war. Residuen, die an einer früheren Version des DSM oder der Wolke gemessen wurden (nach einer Neuverarbeitung), bleiben außen vor und werden markiert.
Das Passpunkt-Panel zeigt neben dem Bericht auch die interne Anpassung an die Passpunkte, gekennzeichnet als kein unabhängiges Genauigkeitsmaß.

Wie erkennt Orthosite eine falsche Markierung?
Nach jedem Lauf liest Orthosite die Reprojektion jeder Markierung aus der Engine und warnt im Passpunkt-Panel und auf der Flug-Zeitleiste in vier Fällen:
- Grob falsche Markierung: eine Markierung mit mehr als dem 8-fachen des Median-Residuums aller Markierungen und mindestens 10 Pixel von der Stelle entfernt, an die die Ausgleichung den Passpunkt in diesem Bild legt. Sorgfältiges Klicken passt auf etwa ein Pixel; eine Markierung auf der falschen Marke liegt hunderte Pixel daneben.
- Hoher Passpunktfehler: ein Passpunkt mit über 5 cm Abweichung und mehr als dem Dreifachen des Medianfehlers aller Passpunkte (bei weniger als drei Passpunkten genügen 5 cm allein) oder mit über 10 cm für sich. Hat er eine grob falsche Markierung, verweist die Warnung auf diese Markierung („Show mark“ öffnet das Bild).
- Wenige Markierungen: weniger als 3 Markierungen an einem Passpunkt.
- Oberflächenversatz an den Passpunkten: Das gelieferte DSM wird an jedem Passpunkt abgegriffen und mit seiner eingemessenen Höhe verglichen; eine Warnung erscheint, wenn der Versatz den größeren Wert von 3 cm und zwei Bodenpixeln übersteigt. Das ist eine Prüfung gegen die Passpunkte, nicht gegen unabhängige Punkte.
Der Fall dahinter: Bei einem Orthosite-Testflug (Phantom 4 RTK, 105 Bilder, 5 Passpunkte, 178 Markierungen) wurde eine Markierung auf das Kreuz eines benachbarten Passpunkts gesetzt, etwa 1.300 Pixel von der Stelle entfernt, an die die Ausgleichung ihn projiziert, außerhalb des Bildes. Der Bericht zeigte einen Passpunktfehler von etwa 0,16 m; die Passpunkte 1 bis 4 passten auf 2 bis 5 mm. Nach dem Entfernen dieser einen Markierung fiel der Bericht auf 4 mm. Die gelieferte Punktwolke an den Passpunkten änderte sich nicht (+3,4 cm in beiden Läufen), weil der robuste Verlust der Engine die falsche Markierung bereits heruntergewichtet hatte; deshalb können Bericht und Produkt in beide Richtungen voneinander abweichen und deshalb sind Kontrollpunkte der Test.
Was sind die häufigsten Passpunkt-Fehler?
- Alle Passpunkte in der Mitte, keiner am Rand: Die Ränder sind dann unkontrolliert.
- Falsches Koordinaten- oder Höhensystem oder Geoid: ein konstanter Versatz, den die Ausgleichung nicht sieht.
- Markieren einer ähnlich aussehenden Nachbarmarke: der Fall oben; nutzen Sie die Geistermarker und die Markierungswarnungen.
- Klicken auf eine Ecke oder den Rand der Marke statt auf ihr eingemessenes Zentrum.
- Zu wenige Bilder je Passpunkt: Orthosite verlangt 3 manuelle Markierungen; 5 oder mehr ist besser.
- Die Genauigkeit an den eigenen Residuen der Passpunkte beurteilen oder die Passpunkte als Kontrollpunkte zählen.
- Gar keine Kontrollpunkte oder weniger, als der Standard verlangt, ohne es zu sagen.
- Marken, die sich bewegt haben, oder eine Basisstation auf einer autonomen Position.
FAQ
Wie viele Passpunkte brauche ich?
Wohin gehören Passpunkte?
Brauche ich Passpunkte mit einer RTK-Drohne?
Was ist der Unterschied zwischen Passpunkt und Kontrollpunkt?
Warum ist das GCP-Residuum im Bericht nicht die Genauigkeit?
Wie viele Kontrollpunkte verlangt ASPRS?
Wie groß sollten Passpunkt-Marken sein?
Wie findet Orthosite einen falsch gesetzten Passpunkt?
Quellen
- Accuracy of Unmanned Aerial Vehicle (UAV) and SfM Photogrammetry Survey as a Function of the Number and Location of Ground Control Points Used – Remote Sensing 10(10):1606 (Sanz-Ablanedo, Chandler, Rodriguez-Perez, Ordonez) (2018)
- Ground Control Point Distribution for Accurate Kilometre-Scale Topographic Mapping Using an RTK-GNSS UAV and SfM Photogrammetry – Drones 4(3):55 (Stott, Williams, Hoey) (2020)
- Quality Assessment of DSMs Produced from UAV Flights Georeferenced with On-Board RTK Positioning – Remote Sensing 10(2):311 (Forlani et al.) (2018)
- Photogrammetry Using UAV-Mounted GNSS RTK: Georeferencing Strategies without GCPs – Remote Sensing 13(7):1336 (Stroner et al.) (2021)
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2 (February 2023) – American Society for Photogrammetry and Remote Sensing (2023)
- ASPRS Positional Accuracy Standards, Edition 2, Addendum II: Field Surveying of Ground Control and Checkpoints – American Society for Photogrammetry and Remote Sensing (2023)
- Studie av mätosäkerhet och tidskorrelationer vid mätning med nätverks-RTK i SWEPOS 35 km-nät (Lantmäterirapport 2014:5, K. Ohlsson; in Swedish) – Lantmäteriet (2014)
Zuletzt geprüft:
Machen Sie aus Ihrem nächsten Flug ein gemessenes Ergebnis
Laden Sie Ihre Drohnenfotos hoch und Orthosite erstellt Orthomosaik, 3D-Modell, Punktwolke und Höhenmodelle auf seinem eigenen Verarbeitungscomputer in Schweden — messen, teilen und in offenen Formaten exportieren.
Mit Orthosite loslegen