
Vad är en markstödpunkt och vad gör den?
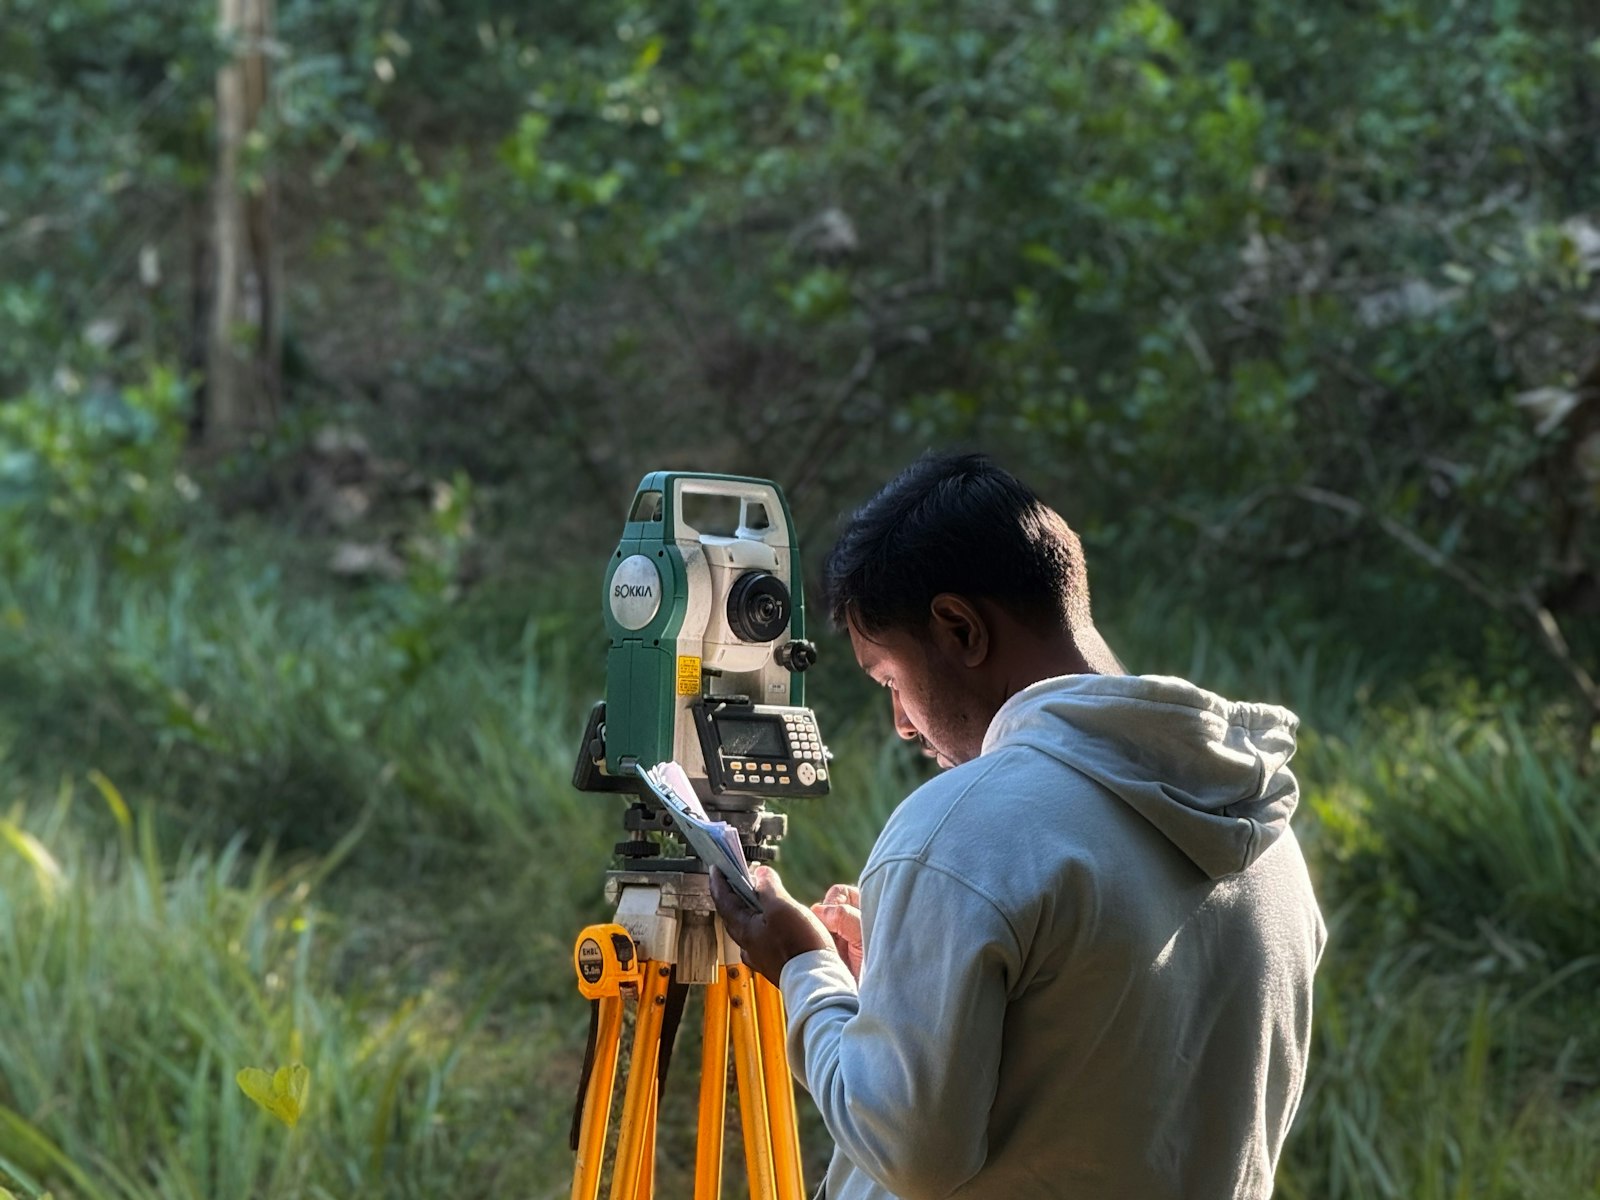
En markstödpunkt är ett tydligt mål på marken vars koordinater du mätt in med GNSS eller totalstation. Du hittar målet i de bilder där det syns (en markering) och utjämningen tvingar modellen att stämma med den inmätta positionen. En GCP låser tre saker samtidigt: modellens absoluta läge, skala och orientering. Utan stöd, eller utan RTK-positioner för kameran, kan en modell vara inbördes konsekvent och ändå ligga flera meter från sitt verkliga läge.
En GCP är inte en kontroll av något. Den är en indata: ju hårdare utjämningen dras mot den, desto bättre passar den, och den passningen säger ingenting om resten av området. Det är kontrollpunkternas uppgift (se nedan).
Hur många GCP:er behövs och var ska de placeras?
Det beror på om drönaren har RTK. Studierna nedan är de bäst dokumenterade siffrorna; ingen av dem är en garanti för just din yta.
- Utan RTK (enbart markstöd): i ett block på 1 200+ ha, 2 500+ foton och 100+ GCP:er nådde noggrannheten i plan cirka 1 GSD med 2,5 till 3 GCP:er per 100 bilder och förbättrades knappt därutöver, medan höjdnoggrannheten fortsatte att förbättras till cirka 1,5 GSD vid 4 GCP:er per 100 bilder.[1] På små ytor betyder det en handfull, aldrig färre än tre, där de i kanterna gör mest nytta.
- RTK-drönare, en GCP: en GCP tillsammans med RTK-positionerna tar bort det mesta av den höjdförskjutning över hela blocket som RTK-flygningar utan stödpunkter kan ha; i en studie med upprepade flygningar gav kamerapositioner plus en GCP DSM-fel mot kontrollpunkter på cirka 2,1 GSD, lika bra som enbart stödpunkter, mot 3,7 GSD med enbart kamerapositioner.[3] Orsaken är att felet i den självkalibrerade brännvidden slår direkt i höjden i ett block med enbart nadirbilder (upp till flera decimeter i en studie); nadirbilder kombinerade med snedbilder sänkte felet under 3 cm utan GCP:er.[4]
- RTK-drönare, fem GCP:er: på en yta på 2 x 0,5 km, flugen med Phantom 4 RTK 20 grader från nadir, gav 3 300 oberoende kontrollpunkter vertikal RMSE 0,066 m utan GCP:er och 0,072 m med fem. Författarna drar slutsatsen att GCP:er inte är nödvändiga där, men rekommenderar ändå väl spridda oberoende kontrollpunkter för att hitta systematiska fel.[2]
Var: sprid dem över hela området, några i hörn och kanter, en eller två inne i ytan och några på högsta och lägsta marken. Samla dem inte i mitten: på en av Orthosites testflygningar (Phantom 4 RTK, 105 bilder) låg alla fem GCP:er inom de mittersta 36 till 58 % av området, så ingenting styrde kanterna och passningen kunde inte avgöra vilken kant som var rätt.
I Orthosite: en GCP används bara om den har minst 3 manuella markeringar; punkter med färre ignoreras och listas innan bearbetningen startar. Med färre än tre användbara GCP:er varnar editorn för att passningen blir underbestämd och rekommenderar minst 3 välspridda punkter, helst 5 eller fler. Bearbetning helt utan markerade GCP:er går att köra, men den absoluta noggrannheten är då kamerans GPS-nivå.
Behövs GCP:er om drönaren har RTK?
RTK eller PPK ger kamerapositionerna på några centimeter, så resultatet i plan ligger ofta nära det GCP:er ger. Det svaga är höjden, och risken att basstationen, antennhöjden eller referenssystemet är fel på ett sätt som själva flygningen aldrig avslöjar. En eller två GCP:er upptäcker och rättar det, och oberoende kontrollpunkter bevisar resultatet.
Så kombinerar Orthosite dem. När en flygning har RTK-fix och GCP:er körs bearbetningsmotorn så att GCP:erna bestämmer referenssystemet och kamerapositionerna håller blockets form; skillnaden mellan de två anpassas och rapporteras per flygning, vilket också är en kontroll av referenssystemet. En flygning med blandade bilder med och utan RTK-fix bearbetas enbart med GCP:erna, eftersom en enda korrektion inte kan ta upp ett referenssystemsglapp mellan blockets halvor. Valet GPS-viktning vid bearbetning (Auto, Lita på kamerans GPS, Endast GCP:er) kan åsidosätta detta; Auto rekommenderas. Se guiden om RTK-flygning.
Hur stora ska målen vara och hur placerar man dem?
Målet måste täcka flera pixlar vid din markupplösning (GSD) så att dess mittpunkt kan placeras inom en bråkdel av en pixel. Som exempel: vid GSD 1,4 cm är ett mål på 30 cm ungefär 22 pixlar brett; vid 3 cm är det 10. Räkna på det före flygningen, inte efteråt.
- Hög kontrast och tydlig mittpunkt: en svartvit vinkel eller ruta, eller ett målat kors vars armar möts i en punkt.
- Plant och stabilt: det får inte flytta sig mellan flygning och inmätning.
- Fri sikt mot himlen: träd, väggar och blanka ytor försämrar GNSS (flervägseffekt).
- Synligt från många håll: ett mål bakom en hög eller nere i ett dike syns i få bilder.
Hur mäter man in GCP:erna?
Mät målets exakta mittpunkt. ASPRS tilläggsdokument om fältinmätning godtar bara en fix heltalslösning för GNSS som mätkvalitet, kräver minst två oberoende mätningar per punkt med ny initiering, vardera minst 180 sekunder, och godtar nätverks-RTK med hänsyn till basavstånd.[6] I Sverige anger en Lantmäterirapport en förväntad standardosäkerhet för SWEPOS Nätverks-RTK på cirka 15 till 20 mm i plan och 25 till 30 mm i höjd (ellipsoidhöjd) i det ursprungliga 70 km-nätet, och cirka 13 mm respektive 15 mm där nätet förtätats till 35 km,[7] vilket är en nedre gräns för hur väl en stödpunkt eller kontrollpunkt inmätt på det sättet är känd.
Notera det koordinatsystem och höjdsystem du mätte i, inklusive geoidmodell. En avvikelse blir en konstant förskjutning i hela modellen, och inget tal i utjämningen visar den. Orthosite frågar efter koordinatsystem och höjdsystem när du importerar GCP-filen (CSV, TXT, GEO, PXY, KML, GeoJSON, DXF eller XML); se guiden om koordinatsystem.
Hur markerar man GCP:er i bilderna?
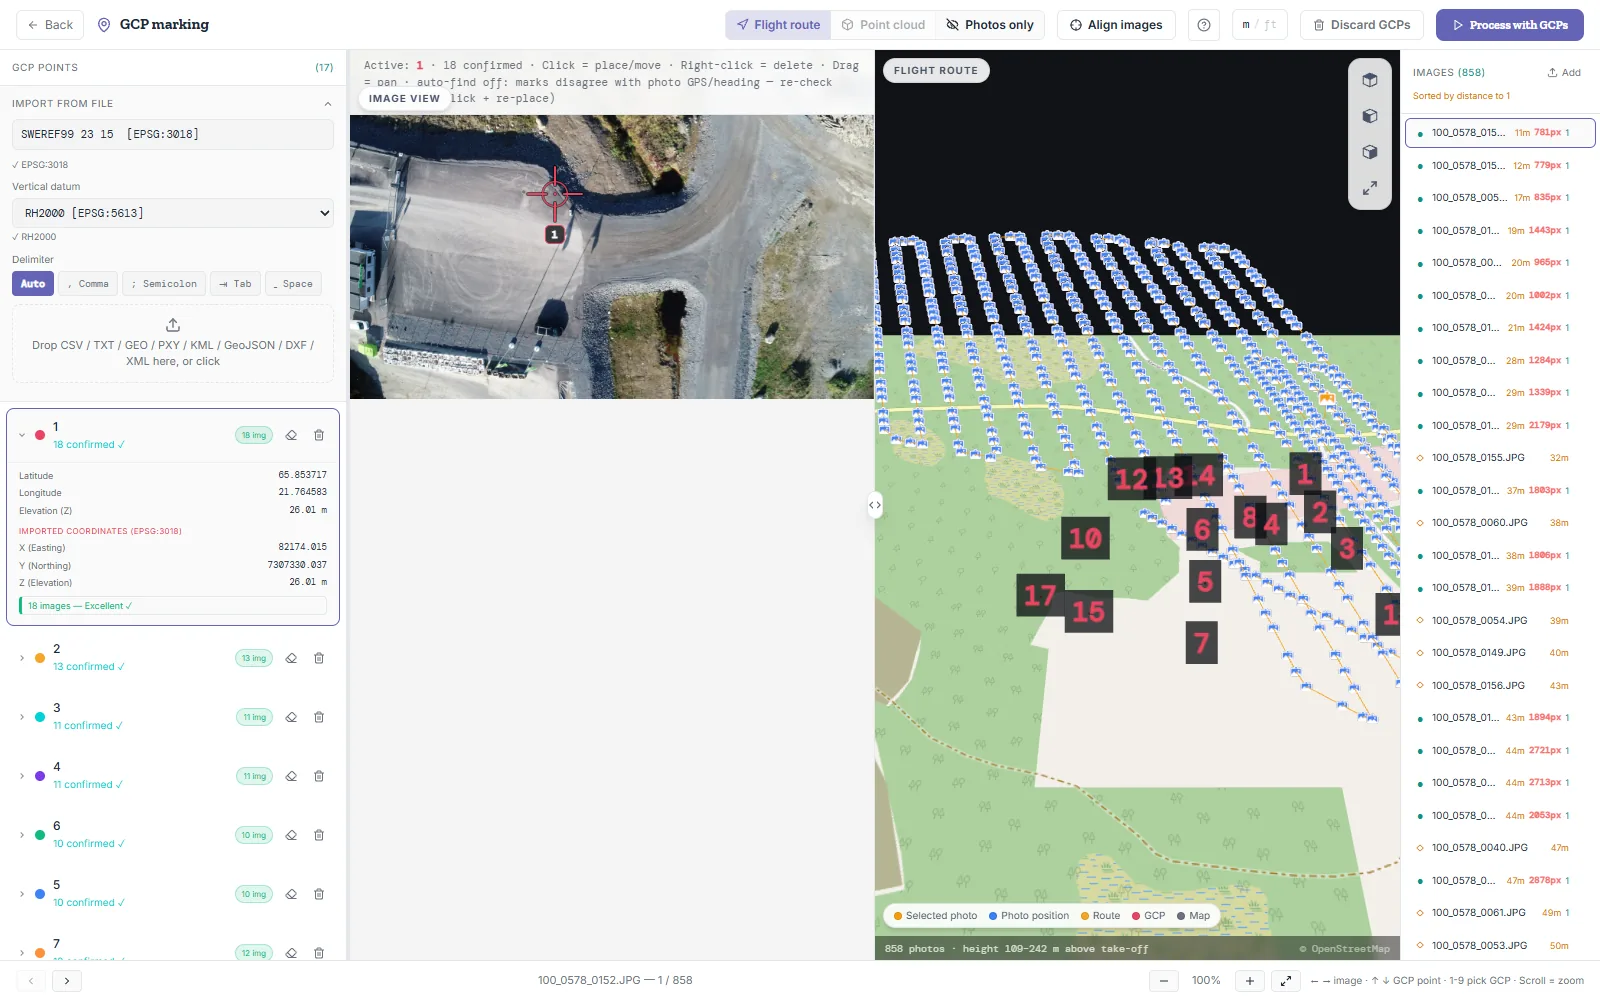
Markeringen är där de flesta undvikbara centimetrarna går förlorade, eftersom utjämningen litar på varje markering som om den vore exakt. Orthosites GCP-editor är byggd kring det:
- Djupzoom: bilden zoomar in tills enskilda sensorpixlar syns som skarpa block, så att du klickar på målets mittpunkt och inte på kanten.
- Autoprojicering: när du markerat en GCP i 3 bilder förutsäger Orthosite var den hamnar i övriga foton utifrån varje fotos GPS-position, riktning och höjd, och visar dem som spökmarkörer du kan bekräfta. Förutsägelsen anpassas efter dina egna markeringar och mäts mot dem; passar den inte (snedflygningar, fisheye-objektiv, saknad riktning eller höjd) visas ingen spökmarkör, så funktionen är hellre tyst än självsäkert fel. Spökmarkörer är vägledning och räknas aldrig som manuella markeringar.
- Pixelmittskonvention, omräknad en gång: editorn mäter ett klick från bildkanten (pixel k har sin mitt vid k + 0,5), medan bearbetningsmotorns fil räknar heltalet k som mitten. Orthosite drar av 0,5 pixel på just den gränsen när GCP-filen skrivs.
- Markeringsmärke: varje GCP visar i hur många bilder den är markerad: under 3 otillräckligt, 3 till 4 OK, 5 till 7 bra, 8 eller fler utmärkt.
Halvpixelkonventionen är inte kosmetisk. På en av Orthosites testflygningar (Phantom 4 RTK, 105 bilder, 30 grader från nadir, 5 GCP:er, 177 markeringar) låg kamerahöjderna 2,47 cm över sina RTK-höjder när markeringarna skrevs en halv pixel fel mot motorns konvention. Med omräkningen gav samma bilder och markeringar +0,80 cm; det levererade punktmolnet vid de fem GCP:erna gick från +3,42 till +1,87 cm och DSM från +4,06 till +2,66 cm. De två sista är uppmätta vid GCP:erna själva, så de visar riktningen, inte oberoende noggrannhet. GCP-passningen i rapporten ändrades knappt (3,9 till 3,4 mm), vilket är poängen i nästa avsnitt.
Vad är en kontrollpunkt, och varför är GCP-residualer inte noggrannhet?
En kontrollpunkt mäts in precis som en GCP men hålls utanför utjämningen. Eftersom modellen aldrig anpassats efter den är skillnaden mellan dess inmätta läge och modellen ett ärligt, externt fel. En GCP:s residual är motsatsen: utjämningen drog modellen mot den, och en felaktig markering som är fel på ett konsekvent sätt "passar" ändå. Samma testflygning visade det: rapporten angav 3 till 4 mm vid GCP:erna medan den levererade ytan låg 2,7 till 4 cm över dem.
Mät in kontrollpunkter spridda över området, även i kanterna (ASPRS ber om minst 30 för ett fullständigt utlåtande, se nedan), och mät dem med högre noggrannhet än produkten (ASPRS ber om kontrollpunkter som är minst dubbelt så noggranna som produkten som testas).[5] I Orthosite importerar du dem som Kontrollpunkter i punktpanelen, inte som GCP:er.
Hur redovisar Orthosite noggrannheten?
Noggrannhetsrapporten jämför den levererade DSM:en och punktmolnet med dina kontrollpunkter och redovisar resultatet på två sätt ur samma residualer:
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2 (2023; Version 2, 2024): bara RMSE (standarden tog bort den äldre 95 %-uppgiften), RMSEH = sqrt(RMSEx² + RMSEy²) i plan, RMSEV i höjd för icke-vegeterade (NVA) och vegeterade (VVA) punkter, samt medelvärde, median, standardavvikelse, minimum och maximum.[5] Standarden ber om minst 30 kontrollpunkter per klass; med färre skriver Orthosite bara standardens formulering för reducerat antal och en varning som anger hur många som fanns.
- RMSE och 95 % i plan och höjd med n: 95 %-värdet anges både som empirisk 95:e percentil av felen och som normalteoretiskt värde (1,96 x RMSEV; 1,7308 x RMSEH), vart och ett med etikett.
Vad som räknas. Bara oberoende kontrollpunkter används. En punkt utesluts, med orsaken angiven i rapporten, om den kopierats från GCP:erna eller ligger inom 5 cm i plan från en GCP som använts i utjämningen (typiskt GCP-filen uppladdad en gång till som kontrollpunkter). Om inga finns kvar säger rapporten att inget kan sägas om flygningens noggrannhet och att GCP-residualer inte är ett mått på den.
Vad den flaggar. En kontrollpunkt vars fel överstiger tre gånger mål-RMSE i någon komponent redovisas som grovt fel, behålls i statistiken, och inget utlåtande om att standarden uppfylls görs förrän den utretts, som standarden kräver. Ett medelfel över 25 % av mål-RMSE flaggas som bias, och en RMSE över dubbla standardavvikelsen som stark indikation på systematisk förskjutning. Anger du själv kontrollpunktsinmätningens noggrannhet slås den ihop kvadratiskt; annars står det i rapporten att den inte ingår. Residualer mätta på en äldre version av DSM eller moln (efter ombearbetning) lämnas utanför och flaggas.
GCP-panelen visar också den interna passningen mot stödpunkter, märkt som inte ett oberoende noggrannhetsmått, bredvid rapporten.

Hur fångar Orthosite en felaktig markering?
Efter varje körning läser Orthosite motorns återprojicering per markering och varnar, i GCP-panelen och på flygningens tidslinje, i fyra fall:
- Grovt felaktig markering: en markering som ligger mer än 8 gånger medianresidualen för alla markeringar och minst 10 pixlar från där utjämningen lägger GCP:n i den bilden. Ärligt klickande passar inom ungefär en pixel; en markering på fel mål ligger hundratals pixlar fel.
- Högt GCP-fel: en GCP mer än 5 cm fel och mer än 3 gånger medianfelet för alla GCP:er (med färre än tre GCP:er räcker 5 cm), eller över 10 cm i sig. Har den en felaktig markering pekar varningen på den ("Visa markeringen" öppnar bilden).
- Få markeringar: färre än 3 markeringar på en GCP.
- Ytförskjutning vid GCP:er: den levererade DSM:en provtas vid varje GCP och jämförs med dess inmätta höjd; en varning kommer när avvikelsen överstiger det största av 3 cm och två markpixlar. Det är en kontroll mot GCP:erna, inte mot oberoende punkter.
Fallet bakom: på en av Orthosites testflygningar (Phantom 4 RTK, 105 bilder, 5 GCP:er, 178 markeringar) låg en markering på korset för en grann-GCP, cirka 1 300 pixlar från där utjämningen projicerar den, utanför bilden. Rapporten visade ett GCP-fel på ungefär 0,16 m; GCP 1 till 4 passade inom 2 till 5 mm. Efter att den enda markeringen tagits bort föll rapporten till 4 mm. Det levererade punktmolnet vid GCP:erna ändrades inte (+3,4 cm i båda körningarna), eftersom motorns robusta förlustfunktion redan nedviktat den felaktiga markeringen; därför kan rapport och produkt avvika åt båda hållen och därför är kontrollpunkter provet.
Vilka är de vanligaste GCP-felen?
- Alla GCP:er i mitten, inga i kanterna: kanterna blir då okontrollerade.
- Fel koordinat- eller höjdsystem, eller geoid: en konstant förskjutning som utjämningen inte ser.
- Markering av ett likadant grannmål: fallet ovan; använd spökmarkörerna och markeringsvarningarna.
- Klick i målets hörn eller kant i stället för dess inmätta mittpunkt.
- För få bilder per GCP: Orthosite kräver 3 manuella markeringar; 5 eller fler är bättre.
- Att bedöma noggrannhet efter GCP:ernas egna residualer, eller räkna GCP:erna som kontrollpunkter.
- Inga kontrollpunkter alls, eller färre än standarden ber om utan att säga det.
- Mål som flyttats, eller en basstation på autonom position.
FAQ
Hur många markstödpunkter behöver jag?
Var ska markstödpunkterna placeras?
Behöver jag GCP:er med en RTK-drönare?
Vad är skillnaden mellan en GCP och en kontrollpunkt?
Varför är GCP-residualen i rapporten inte noggrannheten?
Hur många kontrollpunkter kräver ASPRS?
Hur stora ska GCP-målen vara?
Hur hittar Orthosite en felplacerad GCP-markering?
Källor
- Accuracy of Unmanned Aerial Vehicle (UAV) and SfM Photogrammetry Survey as a Function of the Number and Location of Ground Control Points Used – Remote Sensing 10(10):1606 (Sanz-Ablanedo, Chandler, Rodriguez-Perez, Ordonez) (2018)
- Ground Control Point Distribution for Accurate Kilometre-Scale Topographic Mapping Using an RTK-GNSS UAV and SfM Photogrammetry – Drones 4(3):55 (Stott, Williams, Hoey) (2020)
- Quality Assessment of DSMs Produced from UAV Flights Georeferenced with On-Board RTK Positioning – Remote Sensing 10(2):311 (Forlani et al.) (2018)
- Photogrammetry Using UAV-Mounted GNSS RTK: Georeferencing Strategies without GCPs – Remote Sensing 13(7):1336 (Stroner et al.) (2021)
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2 (February 2023) – American Society for Photogrammetry and Remote Sensing (2023)
- ASPRS Positional Accuracy Standards, Edition 2, Addendum II: Field Surveying of Ground Control and Checkpoints – American Society for Photogrammetry and Remote Sensing (2023)
- Studie av mätosäkerhet och tidskorrelationer vid mätning med nätverks-RTK i SWEPOS 35 km-nät (Lantmäterirapport 2014:5, K. Ohlsson) – Lantmäteriet (2014)
Senast granskad:
Förvandla din nästa flygning till ett mätbart resultat
Ladda upp dina drönarbilder så bygger Orthosite ortofoto, 3D-modell, punktmoln och höjdmodeller på Orthosites egen bearbetningsdator i Sverige — mät, dela och exportera i öppna format.
Kom igång med Orthosite