
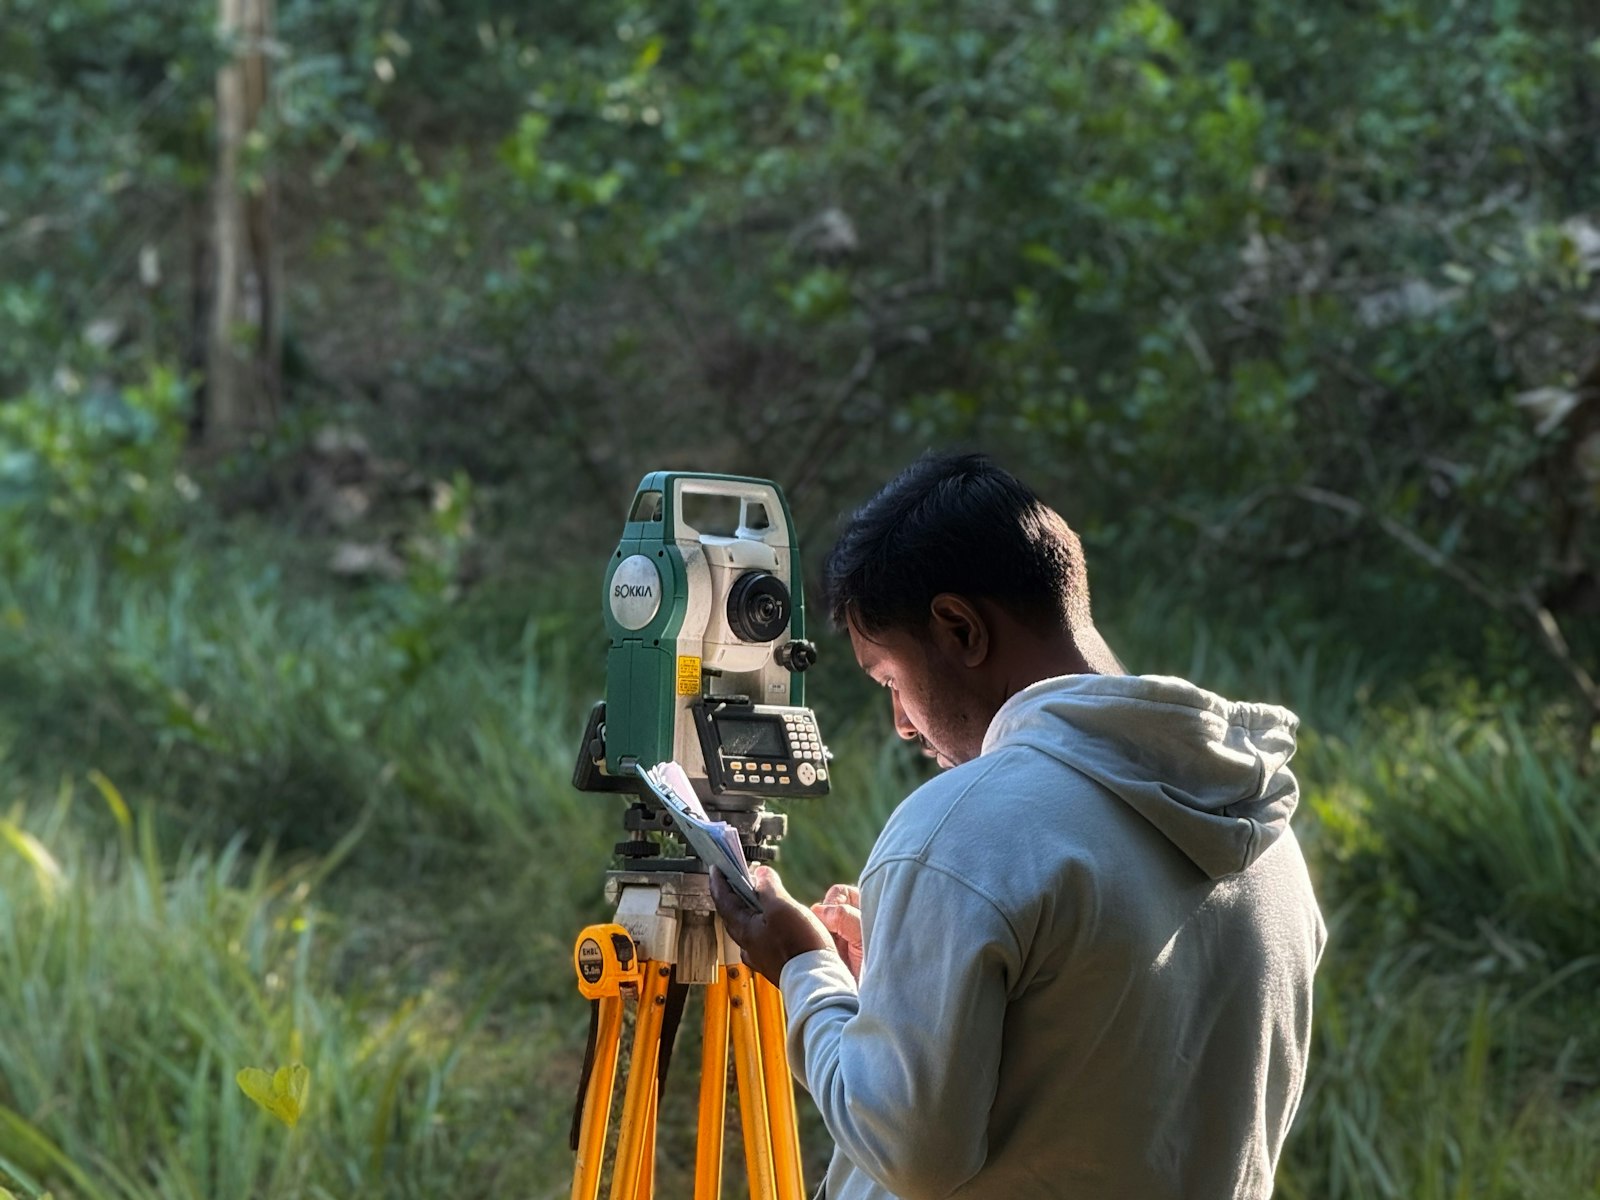
Hvad er et passpunkt, og hvad gør det?
Et passpunkt er et tydeligt synligt mål på jorden, hvis koordinater du har målt med GNSS eller totalstation. Du finder målet i de fotos, hvor det optræder (et mærke), og bundtudjævningen tvinger modellen til at stemme med den opmålte position. Et passpunkt fastlægger tre ting på én gang: modellens absolutte position, skala og orientering. Uden kontrol, eller uden RTK-kamerapositioner, kan en model være internt konsistent og alligevel ligge meter fra sin sande placering.
Et passpunkt er ikke en kontrol af noget. Det er et input: jo stærkere udjævningen trækkes mod det, jo bedre passer det, og den tilpasning siger intet om resten af området. Det er kontrolpunkternes opgave (nedenfor).
Hvor mange passpunkter skal du bruge, og hvor skal de placeres?
Det afhænger af, om dronen har RTK. Undersøgelserne nedenfor er de bedst dokumenterede tal; ingen af dem er en garanti for dit område.
- Ingen RTK (kun passpunkter som kontrol): i en blok på over 1.200 ha, over 2.500 fotos og over 100 passpunkter nåede den vandrette nøjagtighed cirka 1 GSD med 2,5 til 3 passpunkter pr. 100 billeder og forbedredes kun lidt ud over 3, mens den lodrette nøjagtighed blev ved med at forbedres op til cirka 1,5 GSD ved 4 passpunkter pr. 100 billeder.[1] For små områder betyder det, at du stadig skal bruge en håndfuld, aldrig under tre, hvor dem ved kanterne gør mest arbejde.
- RTK-drone, ét passpunkt: ét passpunkt føjet til RTK-kamerapositionerne fjerner det meste af den højdeforskydning i hele blokken, som flyvninger kun med RTK kan have; i en undersøgelse med gentagne flyvninger gav kamerapositioner plus ét passpunkt DSM-fejl i kontrolpunkter på cirka 2,1 GSD, det samme som passpunkter alene, mod 3,7 GSD med kun kamerapositioner.[3] Årsagen er, at fejlen i den selvkalibrerede brændvidde omsættes direkte til en højdefejl i en blok med kun nadirbilleder (op til flere decimeter i en undersøgelse); at kombinere nadir- og skrå billeder i flyvningen bragte den under 3 cm uden passpunkter.[4]
- RTK-drone, fem passpunkter: på et område på 2 x 0,5 km fløjet med en Phantom 4 RTK 20 grader fra nadir gav 3.300 uafhængige kontrolpunkter en lodret RMSE på 0,066 m uden passpunkter og 0,072 m med fem. Forfatterne konkluderer, at passpunkter ikke er afgørende dér, men anbefaler stadig rumligt fordelte uafhængige kontrolpunkter for at finde systematiske fejl.[2]
Hvor: fordel dem over hele området, nogle i hjørner og kanter, ét eller to indeni og nogle på det højeste og laveste terræn. Klump dem ikke i midten: på én Orthosite-testflyvning (Phantom 4 RTK, 105 billeder) lå alle fem passpunkter i de centrale 36 til 58 % af området, så intet fastlagde kanterne, og tilpasningen kunne ikke afgøre, hvilken kant der var rigtig.
I Orthosite: et passpunkt bruges kun, hvis det har mindst 3 manuelle mærker; punkter med færre ignoreres og vises på en liste, før behandlingen starter. Med færre end tre brugbare passpunkter advarer editoren om, at tilpasningen er underbestemt, og anbefaler mindst 3 velfordelte punkter, helst 5 eller flere. Behandling uden noget markeret passpunkt er tilladt, men den absolutte nøjagtighed er så kameraets GPS'.
Har du stadig brug for passpunkter, hvis dronen har RTK?
RTK eller PPK giver kamerapositionerne på nogle få centimeter, så planresultatet ligger ofte tæt på det, passpunkter giver. Den svage del er højden og risikoen for, at basestationen, antennehøjden eller datum er forkert på en måde, som flyvningen selv aldrig kan afsløre. Et passpunkt eller to opdager og retter det, og uafhængige kontrolpunkter beviser resultatet.
Hvordan Orthosite kombinerer dem. Når en flyvning har RTK-fix og passpunkter, køres behandlingsmotoren, så passpunkterne fastlægger datum, og kamerapositionerne holder blokkens form; forskydningen mellem de to tilpasses og rapporteres pr. flyvning, hvilket samtidig er en datumkontrol. En flyvning med blandede fixed og ikke-fixed RTK-billeder behandles kun med passpunkterne, fordi én korrektion ikke kan optage et datumsplit mellem blokkens halvdele. Valget af GPS-vægtning ved behandling (Auto, Stol på kamera-GPS, Kun passpunkter) kan tilsidesætte dette; Auto anbefales. Se RTK-flyveguiden.
Hvor store skal målene være, og hvordan placerer du dem?
Målet skal spænde over flere pixel ved din ground sampling distance (GSD), så dets centrum kan placeres inden for en brøkdel af en pixel. Som illustration: ved en GSD på 1,4 cm er et mål på 30 cm cirka 22 pixel på tværs; ved 3 cm er det 10. Tjek dette mod din GSD før flyvningen, ikke bagefter.
- Høj kontrast og et defineret centrum: en sort-hvid vinkel eller skakternet mønster, eller et malet kryds, hvis arme mødes i ét punkt.
- Fladt og stabilt: det må ikke flytte sig mellem flyvningen og opmålingen.
- Åben himmel: træer, mure og reflekterende overflader forringer GNSS (flervejsfejl).
- Synligt fra mange vinkler: et mål gemt bag et depot eller i en grøft ses i få billeder.
Hvordan skal passpunkter opmåles?
Mål det nøjagtige centrum af hvert mål. ASPRS' tillæg om feltopmåling behandler kun en fixed heltalsløsning fra GNSS som opmålingskvalitet, kræver mindst to uafhængige besættelser pr. punkt med nye initialiseringer, hver på mindst 180 sekunder, og accepterer netværks-RTK med opmærksomhed på baselinjens længde.[6] I Sverige giver Lantmäteriets undersøgelser af SWEPOS netværks-RTK en forventet standardusikkerhed på cirka 15 til 20 mm i plan og 25 til 30 mm i (ellipsoide-)højden i det oprindelige 70 km-net og cirka 13 mm og 15 mm, hvor det er fortættet til 35 km,[7] hvilket er en nedre grænse for, hvor godt et passpunkt eller kontrolpunkt målt på den måde er kendt.
Notér det koordinatsystem og højdesystem, du målte i, herunder geoidemodellen. En uoverensstemmelse bliver en konstant forskydning i hele modellen, og intet tal i bundtudjævningen vil vise den. Orthosite spørger efter koordinatsystem og højdesystem, når du importerer passpunktfilen (CSV, TXT, GEO, PXY, KML, GeoJSON, DXF eller XML); se guiden om koordinatsystemer.
Hvordan skal passpunkter markeres i billederne?
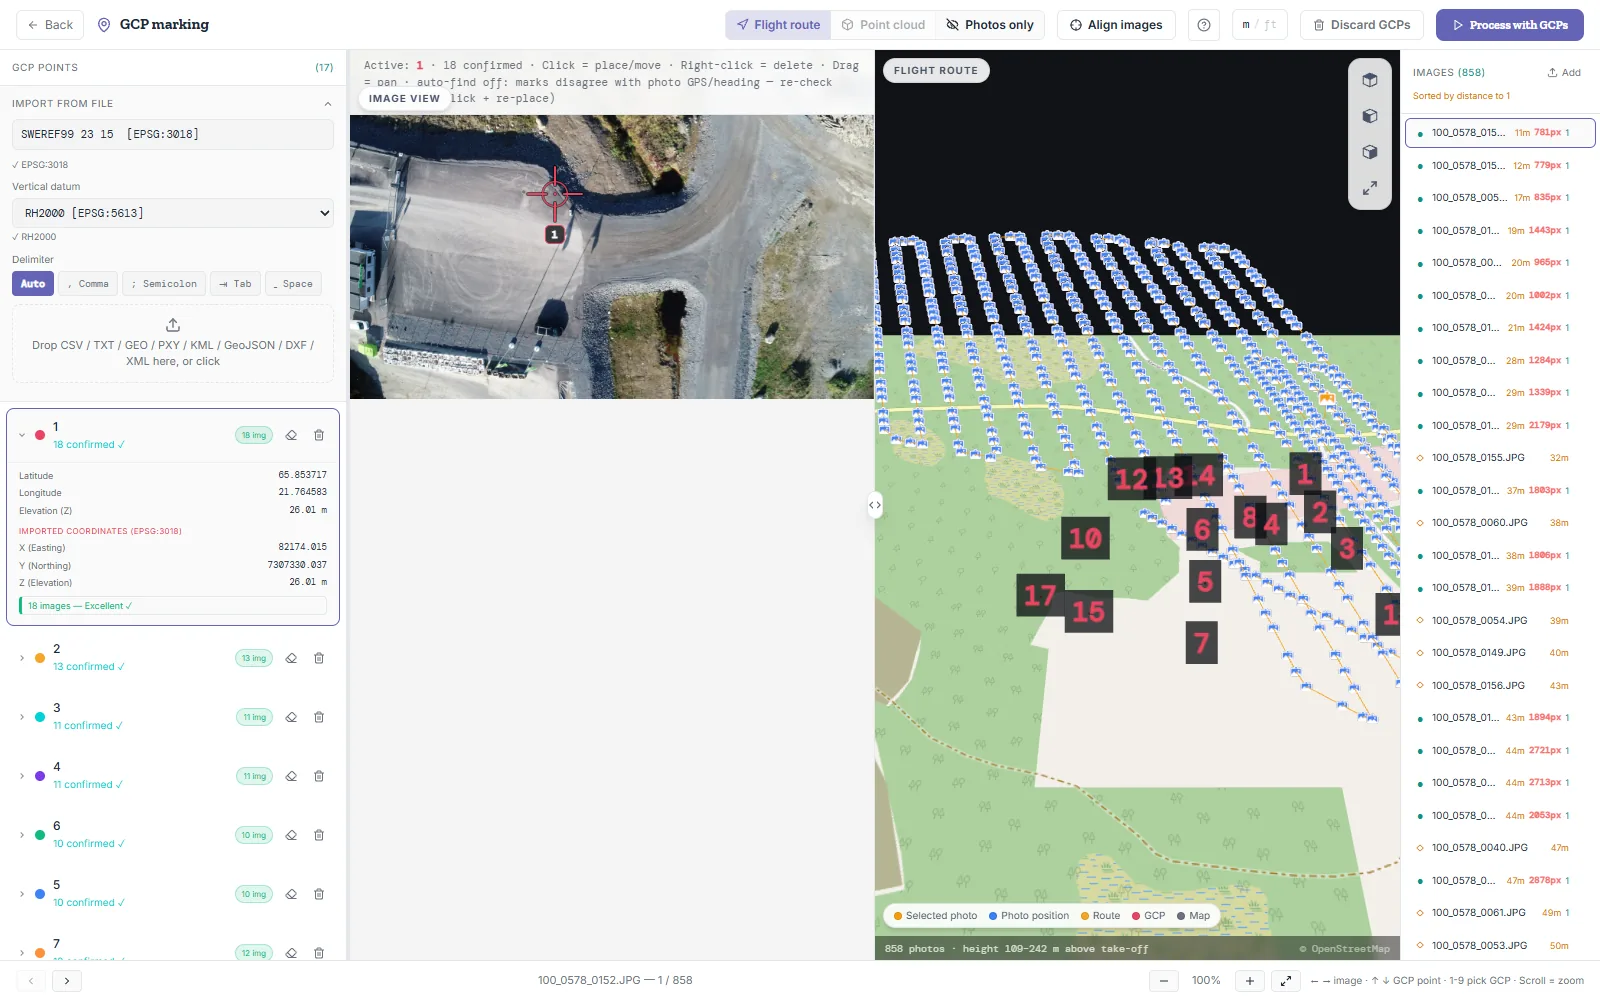
Mærket er der, hvor de fleste undgåelige centimeter går tabt, fordi udjævningen stoler på hvert mærke, som om det var nøjagtigt. Orthosites passpunktseditor er bygget omkring det:
- Dyb zoom: billedet zoomer ind, til de enkelte sensorpixel vises som skarpe blokke, så du placerer klikket på målets centrum og ikke på dets kant.
- Automatisk projektion: når du har markeret et passpunkt i 3 billeder, forudsiger Orthosite, hvor det falder i de andre fotos ud fra hvert fotos GPS-position, retning og højde, og viser dem som spøgelsesmarkører, du kan bekræfte. Forudsigelsen tilpasses ud fra dine egne mærker og måles mod dem; passer den ikke (skrå flyvninger, fiskeøjeobjektiver, manglende retning eller højde), vises ingen spøgelsesmarkør, så den hellere tier end placerer en sikkert forkert. Spøgelsesmarkører er vejledende og tæller aldrig som manuelle mærker.
- Pixelcenter-konvention, omregnet én gang: editoren måler et klik fra billedets kant (centrum af pixel k ligger ved k + 0,5), mens behandlingsmotorens fil regner heltallet k som centrum. Orthosite trækker 0,5 pixel fra ved netop den grænse, når den skriver passpunktfilen.
- Mærkeantal-badge: hvert passpunkt viser, i hvor mange billeder det er markeret: under 3 er utilstrækkeligt, 3 til 4 OK, 5 til 7 godt, 8 eller flere fremragende.
Halvpixel-konventionen er ikke kosmetisk. På én Orthosite-testflyvning (Phantom 4 RTK, 105 billeder, 30 grader fra nadir, 5 passpunkter, 177 mærker) efterlod det at skrive mærker en halv pixel fra motorens konvention kamerahøjderne 2,47 cm over deres RTK-højder. Med omregningen gav de samme billeder og mærker +0,80 cm; den leverede punktsky ved de fem passpunkter flyttede sig fra +3,42 til +1,87 cm og DSM fra +4,06 til +2,66 cm. Disse to sidste er målt i selve passpunkterne, så de viser retningen, ikke uafhængig nøjagtighed. Passpunkttilpasningen i rapporten ændrede sig knap (3,9 til 3,4 mm), hvilket er pointen i næste afsnit.
Hvad er et kontrolpunkt, og hvorfor er GCP-residualer ikke nøjagtighed?
Et kontrolpunkt opmåles nøjagtigt som et passpunkt, men holdes uden for udjævningen. Fordi modellen aldrig er tilpasset til det, er forskellen mellem dets opmålte position og modellen en ærlig, ekstern fejl. Et passpunkts residual er det modsatte: udjævningen trak modellen mod det, og et forkert placeret mærke, der er forkert på en konsistent måde, "passer" stadig. Den samme testflyvning ovenfor viste det: rapporten sagde 3 til 4 mm i passpunkterne, mens den leverede overflade stod 2,7 til 4 cm over dem.
Mål mindst nogle få kontrolpunkter fordelt over området, også ved kanterne (ASPRS kræver mindst 30 for en fuld erklæring, se nedenfor), og mål dem til en højere standard end produktet (ASPRS kræver kontrolpunkter, der er mindst dobbelt så nøjagtige som det produkt, der testes).[5] I Orthosite importerer du dem som Kontrolpunkter i panelet Punkter, ikke som passpunkter.
Hvordan rapporterer Orthosite nøjagtighed?
Nøjagtighedsrapporten sammenligner den leverede DSM og punktsky med dine kontrolpunkter og angiver resultatet på to måder ud fra de samme residualer:
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, udgave 2 (2023; version 2, 2024): kun RMSE (standarden droppede den ældre 95 %-konfidensangivelse), RMSEH = sqrt(RMSEx² + RMSEy²) i plan, RMSEV i højden for ikke-vegeterede (NVA) og vegeterede (VVA) punkter, plus middelværdi, median, standardafvigelse, minimum og maksimum.[5] Standarden kræver mindst 30 kontrolpunkter pr. klasse; med færre skriver Orthosite kun standardens formulering for reduceret antal kontrolpunkter og en advarsel, der nævner det fundne antal.
- RMSE og 95 % i plan og højde med n: 95 %-værdien angives både som den empiriske 95. percentil af fejlene og som normalteoriværdien (1,96 x RMSEV; 1,7308 x RMSEH), hver mærket.
Hvad der tæller. Kun uafhængige kontrolpunkter bruges. Et punkt udelades, med årsagen noteret i rapporten, hvis det er kopieret fra passpunkterne eller ligger inden for 5 cm i plan fra et passpunkt brugt i udjævningen (typisk passpunktfilen uploadet en gang til som kontrolpunkter). Er der ingen tilbage, siger rapporten, at der intet kan siges om flyvningens nøjagtighed, og at GCP-residualer ikke er et mål for den.
Hvad den markerer. Et kontrolpunkt, hvis fejl overstiger tre gange mål-RMSE i en eller anden komponent, rapporteres som en grov fejl, beholdes i statistikken, og der gives ingen overholdelseserklæring, før det er undersøgt, som standarden kræver. En middelfejl over 25 % af mål-RMSE markeres som bias, og en RMSE på mere end to gange standardafvigelsen som et stærkt tegn på en systematisk forskydning. Angiver du din egen kontrolpunktsopmålings nøjagtighed, kombineres den kvadratisk; gør du ikke, siger rapporten, at den ikke er medregnet. Residualer målt på en tidligere version af DSM eller punktsky (efter en ny behandling) udelades og markeres.
Passpunktpanelet viser også den interne tilpasning til kontrolpunkter, mærket som ikke et uafhængigt nøjagtighedsmål, ved siden af rapporten.

Hvordan fanger Orthosite et forkert mærke?
Efter hver kørsel læser Orthosite motorens reprojektion pr. mærke og advarer i passpunktpanelet og på flyvningens tidslinje i fire tilfælde:
- Grov fejl i mærke: et mærke mere end 8 gange medianresidualen for alle mærker og mindst 10 pixel fra, hvor udjævningen placerer passpunktet i det billede. Ærligt klik passer til cirka en pixel; et mærke på det forkerte mål er hundredvis af pixel forkert.
- Stor GCP-fejl: et passpunkt mere end 5 cm forkert og mere end 3 gange medianfejlen for alle passpunkter (med færre end tre passpunkter alene 5 cm), eller over 10 cm i sig selv. Har det et grovt fejlmærke, peger advarslen på det mærke ("Vis mærke" åbner billedet).
- Få mærker: færre end 3 mærker på et passpunkt.
- Overfladeforskydning ved passpunkter: den leverede DSM udtages i hvert passpunkt og sammenlignes med dets opmålte højde; en advarsel vises, når forskydningen overstiger det største af 3 cm og to terrænpixel. Det er en kontrol mod passpunkterne, ikke mod uafhængige punkter.
Sagen bag: på en Orthosite-testflyvning (Phantom 4 RTK, 105 billeder, 5 passpunkter, 178 mærker) var ét mærke sat på krydset på et nabopasspunkt, cirka 1.300 pixel fra, hvor udjævningen projicerer det, uden for billedet. Rapporten viste en GCP-fejl på cirka 0,16 m; passpunkt 1 til 4 passede til 2 til 5 mm. Efter fjernelse af det ene mærke faldt rapporten til 4 mm. Den leverede punktsky ved passpunkterne ændrede sig ikke (+3,4 cm i begge kørsler), fordi motorens robuste tabsfunktion allerede havde nedvægtet det dårlige mærke, hvorfor rapport og produkt kan være uenige i begge retninger, og hvorfor kontrolpunkter er testen.
Hvad er de mest almindelige fejl med passpunkter?
- Alle passpunkter i midten, ingen ved kanterne: kanterne er så ukontrollerede.
- Forkert koordinat- eller højdesystem eller geoide: en konstant forskydning, udjævningen ikke kan se.
- Markering af et lignende nabomål: sagen ovenfor; brug spøgelsesmarkørerne og mærkeadvarslerne.
- Klik på et måls hjørne eller kant i stedet for dets opmålte centrum.
- For få billeder pr. passpunkt: Orthosite kræver 3 manuelle mærker; 5 eller flere er bedre.
- Bedømmelse af nøjagtighed ud fra passpunkternes egne residualer, eller at tælle passpunkterne som kontrolpunkter.
- Slet ingen kontrolpunkter, eller færre end standarden kræver uden at sige det.
- Mål, der har flyttet sig, eller en basestation sat på en autonom position.
FAQ
Hvor mange passpunkter har jeg brug for?
Hvor skal passpunkter placeres?
Har jeg brug for passpunkter med en RTK-drone?
Hvad er forskellen på et passpunkt og et kontrolpunkt?
Hvorfor er GCP-residualen i rapporten ikke nøjagtigheden?
Hvor mange kontrolpunkter kræver ASPRS?
Hvor store skal passpunktsmål være?
Hvordan finder Orthosite et forkert placeret passpunktsmærke?
Kilder
- Accuracy of Unmanned Aerial Vehicle (UAV) and SfM Photogrammetry Survey as a Function of the Number and Location of Ground Control Points Used – Remote Sensing 10(10):1606 (Sanz-Ablanedo, Chandler, Rodriguez-Perez, Ordonez) (2018)
- Ground Control Point Distribution for Accurate Kilometre-Scale Topographic Mapping Using an RTK-GNSS UAV and SfM Photogrammetry – Drones 4(3):55 (Stott, Williams, Hoey) (2020)
- Quality Assessment of DSMs Produced from UAV Flights Georeferenced with On-Board RTK Positioning – Remote Sensing 10(2):311 (Forlani et al.) (2018)
- Photogrammetry Using UAV-Mounted GNSS RTK: Georeferencing Strategies without GCPs – Remote Sensing 13(7):1336 (Stroner et al.) (2021)
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2 (February 2023) – American Society for Photogrammetry and Remote Sensing (2023)
- ASPRS Positional Accuracy Standards, Edition 2, Addendum II: Field Surveying of Ground Control and Checkpoints – American Society for Photogrammetry and Remote Sensing (2023)
- Studie av mätosäkerhet och tidskorrelationer vid mätning med nätverks-RTK i SWEPOS 35 km-nät (Lantmäterirapport 2014:5, K. Ohlsson; in Swedish) – Lantmäteriet (2014)
Sidst gennemgået:
Gør din næste flyvning til et målbart resultat
Upload dine dronebilleder, så bygger Orthosite ortofoto, 3D-model, punktsky og højdemodeller på Orthosites egen behandlingscomputer i Sverige — mål, del og eksportér i åbne formater.
Kom godt i gang med Orthosite