
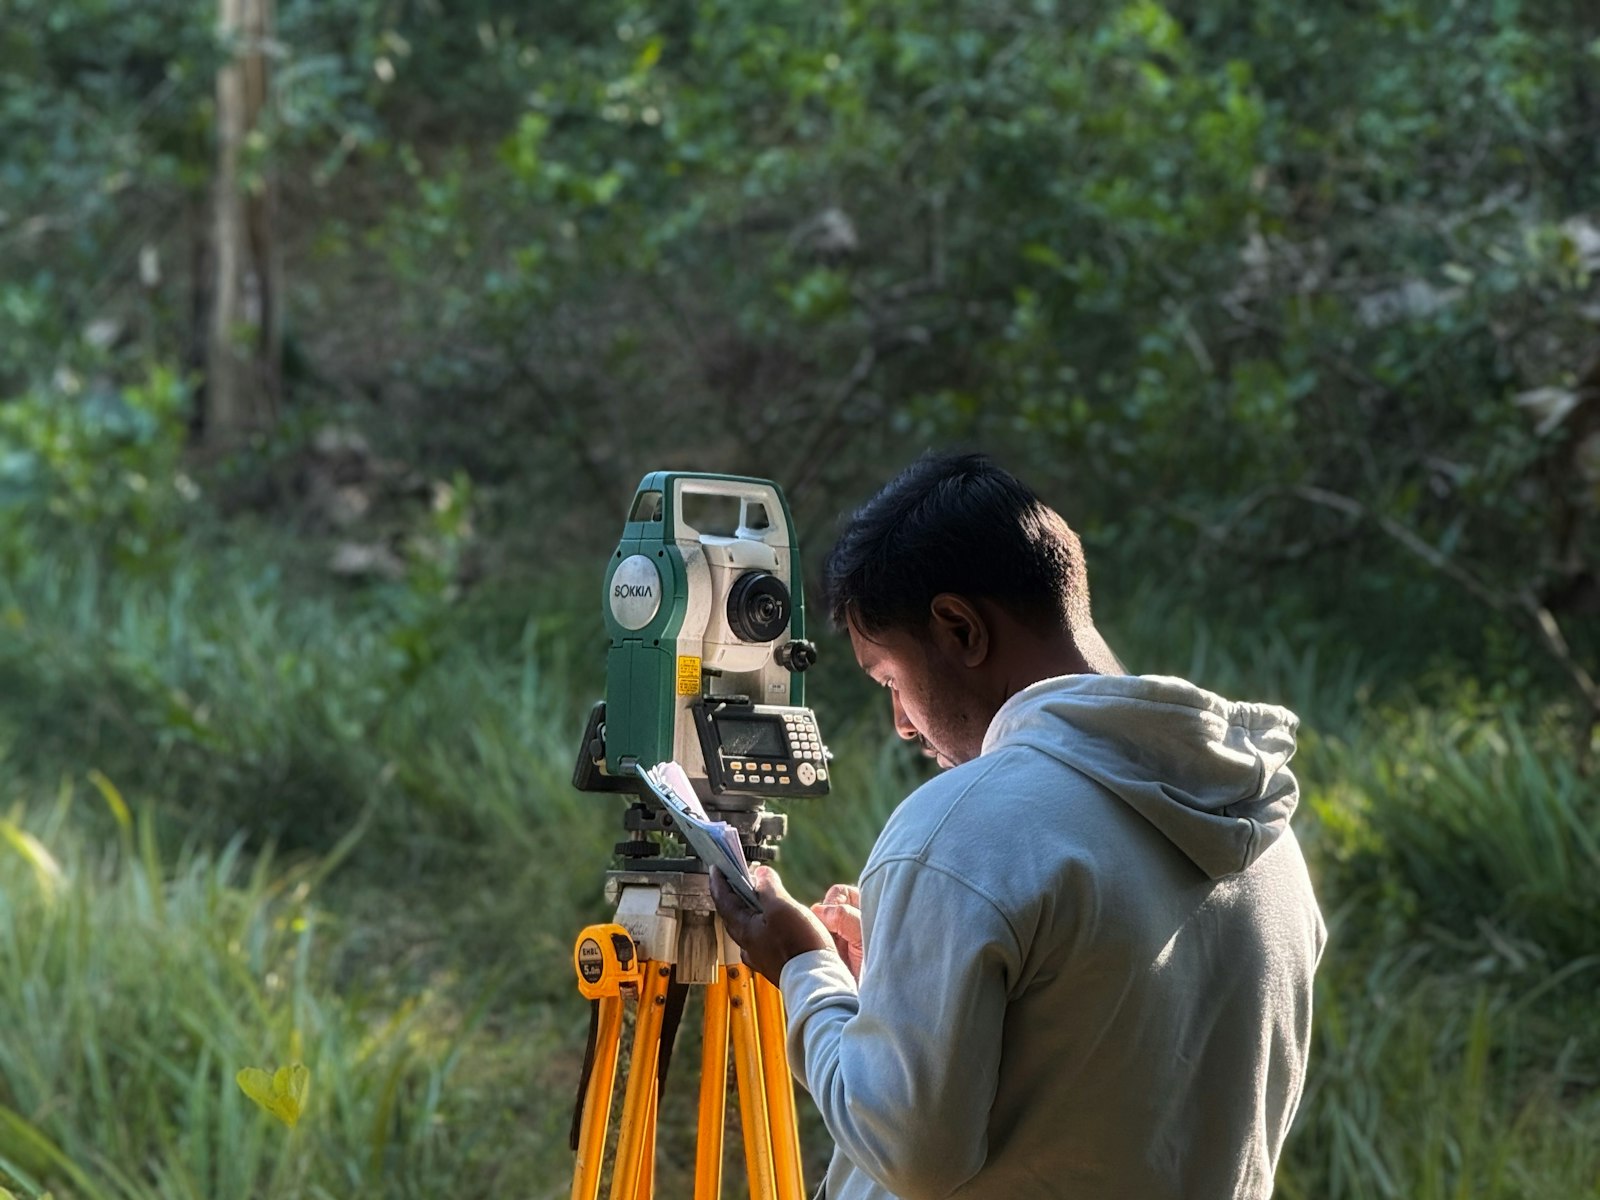
Mikä maatukipiste on ja mitä se tekee?
Maatukipiste on selvästi näkyvä maalimerkki maassa, jonka koordinaatit olet mitannut GNSS:llä tai takymetrillä. Löydät maalimerkin valokuvista, joissa se esiintyy (merkintä), ja kimppusäätö pakottaa mallin sopimaan mitattuun sijaintiin. GCP kiinnittää kolme asiaa kerralla: mallin absoluuttisen sijainnin, mittakaavan ja suuntauksen. Ilman kontrollia tai ilman RTK-kameran sijainteja malli voi olla sisäisesti yhtenäinen ja silti metrien päässä todellisesta paikastaan.
GCP ei ole minkään tarkistus. Se on syöte: mitä voimakkaammin säätö vedetään sitä kohti, sitä paremmin se sopii, eikä tämä sovitus kerro mitään muusta kohteesta. Se on tarkistuspisteiden tehtävä (alla).
Kuinka monta GCP:tä tarvitaan ja minne ne tulee sijoittaa?
Se riippuu siitä, onko dronessa RTK. Alla olevat tutkimukset ovat parhaiten dokumentoidut luvut; mikään niistä ei ole takuu kohteellesi.
- Ei RTK:ta (pelkkä GCP-kontrolli): yli 1 200 ha:n, yli 2 500 kuvan ja yli 100 GCP:n lohkossa vaakasuuntainen tarkkuus saavutti noin 1 GSD:n 2,5–3 GCP:llä sataa kuvaa kohti ja parani vähän yli 3:n, kun taas pystysuuntainen tarkkuus parani edelleen noin 1,5 GSD:hen asti 4 GCP:llä sataa kuvaa kohti.[1] Pienillä kohteilla se tarkoittaa, että tarvitset yhä kourallisen, ei koskaan alle kolmea, ja reunoilla olevat tekevät eniten työtä.
- RTK-drone, yksi GCP: RTK-kameran sijaintien lisäksi käytetty yksi GCP poistaa suurimman osan lohkon laajuisesta korkeussiirtymästä, jota pelkät RTK-lennot voivat kantaa; toistolentotutkimuksessa kameran sijainnit plus yksi GCP antoivat DSM-virheeksi tarkistuspisteillä noin 2,1 GSD, yhtä paljon kuin pelkät GCP:t, kun pelkillä kameran sijainneilla se oli 3,7 GSD.[3] Syynä on, että itsekalibroidun polttovälin virhe muuttuu suoraan korkeusvirheeksi vain nadir-kuvia sisältävässä lohkossa (yhdessä tutkimuksessa jopa useita desimetrejä); nadir- ja vinokuvien yhdistäminen lennolla toi sen alle 3 cm:n ilman GCP:itä.[4]
- RTK-drone, viisi GCP:tä: 2 x 0,5 km:n kohteella, joka lennettiin Phantom 4 RTK:lla 20 asteen kulmassa nadirista, 3 300 riippumatonta tarkistuspistettä antoi pystysuunnan RMSE:ksi 0,066 m ilman GCP:itä ja 0,072 m viidellä. Kirjoittajat päättelevät, etteivät GCP:t ole siellä välttämättömiä, mutta suosittelevat silti alueellisesti jakautuneita riippumattomia tarkistuspisteitä systemaattisten virheiden löytämiseksi.[2]
Minne: jaa ne koko alueelle, osa kulmiin ja reunoille, yksi tai kaksi sisälle ja osa korkeimmalle ja matalimmalle maalle. Älä keskitä niitä keskelle: yhdellä Orthositen testilennolla (Phantom 4 RTK, 105 kuvaa) kaikki viisi GCP:tä sijaitsivat kohteen keskimmäisellä 36–58 %:lla, joten mikään ei rajoittanut reunoja eikä sovitus voinut kertoa, kumpi reuna oli oikein.
Orthositessa: GCP:tä käytetään vain, jos sillä on vähintään 3 manuaalista merkintää; pisteet, joilla on vähemmän, ohitetaan ja listataan ennen käsittelyn alkua. Alle kolmella käyttökelpoisella GCP:llä editori varoittaa, että sovitus on alirajoitettu, ja suosittelee vähintään 3 hyvin jakautunutta pistettä, mieluiten 5 tai enemmän. Käsittely ilman yhtään merkittyä GCP:tä on sallittua, mutta absoluuttinen tarkkuus on silloin kameran GPS:n tarkkuus.
Tarvitaanko GCP:itä vielä, jos dronessa on RTK?
RTK tai PPK antaa kameran sijainnit muutaman sentin tarkkuudella, joten vaakasuuntainen tulos on usein lähellä GCP:iden antamaa. Heikko kohta on korkeus ja riski, että tukiasema, antennin korkeus tai datum on väärin tavalla, jota lento itse ei voi koskaan paljastaa. GCP tai kaksi havaitsee ja korjaa sen, ja riippumattomat tarkistuspisteet todistavat lopputuloksen.
Miten Orthosite yhdistää ne. Kun lennolla on RTK-fixed ja GCP:t, käsittelymoottori ajetaan niin, että GCP:t määrittävät datumin ja kameran sijainnit pitävät lohkon muodon; näiden välinen siirtymä sovitetaan ja raportoidaan lentokohtaisesti, mikä toimii samalla datumitarkistuksena. Lento, jossa on sekä fixed- että ei-fixed-RTK-kuvia, käsitellään pelkillä GCP:illä, koska yksi korjaus ei voi absorboida lohkon puolikkaiden välille jakautunutta datumia. Käsittelyn GPS-painotus-valinta (Auto, Luota kameran GPS:ään, Vain GCP:t) voi ohittaa tämän; Auto on suositeltu. Katso RTK-lento-opas.
Kuinka suuria maalimerkkien tulee olla ja miten ne sijoitetaan?
Maalimerkin on kattettava useita pikseleitä maastoerotuskyvyllä (GSD), jotta sen keskipiste voidaan asettaa murto-osan tarkkuudella pikselistä. Esimerkkinä 1,4 cm:n GSD:llä 30 cm:n maalimerkki on noin 22 pikseliä leveä; 3 cm:llä 10. Tarkista tämä GSD:tä vasten ennen lentoa, ei sen jälkeen.
- Korkea kontrasti ja määritelty keskipiste: mustavalkoinen kulmio tai ruutukuvio tai maalattu risti, jonka haarat kohtaavat yhdessä pisteessä.
- Tasainen ja vakaa: sen ei saa liikkua lennon ja mittauksen välillä.
- Avoin taivas: puut, seinät ja heijastavat pinnat heikentävät GNSS:ää (monitie).
- Näkyvissä monesta kulmasta: kasan taakse tai ojaan piiloutunut maalimerkki näkyy harvoissa kuvissa.
Miten GCP:t tulee mitata?
Mittaa jokaisen maalimerkin tarkka keskipiste. ASPRS:n maastomittauslisäys pitää mittauslaatuisena vain kokonaislukuratkaisu (fixed) -GNSS-ratkaisua, vaatii vähintään kaksi riippumatonta havaintoa pistettä kohti uusilla alustuksilla, kumpikin vähintään 180 sekuntia, ja hyväksyy verkko-RTK:n tukiasemaetäisyyteen kiinnittäen huomiota.[6] Ruotsissa Lantmäterietin SWEPOS-verkko-RTK-tutkimukset antavat odotetuksi keskivirheeksi noin 15–20 mm tasossa ja 25–30 mm (ellipsoidisessa) korkeudessa alkuperäisessä 70 km:n verkossa ja noin 13 mm ja 15 mm siellä, missä se on tihennetty 35 km:iin,[7] mikä on alaraja sille, kuinka hyvin millään tällä tavoin mitatulla GCP:llä tai tarkistuspisteellä tiedetään olevan.
Kirjaa ylös koordinaatti- ja korkeusjärjestelmä, jossa mittasit, geoidimalli mukaan lukien. Epäsopivuus muuttuu vakiosiirtymäksi koko mallissa, eikä mikään kimppusäädön luku sitä näytä. Orthosite kysyy koordinaatti- ja korkeusjärjestelmän, kun tuot GCP-tiedoston (CSV, TXT, GEO, PXY, KML, GeoJSON, DXF tai XML); katso koordinaattijärjestelmäopas.
Miten GCP:t tulee merkitä kuviin?
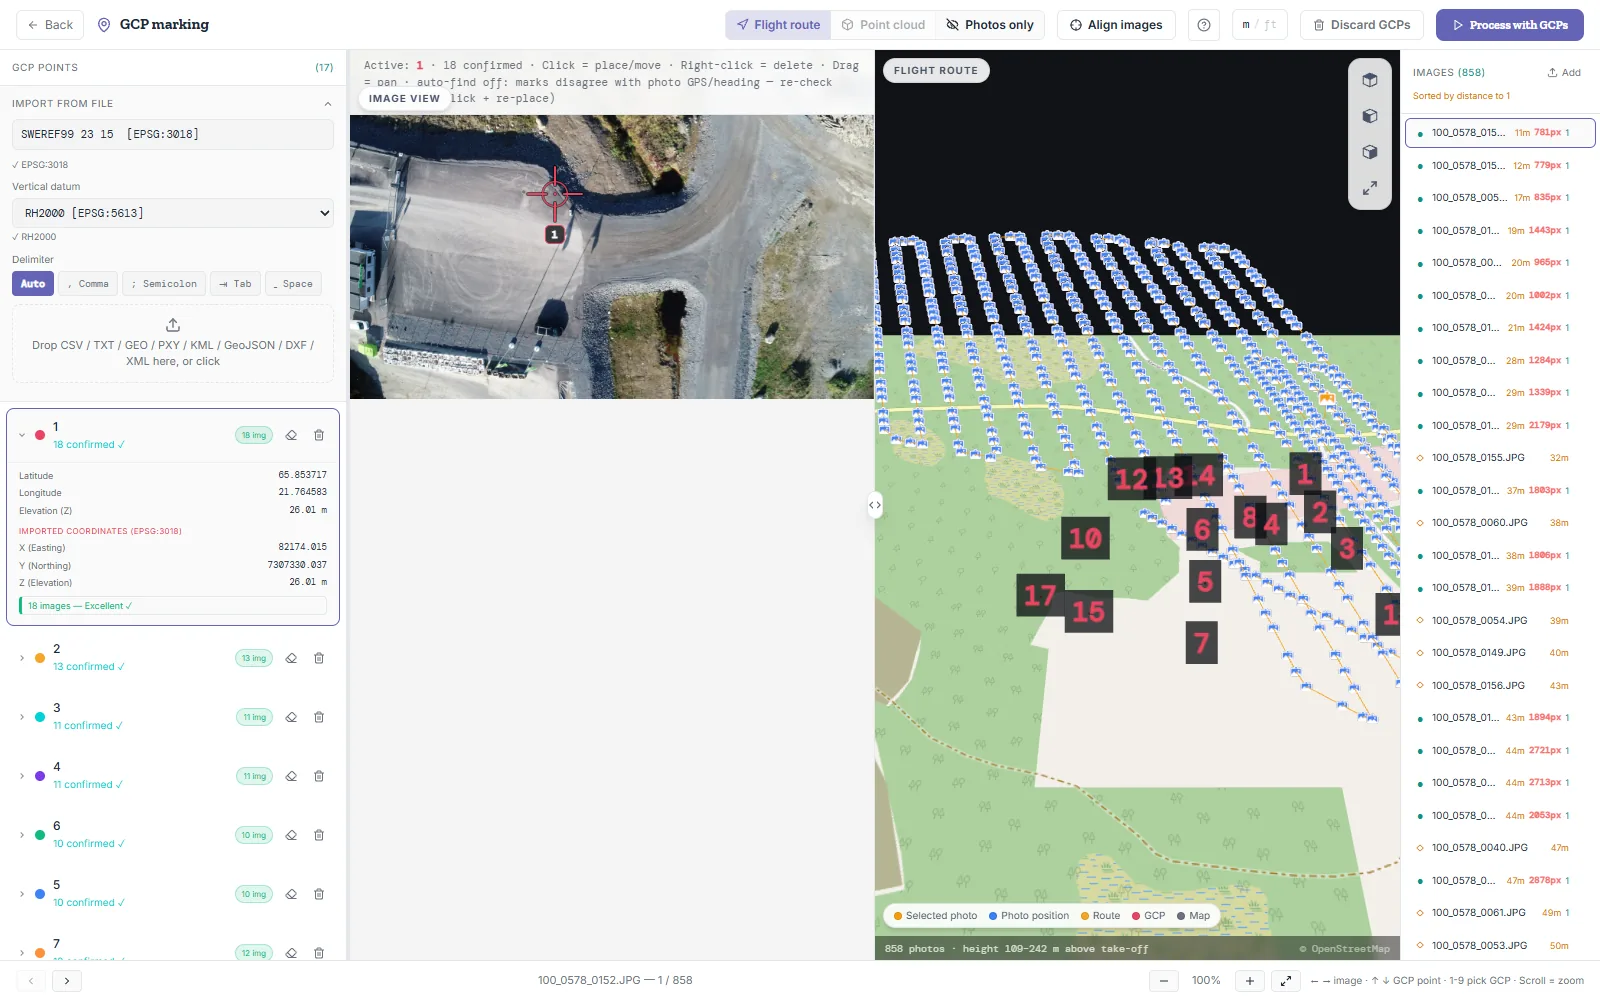
Merkintä on se kohta, jossa suurin osa vältettävistä senteistä menetetään, koska säätö luottaa jokaiseen merkintään kuin se olisi tarkka. Orthositen GCP-editori on rakennettu sen ympärille:
- Syväzoomaus: kuvaa voi zoomata, kunnes yksittäiset kennopikselit näkyvät terävinä ruutuina, jolloin voit asettaa napsautuksen maalimerkin keskelle eikä sen reunalle.
- Automaattinen projisointi: kun olet merkinnyt GCP:n 3 kuvaan, Orthosite ennustaa, mihin se osuu muissa kuvissa kunkin kuvan GPS-sijainnin, suunnan ja korkeuden perusteella, ja näyttää ne haamumerkkeinä, jotka voit vahvistaa. Ennuste sovitetaan omista merkinnöistäsi ja mitataan niitä vasten; jos se ei sovi (vinolennot, kalansilmäobjektiivit, puuttuva suunta tai korkeus), haamua ei näytetä, joten se pysyy hiljaa sen sijaan että sijoittaisi varmasti väärän. Haamut ovat neuvoja eikä niitä koskaan lasketa manuaalisiksi merkinnöiksi.
- Pikselin keskipisteen käytäntö, muunnettu kerran: editori mittaa napsautuksen kuvan reunasta (pikselin k keskipiste on kohdassa k + 0,5), kun taas käsittelymoottorin tiedosto pitää kokonaislukua k keskipisteenä. Orthosite vähentää 0,5 pikseliä tässä yhdessä rajapinnassa kirjoittaessaan GCP-tiedoston.
- Merkintämäärän merkki: jokainen GCP näyttää, kuinka monessa kuvassa se on merkitty: alle 3 on riittämätön, 3–4 OK, 5–7 hyvä, 8 tai enemmän erinomainen.
Puolen pikselin käytäntö ei ole kosmeettinen. Yhdellä Orthositen testilennolla (Phantom 4 RTK, 105 kuvaa, 30 astetta nadirista, 5 GCP:tä, 177 merkintää) merkintöjen kirjoittaminen puoli pikseliä moottorin käytännöstä pois jätti kameran korkeudet 2,47 cm RTK-korkeuksiensa yläpuolelle. Muunnoksella samat kuvat ja merkinnät antoivat +0,80 cm; toimitettu pistepilvi viidessä GCP:ssä siirtyi arvosta +3,42 arvoon +1,87 cm ja DSM arvosta +4,06 arvoon +2,66 cm. Nämä kaksi viimeistä on mitattu itse GCP:issä, joten ne näyttävät suunnan, eivät riippumatonta tarkkuutta. GCP-sovitus raportissa muuttui tuskin lainkaan (3,9 → 3,4 mm), mikä on seuraavan osion pointti.
Mikä on tarkistuspiste ja miksi GCP-jäännökset eivät ole tarkkuutta?
Tarkistuspiste mitataan täsmälleen kuten GCP, mutta pidetään säädön ulkopuolella. Koska mallia ei ole sovitettu siihen, sen mitatun sijainnin ja mallin välinen ero on rehellinen, ulkoinen virhe. GCP:n jäännös on päinvastainen: säätö veti mallin sitä kohti, ja väärin sijoitettu merkintä, joka on väärin johdonmukaisella tavalla, "sopii" silti. Sama testilento yllä osoitti tämän: raportti kertoi 3–4 mm GCP:issä, kun toimitettu pinta oli 2,7–4 cm niiden yläpuolella.
Mittaa kohteelle jakautuneita tarkistuspisteitä, reunat mukaan lukien (ASPRS vaatii vähintään 30 täyttä ilmoitusta varten, katso alla), ja mittaa ne tuotetta korkeammalla standardilla (ASPRS vaatii tarkistuspisteiden olevan vähintään kaksi kertaa tarkempia kuin testattava tuote).[5] Orthositessa tuo ne Tarkistuspisteinä Pisteet-paneelissa, ei GCP:inä.
Miten Orthosite raportoi tarkkuuden?
Tarkkuusraportti vertaa toimitettua DSM:ää ja pistepilveä tarkistuspisteisiisi ja ilmoittaa tuloksen kahdella tavalla samoista jäännöksistä:
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2 (2023; Version 2, 2024): vain RMSE (standardi pudotti vanhemman 95 %:n luottamusilmoituksen), RMSEH = sqrt(RMSEx² + RMSEy²) tasossa, RMSEV korkeudessa kasvillisuudettomille (NVA) ja kasvillisille (VVA) pisteille sekä keskiarvo, mediaani, keskihajonta, minimi ja maksimi.[5] Standardi vaatii vähintään 30 tarkistuspistettä luokkaa kohti; vähemmällä Orthosite kirjoittaa vain standardin vähennetyn tarkistuspistemäärän sanamuodon ja varoituksen, joka nimeää löydetyn määrän.
- RMSE ja 95 % tasossa ja korkeudessa n:n kera: 95 %:n arvo annetaan sekä virheiden empiirisenä 95. persentiilinä että normaaliteorian arvona (1,96 x RMSEV; 1,7308 x RMSEH), kumpikin nimettynä.
Mikä lasketaan. Käytetään vain riippumattomia tarkistuspisteitä. Piste jätetään pois, syy kirjattuna raporttiin, jos se on kopioitu GCP:istä tai on tasossa alle 5 cm:n päässä säädössä käytetystä GCP:stä (tyypillisesti GCP-tiedosto ladattuna toisen kerran tarkistuspisteinä). Jos yhtään ei jää, raportti toteaa, ettei lennon tarkkuudesta voi sanoa mitään ja ettei GCP-jäännökset mittaa sitä.
Mitä se merkitsee. Tarkistuspiste, jonka virhe ylittää kolminkertaisen tavoite-RMSE:n jossakin komponentissa, raportoidaan karkeana virheenä, pidetään tilastoissa, eikä vaatimustenmukaisuusilmoitusta tehdä ennen kuin se on selvitetty, kuten standardi vaatii. Keskivirhe yli 25 % tavoite-RMSE:stä merkitään harhaksi ja RMSE yli kaksi kertaa keskihajonta vahvaksi merkiksi systemaattisesta siirtymästä. Jos ilmoitat oman tarkistuspistemittauksesi tarkkuuden, se yhdistetään neliöllisesti; jos et, raportti toteaa, ettei sitä sisällytetty. DSM:n tai pilven aiemmalla versiolla (uudelleenkäsittelyn jälkeen) mitatut jäännökset jätetään pois ja merkitään.
GCP-paneeli näyttää raportin vieressä myös sisäisen sovituksen kontrollipisteisiin, merkittynä ei-riippumattomaksi tarkkuusmitaksi.

Miten Orthosite havaitsee väärän merkinnän?
Jokaisen ajon jälkeen Orthosite lukee moottorin merkintäkohtaisen takaisinprojisoinnin ja varoittaa GCP-paneelissa ja lennon aikajanalla neljässä tapauksessa:
- Karkea merkintävirhe: merkintä, jonka jäännös on yli 8 kertaa kaikkien merkintöjen mediaanijäännös ja vähintään 10 pikselin päässä siitä, mihin säätö sijoittaa GCP:n kyseisessä kuvassa. Rehellinen napsautus sopii noin pikselin tarkkuudella; väärälle maalimerkille tehty merkintä on satoja pikseleitä pielessä.
- Suuri GCP-virhe: GCP, joka on yli 5 cm pielessä ja yli 3 kertaa kaikkien GCP:iden virheen mediaani (alle kolmella GCP:llä pelkkä 5 cm), tai yli 10 cm yksinään. Jos sillä on karkea merkintävirhe, varoitus osoittaa kyseiseen merkintään ("Näytä merkintä" avaa kuvan).
- Vähän merkintöjä: alle 3 merkintää GCP:llä.
- Pintasiirtymä GCP:issä: toimitetusta DSM:stä otetaan näyte kussakin GCP:ssä ja verrataan sen mitattuun korkeuteen; varoitus ilmestyy, kun siirtymä ylittää suuremman arvoista 3 cm ja kaksi maapikseliä. Tämä on tarkistus GCP:itä vasten, ei riippumattomia pisteitä vasten.
Taustalla oleva tapaus: Orthositen testilennolla (Phantom 4 RTK, 105 kuvaa, 5 GCP:tä, 178 merkintää) yksi merkintä oli sijoitettu viereisen GCP:n ristiin, noin 1 300 pikseliä siitä, mihin säätö sen projisoi, kuvan ulkopuolella. Raportti näytti GCP-virheeksi noin 0,16 m; GCP:t 1–4 sopivat 2–5 mm:n tarkkuudella. Kun tämä yksi merkintä poistettiin, raportti laski 4 mm:iin. Toimitettu pistepilvi GCP:issä ei muuttunut (+3,4 cm molemmissa ajoissa), koska moottorin robusti häviöfunktio oli jo painottanut huonon merkinnän alas, minkä vuoksi raportti ja tuote voivat olla eri mieltä kumpaankin suuntaan ja minkä vuoksi tarkistuspisteet ovat testi.
Mitkä ovat yleisimmät GCP-virheet?
- Kaikki GCP:t keskellä, ei yhtään reunoilla: reunat jäävät silloin ilman kontrollia.
- Väärä koordinaatti- tai korkeusjärjestelmä tai geoidi: vakiosiirtymä, jota säätö ei näe.
- Samannäköisen viereisen maalimerkin merkitseminen: yllä oleva tapaus; käytä haamumerkkejä ja merkintävaroituksia.
- Maalimerkin kulman tai reunan napsauttaminen mitatun keskipisteen sijaan.
- Liian vähän kuvia GCP:tä kohti: Orthosite vaatii 3 manuaalista merkintää; 5 tai enemmän on parempi.
- Tarkkuuden arviointi GCP:iden omilla jäännöksillä tai GCP:iden laskeminen tarkistuspisteiksi.
- Ei tarkistuspisteitä lainkaan tai vähemmän kuin standardi vaatii sanomatta sitä.
- Maalimerkit, jotka liikkuivat, tai tukiasema asetettu autonomiselle sijainnille.
FAQ
Kuinka monta maatukipistettä tarvitsen?
Minne GCP:t tulee sijoittaa?
Tarvitsenko GCP:itä RTK-dronen kanssa?
Mitä eroa on GCP:llä ja tarkistuspisteellä?
Miksi raportin GCP-jäännös ei ole tarkkuus?
Kuinka monta tarkistuspistettä ASPRS vaatii?
Kuinka suuria GCP-maalimerkkien tulee olla?
Miten Orthosite löytää väärin sijoitetun GCP-merkinnän?
Lähteet
- Accuracy of Unmanned Aerial Vehicle (UAV) and SfM Photogrammetry Survey as a Function of the Number and Location of Ground Control Points Used – Remote Sensing 10(10):1606 (Sanz-Ablanedo, Chandler, Rodriguez-Perez, Ordonez) (2018)
- Ground Control Point Distribution for Accurate Kilometre-Scale Topographic Mapping Using an RTK-GNSS UAV and SfM Photogrammetry – Drones 4(3):55 (Stott, Williams, Hoey) (2020)
- Quality Assessment of DSMs Produced from UAV Flights Georeferenced with On-Board RTK Positioning – Remote Sensing 10(2):311 (Forlani et al.) (2018)
- Photogrammetry Using UAV-Mounted GNSS RTK: Georeferencing Strategies without GCPs – Remote Sensing 13(7):1336 (Stroner et al.) (2021)
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2 (February 2023) – American Society for Photogrammetry and Remote Sensing (2023)
- ASPRS Positional Accuracy Standards, Edition 2, Addendum II: Field Surveying of Ground Control and Checkpoints – American Society for Photogrammetry and Remote Sensing (2023)
- Studie av mätosäkerhet och tidskorrelationer vid mätning med nätverks-RTK i SWEPOS 35 km-nät (Lantmäterirapport 2014:5, K. Ohlsson; in Swedish) – Lantmäteriet (2014)
Viimeksi tarkistettu:
Tee seuraavasta lennostasi mitattu tulos
Lataa dronekuvasi, niin Orthosite rakentaa ortomosaiikin, 3D-mallin, pistepilven ja korkeusmallit omalla käsittelytietokoneellaan Ruotsissa — mittaa, jaa ja vie avoimissa formaateissa.
Aloita Orthositen käyttö