
Hva er et bakkekontrollpunkt og hva gjør det?
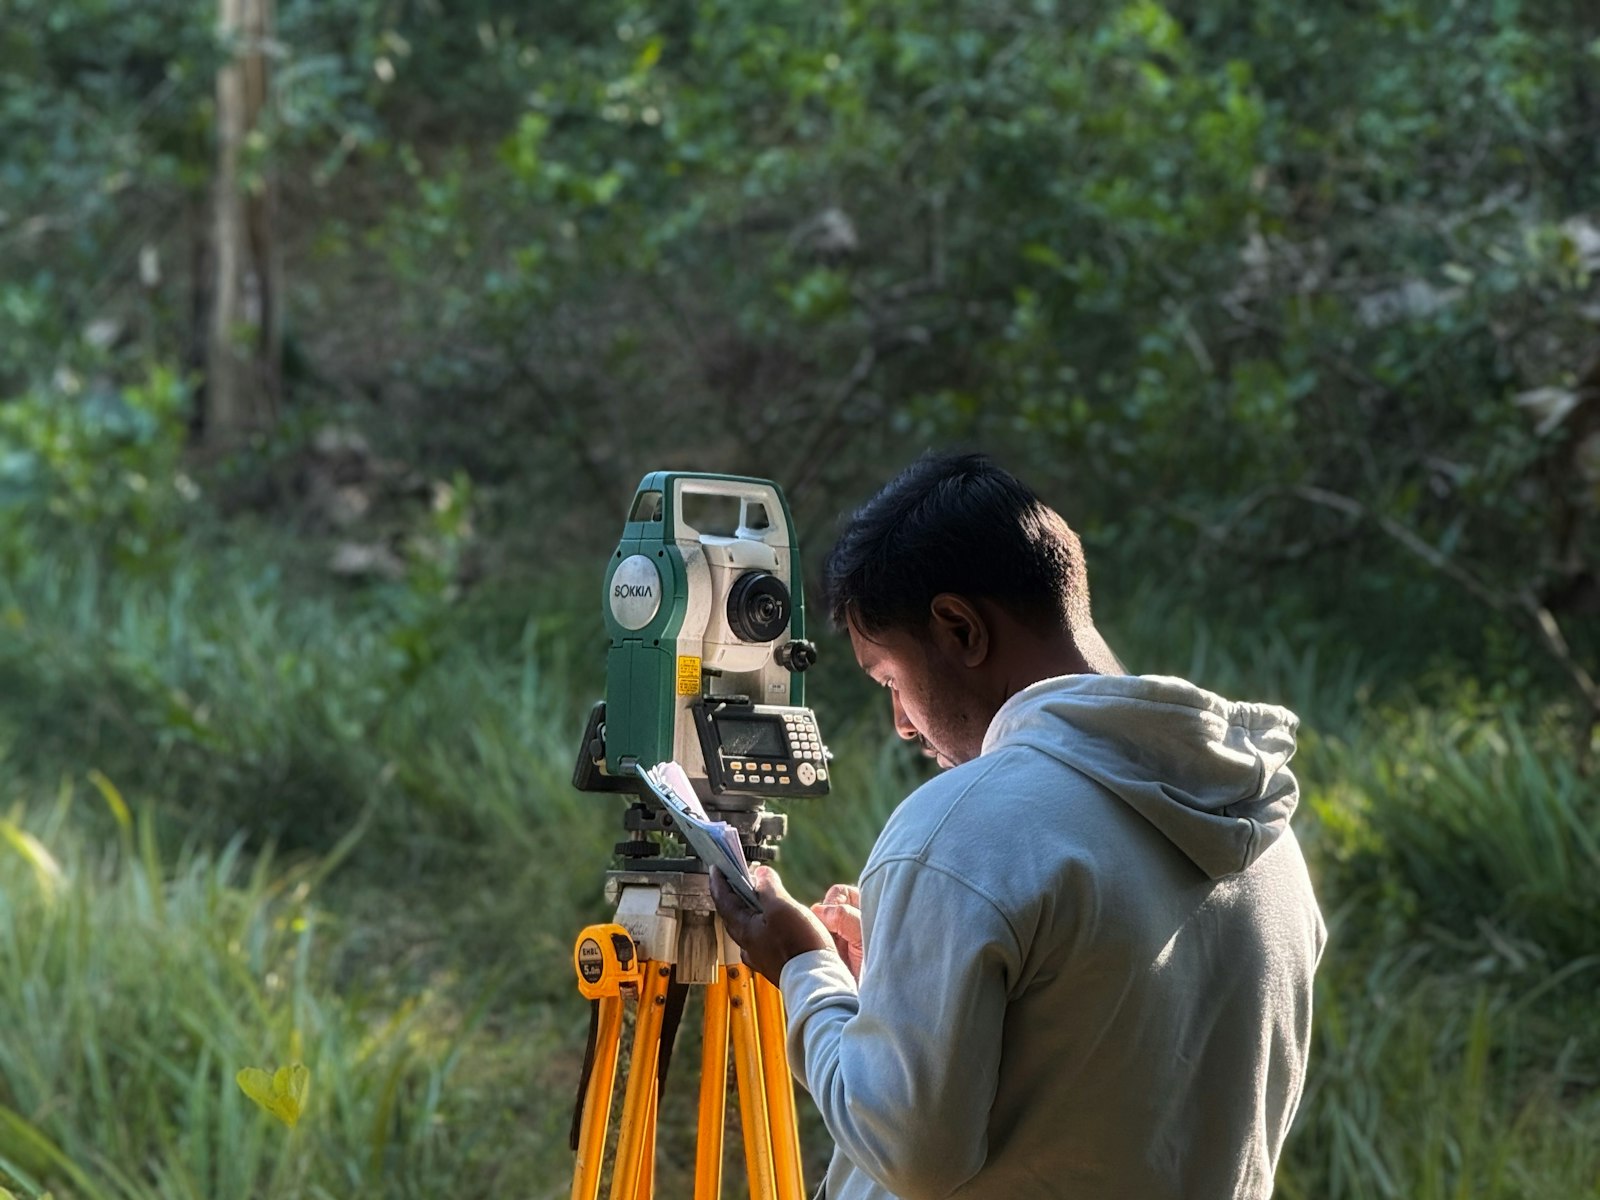
Et bakkekontrollpunkt er et tydelig synlig målmerke på bakken hvis koordinater du har målt med GNSS eller totalstasjon. Du finner målmerket i bildene der det vises (en markering), og bunntilpasningen tvinger modellen til å stemme med den innmålte posisjonen. Et GCP fastlegger tre ting samtidig: modellens absolutte posisjon, skala og orientering. Uten kontroll, eller uten RTK-kameraposisjoner, kan en modell være internt konsistent og likevel ligge meter fra sin sanne plassering.
Et GCP er ikke en kontroll av noe. Det er et input: jo sterkere tilpasningen trekkes mot det, desto bedre passer det, og den passformen sier ingenting om resten av området. Det er kontrollpunktenes oppgave (nedenfor).
Hvor mange GCP-er trenger du, og hvor bør de plasseres?
Det avhenger av om dronen har RTK. Studiene nedenfor er de best dokumenterte tallene; ingen av dem er en garanti for ditt område.
- Uten RTK (bare GCP-kontroll): i en blokk på over 1 200 ha, over 2 500 bilder og over 100 GCP-er nådde den horisontale nøyaktigheten omtrent 1 GSD med 2,5 til 3 GCP-er per 100 bilder og ble lite bedre utover 3, mens den vertikale nøyaktigheten fortsatte å bli bedre opp til omtrent 1,5 GSD ved 4 GCP-er per 100 bilder.[1] For små områder betyr det at du fortsatt trenger en håndfull, aldri færre enn tre, der de ved kantene gjør mest nytte.
- RTK-drone, ett GCP: ett GCP lagt til RTK-kameraposisjonene fjerner mesteparten av høydeforskyvningen over hele blokken som flyginger med bare RTK kan ha; i en studie med gjentatte flyginger ga kameraposisjoner pluss ett GCP DSM-feil på kontrollpunkter på omtrent 2,1 GSD, det samme som bare GCP-er, mot 3,7 GSD med bare kameraposisjoner.[3] Årsaken er at feilen i den selvkalibrerte brennvidden går rett over i en høydefeil i en blokk med bare nadir (opptil flere desimeter i én studie); å kombinere nadir- og skrå bilder i flyvingen brakte den under 3 cm uten GCP-er.[4]
- RTK-drone, fem GCP-er: på et område på 2 x 0,5 km fløyet med Phantom 4 RTK 20 grader fra nadir ga 3 300 uavhengige kontrollpunkter en RMSE i høyde på 0,066 m uten GCP-er og 0,072 m med fem. Forfatterne konkluderer med at GCP-er ikke er avgjørende der, men anbefaler likevel romlig fordelte uavhengige kontrollpunkter for å finne systematiske feil.[2]
Hvor: fordel dem over hele området, med noen i hjørnene og ved kantene, ett eller to inni, og noen på det høyeste og laveste terrenget. Ikke klyng dem i midten: på én Orthosite-testflyging (Phantom 4 RTK, 105 bilder) lå alle fem GCP-ene i de midterste 36 til 58 % av området, så ingenting begrenset kantene og tilpasningen kunne ikke si hvilken kant som var riktig.
I Orthosite: et GCP brukes bare hvis det har minst 3 manuelle markeringer; punkter med færre ignoreres og listes opp før prosesseringen starter. Med færre enn tre brukbare GCP-er advarer editoren om at tilpasningen er underbestemt og anbefaler minst 3 godt fordelte punkter, helst 5 eller flere. Prosessering uten noe markert GCP er tillatt, men den absolutte nøyaktigheten er da kameraets GPS-nøyaktighet.
Trenger du fortsatt GCP-er hvis dronen har RTK?
RTK eller PPK gir kameraposisjonene med noen få centimeters nøyaktighet, så det horisontale resultatet ligger ofte nær det GCP-er gir. Det svake leddet er høyden, og risikoen for at basestasjonen, antennehøyden eller datum er feil på en måte flyvingen selv aldri kan avsløre. Ett eller to GCP-er oppdager og korrigerer det, og uavhengige kontrollpunkter beviser utfallet.
Slik kombinerer Orthosite dem. Når en flyging har RTK-fix og GCP-er, kjøres prosesseringsmotoren slik at GCP-ene definerer datum og kameraposisjonene holder blokkens form; forskjellen mellom de to tilpasses og rapporteres per flyging, noe som samtidig fungerer som datumkontroll. En flyging med blanding av fixed og ikke-fixed RTK-bilder prosesseres bare med GCP-ene, fordi én korreksjon ikke kan oppta et datumskille mellom halvdelene av en blokk. Valget GPS-vekting ved prosessering (Auto, Stol på kamera-GPS, Bare GCP-er) kan overstyre dette; Auto anbefales. Se RTK-flyguiden.
Hvor store bør målmerkene være og hvordan plasserer du dem?
Målmerket må spenne over flere piksler ved din bakkeoppløsning (GSD) slik at senteret kan plasseres innenfor en brøkdel av en piksel. Som illustrasjon er et målmerke på 30 cm omtrent 22 piksler bredt ved en GSD på 1,4 cm; ved 3 cm er det 10. Kontroller dette mot din GSD før flyvingen, ikke etterpå.
- Høy kontrast og et definert senter: en svart-hvit vinkel eller sjakkrutemønster, eller et malt kryss med armer som møtes i ett punkt.
- Flatt og stabilt: det må ikke flytte seg mellom flyvingen og innmålingen.
- Åpen himmel: trær, vegger og reflekterende flater forringer GNSS (flerveisfeil).
- Synlig fra mange vinkler: et målmerke skjult bak en masse eller i en grøft vises i få bilder.
Hvordan bør GCP-er måles inn?
Mål det nøyaktige senteret av hvert målmerke. ASPRS-tillegget om feltmåling regner bare en fixed heltallsløsning fra GNSS som målekvalitet, krever minst to uavhengige observasjoner per punkt med nye initialiseringer, hver på minst 180 sekunder, og godtar nettverks-RTK med oppmerksomhet på baselinjelengde.[6] I Sverige gir Lantmäteriets studier av SWEPOS nettverks-RTK en forventet standardusikkerhet på omtrent 15 til 20 mm i plan og 25 til 30 mm i (ellipsoide-)høyde i det opprinnelige 70 km-nettet, og omtrent 13 mm og 15 mm der det er fortettet til 35 km,[7] som er en nedre grense for hvor godt et GCP eller kontrollpunkt målt på den måten er kjent.
Noter koordinatsystemet og høydesystemet du målte i, inkludert geoidemodellen. Et misforhold blir en konstant forskyvning i hele modellen, og ingen verdi i bunntilpasningen vil vise det. Orthosite spør om koordinatsystem og høydesystem når du importerer GCP-filen (CSV, TXT, GEO, PXY, KML, GeoJSON, DXF eller XML); se guiden om koordinatsystemer.
Hvordan bør GCP-er markeres i bildene?
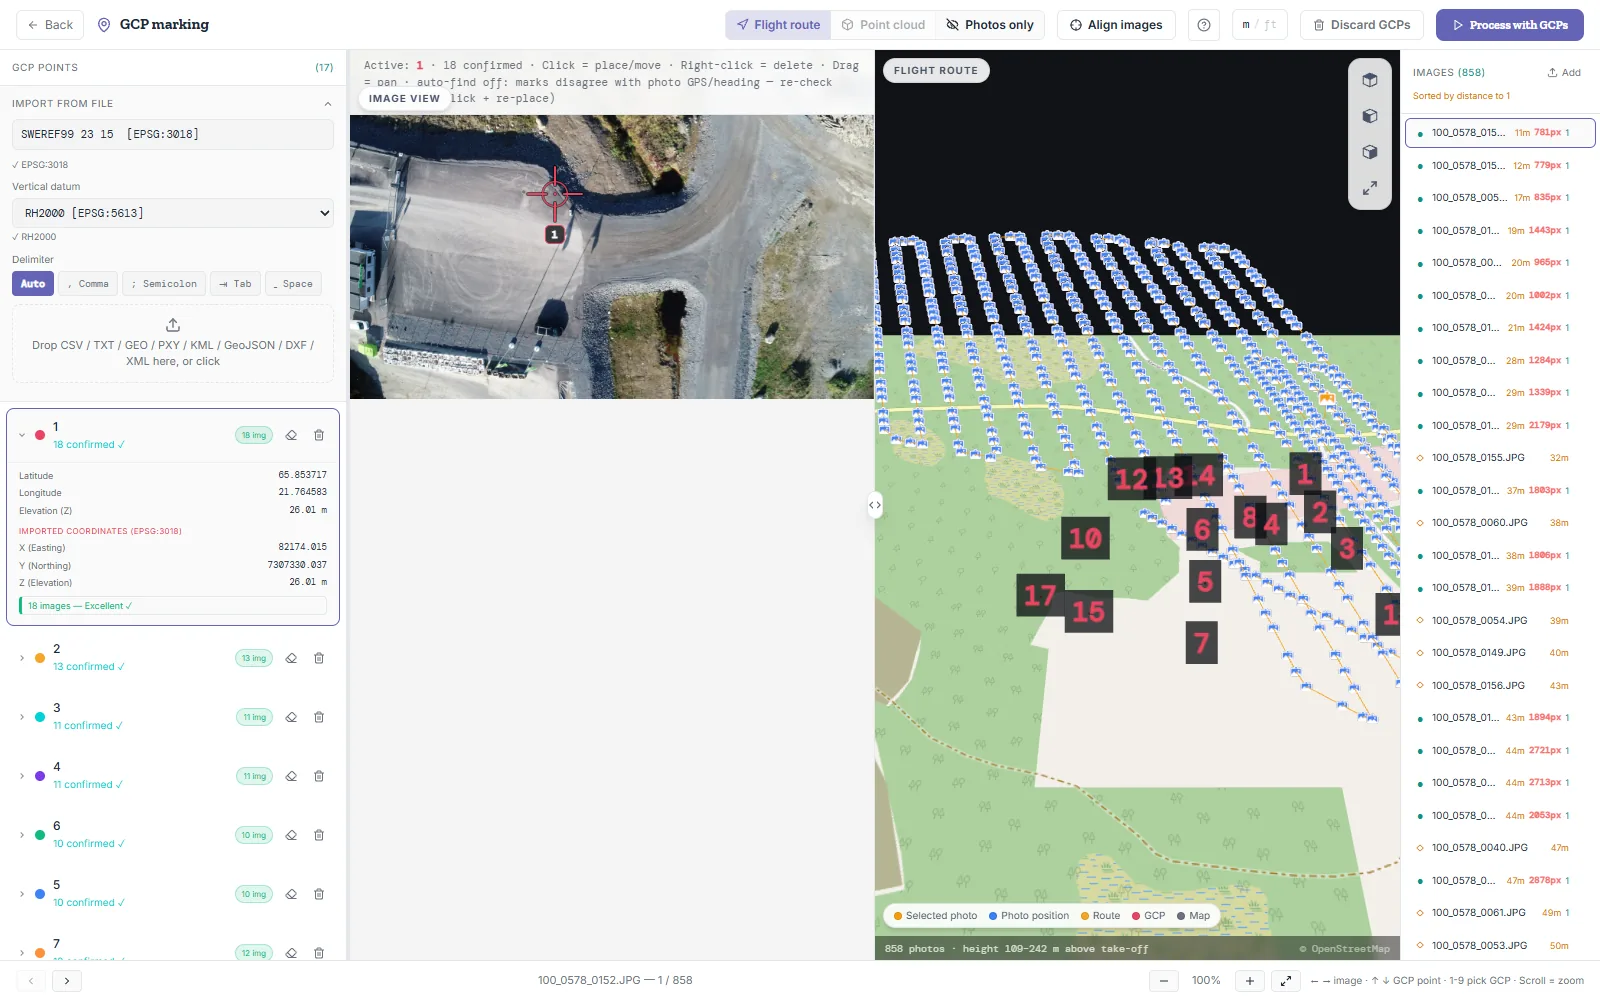
Markeringen er der de fleste unngåelige centimeterne går tapt, fordi tilpasningen stoler på hver markering som om den var eksakt. Orthosites GCP-editor er bygget rundt dette:
- Dyp zoom: bildet zoomer inn til hver sensorpiksel vises som en skarp blokk, slik at du plasserer klikket på midten av målmerket og ikke på kanten.
- Auto-projeksjon: etter at du har markert et GCP i 3 bilder, forutsier Orthosite hvor det havner i de andre bildene ut fra hvert bildes GPS-posisjon, retning og høyde, og viser dem som spøkelsesmarkører du kan bekrefte. Prediksjonen tilpasses fra dine egne markeringer og måles mot dem; hvis den ikke passer (skrå flyginger, fisheye-linser, manglende retning eller høyde) vises ingen spøkelsesmarkør, så den forblir taus i stedet for å plassere en feil med stor selvsikkerhet. Spøkelsesmarkører er veiledende og telles aldri som manuelle markeringer.
- Pikselsenter-konvensjonen, konvertert én gang: editoren måler et klikk fra bildekanten (sentrum av piksel k ligger på k + 0,5), mens prosesseringsmotorens fil regner heltallet k som sentrum. Orthosite trekker fra 0,5 piksel i denne ene grensen når den skriver GCP-filen.
- Markeringsteller: hvert GCP viser hvor mange bilder det er markert i: under 3 er utilstrekkelig, 3 til 4 OK, 5 til 7 bra, 8 eller flere utmerket.
Halvpikselkonvensjonen er ikke kosmetikk. På én Orthosite-testflyging (Phantom 4 RTK, 105 bilder, 30 grader fra nadir, 5 GCP-er, 177 markeringer) lot det å skrive markeringer en halv piksel feil i forhold til motorens konvensjon kamerahøydene ligge 2,47 cm over sine RTK-høyder. Med konverteringen ga de samme bildene og markeringene +0,80 cm; den leverte punktskyen ved de fem GCP-ene gikk fra +3,42 til +1,87 cm og DSM-en fra +4,06 til +2,66 cm. Disse to siste er målt i selve GCP-ene, så de viser retningen, ikke uavhengig nøyaktighet. GCP-tilpasningen i rapporten endret seg knapt (3,9 til 3,4 mm), som er poenget i neste avsnitt.
Hva er et kontrollpunkt, og hvorfor er GCP-residualer ikke nøyaktighet?
Et kontrollpunkt måles inn nøyaktig som et GCP, men holdes utenfor tilpasningen. Fordi modellen aldri ble tilpasset det, er forskjellen mellom dets innmålte posisjon og modellen en ærlig, ekstern feil. Et GCPs residual er det motsatte: tilpasningen trakk modellen mot det, og en feilplassert markering som er feil på en konsistent måte «passer» likevel. Den samme testflyvingen ovenfor viste dette: rapporten sa 3 til 4 mm i GCP-ene mens den leverte overflaten lå 2,7 til 4 cm over dem.
Mål kontrollpunkter fordelt over området, også ved kantene (ASPRS krever minst 30 for en full erklæring, se nedenfor), og mål dem til en høyere standard enn produktet (ASPRS krever kontrollpunkter minst dobbelt så nøyaktige som produktet som testes).[5] I Orthosite importerer du dem som Kontrollpunkter i Punkter-panelet, ikke som GCP-er.
Hvordan rapporterer Orthosite nøyaktighet?
Nøyaktighetsrapporten sammenligner den leverte DSM-en og punktskyen med kontrollpunktene dine og oppgir resultatet på to måter fra de samme residualene:
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2 (2023; Version 2, 2024): bare RMSE (standarden droppet den eldre 95 %-konfidensangivelsen), RMSEH = sqrt(RMSEx² + RMSEy²) i plan, RMSEV i høyde for ikke-vegeterte (NVA) og vegeterte (VVA) punkter, pluss middelverdi, median, standardavvik, minimum og maksimum.[5] Standarden krever minst 30 kontrollpunkter per klasse; med færre skriver Orthosite bare standardens ordlyd for redusert antall kontrollpunkter og en advarsel som oppgir antallet funnet.
- RMSE og 95 % i plan og høyde med n: 95 %-verdien oppgis både som den empiriske 95. persentilen av feilene og som normalteoriverdien (1,96 x RMSEV; 1,7308 x RMSEH), hver merket.
Hva som teller. Bare uavhengige kontrollpunkter brukes. Et punkt utelates, med årsaken notert i rapporten, hvis det ble kopiert fra GCP-ene eller ligger innenfor 5 cm i plan fra et GCP brukt i tilpasningen (typisk GCP-filen lastet opp en gang til som kontrollpunkter). Når ingen er igjen, sier rapporten at ingenting kan sies om flyvingens nøyaktighet og at GCP-residualer ikke er et mål på den.
Hva den markerer. Et kontrollpunkt hvis feil overstiger tre ganger mål-RMSE i en komponent rapporteres som en grov feil, beholdes i statistikken, og ingen samsvarserklæring gis før det er undersøkt, slik standarden krever. En middelfeil over 25 % av mål-RMSE markeres som skjevhet (bias), og en RMSE på mer enn dobbelt av standardavviket som et sterkt tegn på en systematisk forskyvning. Hvis du oppgir nøyaktigheten på din egen kontrollpunktmåling, kombineres den kvadratisk; hvis ikke, sier rapporten at den ikke er medregnet. Residualer målt på en tidligere versjon av DSM-en eller skyen (etter en ny prosessering) utelates og markeres.
GCP-panelet viser også den interne tilpasningen til kontrollpunktene, merket som ikke et uavhengig nøyaktighetsmål, ved siden av rapporten.

Hvordan fanger Orthosite opp en feil markering?
Etter hver kjøring leser Orthosite motorens reprojeksjon per markering og advarer, i GCP-panelet og på flyvingens tidslinje, i fire tilfeller:
- Grov feil i markering: en markering med mer enn 8 ganger medianresidualen til alle markeringer og minst 10 piksler fra der tilpasningen plasserer GCP-et i det bildet. Ærlig klikking passer til omtrent en piksel; en markering på feil målmerke ligger hundrevis av piksler unna.
- Stor GCP-feil: et GCP med over 5 cm avvik og mer enn 3 ganger medianfeilen til alle GCP-er (med færre enn tre GCP-er, 5 cm alene), eller over 10 cm alene. Hvis det har en grov markeringsfeil, peker advarselen på den markeringen («Vis markering» åpner bildet).
- Få markeringer: færre enn 3 markeringer på et GCP.
- Overflateavvik ved GCP-er: den leverte DSM-en samples i hvert GCP og sammenlignes med dets innmålte høyde; en advarsel vises når avviket overstiger det største av 3 cm og to bakkepiksler. Dette er en kontroll mot GCP-ene, ikke mot uavhengige punkter.
Tilfellet bak dette: på en Orthosite-testflyging (Phantom 4 RTK, 105 bilder, 5 GCP-er, 178 markeringer) var én markering plassert på krysset til et nabo-GCP, omtrent 1 300 piksler fra der tilpasningen projiserer det, utenfor bildet. Rapporten viste en GCP-feil på omtrent 0,16 m; GCP 1 til 4 passet til 2 til 5 mm. Etter at denne ene markeringen ble fjernet falt rapporten til 4 mm. Den leverte punktskyen ved GCP-ene endret seg ikke (+3,4 cm i begge kjøringene), fordi motorens robuste tapsfunksjon allerede hadde nedvektet den dårlige markeringen, og det er grunnen til at rapporten og produktet kan avvike i begge retninger og hvorfor kontrollpunkter er testen.
Hva er de vanligste GCP-feilene?
- Alle GCP-er i midten, ingen ved kantene: kantene er da ukontrollerte.
- Feil koordinat- eller høydesystem, eller geoide: en konstant forskyvning tilpasningen ikke kan se.
- Å markere et lignende nabomålmerke: tilfellet ovenfor; bruk spøkelsesmarkørene og markeringsadvarslene.
- Å klikke på et hjørne eller en kant av målmerket i stedet for dets innmålte senter.
- For få bilder per GCP: Orthosite krever 3 manuelle markeringer; 5 eller flere er bedre.
- Å bedømme nøyaktighet etter GCP-enes egne residualer, eller å telle GCP-ene som kontrollpunkter.
- Ingen kontrollpunkter i det hele tatt, eller færre enn standarden krever uten å si det.
- Målmerker som har flyttet seg, eller en basestasjon satt opp på en autonom posisjon.
FAQ
Hvor mange bakkekontrollpunkter trenger jeg?
Hvor bør GCP-er plasseres?
Trenger jeg GCP-er med en RTK-drone?
Hva er forskjellen mellom et GCP og et kontrollpunkt?
Hvorfor er GCP-residualen i rapporten ikke nøyaktigheten?
Hvor mange kontrollpunkter krever ASPRS?
Hvor store bør GCP-målmerker være?
Hvordan finner Orthosite et feilplassert GCP-merke?
Kilder
- Accuracy of Unmanned Aerial Vehicle (UAV) and SfM Photogrammetry Survey as a Function of the Number and Location of Ground Control Points Used – Remote Sensing 10(10):1606 (Sanz-Ablanedo, Chandler, Rodriguez-Perez, Ordonez) (2018)
- Ground Control Point Distribution for Accurate Kilometre-Scale Topographic Mapping Using an RTK-GNSS UAV and SfM Photogrammetry – Drones 4(3):55 (Stott, Williams, Hoey) (2020)
- Quality Assessment of DSMs Produced from UAV Flights Georeferenced with On-Board RTK Positioning – Remote Sensing 10(2):311 (Forlani et al.) (2018)
- Photogrammetry Using UAV-Mounted GNSS RTK: Georeferencing Strategies without GCPs – Remote Sensing 13(7):1336 (Stroner et al.) (2021)
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2 (February 2023) – American Society for Photogrammetry and Remote Sensing (2023)
- ASPRS Positional Accuracy Standards, Edition 2, Addendum II: Field Surveying of Ground Control and Checkpoints – American Society for Photogrammetry and Remote Sensing (2023)
- Studie av mätosäkerhet och tidskorrelationer vid mätning med nätverks-RTK i SWEPOS 35 km-nät (Lantmäterirapport 2014:5, K. Ohlsson; in Swedish) – Lantmäteriet (2014)
Sist gjennomgått:
Gjør din neste flyvning til et målbart resultat
Last opp dronebildene dine, så bygger Orthosite ortofoto, 3D-modell, punktsky og høydemodeller på Orthosites egen prosesseringsdatamaskin i Sverige — mål, del og eksporter i åpne formater.
Kom i gang med Orthosite