
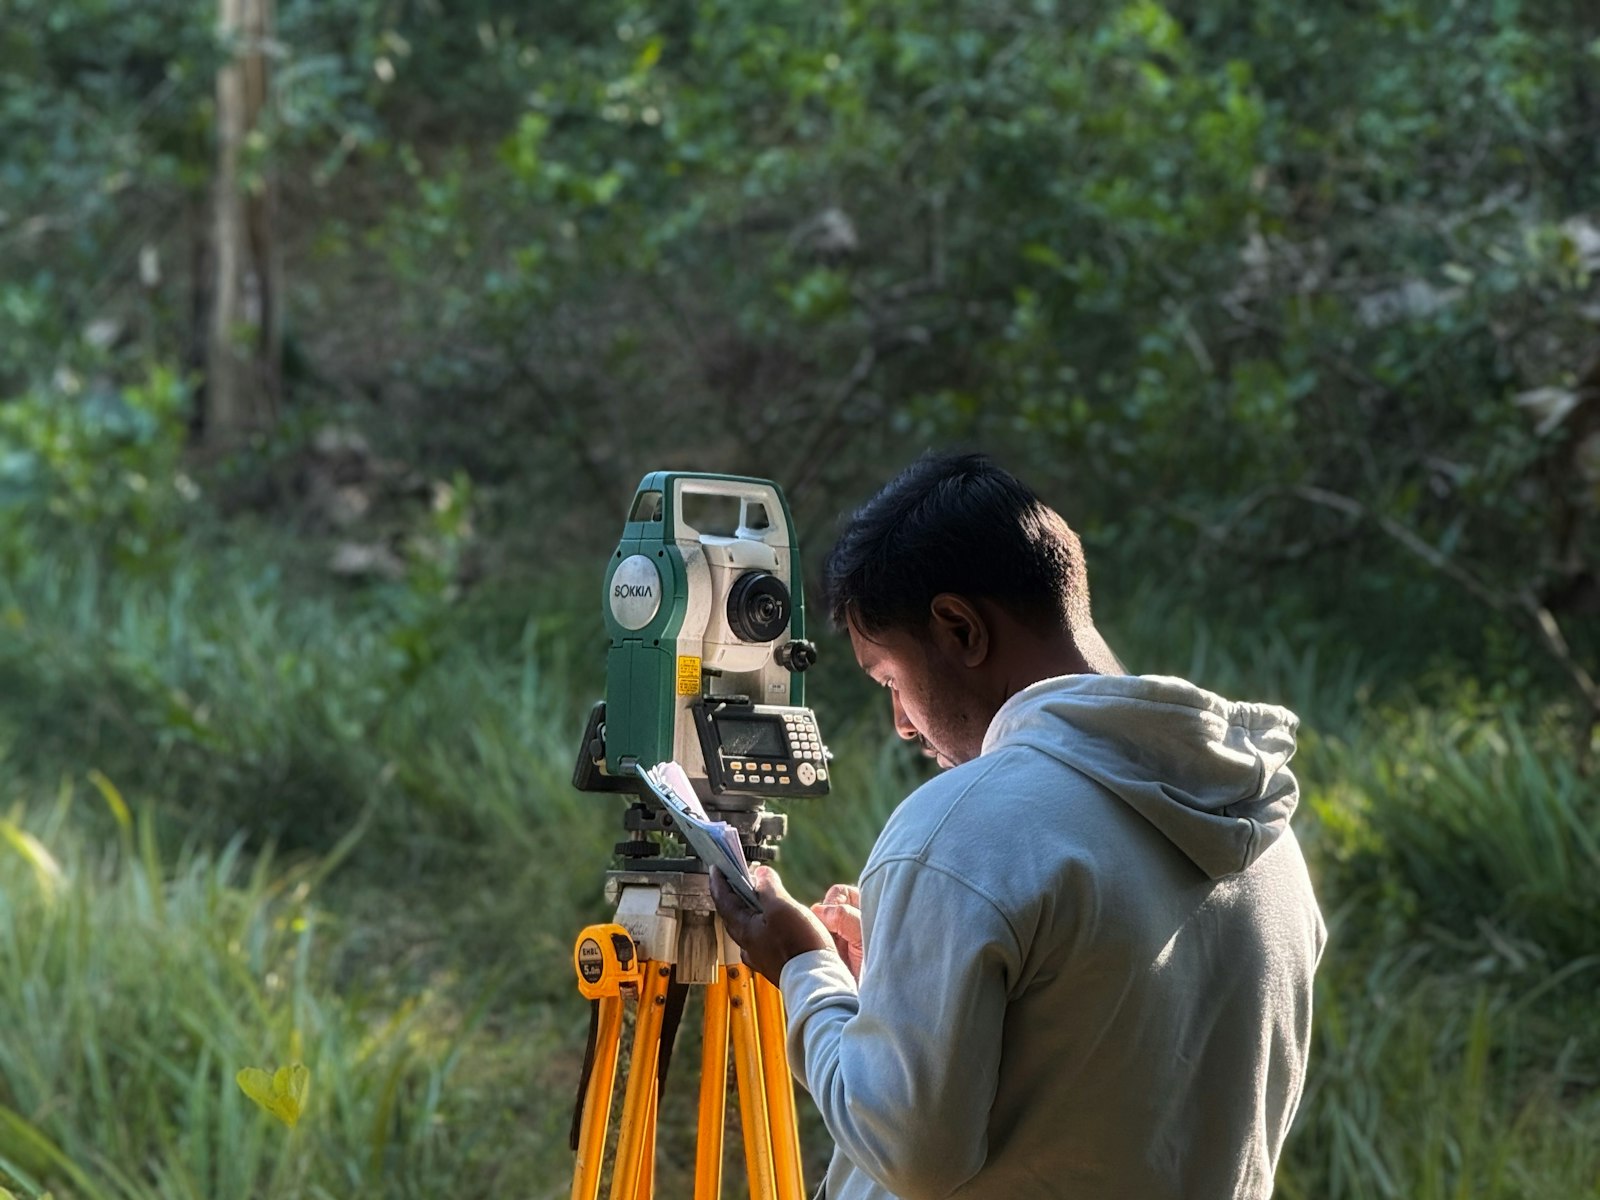
Qu'est-ce qu'un point d'appui au sol et à quoi sert-il ?
Un point d'appui au sol est une cible bien visible au sol dont vous avez mesuré les coordonnées au GNSS ou à la station totale. Vous retrouvez la cible dans les photos où elle apparaît (un pointé), et l'ajustement de faisceaux force le modèle à concorder avec la position levée. Un GCP fixe trois choses à la fois : la position absolue, l'échelle et l'orientation du modèle. Sans appui, ou sans positions de caméra RTK, un modèle peut être cohérent en lui-même et se trouver pourtant à des mètres de sa vraie position.
Un GCP ne contrôle rien. C'est une donnée d'entrée : plus l'ajustement est tiré fortement vers lui, mieux il s'y ajuste, et cet ajustement ne dit rien du reste du site. C'est le rôle des points de contrôle (ci-dessous).
Combien de GCP faut-il et où les placer ?
Cela dépend de la présence du RTK sur le drone. Les études ci-dessous donnent les chiffres les mieux documentés ; aucun n'est une garantie pour votre site.
- Sans RTK (calage par GCP seuls) : dans un bloc de plus de 1 200 ha, plus de 2 500 photos et plus de 100 GCP, la précision horizontale a atteint environ 1 GSD avec 2,5 à 3 GCP pour 100 images et ne s'est guère améliorée au-delà de 3, tandis que la précision verticale a continué de s'améliorer jusqu'à environ 1,5 GSD à 4 GCP pour 100 images.[1] Pour de petits sites, cela signifie qu'il en faut quand même quelques-uns, jamais moins de trois, ceux des bords faisant le plus gros du travail.
- Drone RTK, un GCP : un GCP ajouté aux positions de caméra RTK supprime l'essentiel du décalage de hauteur sur tout le bloc que peuvent porter les vols RTK seuls ; dans une étude à vols répétés, les positions de caméra plus un GCP ont donné des erreurs de MNS sur points de contrôle d'environ 2,1 GSD, comme avec les GCP seuls, contre 3,7 GSD avec les seules positions de caméra.[3] La raison est que l'erreur de la focale auto-étalonnée se transforme directement en erreur de hauteur dans un bloc uniquement au nadir (jusqu'à plusieurs décimètres dans une étude) ; combiner images au nadir et obliques dans le vol l'a ramenée sous 3 cm sans GCP.[4]
- Drone RTK, cinq GCP : sur un site de 2 x 0,5 km volé avec un Phantom 4 RTK à 20 degrés du nadir, 3 300 points de contrôle indépendants ont donné une RMSE verticale de 0,066 m sans GCP et de 0,072 m avec cinq. Les auteurs concluent que les GCP ne sont pas indispensables dans ce cas, mais recommandent tout de même des points de contrôle indépendants répartis dans l'espace pour déceler les erreurs systématiques.[2]
Où : répartissez-les sur toute la zone, certains aux angles et en bordure, un ou deux à l'intérieur, et certains sur les points les plus hauts et les plus bas. Ne les regroupez pas au milieu : sur un vol d'essai Orthosite (Phantom 4 RTK, 105 images), les cinq GCP se trouvaient dans les 36 à 58 % centraux du site ; rien ne contraignait donc les bords et l'ajustement ne pouvait pas dire quel bord était juste.
Dans Orthosite : un GCP n'est utilisé que s'il a au moins 3 pointés manuels ; les points en ayant moins sont ignorés et listés avant le début du traitement. Avec moins de trois GCP utilisables, l'éditeur avertit que l'ajustement est sous-contraint et recommande au moins 3 points bien répartis, idéalement 5 ou plus. Le traitement sans aucun GCP pointé est autorisé, mais la précision absolue est alors celle du GPS de la caméra.
A-t-on encore besoin de GCP si le drone a le RTK ?
Le RTK ou le PPK donne les positions de caméra à quelques centimètres, si bien que le résultat planimétrique est souvent proche de ce que donnent les GCP. Le point faible est la hauteur, et le risque que la station de base, la hauteur d'antenne ou le datum soit faux d'une façon que le vol lui-même ne peut jamais révéler. Un ou deux GCP le détectent et le corrigent, et des points de contrôle indépendants prouvent le résultat.
Comment Orthosite les combine. Lorsqu'un vol a une solution RTK et des GCP, le moteur de traitement est lancé de façon que les GCP définissent le datum et que les positions de caméra maintiennent la forme du bloc ; le décalage entre les deux est ajusté et indiqué par vol, ce qui sert aussi de contrôle du datum. Un vol mêlant images RTK fixes et non fixes est traité avec les seuls GCP, car une seule correction ne peut pas absorber un datum scindé entre les moitiés d'un bloc. Le choix GPS weighting au traitement (Auto, Trust camera GPS, GCPs only) peut l'écraser ; Auto est recommandé. Voir le guide du vol RTK.
Quelle taille pour les cibles et comment les placer ?
La cible doit couvrir plusieurs pixels au GSD (distance d'échantillonnage au sol) retenu, afin que son centre puisse être placé à une fraction de pixel. À titre d'illustration, à un GSD de 1,4 cm, une cible de 30 cm fait environ 22 pixels de large ; à 3 cm, elle en fait 10. Vérifiez-le par rapport à votre GSD avant le vol, pas après.
- Fort contraste et centre défini : un chevron ou un damier noir et blanc, ou une croix peinte dont les bras se rejoignent en un point.
- Plate et stable : elle ne doit pas bouger entre le vol et le levé.
- Ciel dégagé : arbres, murs et surfaces réfléchissantes dégradent le GNSS (multitrajets).
- Visible sous de nombreux angles : une cible cachée derrière un stock ou dans un fossé apparaît dans peu d'images.
Comment lever les GCP ?
Mesurez le centre exact de chaque cible. L'addendum de levé de terrain de l'ASPRS ne considère comme de qualité topographique qu'une solution GNSS à ambiguïtés entières fixées, demande au moins deux occupations indépendantes par point avec de nouvelles initialisations, chacune d'au moins 180 secondes, et accepte le RTK en réseau en veillant à la longueur de ligne de base.[6] En Suède, les études de Lantmäteriet sur le RTK en réseau SWEPOS donnent une incertitude type attendue d'environ 15 à 20 mm en planimétrie et 25 à 30 mm en hauteur (ellipsoïdale) dans le réseau d'origine de 70 km, et d'environ 13 mm et 15 mm là où il a été densifié à 35 km,[7] ce qui est une borne inférieure de la connaissance de tout GCP ou point de contrôle mesuré ainsi.
Notez le système de coordonnées et le système d'altitudes dans lesquels vous avez mesuré, y compris le modèle de géoïde. Un désaccord devient un décalage constant de tout le modèle, qu'aucun nombre de l'ajustement de faisceaux ne montrera. Orthosite demande le système de coordonnées et le système d'altitudes lorsque vous importez le fichier de GCP (CSV, TXT, GEO, PXY, KML, GeoJSON, DXF ou XML) ; voir le guide des systèmes de coordonnées.
Comment pointer les GCP dans les images ?
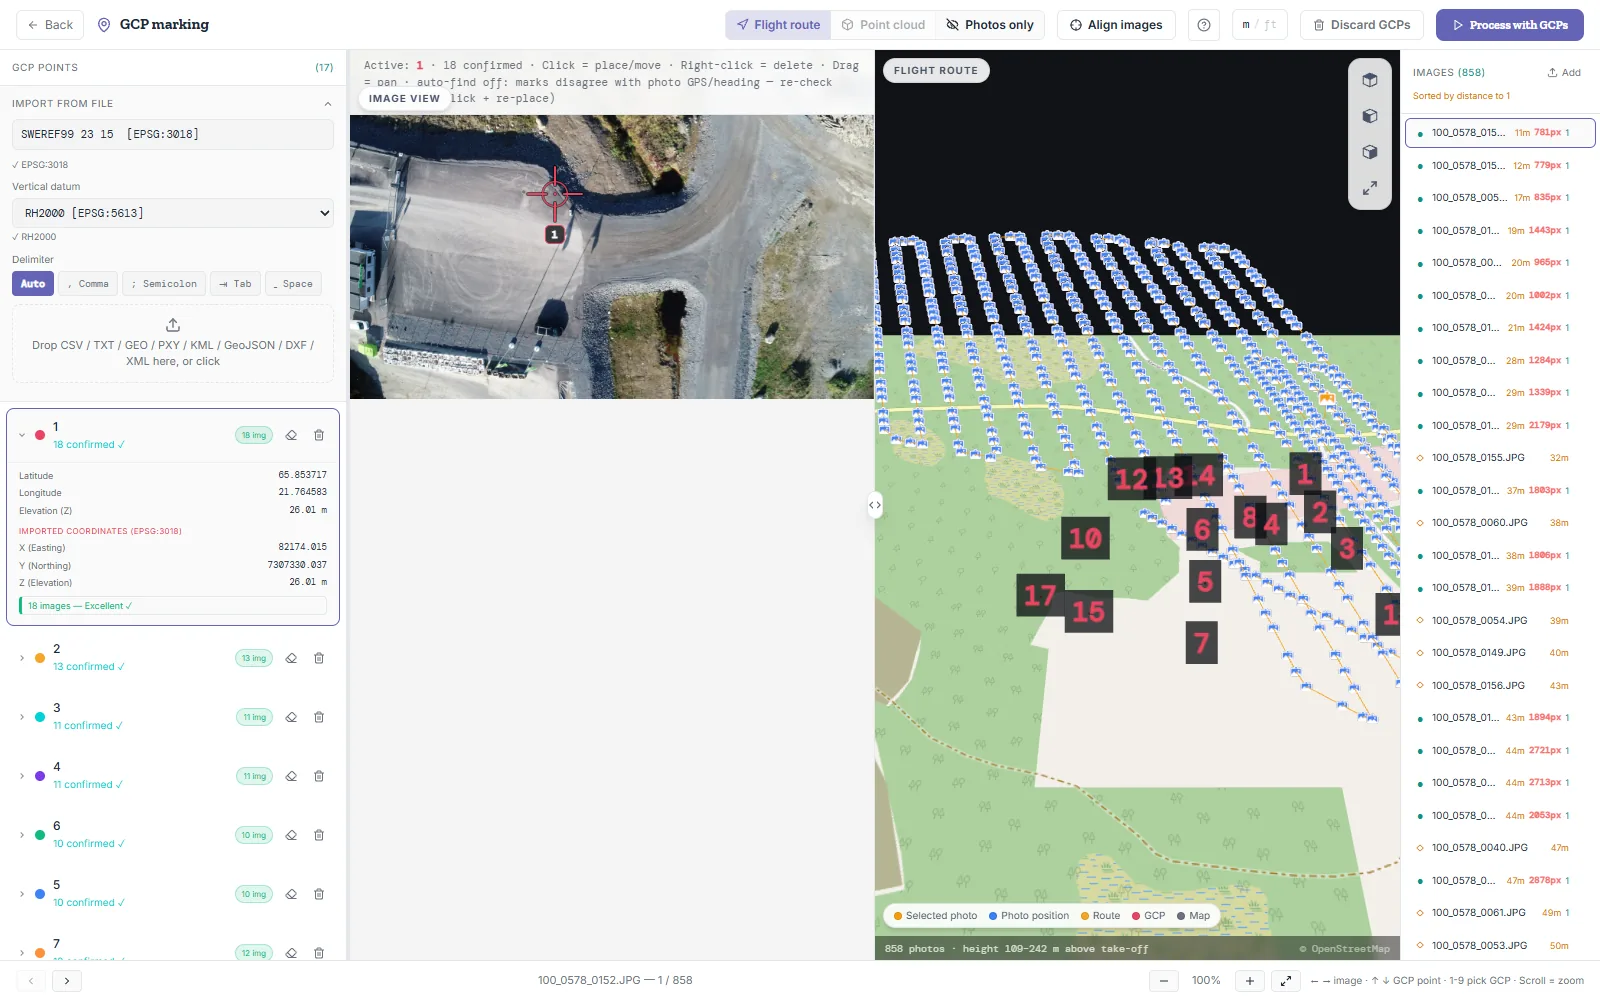
Le pointé est l'endroit où se perdent la plupart des centimètres évitables, car l'ajustement fait confiance à chaque pointé comme s'il était exact. L'éditeur de GCP d'Orthosite est construit autour de cela :
- Zoom profond : la photo s'agrandit jusqu'à ce que chaque pixel du capteur apparaisse comme un bloc net, de sorte que vous placez le clic au centre de la cible et non sur son bord.
- Projection automatique : après avoir pointé un GCP dans 3 images, Orthosite prédit où il tombe dans les autres photos à partir de la position GPS, du cap et de la hauteur de chaque photo, et les affiche comme des marqueurs fantômes que vous pouvez confirmer. La prédiction est ajustée sur vos propres pointés et mesurée par rapport à eux ; si elle ne s'ajuste pas (vols obliques, objectifs fisheye, cap ou altitude manquants), aucun fantôme n'est affiché : l'outil se tait plutôt que d'en placer un avec assurance à tort. Les fantômes sont indicatifs et jamais comptés comme pointés manuels.
- Convention du centre de pixel, convertie une seule fois : l'éditeur mesure un clic depuis le bord de l'image (le centre du pixel k est à k + 0,5), alors que le fichier du moteur de traitement compte l'entier k comme centre. Orthosite retire 0,5 pixel à cette unique frontière lorsqu'il écrit le fichier de GCP.
- Pastille du nombre de pointés : chaque GCP indique dans combien d'images il est pointé : moins de 3 est insuffisant, 3 à 4 correct, 5 à 7 bon, 8 ou plus excellent.
La convention du demi-pixel n'est pas cosmétique. Sur un vol d'essai Orthosite (Phantom 4 RTK, 105 images, 30 degrés du nadir, 5 GCP, 177 pointés), l'écriture de pointés décalés d'un demi-pixel par rapport à la convention du moteur a laissé les hauteurs des caméras 2,47 cm au-dessus de leurs hauteurs RTK. Avec la conversion, les mêmes images et pointés ont donné +0,80 cm ; le nuage de points livré aux cinq GCP est passé de +3,42 à +1,87 cm et le MNS de +4,06 à +2,66 cm. Ces deux dernières valeurs sont mesurées aux GCP eux-mêmes ; elles montrent donc la direction, pas une précision indépendante. L'ajustement des GCP dans le rapport a à peine changé (3,9 à 3,4 mm), ce qui est le sujet de la section suivante.
Qu'est-ce qu'un point de contrôle, et pourquoi les résidus des GCP ne sont-ils pas la précision ?
Un point de contrôle est levé exactement comme un GCP mais tenu hors de l'ajustement. Le modèle n'ayant jamais été ajusté sur lui, l'écart entre sa position levée et le modèle est une erreur externe honnête. Le résidu d'un GCP est l'inverse : l'ajustement a tiré le modèle vers lui, et un pointé mal placé qui l'est de façon cohérente « s'ajuste » quand même. Le même vol d'essai ci-dessus l'a montré : le rapport indiquait 3 à 4 mm aux GCP alors que la surface livrée se trouvait 2,7 à 4 cm au-dessus d'eux.
Mesurez des points de contrôle répartis sur le site, bords compris (l'ASPRS en demande au moins 30 pour une déclaration complète, voir ci-dessous), et mesurez-les à un niveau d'exigence supérieur à celui du produit (l'ASPRS demande des points de contrôle au moins deux fois plus précis que le produit testé).[5] Dans Orthosite, importez-les comme Checkpoints dans le panneau Points, pas comme GCP.
Comment Orthosite rend-il compte de la précision ?
Le Accuracy report compare le MNS et le nuage de points livrés à vos points de contrôle et donne le résultat de deux façons à partir des mêmes résidus :
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2 (2023 ; Version 2, 2024) : RMSE seulement (la norme a abandonné l'ancien énoncé à 95 % de confiance), RMSEH = sqrt(RMSEx² + RMSEy²) en planimétrie, RMSEV en altimétrie pour les points non végétalisés (NVA) et végétalisés (VVA), plus moyenne, médiane, écart-type, minimum et maximum.[5] La norme demande au moins 30 points de contrôle par classe ; avec moins, Orthosite n'écrit que la formulation à nombre réduit de points de contrôle de la norme et un avertissement qui indique le nombre trouvé.
- RMSE et 95 % en planimétrie et en altimétrie avec n : la valeur à 95 % est donnée à la fois comme le 95e centile empirique des erreurs et comme la valeur de la théorie normale (1,96 x RMSEV ; 1,7308 x RMSEH), chacune étiquetée.
Ce qui compte. Seuls les points de contrôle indépendants sont utilisés. Un point est exclu, avec la raison consignée dans le rapport, s'il a été copié des GCP ou s'il se trouve à moins de 5 cm en planimétrie d'un GCP utilisé dans l'ajustement (typiquement le fichier de GCP téléversé une seconde fois comme points de contrôle). S'il n'en reste aucun, le rapport indique qu'on ne peut rien dire de la précision du vol et que les résidus des GCP n'en sont pas une mesure.
Ce qu'il signale. Un point de contrôle dont l'erreur dépasse trois fois la RMSE cible dans une composante quelconque est signalé comme faute grossière, conservé dans les statistiques, et aucune déclaration de conformité n'est faite tant qu'il n'a pas été examiné, comme l'exige la norme. Une erreur moyenne supérieure à 25 % de la RMSE cible est signalée comme biais, et une RMSE supérieure à deux fois l'écart-type comme un fort indice de décalage systématique. Si vous indiquez la précision de votre propre levé de points de contrôle, elle est combinée quadratiquement ; sinon, le rapport indique qu'elle n'a pas été incluse. Les résidus mesurés sur une version antérieure du MNS ou du nuage (après un retraitement) sont écartés et signalés.
Le panneau des GCP affiche aussi l'internal fit to control points, étiqueté comme n'étant pas une mesure de précision indépendante, à côté du rapport.

Comment Orthosite détecte-t-il un pointé erroné ?
Après chaque traitement, Orthosite lit la reprojection par pointé du moteur et avertit, dans le panneau des GCP et sur la chronologie du vol, dans quatre cas :
- Pointé aberrant : un pointé à plus de 8 fois le résidu médian de tous les pointés et à au moins 10 pixels de l'endroit où l'ajustement place le GCP dans cette image. Un pointage honnête s'ajuste à environ un pixel ; un pointé sur la mauvaise cible est à des centaines de pixels.
- Erreur élevée d'un GCP : un GCP à plus de 5 cm et à plus de 3 fois l'erreur médiane de tous les GCP (avec moins de trois GCP, 5 cm seuls), ou à plus de 10 cm tout seul. S'il a un pointé aberrant, l'avertissement renvoie à ce pointé (« Show mark » ouvre l'image).
- Peu de pointés : moins de 3 pointés sur un GCP.
- Décalage de surface aux GCP : le MNS livré est échantillonné à chaque GCP et comparé à sa hauteur levée ; un avertissement apparaît lorsque l'écart dépasse le plus grand de 3 cm et de deux pixels au sol. C'est un contrôle par rapport aux GCP, pas par rapport à des points indépendants.
Le cas à l'origine de cette règle : sur un vol d'essai Orthosite (Phantom 4 RTK, 105 images, 5 GCP, 178 pointés), un pointé avait été placé sur la croix d'un GCP voisin, à environ 1 300 pixels de l'endroit où l'ajustement le projette, hors de l'image. Le rapport indiquait une erreur de GCP d'environ 0,16 m ; les GCP 1 à 4 s'ajustaient à 2 à 5 mm. Après suppression de ce seul pointé, le rapport est tombé à 4 mm. Le nuage de points livré aux GCP n'a pas changé (+3,4 cm dans les deux traitements), car la fonction de perte robuste du moteur avait déjà pondéré à la baisse le mauvais pointé : c'est pourquoi le rapport et le produit peuvent diverger dans les deux sens, et pourquoi les points de contrôle sont le test.
Quelles sont les erreurs les plus courantes avec les GCP ?
- Tous les GCP au milieu, aucun en bordure : les bords ne sont alors pas contrôlés.
- Mauvais système de coordonnées ou d'altitudes, ou mauvais géoïde : un décalage constant que l'ajustement ne voit pas.
- Pointer une cible voisine d'aspect semblable : le cas ci-dessus ; utilisez les marqueurs fantômes et les avertissements de pointé.
- Cliquer sur un coin ou un bord de la cible au lieu de son centre levé.
- Trop peu d'images par GCP : Orthosite exige 3 pointés manuels ; 5 ou plus vaut mieux.
- Juger la précision par les résidus propres des GCP, ou compter les GCP comme points de contrôle.
- Aucun point de contrôle, ou moins que ce que demande la norme sans le dire.
- Cibles qui ont bougé, ou station de base installée sur une position autonome.
FAQ
De combien de points d'appui au sol ai-je besoin ?
Où placer les GCP ?
Ai-je besoin de GCP avec un drone RTK ?
Quelle différence entre un GCP et un point de contrôle ?
Pourquoi le résidu des GCP dans le rapport n'est-il pas la précision ?
Combien de points de contrôle l'ASPRS exige-t-elle ?
Quelle taille pour les cibles de GCP ?
Comment Orthosite trouve-t-il un pointé de GCP mal placé ?
Sources
- Accuracy of Unmanned Aerial Vehicle (UAV) and SfM Photogrammetry Survey as a Function of the Number and Location of Ground Control Points Used – Remote Sensing 10(10):1606 (Sanz-Ablanedo, Chandler, Rodriguez-Perez, Ordonez) (2018)
- Ground Control Point Distribution for Accurate Kilometre-Scale Topographic Mapping Using an RTK-GNSS UAV and SfM Photogrammetry – Drones 4(3):55 (Stott, Williams, Hoey) (2020)
- Quality Assessment of DSMs Produced from UAV Flights Georeferenced with On-Board RTK Positioning – Remote Sensing 10(2):311 (Forlani et al.) (2018)
- Photogrammetry Using UAV-Mounted GNSS RTK: Georeferencing Strategies without GCPs – Remote Sensing 13(7):1336 (Stroner et al.) (2021)
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2 (February 2023) – American Society for Photogrammetry and Remote Sensing (2023)
- ASPRS Positional Accuracy Standards, Edition 2, Addendum II: Field Surveying of Ground Control and Checkpoints – American Society for Photogrammetry and Remote Sensing (2023)
- Studie av mätosäkerhet och tidskorrelationer vid mätning med nätverks-RTK i SWEPOS 35 km-nät (Lantmäterirapport 2014:5, K. Ohlsson; in Swedish) – Lantmäteriet (2014)
Dernière vérification:
Transformez votre prochain vol en résultat mesuré
Importez vos photos de drone et Orthosite génère l'orthomosaïque, le modèle 3D, le nuage de points et les modèles d'élévation sur son propre ordinateur de traitement en Suède — mesurez, partagez et exportez dans des formats ouverts.
Commencer avec Orthosite