
Hoe nauwkeurig is een meting op een dronekaart?
Een meting is zo nauwkeurig als het model waaruit ze wordt genomen. Met RTK of ingemeten grondcontrole is het beste geval voor dronefotogrammetrie ongeveer 1 GSD in het vlak en 2–3 GSD in hoogte ten opzichte van onafhankelijke controlepunten, wat bij 1–2 cm GSD grofweg 1–2 cm in het vlak en 2–5 cm in hoogte is. Het meetgereedschap voegt daar niets aan toe, maar kan het ook niet wegnemen.
Daarom geeft het nauwkeurigheidsrapport van Orthosite voor een vlucht RMSE (root mean square error, kwadratisch gemiddelde fout) en de 95 %-waarde in het vlak en in hoogte, met het aantal punten, alleen berekend uit controlepunten die niet in de vereffening zijn gebruikt, in de stijl van de ASPRS-nauwkeurigheidsnorm[3]. Een aanduiding als “± 2 mm” bij een punt is iets anders: ze beschrijft hoe goed de wolkpunten rond de klik onderling overeenkomen, niet hoe dicht het resultaat bij de ware positie ligt. Zie de handleiding over grondcontrole en nauwkeurigheid voor het opzetten en lezen van controlepunten.
Wat is het verschil tussen rasterafstand en terreinafstand?
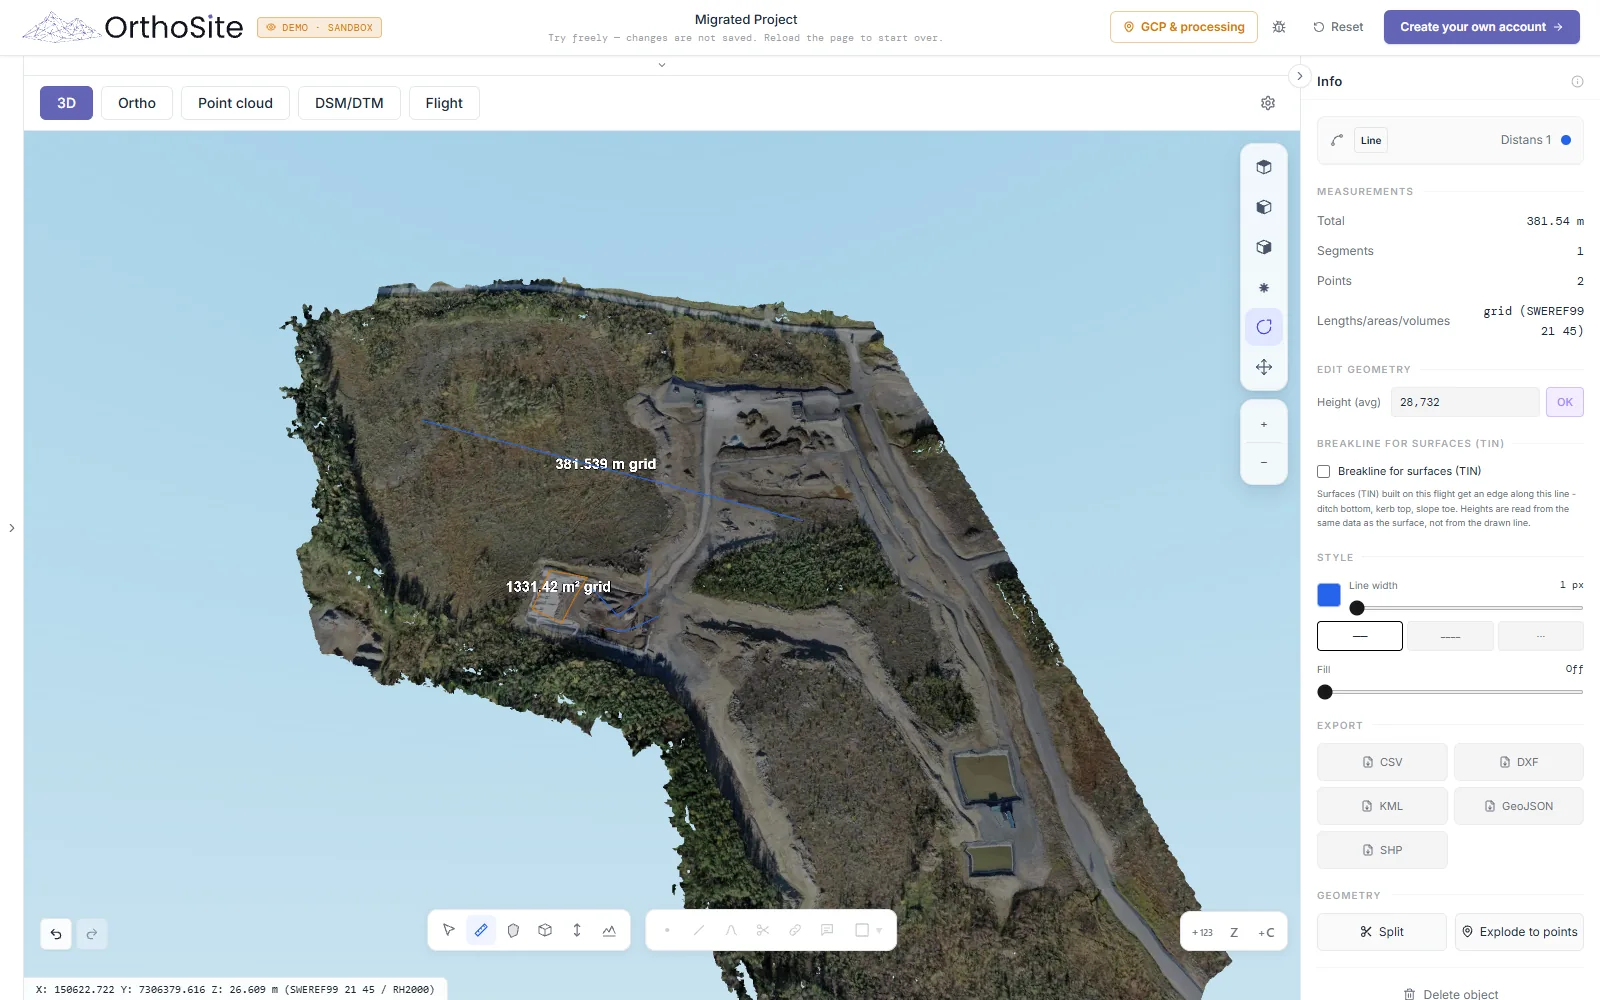
Een rasterafstand (grid) wordt gemeten op de vlakke kaartprojectie (bijvoorbeeld SWEREF 99 TM of een UTM-zone). Een terreinafstand is wat u met een meetlint of een total station zou aflezen, horizontaal op de hoogte van het terrein. De twee verschillen met de gecombineerde schaalfactor (CSF), en grid = CSF × terrein.[1]
De CSF is het product van twee factoren:
- Rasterschaalfactor (k), uit de projectie. Die hangt af van waar u bent. SWEREF 99 TM heeft k = 0,9996 op zijn middenmeridiaan op 15°O[2], dus daar is een rasterlijn per 100 m 4 cm korter dan dezelfde lijn op de ellipsoïde.
- Hoogtefactor,
R / (R + h), met R de gemiddelde straal van de aarde en h de hoogte boven de ellipsoïde.[1] Ze herleidt een terreinafstand naar de ellipsoïde en is op elke hoogte erboven iets kleiner dan 1.
Uitgewerkt voorbeeld. k = 0,9996, h = 100 m, R ≈ 6 371 km. CSF = 0,9996 × 6 371 000 / 6 371 100 = 0,999584. Een lijn die op het terrein 100,000 m is, is dan op het raster 99,958 m, 4,2 cm korter. Over 1 km is het verschil 42 cm. Bij 1–2 cm nauwkeurigheid in het vlak is dat niet te verwaarlozen, en het is de reden dat een dronekaart en een meetlint over een lange lijn kunnen verschillen terwijl beide kloppen.
In Orthosite is elke lengte en oppervlakte een rasterwaarde in het coördinatenstelsel van het project, dat onder de uitlezing wordt genoemd. Waar het coördinatenstelsel een terreinwaarde heeft, wordt die naast de rasterwaarde getoond, met het label “terrein”. De noot onder elke uitlezing geeft de formule en de k die op het terrein is gebruikt. Verticale afstanden worden nooit geschaald. Zie voor de keuze van het coördinatenstelsel de handleiding over coördinatenstelsels.
Hoe meet ik een afstand?
Kies Afstand in de werkbalk van de 3D-weergave en klik langs de lijn. Orthosite rapporteert elk segment en het totaal als:
- 3D-afstand, grid (langs de helling in het raster);
- horizontale afstand, grid (de afstand in het vlak);
- horizontale afstand, terrein, en 3D-afstand, terrein, wanneer het raster een terreinwaarde heeft. De 3D-terreinafstand is de hypotenusa van de horizontale terreinafstand en het ware hoogteverschil.
Gebruik de horizontale afstand voor uitzetten en hoeveelheden in het vlak, en de 3D-afstand voor de lengte van een oppervlak. De 3D-afstand is nooit korter dan de horizontale, en Orthosite houdt de twee consistent. De afstand kan worden geëxporteerd als CSV met de hoekpuntcoördinaten in het coördinatenstelsel van het project, segmentafstanden en cumulatieve kilometrering, met de raster- en terreinkolommen in het bestand benoemd.
Hoe wordt de hoogte van een punt berekend?
Voor elk punt dat u aanklikt met Hoogteverschil (en bij elk hoekpunt van een profiel) toont Orthosite twee hoogtes. De eerste is de hoogte van het 3D-model op die plek. De tweede, gemarkeerd als “wolk”, komt uit de puntenwolk van de vlucht: een robuuste vlakpassing (Huber-weging, iteratief herwogen kleinste kwadraten) door de 16 dichtstbijzijnde wolkpunten in het vlak, geëvalueerd op de aangeklikte positie. Het resultaat wordt getoond met ± de standaardfout van de passing in millimeters en het aantal punten en de gebruikte straal.
Waarom niet het dichtstbijzijnde punt? In eigen tests van Orthosite op vluchten met ingemeten doelen was het enkele dichtstbijzijnde punt 30–70 % slechter dan de vlakpassing en pikte het soms een blunder op (20,8 cm bij één GCP), terwijl de vlakpassing achtergehouden wolkpunten op kaal terrein voorspelde met een RMSE van ongeveer 7–9 mm (een leave-one-out-test binnen de wolk, bij ongeveer 2,8 cm puntafstand; een kwadratisch oppervlak was bij die puntafstand niet beter dan een vlak). Dat cijfer is de interne consistentie van de wolk, niet haar nauwkeurigheid: bij de ingemeten doelen kwam elke bemonsteringsmethode binnen 0,1–0,5 cm overeen, terwijl het verschil tussen product en meting een spreiding had van 1,2–3,4 cm (standaardafwijking). De georeferentie van de vlucht, niet de bemonsteringsregel, bepaalt de nauwkeurigheid.
Hoogtes worden punt voor punt omgerekend. De wolk wordt met ellipsoïdale hoogtes opgeslagen. Om een hoogte in het hoogtestelsel van het project te geven (bijvoorbeeld RH2000) past Orthosite de geoïdehoogte N op het punt toe, niet één waarde voor het hele terrein. De geoïde verandert met de positie; in het Zweedse SWEN17-model maten wij op één locatie 42,6 mm/km, met een nationale mediaan van ongeveer 33 mm/km. Eén waarde voor een terrein van 1 km breed zou daarom op de hoeken ongeveer 3 cm afwijken (halve diagonaal, 0,7 km, maal 42,6 mm/km). Het hoogtestelsel wordt naast het getal vermeld.
Hoe meet ik een hoogteverschil en een helling?
Kies Hoogteverschil en klik twee punten aan. U krijgt ΔZ, de 3D-afstand (grid en terrein), de hellingshoek en de hoogte van elk punt. ΔZ wordt ook berekend uit de wolkhoogtes van de twee punten, met de gecombineerde ± van de twee passingen.
De hellingshoek is atan(ΔZ / horizontale afstand). Wanneer het raster een terreinwaarde heeft, wordt de horizontale terreinafstand gebruikt, wat de hoek is die een waterpas of total station zou zien; anders wordt de rasterafstand gebruikt en de tag in de uitlezing zegt dat. Tussen twee nabije punten op hetzelfde oppervlak zijn relatieve hoogtes nauwkeuriger dan absolute, omdat een gemeenschappelijke afwijking in het model in het verschil wegvalt. Dat geldt niet over een groot terrein, waar het model licht kan doorbuigen.
Hoe wordt een oppervlakte gemeten?
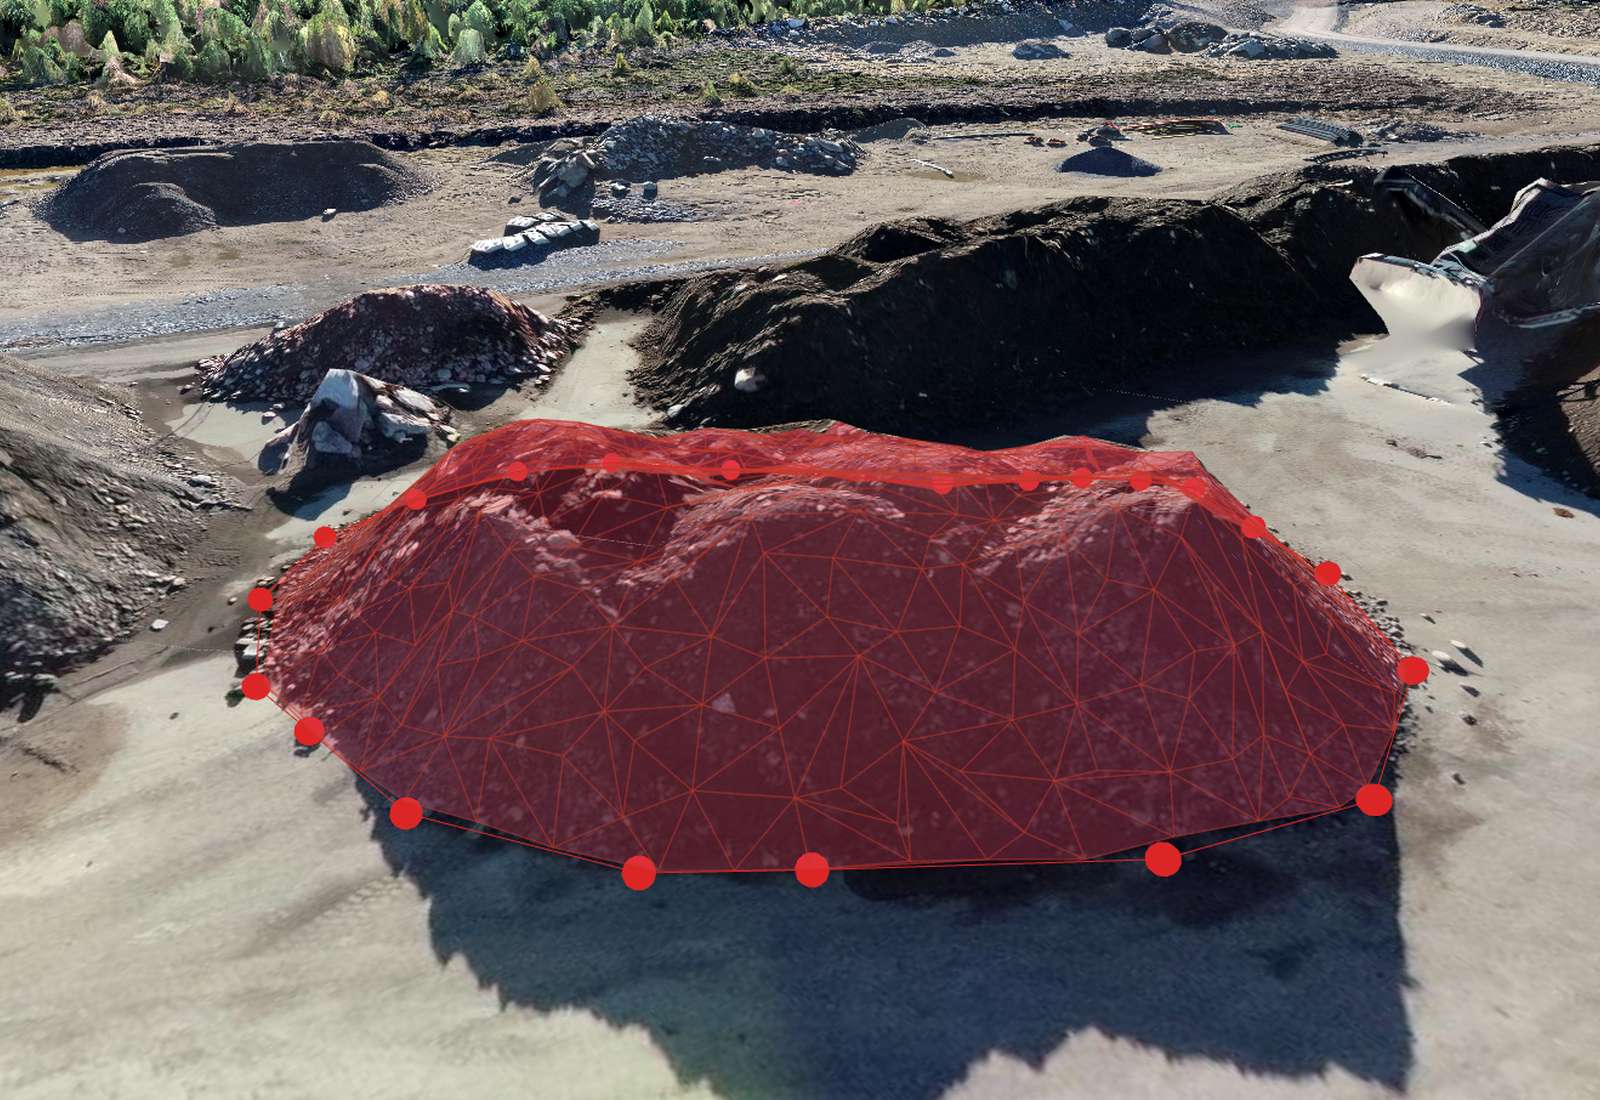
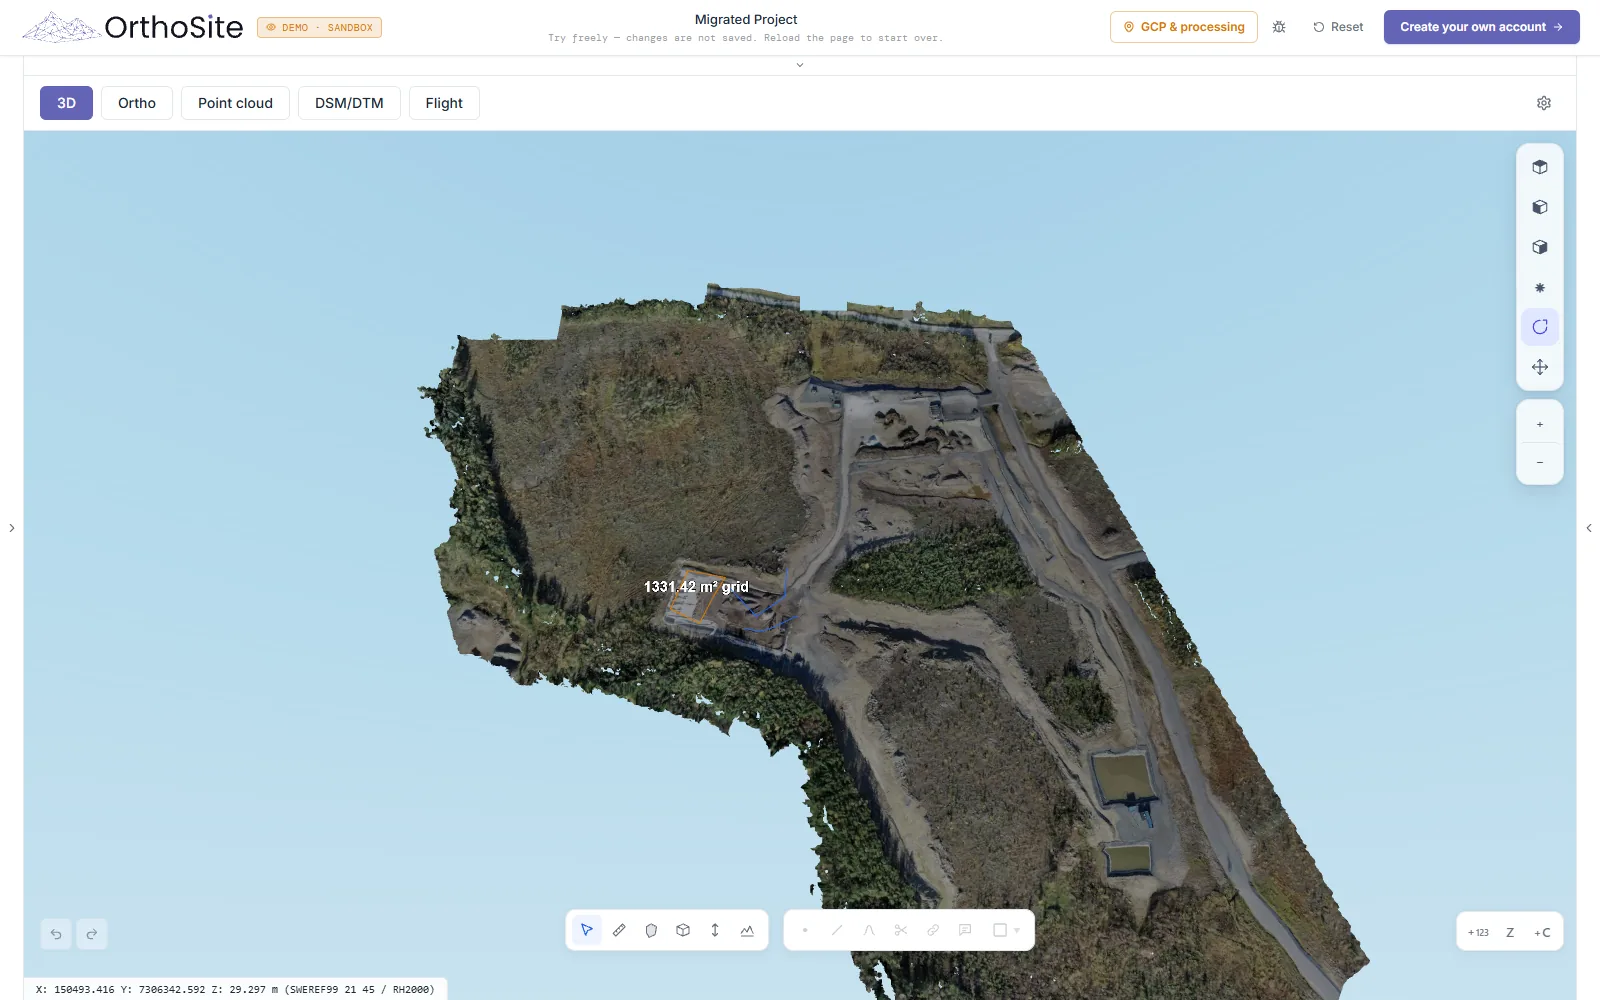
Kies Oppervlakte, klik de hoeken aan en sluit de polygoon. Orthosite rapporteert de oppervlakte in het vlak, de horizontale projectie, in het raster en (waar beschikbaar) op het terrein: terreinoppervlakte = rasteroppervlakte / CSF², plus de omtrek in het vlak. De oppervlakte in het vlak is de landmeetkundige conventie voor percelen, verhardingen en voetafdrukken. Een over het oppervlak gedrapeerde 3D-oppervlakte zou op elke helling groter zijn en wordt niet gerapporteerd. Eenheden kunnen tussen meters en voeten worden omgeschakeld en alle uitlezingen volgen.
Hoe teken ik een profiel of dwarsdoorsnede?
Kies het profielgereedschap (Dwarsdoorsnede / Profiel), klik punten langs de lijn aan en klik met rechts of druk op Enter om af te ronden. In het profielpaneel kiest u het hoogtemodel, DSM of DTM. Orthosite bemonstert het raster standaard elke 0,5 m en tekent de hoogte tegen de kilometrering.
Twee hoogtes worden apart benoemd, zodat ze niet door elkaar worden gehaald. De dichte stations zijn rasterpixels van de gekozen DSM of DTM, en het paneel vermeldt de methode van dat raster. De hoekpunten, de punten die u werkelijk aanklikte, krijgen ook de hierboven beschreven robuuste wolkhoogte. Gaten waar het raster geen data heeft, worden geteld en getoond. De kilometrering is een rasterlengte, met de terreinlengte ernaast, en het profiel wordt als CSV geëxporteerd met coördinaten in het coördinatenstelsel van het project.
Een DSM-profiel volgt de bovenkant van het oppervlak, inclusief vegetatie en gebouwen; gebruik de DTM voor de grond. Controleer bij een dwarsdoorsnede over een sloot of een weg het profiel aan de puntenwolk voordat u een centimeter in een smal object vertrouwt, want een rastercel middelt over haar grootte.
Hoe meet ik een volume?
Kies Volume, teken de polygoon rond het depot en klik met rechts om te berekenen. Het volume is het oppervlak min een basisoppervlak dat u kiest en dat in het resultaat wordt genoemd, bijvoorbeeld een vlak door de contourhoogtes of het gemeten oppervlak van een andere vlucht. De volumehandleiding legt de basisoppervlakken uit en wat de nauwkeurigheid beperkt. Net als bij oppervlakte wordt een volume in het raster berekend en wordt de terreinwaarde ernaast gegeven, als grid / CSF².
Hoe exact is de coördinatenuitlezing in de viewer?
De coördinaten onder de cursor gebruiken dezelfde coördinatentransformatie als de exports, door de server geëvalueerd, inclusief datumrasters waar het coördinatenstelsel er een nodig heeft. Waar de snelle uitlezing voor het terrein niet exact kan zijn (een fijn datumraster zoals dat van Oostenrijk), wordt de waarde getoond als “≈ ±x mm” totdat de exacte tegel voor die positie is geladen. Een meet-CSV wordt alleen geschreven wanneer elk hoekpunt zijn exacte waarde heeft, nooit een benaderde. Als een coördinaat niet in het stelsel van het project kan worden gegeven, toont de viewer modelcoördinaten en zegt dat.
FAQ
Hoe nauwkeurig zijn metingen op een dronekaart?
Wat is het verschil tussen rasterafstand en terreinafstand?
Meet een dronekaart de schuine afstand of de horizontale afstand?
Hoe wordt een puntshoogte uit een drone-puntenwolk berekend?
Is de oppervlakte op een dronekaart de oppervlakte van het oppervlak of in het vlak?
Kan ik een dwarsdoorsnede tekenen uit een dronemeting?
Kan ik volumes meten op een dronekaart?
Bronnen
- State Plane Coordinates: Geodetic Lengths to Grid Lengths – Geo Week News (Jan Van Sickle) (2015)
- Swedish reference systems (SWEREF 99 TM: central meridian 15° E, scale factor 0.9996) – Lantmäteriet (n.d.)
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2 (Version 1) – American Society for Photogrammetry and Remote Sensing (2023)
Laatst gecontroleerd:
Maak van uw volgende vlucht een meetbaar resultaat
Upload uw dronefoto's en Orthosite bouwt de orthomozaïek, het 3D-model, de puntenwolk en hoogtemodellen op zijn eigen verwerkingscomputer in Zweden — meet, deel en exporteer in open formaten.
Aan de slag met Orthosite