
Hva er dronefotogrammetri?
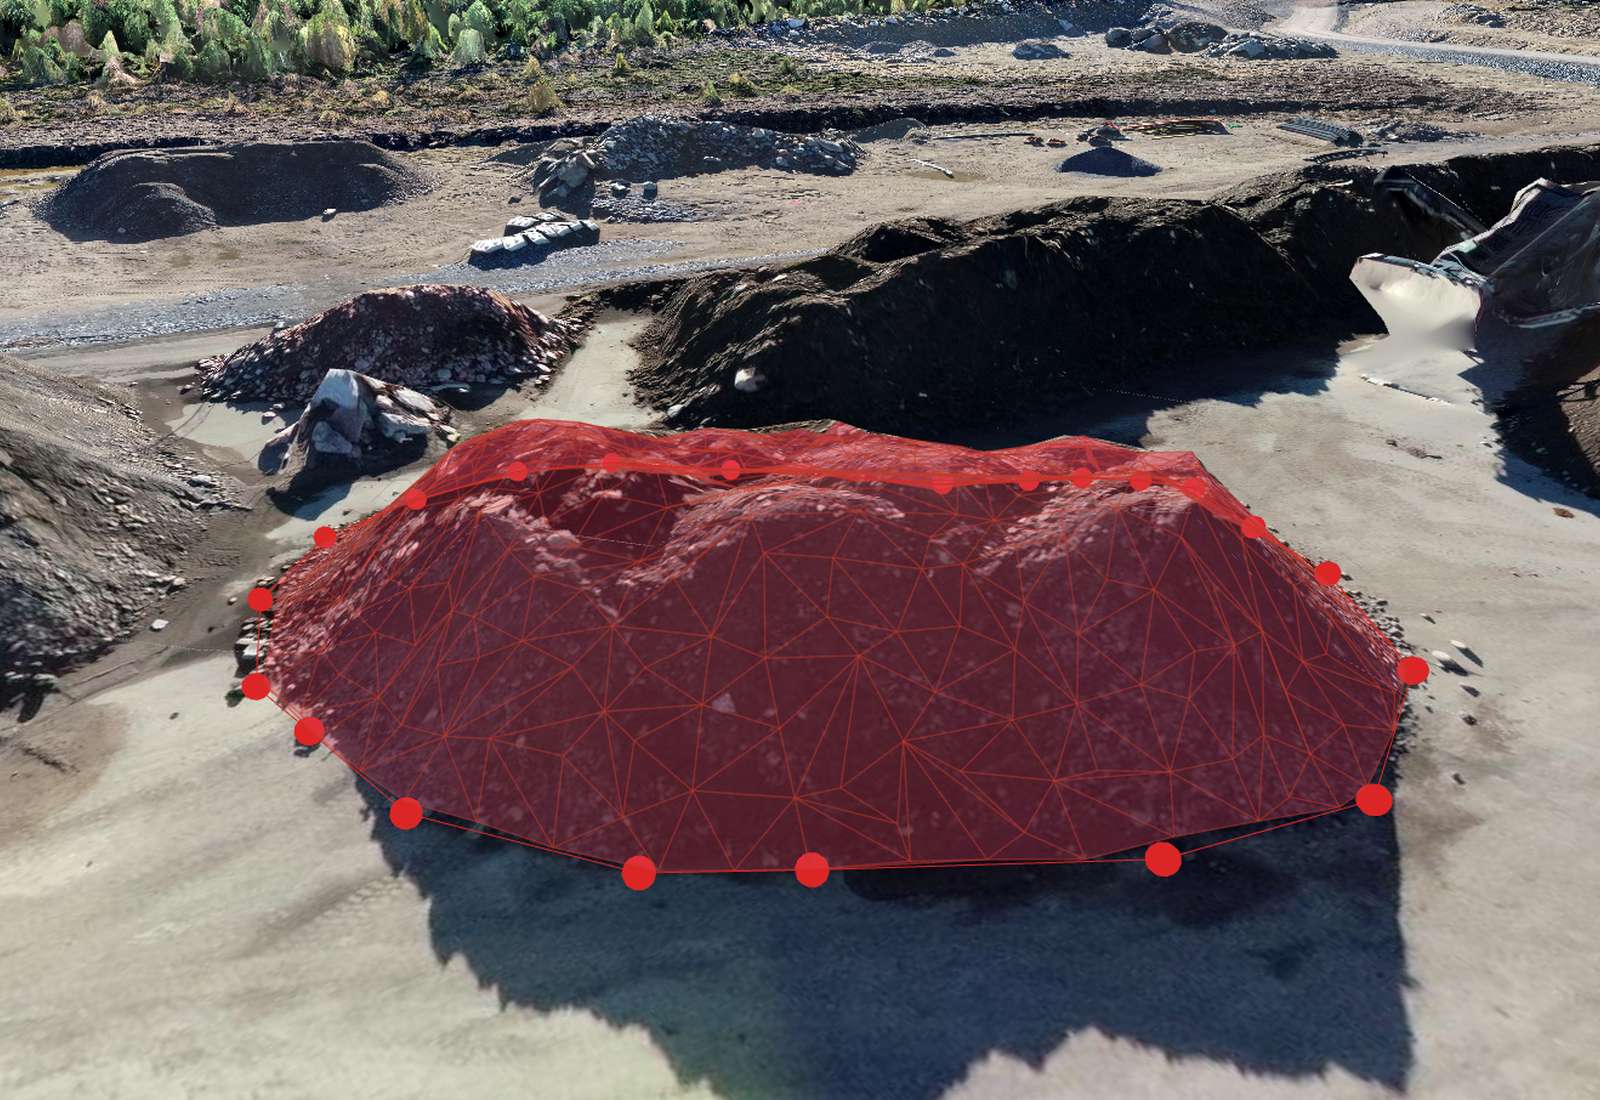
Fotogrammetri er vitenskapen om å ta mål fra fotografier. Ved dronekartlegging flyr du et planlagt mønster over et område og tar hundrevis eller tusenvis av overlappende bilder. Programvaren finner deretter de samme fysiske detaljene i mange bilder, regner ut hvor hvert bilde ble tatt og hvordan kameraet var orientert, og rekonstruerer scenen i 3D. Prinsippet er det samme som stereosyn med to øyne, men med mange synsvinkler i stedet for to.[1][2]
Resultatet er ikke ett enkelt bilde, men et sett produkter som alle kommer fra én og samme måling: en punktsky, høydemodeller, en 3D-mesh og et ortofoto. Fordi modellen er knyttet til virkelige koordinater, kan du måle avstander, arealer, høyder og volumer på den, og kontrollere nøyaktigheten mot innmålte punkter.
Hvordan fungerer fotogrammetriprosessen?
Alle fotogrammetrimotorer, også OpenDroneMap (motoren med åpen kildekode som Orthosite bruker), følger den samme kjeden av trinn.[4]
- Deteksjon og matching av kjennetegn. Programvaren finner karakteristiske bildeutsnitt (hjørner, teksturer) i hvert bilde og matcher dem mellom overlappende bilder. Det er derfor overlapp er viktig: et punkt på bakken som bare vises i ett eller to bilder, kan ikke løses pålitelig.
- Structure from Motion (SfM). Ut fra matchene løses kameraposisjon og -orientering for hvert bilde, sammen med et glissent sett 3D-punkter. En bunntilpasning (bundle adjustment) forbedrer deretter alle kameraer og punkter samlet ved å minimere reprojeksjonsfeilen, altså avstanden mellom der et punkt observeres i et bilde og der modellen sier at det skal være.[1] Orthosites motor bruker OpenSfM til dette trinnet.[8]
- Georeferering. Kameraets posisjonstagger (GPS, eller RTK når dronen registrerer det) plasserer modellen i et koordinatsystem. Bakkekontrollpunkter (GCP-er), innmålte målmerker som du markerer i bildene, binder den fastere til målingens koordinater. Se guiden om bakkekontrollpunkter.
- Tett matching (Multi-View Stereo, MVS). Når kameraposisjonene er kjent, anslås dybden per piksel ut fra flere bilder og slås sammen til en tett punktsky med millioner av punkter.[3]
- Meshing og teksturering. En 3D-overflatemesh bygges fra den tette skyen, og bildene projiseres på den som tekstur. Orthosites motor bygger en full 3D-mesh (ikke en 2,5D-overflate), slik at vegger og overheng blir representert.
- Ortofoto og høydemodeller. Ortofotoet rendres fra den teksturerte meshen i et rett ovenfra-bilde, slik at linse- og terrengforvrengning er fjernet og kartet er i målestokk. DSM og DTM rastreres fra punktskyen.
Viktig: bunntilpasningens egen tilpasningsstatistikk (reprojeksjonsfeil, GCP-residualer) beskriver hvor godt modellen stemmer med seg selv, ikke hvor nøyaktig den er. Nøyaktighet fastslås bare ved å sammenligne det leverte produktet med uavhengige innmålte punkter. Se avsnittet om nøyaktighet nedenfor.
Hva leverer Orthosite fra en flyging?
Orthosite prosesserer bildene dine på sin egen datamaskin i Sverige med OpenDroneMap 3.6.2 som rekonstruksjonsmotor, og legger deretter til egne trinn for høydemodellene og nøyaktighetsrapporten. Fra én flyging får du:
- Ortofoto — et kart i målestokk fra luften, rendret med 2 cm per piksel for de fleste områder, aldri finere enn flyvingens egen GSD (svært store områder gjøres grovere for å holde seg under 1,5 gigapiksler slik at rasteret kan åpnes). Kan lastes ned som GeoTIFF i ønsket koordinatsystem.
- DSM (digital overflatemodell) — høyden på den øverste overflaten, inkludert bygninger, trær og masseuttak/deponier. Orthosite rastrerer den selv fra punktskyen i en celle på 3 cm (grovere hvis flyvingens GSD er grovere): hver celle er gjennomsnittet av punktene innenfor 6 cm fra det høyeste punktet. Dette erstattet motorens eget raster, som lå 0,5–2 cm over skyen ved bakkekontrollpunktene på tre testflyginger fordi det tar maksimum av punktene i hver celle.
- DTM (digital terrengmodell) — den bare bakken, rastrert fra punktene som er klassifisert som bakke. Under tett vegetasjon ser fotogrammetri få bakkepunkter, så en DTM der er interpolert og mindre pålitelig (se avsnittet om LiDAR).
- Punktsky — LAZ, LAS eller XYZ, reprojisert til ditt koordinatsystem og høydesystem, og også mulig å se i nettleseren. På Pro-abonnementet og høyere klassifiserer punktskyeditoren skyen med regelbaserte filtre (bakke, lav/middels/høy vegetasjon, bygninger, vann, veidekke, ledninger, brudekker, støy) og eksporterer den klassifiserte skyen som LAS eller LAZ med klassene du velger.
- Teksturert 3D-modell — kan ses i 3D-visningen, med OBJ-nedlasting (zippet med teksturer og en .prj-fil).
- TIN-overflate og tegninger — en triangulert overflate eksportert som LandXML, DXF eller 2DM, og dine tegnede linjer og polygoner som CSV, DXF, GeoJSON, Shapefile eller KML.
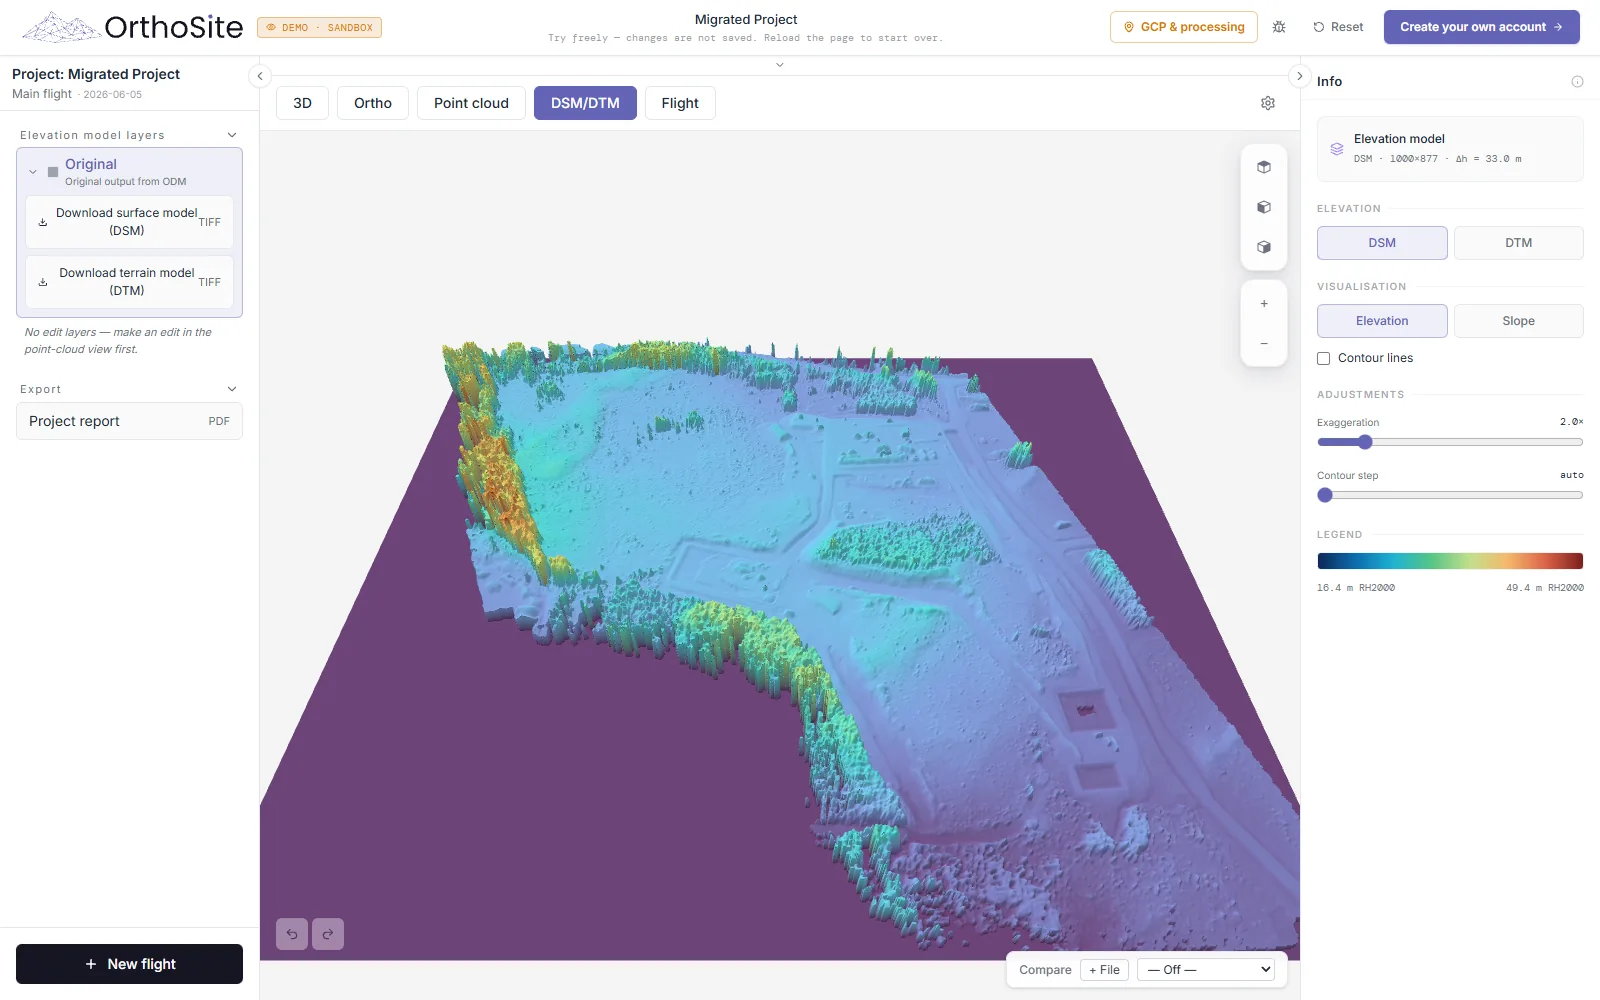
Produktene er visninger av én og samme måling, så en høyde lest av i visningen, hentet fra DSM-en og tatt fra de nærmeste skypunktene skal stemme overens innenfor skyens støy. Koordinatsystem og høydesystem (for eksempel SWEREF 99 og RH 2000) settes per prosjekt; se guiden om koordinatsystemer. For hva hvert raster betyr, se Ortofoto, DSM og DTM forklart.
Hvilket produkt trenger du?
- Areal, avstand, dokumentasjon, områdeplanlegging → ortofoto.
- Volumer, masseforflytning, drenering, høydekurver → DSM eller DTM (se volumberegning).
- CAD, tverrprofiler, prosjekteringsprogramvare → punktsky eller TIN.
- Inspeksjon, vertikale konstruksjoner, presentasjon → teksturert 3D-modell.
Alle lages fra den samme prosesseringskjøringen, så du trenger ikke velge på forhånd. Å måle på dem i nettleseren er beskrevet i måling på dronekart.
Hvor nøyaktig er dronefotogrammetri?
Nøyaktighet har to deler. Relativ nøyaktighet er hvor godt målinger innenfor modellen stemmer med hverandre (avstander, høyder mellom nærliggende punkter). Absolutt nøyaktighet er hvor godt modellen ligger på sanne koordinater, og det avhenger av georeferingen: RTK-posisjonering, bakkekontrollpunkter, eller ingen av delene.
Det fysiske taket settes av flyvingen, først og fremst GSD. For et kamera i høyde H med brennvidde f og pikselstørrelse p er GSD = p·H/f. Uavhengige studier finner at den beste oppnåelige feilen skalerer med GSD, og at det å bedømme nøyaktighet bare mot kontrollpunktene som er brukt i tilpasningen, overvurderer den sammenlignet med uavhengige kontrollpunkter.[5] Med RTK, godt fordelte innmålte GCP-er og 1–2 cm GSD er det realistiske beste tilfellet omtrent 1 GSD i plan og 2–3 GSD i høyde (grovt 1–2 cm og 2–5 cm), målt på uavhengige kontrollpunkter. Uten RTK eller GCP-er er modellen bare så god som dronens egen satellittposisjonering, og absolutte høyder kan være langt unna (se punktet om høydesystem nedenfor); det duger til visuell kartlegging, men ikke til leveranser for prosjektering.

Orthosite oppgir ikke et typisk tall. For hver flyging der du har markert kontrollpunkter (innmålte punkter som ikke brukes i tilpasningen), rapporterer den oppnådd nøyaktighet mot dem: RMSE i plan og høyde etter ASPRS Positional Accuracy Standards, Edition 2,[6] som krever minst 30 kontrollpunkter før et produkt oppgis som testet mot en klasse, sammen med 95 %-verdien og antall kontrollpunkter som er brukt, og den advarer når det er for få til å si noe. Residualer på GCP-er vises også, men de er en tilpasningsstatistikk, ikke en nøyaktighet.
Hva påvirker kvaliteten på resultatet?
- Overlapp. Hvert punkt på bakken må sees fra flere bilder for at SfM og tett matching skal fungere; for lite overlapp er den vanlige årsaken til hull og vridning. Flyguiden gir innstillinger.
- GSD. Å fly høyere gir større GSD og et lavere nøyaktighetstak, uansett hvor god prosesseringen er.
- Kontroll. Få eller klumpede GCP-er, eller én enkelt feil markering, forskyver modellen. Fordel dem utover området og hold noen innmålte punkter til side som kontrollpunkter.
- Lys og bevegelsesuskarphet. Harde skygger, skiftende lys og en lukker som er for treg for flyhastigheten gjør kjennetegnene programvaren matcher uskarpe eller endrer dem.
- Overflater som ikke kan matches. Vann, glass, svært ensartet underlag (nysnø, glatt sand) og bevegelige objekter gir hull eller støy.
- Vegetasjon. Fotogrammetri måler det kameraet ser, toppen av tregrenene eller gresset, ikke bakken under.
- Høydesystem. DJI-droner uten RTK-fix skriver en barometrisk høyde inn i bildene; på to Orthosite-testflyginger var den 126 m og 132 m fra den sanne høyden. Bruk RTK eller GCP-er for absolutte høyder.
Fotogrammetri eller LiDAR: hva bør du bruke?
Begge gir 3D-data, og de svikter på ulike steder. Fotogrammetri fungerer med kameraet som allerede sitter på de fleste kartleggingsdroner, og gir også fargebilder og et ortofoto. Den ser bare overflater som er synlige ovenfra. Luftbåren LiDAR måler avstand med laserpulser, hvorav noen slipper gjennom åpninger i vegetasjonen og når bakken, så den krever en egen skannernyttelast, men kan levere en terrengmodell under tregrenene.
En sammenligning av UAV-LiDAR og SfM-fotogrammetri over seks vegetasjonstyper, fra gress til bartrær, fant LiDAR mer nøyaktig for terrenghøyde i alle, og at den fotogrammetriske modellen bare fanget trekronene mens LiDAR også samplet strukturen under.[7] På åpent terreng, harde flater, masseuttak/deponier, utgravinger og bygninger er fotogrammetri det vanlige valget og gir de målerelevante produktene ovenfor. Der du trenger bakken under tett vegetasjon, bruk LiDAR. Orthosite prosesserer fotografier, ikke LiDAR-data.
Hvor lang tid tar prosesseringen?
Det avhenger av antall bilder, kvalitetsinnstillingen og hvor mange jobber som står i kø, fordi Orthosite prosesserer på sin egen datamaskin. Målte eksempler fra Orthosites motortester: en flyging med 234 bilder tok omtrent 40 minutter på middels og 76 minutter på høy punktskykvalitet for punktskytrinnet (uten mesh og ortofoto), og et område med 2 452 bilder, prosessert i fire deler før dagens grense per flyging, tok omtrent 12 timer for hele kjøringen. En enkelt flyging kan inneholde opptil 1 200 bilder i motoren, og hvert abonnement setter sin egen grense opp til det; abonnementene måler prosessering i bildekreditter, der én kreditt dekker ett bilde på opptil 24 megapiksler. Kvalitetsforhåndsinnstillingene bruker de samme nøyaktighetsinnstillingene; høyere forhåndsinnstillinger gir hovedsakelig en tettere sky.
Du laster opp fra nettleseren (filene går direkte til lagringen), så du kan lukke fanen og komme tilbake når kjøringen er ferdig.
Hvorfor bruke droner i stedet for konvensjonell oppmåling?
En drone fanger full dekning med GSD på centimeternivå, hver kvadratmeter i stedet for et rutenett av målte punkter, og det uten at noen må gå i skråninger, på tak, ved massedeponier eller i trafikk. Flyginger kan gjentas, så du kan sammenligne målinger over tid for fremdrift, volumendring og overvåking. Enkeltpunktspresisjon på et godt definert punkt er fortsatt der totalstasjonen vinner, så mange landmålere bruker begge: droner for dekning, totalstasjon eller GNSS for kontrollen og kontrollpunktene.
Hvem bruker dronefotogrammetri?
Landmålere til topografiske oppmålinger, bygg- og anleggsentreprenører til fremdrift og skjæring/fylling (guide), steinbrudd og gruver til volumer på massedeponier, vei- og baneprosjekter til korridorer og tverrprofiler, landbruket til terreng og drenering (guide), og inspeksjons- og miljøteam til endringsdeteksjon. Hvis du skal velge drone, se beste drone for kartlegging.
FAQ
Hvordan fungerer dronefotogrammetri?
Hvor nøyaktig er dronefotogrammetri?
Trenger jeg bakkekontrollpunkter (GCP-er)?
Fotogrammetri eller LiDAR: hva er best?
Hva er GSD?
Hvor lang tid tar prosesseringen?
Hvilke filer kan jeg eksportere fra Orthosite?
Må jeg installere programvare eller ha en kraftig datamaskin?
Kilder
- Bundle Adjustment — A Modern Synthesis – Triggs, McLauchlan, Hartley, Fitzgibbon; Vision Algorithms: Theory and Practice, LNCS 1883, Springer (2000)
- Structure-from-Motion Revisited – Schönberger, Frahm; IEEE CVPR (2016)
- Accurate, Dense, and Robust Multiview Stereopsis – Furukawa, Ponce; IEEE TPAMI 32(8) (2010)
- OpenDroneMap (ODM) documentation and source – OpenDroneMap (2026)
- Accuracy of Unmanned Aerial Vehicle (UAV) and SfM photogrammetry survey as a function of the number and location of ground control points used – Sanz-Ablanedo, Chandler, Rodríguez-Pérez, Ordóñez; Remote Sensing 10(10):1606 (2018)
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2, Version 2 – American Society for Photogrammetry and Remote Sensing (2024)
- UAV-LiDAR and Structure from Motion Photogrammetry: Spatial Accuracy in Vegetated Terrain (MSc thesis) – Kucharczyk, University of Calgary (2017)
- OpenSfM — Structure from Motion library – Mapillary / open source (2026)
Sist gjennomgått:
Gjør din neste flyvning til et målbart resultat
Last opp dronebildene dine, så bygger Orthosite ortofoto, 3D-modell, punktsky og høydemodeller på Orthosites egen prosesseringsdatamaskin i Sverige — mål, del og eksporter i åpne formater.
Kom i gang med Orthosite