
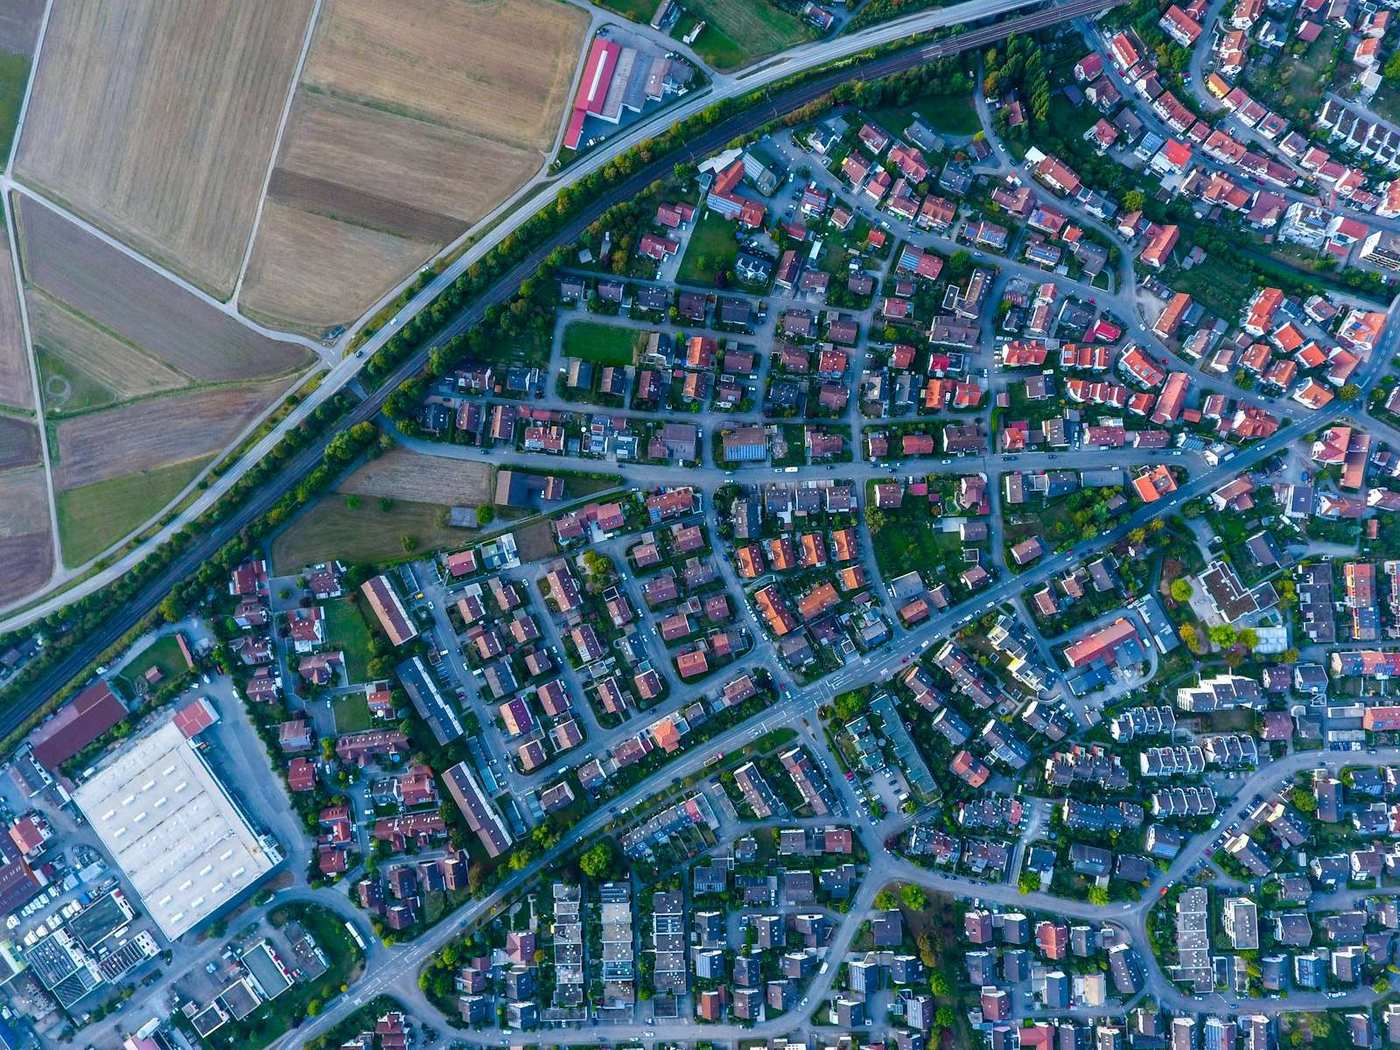
Hva er et ortofoto (ortomosaikk)?
Et ortofoto (ortomosaikk) er ett sømløst flyfoto av hele området, sydd sammen av mange bilder og geometrisk korrigert for kameraets helning og terrengets relieff, slik at det har en jevn målestokk. Avstander og arealer kan måles direkte på det, og det er georeferert, noe som betyr at hver piksel har en kartkoordinat.
Det lages ved å projisere hvert bilde på en overflatemodell og blande overlappene. Fordi det projiseres på en modell, er det bare så godt som den modellen: objekter overflatemodellen beskriver dårlig, som en høy bygningskant eller en tynn stolpe, kan fortsatt lene seg eller smøres ut.
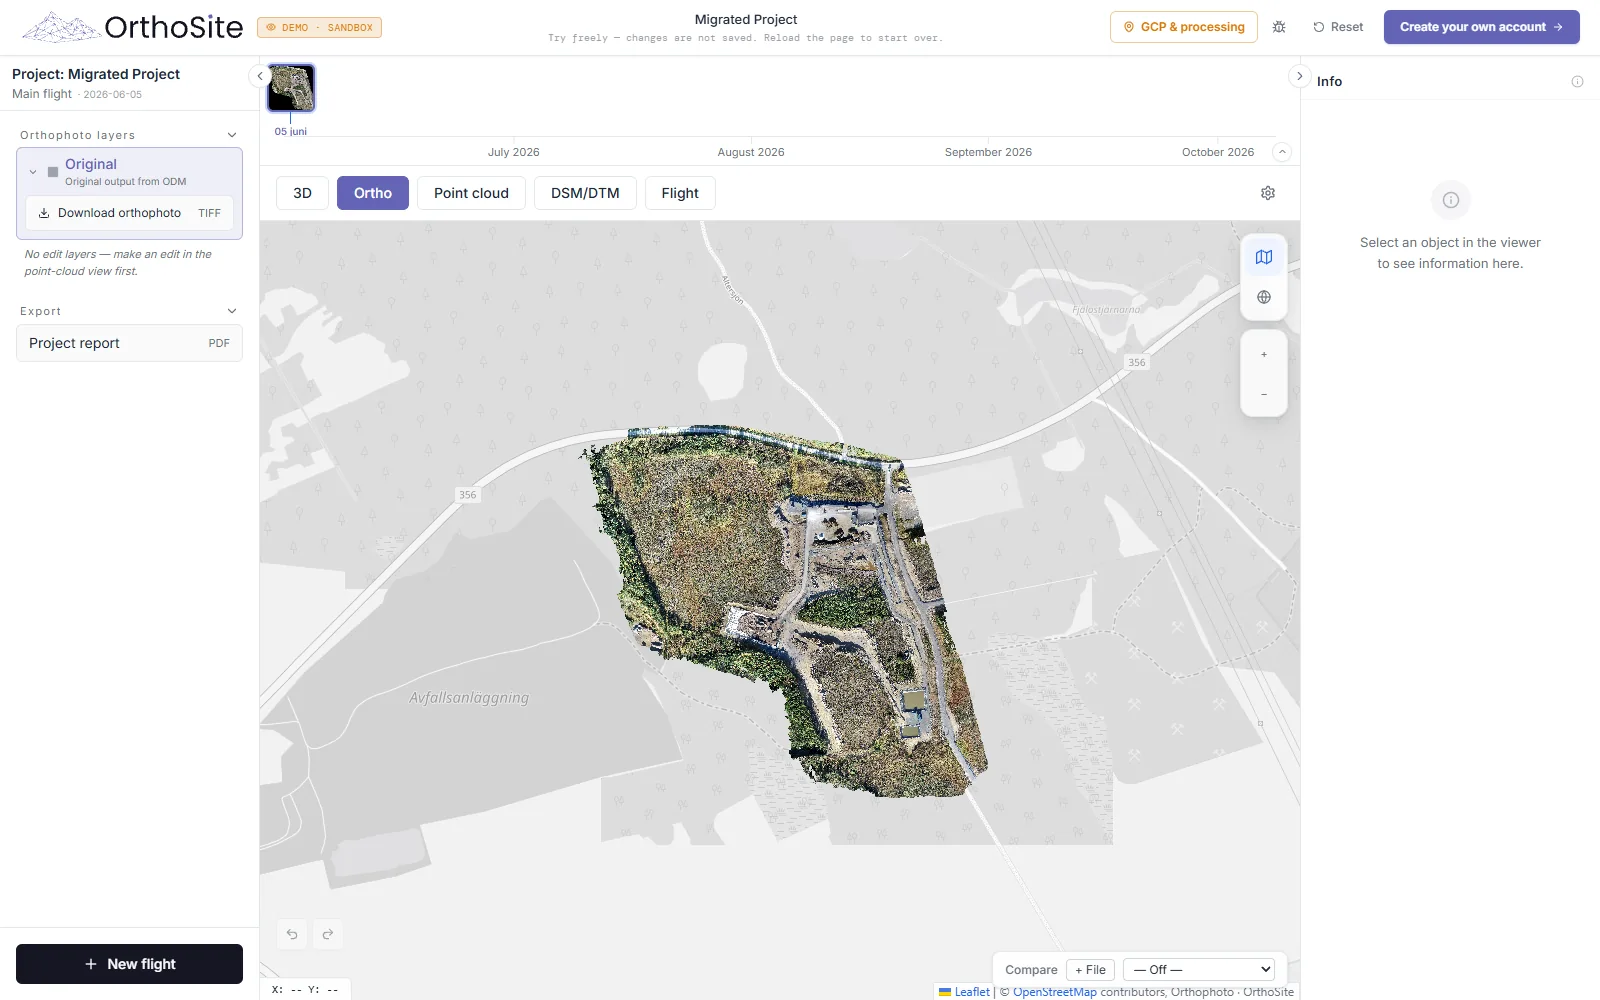
I Orthosite er ortofotoet Ortho-visningen. Prosesseringen sikter mot en piksel på 2 cm (den samme for alle kvalitetsforhåndsinnstillinger du kan velge), aldri finere enn flyvingens egen GSD, og øker pikselstørrelsen bare når området ville overskride 1,5 gigapiksler. Du kan også vise det som kartlag i QGIS: delingsdialogen har en XYZ-lenke (QGIS) som serverer ortofotoet som standard web-mercator-fliser for en skrivebeskyttet delingslenke.
Hva er en DSM (digital overflatemodell)?
En DSM er et raster der hver celle har høyden til den øverste overflaten: terreng, tak, trekroner, kjøretøy og massedeponier. Det er den riktige modellen for alt som står på bakken, som volumer av massedeponier, høyder på kronedekke og bygninger, og siktlinjer.
Cellestørrelsen har betydning. Orthosite ber motoren om en celle på 3 cm (innstillingen dem-resolution) og rastrerer sin egen DSM med den cellen motoren lander på; motoren begrenser cellen til sitt anslag av bildenes bakkeoppløsning (GSD),[6] siden en celle finere enn GSD bare ville være interpolasjon.
Hva er en DTM (digital terrengmodell)?
En DTM er den bare bakken: samme type raster, men bygget bare av punkter klassifisert som bakke. Prosjekterings- og anleggsarbeid (planering, drenering, høydekurver, tverrprofiler) gjøres mot bakken, ikke mot det som står på den.
Terminologien varierer. Mange kilder bruker DTM og DEM (digital høydemodell) løst om «raster av bar bakke»; i noe amerikansk praksis har en DTM også bruddlinjer.[5] I Orthosite og i denne guiden gjelder DSM = toppen av alt, DTM = raster av bar bakke, og metodens navn vises ved siden av et tall slik at definisjonen aldri er tvetydig.
Fotogrammetri kan ikke se gjennom tett vegetasjon eller bygninger. En DTM fra bilder er derfor et godt anslag der bakken er synlig (åpent terreng, veier, bar jord, kort gress) og en interpolasjon der den ikke er det. Der Orthosite fyller celler uten målt bakke, interpoleres cellene fra de nærmeste målte bakkecellene, og antallet telles i filens tagger.
DSM mot DTM: hva er forskjellen, og hvilken trenger du?
| DSM | DTM | |
|---|---|---|
| Viser | Toppen av alt | Bar bakke |
| Bygget fra | Alle punkter i skyen | Punkter klassifisert som bakke (LAS-klasse 2)[4] |
| Brukes til | Massedeponier, høyder på kronedekke og bygninger, siktlinjer, øvre flate for volum | Planering, drenering, høydekurver, tverrprofiler |
For et massedeponi gir DSM-en toppen av massen og en definert bunnflate under den (i Orthosite for eksempel et plan gjennom avgrensningen, den triangulerte avgrensningen eller en tidligere flyvings overflate) gir bunnen; volumet er forskjellen mellom de to flatene. Volumguiden tar for seg valget av bunnflate.
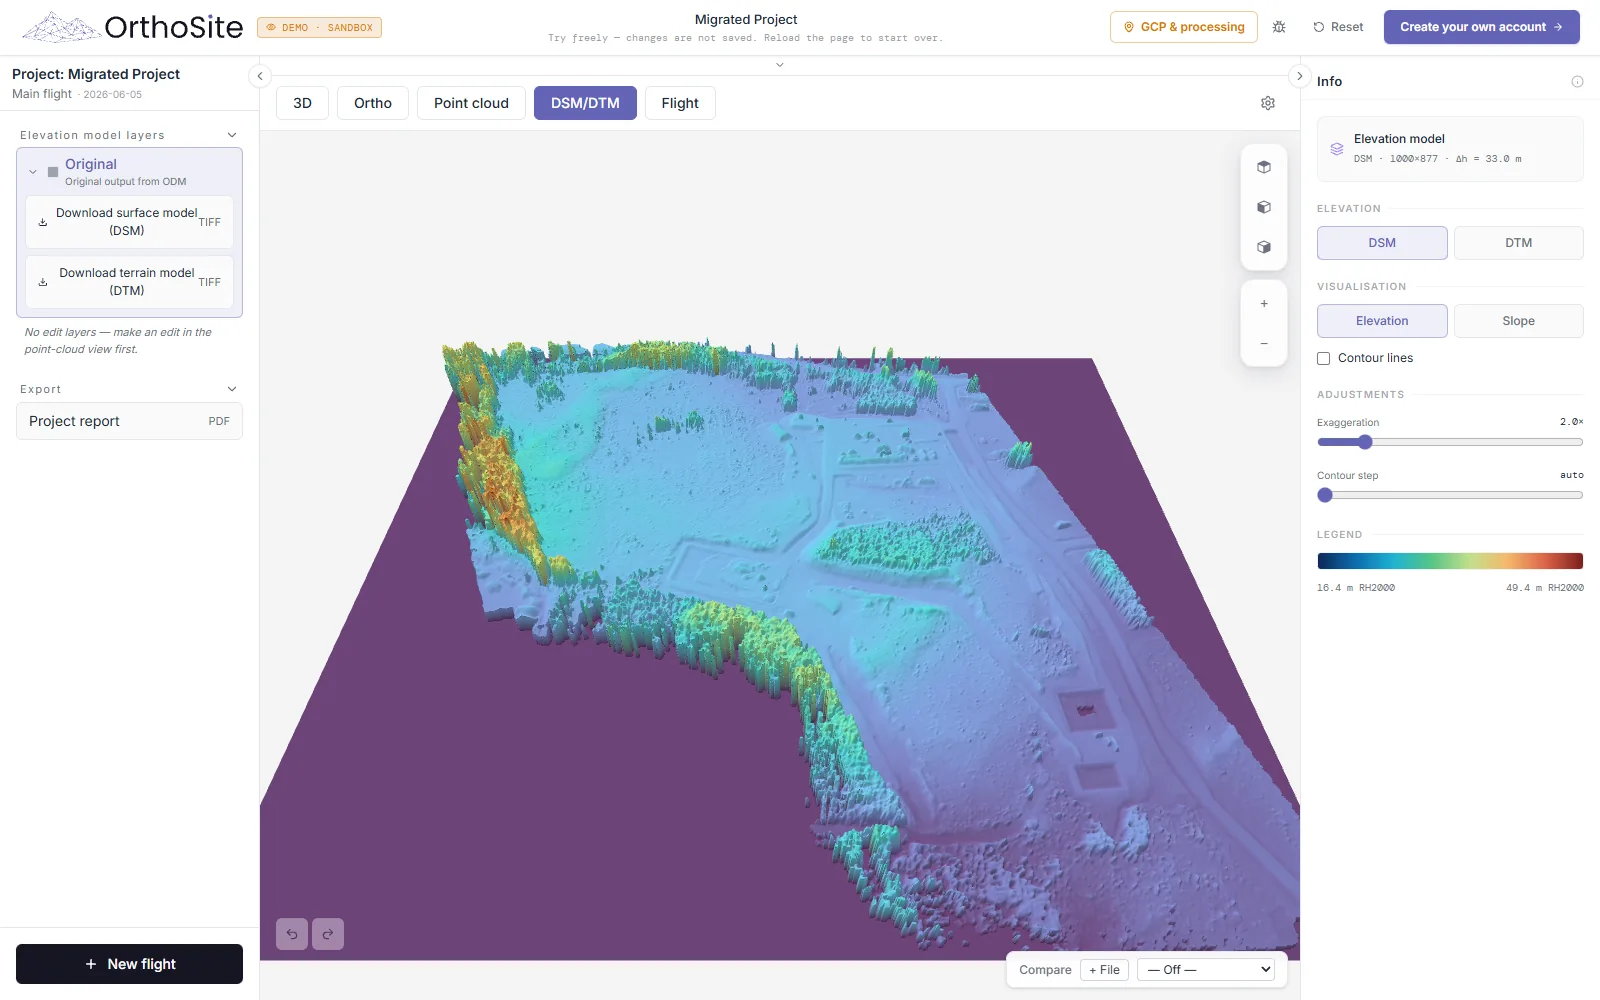
Orthosites DSM/DTM-visning viser høydemodellen med en fargeskala, relieffskygge og justerbare høydekurver.
Hvordan bygger Orthosite sin DSM og DTM?
Orthosite rastrerer DSM og DTM selv fra punktskyen i stedet for å ta motorens raster. Årsaken: motoren (ODM) rastrerer DSM-en som maksimum av punktene i hver celle, og den skjevheten vokser med skyens tetthet. På en Orthosite-testflyging (Bräcke, høy kvalitet) lå motorens DSM 0,50 cm over skyens median ved GCP-ene; Orthosites raster lå 0,06 cm under. Sammenligningen er DSM minus medianen av skypunkter innenfor 5 cm ved bakkekontrollpunktene, en kontroll av hvordan rasteret stemmer med skyen, ikke en nøyaktighetsangivelse.
- DSM-celle: gjennomsnittet av punktene i det øverste båndet av cellen (innenfor noen få centimeter fra det høyeste punktet), slik at en vegg eller et enkelt lavt punkt ikke midles inn i overflaten.
- DTM-celle: gjennomsnittet av punktene klassifisert som bakke (klasse 2), laget av motorens morfologiske bakkefilter.
- Tomme celler inne i dataene interpoleres fra de nærmeste målte cellene; celler langt fra ethvert punkt blir stående tomme i stedet for oppdiktet. Metoden skrives inn i GeoTIFF-taggene.
- Rasteret bygges direkte i ditt valgte koordinat- og høydesystem, så det resamples én gang, ikke to.
Hva er en punktsky, en 3D-mesh og en TIN?
Punktskyen er det primære 3D-resultatet: millioner av målte punkter, hvert med X, Y, Z og farge. Den lagres som LAS eller LAZ (LAZ er den komprimerte formen av LAS[3]), der hvert punkt også har et klassenummer; klasse 2 er bakke.[4] På Pro-abonnementet og høyere klassifiserer Orthosites punktskyeditor skyen med regelbaserte filtre (bakke, lav/middels/høy vegetasjon, bygning, vann, veidekke, ledning, brudekke, støy), ikke en trent modell, og eksporterer den klassifiserte skyen som LAS eller LAZ med klassene du velger, i ditt koordinat- og høydesystem.
3D-meshen er en sammenhengende teksturert overflate av trekanter bygget fra skyen; den er til inspeksjon og presentasjon, og Orthosite leverer den som OBJ. En TIN (triangulert uregelmessig nettverk) er en landmålers overflate: trekanter mellom utvalgte punkter og bruddlinjer, brukt til prosjektering, volumer og maskinstyring. Orthosite bygger TIN-er med bruddlinjer slik at grøfter og rygger følges i stedet for å brytes over.
Ortofotoet og DSM/DTM er 2,5D-produkter (én verdi per piksel) utledet fra den samme 3D-rekonstruksjonen. Høydekurver, tverrprofiler og volumer utledes i sin tur fra flatene.
Hvilke filer får du, og i hvilket koordinat- og høydesystem?
Nedlastinger produseres i koordinatsystemet og høydesystemet du har satt for prosjektet (en hvilken som helst EPSG-kode for det horisontale systemet; 23 nasjonale høydesystemer i 20 land, som RH 2000, hvert anvendt per punkt gjennom sin geoidemodell eller sitt transformasjonsgrid, pluss EGM2008, EGM96 og ellipsoidehøyder). Filnavnene har EPSG-koden og høydesystemet.
| Produkt | Formater | Merknader |
|---|---|---|
| Ortofoto | GeoTIFF | Ingen høydeverdier; flislagt med interne oversikter[1][2] |
| DSM, DTM | GeoTIFF (float32) | Sammensatt CRS (horisontalt + høydesystem) skrevet inn i filen når høydene er i et ortometrisk system[1] |
| Punktsky | LAZ, LAS, XYZ (ASCII); klassifisert LAS/LAZ fra editoren (Pro og høyere) | CRS skrevet inn i LAS-headeren; XYZ kan inneholde farge, intensitet og klasse |
| 3D-mesh | OBJ i en zip | Med .mtl, teksturer, .prj og en koordinat-README |
| TIN-overflate | LandXML, DXF (3DFACE), 2DM, XYZ | LandXML for oppmålingsprogrammer som Topocad, Gemini, SBG Geo og Trimble; 2DM er QGIS' meshformat |
| Vektorlag (punkter, linjer, polygoner) | GeoJSON, KML, DXF, CSV, shapefile | Tegnede og målte objekter |
Høyder i en fil uten enhetsfelt (DXF, CSV, XYZ, OBJ, LandXML) konverteres til enheten til det horisontale CRS-et; GeoTIFF og LAS oppgir meter. Guiden om koordinatsystemer forklarer CRS og høydesystemer i detalj.
Hvordan åpner du filene i QGIS og oppmålingsprogramvare?
- QGIS: dra inn GeoTIFF-ene; DSM/DTM-filer har sitt sammensatte CRS (kontrollert med GDAL 3.12 / QGIS 3.44). Ortofotoet kan også legges til fra XYZ-lenken (Lag, Legg til lag, Legg til XYZ-lag; sett Max zoom slik dialogen foreslår). Åpne en 2DM-TIN som meshlag, LAZ via Lag, Legg til punktskylag.
- Topocad, Gemini, SBG Geo, Trimble: importer TIN-en som LandXML, som Orthosite skriver med koordinat- og høydesystemet deklarert.
- AutoCAD og Civil 3D: TIN-en som DXF 3DFACE, og tegnelag som DXF. Kontroller CRS og enhet i CAD-malen mot filnavnet før du stoler på koordinatene.
Hvor nøyaktige er disse produktene?
Nøyaktigheten til alle produkter settes av flyvingen: GSD, overlapp, RTK og innmålt bakkekontroll. Med RTK og godt plasserte GCP-er ved 1 til 2 cm GSD når dronefotogrammetri i beste fall omtrent 1 GSD i plan og 2 til 3 GSD i høyde mot uavhengige kontrollpunkter. En DSM er ikke mer nøyaktig enn skyen den kom fra, og en DTM under vegetasjon er mer usikker enn en på åpent terreng.
Orthosite rapporterer oppnådd nøyaktighet per flyging mot uavhengige kontrollpunkter (aldri GCP-ene brukt i tilpasningen) etter ASPRS Positional Accuracy Standards, Edition 2,[7] med RMSE og 95 %-verdien i plan og høyde og antall kontrollpunkter. Behandle et tall uten den angivelsen som uverifisert.
FAQ
Hva er forskjellen på et ortofoto og et vanlig bilde?
Hva er forskjellen mellom en DSM og en DTM?
Er en DEM det samme som en DTM?
Hvilket filformat er et ortofoto, en DSM eller en DTM?
Gir en drone en ekte DTM under trær og bygninger?
DSM eller punktsky: hva er forskjellen?
Hvilket produkt trenger jeg for jobben min?
Kilder
- OGC GeoTIFF Standard 1.1 (OGC 19-008r4) – Open Geospatial Consortium (2019)
- GDAL COG - Cloud Optimized GeoTIFF generator – GDAL / OSGeo (2025)
- LAS Specification 1.4 (OGC Community Standard 17-030r1) – Open Geospatial Consortium / ASPRS (2018)
- Lidar point classification (class 2 = Ground) – Esri (2024)
- DEM, DSM and DTM differences – GIS Geography (2024)
- ODM option --dem-resolution – OpenDroneMap (2026)
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2, Version 2 – American Society for Photogrammetry and Remote Sensing (2024)
Sist gjennomgått:
Gjør din neste flyvning til et målbart resultat
Last opp dronebildene dine, så bygger Orthosite ortofoto, 3D-modell, punktsky og høydemodeller på Orthosites egen prosesseringsdatamaskin i Sverige — mål, del og eksporter i åpne formater.
Kom i gang med Orthosite