
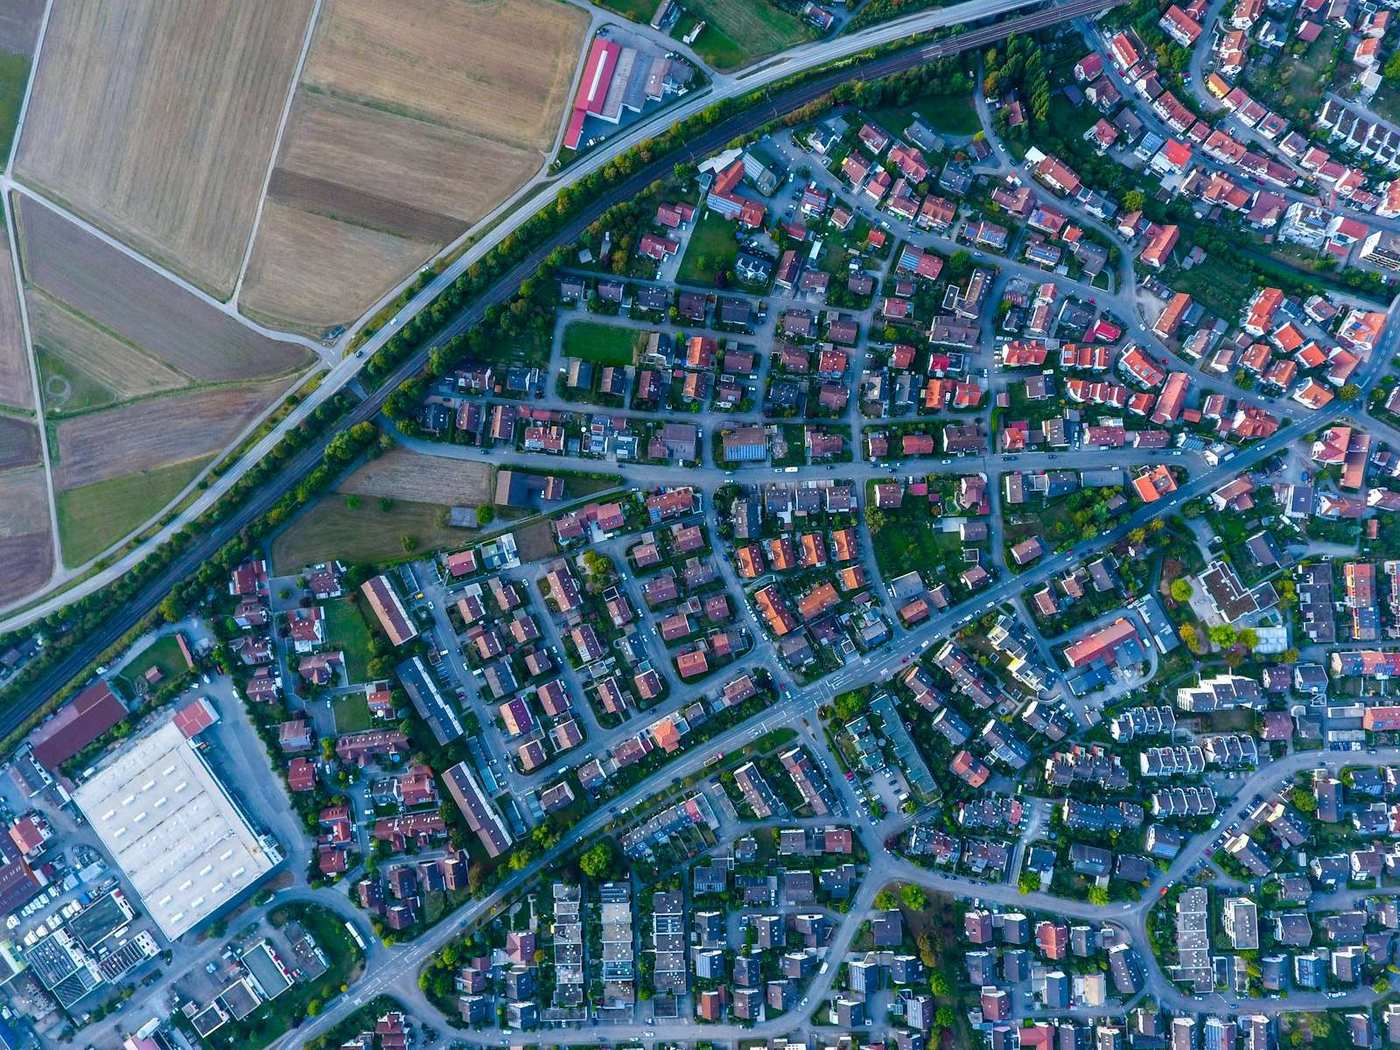
Vad är ett ortofoto?
Ett ortofoto (ortomosaik) är en sammanhängande flygbild över hela platsen, sammanfogad av många bilder och korrigerad för kameralutning och terrängens höjdskillnader, så att skalan är densamma överallt. Avstånd och areor kan mätas direkt i bilden, och den är georefererad, vilket betyder att varje pixel har en kartkoordinat.
Det görs genom att varje bild projiceras på en ytmodell och överlappen blandas. Ortofotot blir därför aldrig bättre än modellen det projiceras på: föremål som ytmodellen beskriver dåligt, som en hög byggnadskant eller en smal stolpe, kan fortfarande luta eller smetas ut.
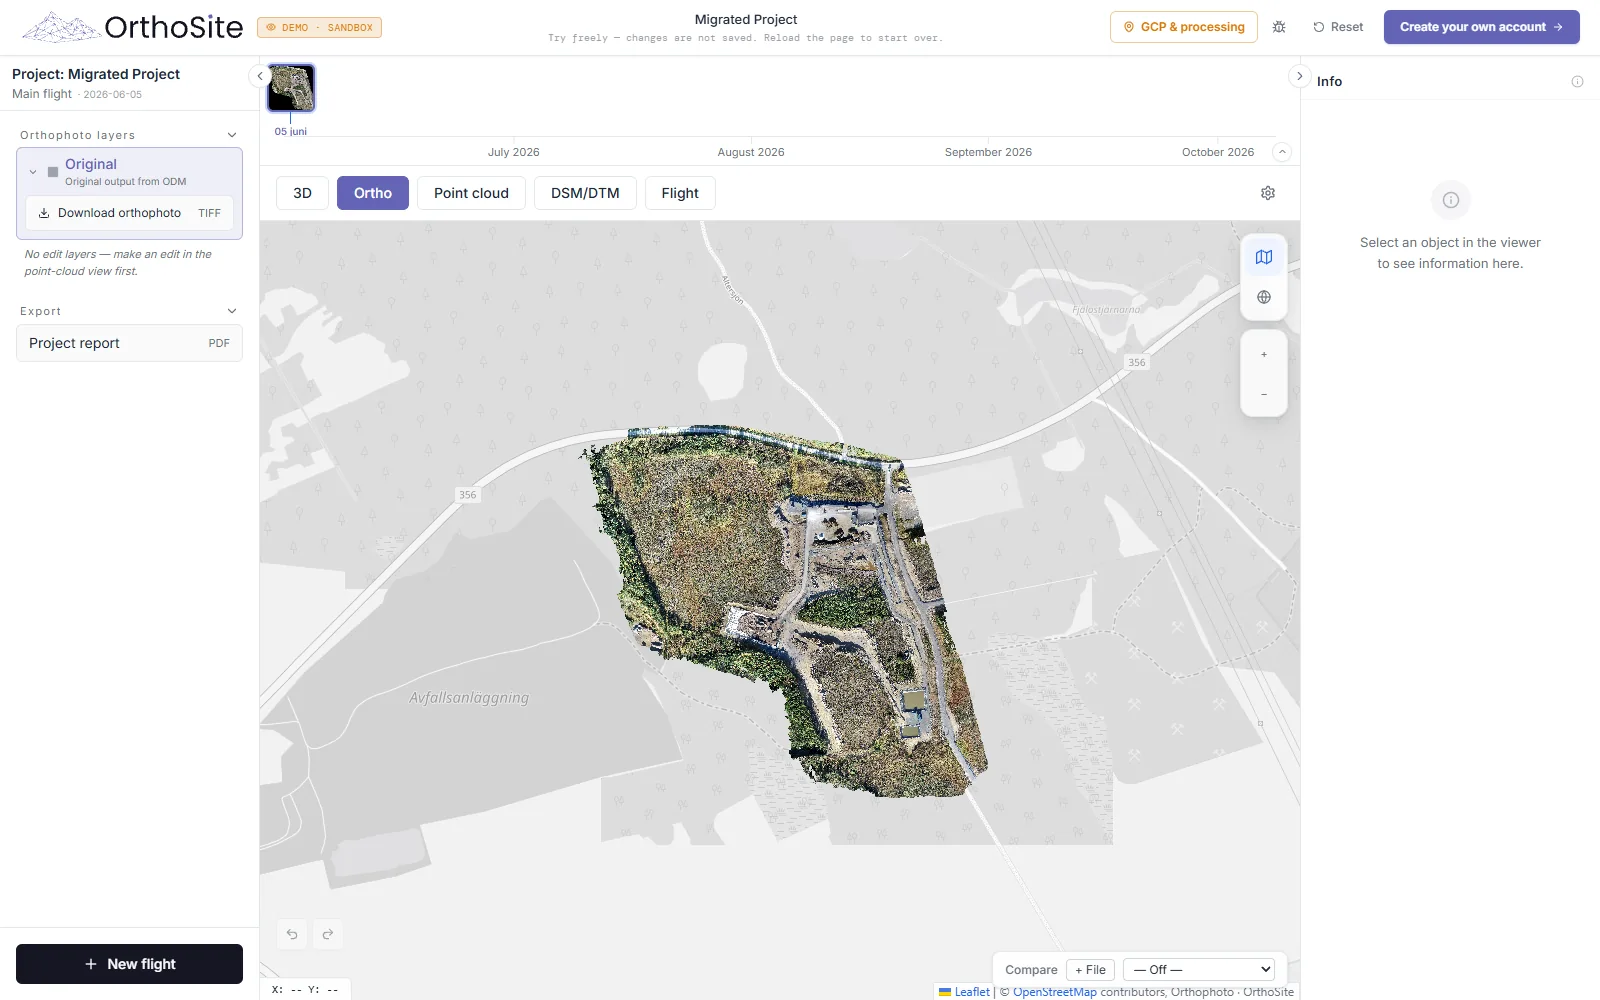
I Orthosite är ortofotot vyn Ortho. Bearbetningen siktar på 2 cm pixelstorlek (lika för alla kvalitetsnivåer du kan välja), aldrig finare än flygningens egen GSD, och ökar pixelstorleken först när platsen annars skulle överstiga 1,5 gigapixlar. Ortofotot kan också visas som kartlager i QGIS: delningsdialogen har en XYZ-länk (QGIS) som serverar ortofotot som vanliga web-mercator-rutor via en läslänk.
Vad är en DSM (ytmodell)?
En DSM är ett raster där varje cell håller höjden på ytan överst: mark, tak, trädkronor, fordon och upplag. Den passar allt som står på marken, till exempel upplagsvolymer, trädhöjd, byggnadshöjd och siktlinjer.
Cellstorleken spelar roll. Orthosite begär 3 cm cellstorlek av motorn (inställningen dem-resolution) och rastrerar sin egen DSM med den cellstorlek motorn landar på; motorn begränsar cellen till sin uppskattning av bildernas markupplösning (GSD),[6] eftersom en finare cell bara vore interpolation.
Vad är en DTM (markmodell)?
En DTM är den bara marken: samma sorts raster, men byggt bara av punkter som klassats som mark. Projektering och markarbeten (höjdsättning, dränering, höjdkurvor, sektioner) görs mot marken och inte mot det som står på den.
Begreppen används olika. Många källor använder DTM och DEM (höjdmodell) löst om ett markraster, och i viss amerikansk praxis bär en DTM också brytlinjer.[5] I Orthosite och i den här guiden gäller DSM = ytan överst på allt, DTM = markraster, och metoden anges bredvid ett tal så att definitionen aldrig är oklar.
Fotogrammetri ser inte genom tät växtlighet eller byggnader. En DTM ur bilder är därför en bra uppskattning där marken syns (öppen mark, vägar, bar jord, kort gräs) och en interpolation där den inte gör det. Celler utan uppmätt mark fylls i Orthosite från närmaste uppmätta markceller, och antalet räknas i filens taggar.
DSM eller DTM: vad är skillnaden och vilken behöver du?
| DSM | DTM | |
|---|---|---|
| Visar | Ytan överst på allt | Marken |
| Byggd av | Alla punkter i molnet | Punkter klassade som mark (LAS-klass 2)[4] |
| Används till | Upplag, trädhöjd, byggnadshöjd, siktlinjer, volymens övre yta | Höjdsättning, dränering, höjdkurvor, sektioner |
För ett upplag ger DSM:en toppen och en definierad basyta under det (i Orthosite till exempel ett plan genom avgränsningen, den triangulerade avgränsningen eller en tidigare flygnings yta) botten; volymen är skillnaden mellan ytorna. Volymguiden går igenom valet av bas.
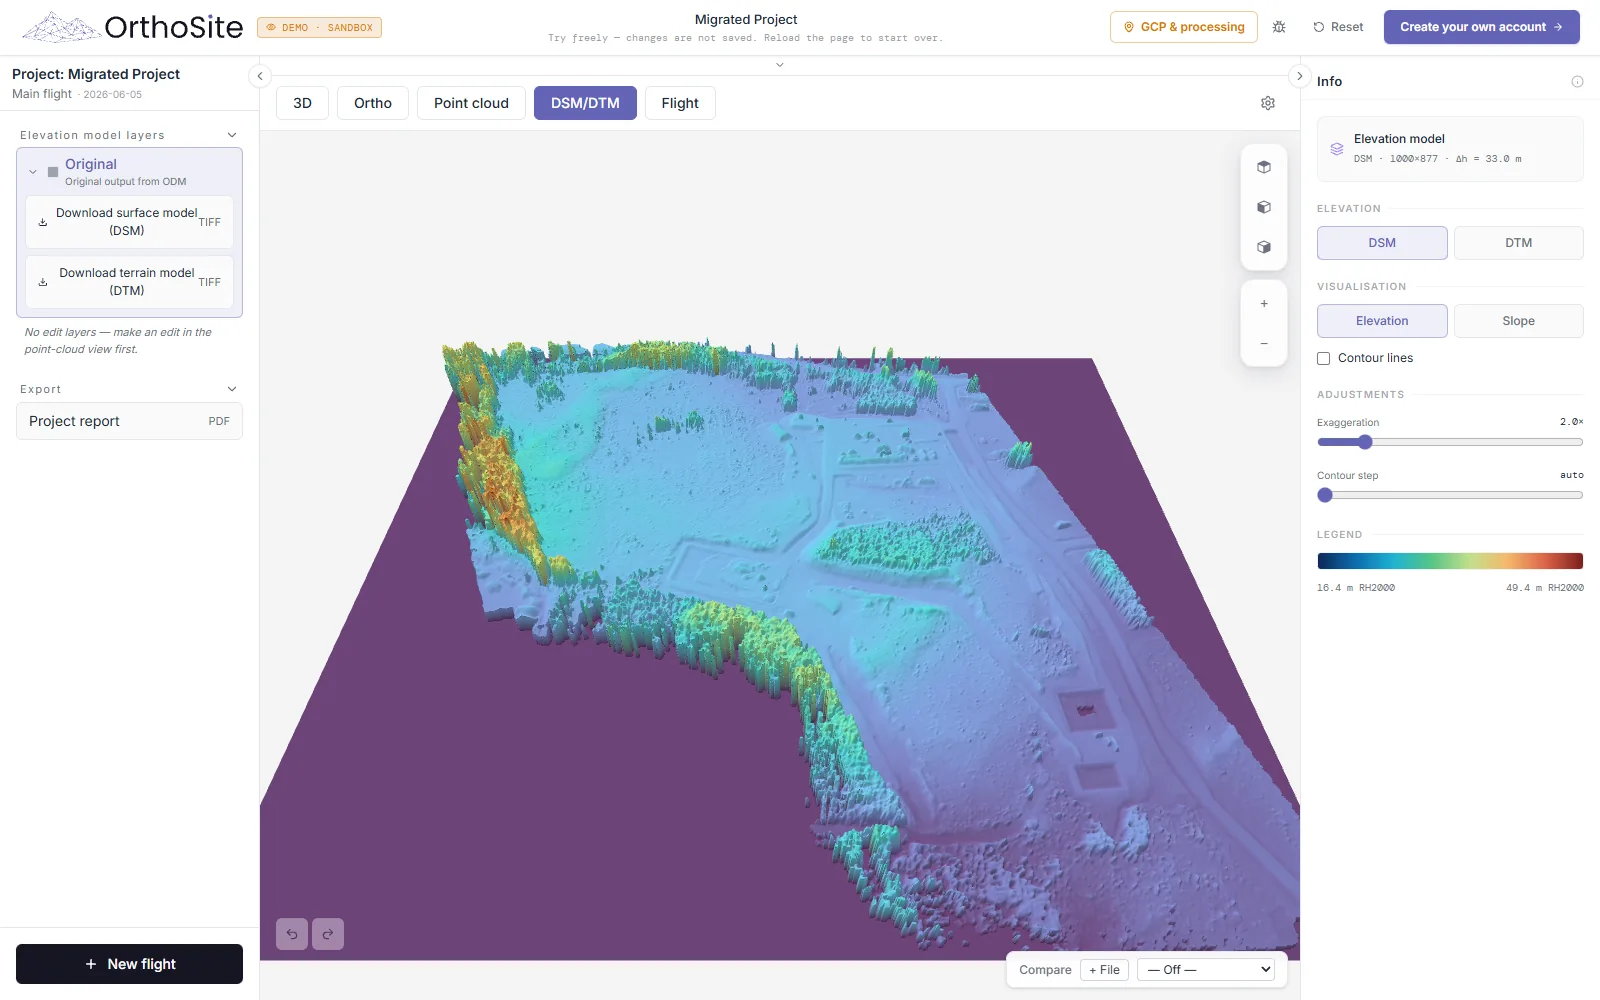
Vyn DSM/DTM i Orthosite visar höjdmodellen med färgskala, skuggning och justerbara höjdkurvor.
Hur bygger Orthosite sin DSM och DTM?
Orthosite rastrerar DSM och DTM själv ur punktmolnet i stället för att ta motorns raster. Skälet: motorn (ODM) rastrerar DSM som maxvärdet av punkterna i varje cell, och den snedheten växer med molnets täthet. På en Orthosite-testflygning (Bräcke, hög kvalitet) låg motorns DSM 0,50 cm över molnets median vid markstödpunkterna; Orthosites raster låg 0,06 cm under. Jämförelsen är DSM minus medianen av molnpunkter inom 5 cm vid markstödpunkterna, alltså hur rastret stämmer med molnet, inte ett noggrannhetsmått.
- DSM-cell: medelvärdet av punkterna i cellens översta band (inom några centimeter från den högsta punkten), så att en vägg eller en enstaka låg punkt inte medelvärdesbildas in i ytan.
- DTM-cell: medelvärdet av de markklassade (klass 2) punkterna, som motorns morfologiska markfilter har tagit fram.
- Tomma celler inne i datat interpoleras från närmaste uppmätta celler; celler långt från alla punkter lämnas tomma i stället för att hittas på. Metoden skrivs in i GeoTIFF-taggarna.
- Rastret byggs direkt i det koordinat- och höjdsystem du valt, så det omsamplas en gång, inte två.
Vad är punktmoln, 3D-mesh och TIN?
Punktmolnet är det grundläggande 3D-resultatet: miljontals inmätta punkter med X, Y, Z och färg. Det lagras som LAS eller LAZ (LAZ är den komprimerade formen av LAS[3]), där varje punkt också har ett klassnummer; klass 2 är mark.[4] Från Pro-abonnemanget och uppåt klassar Orthosites punktmolnsredigerare molnet med regelbaserade filter (mark, låg/medel/hög vegetation, byggnad, vatten, vägyta, ledning, brobana, brus), inte med en tränad modell, och exporterar det klassade molnet som LAS eller LAZ med de klasser du väljer, i ditt koordinat- och höjdsystem.
3D-meshen är en sammanhängande texturerad yta av trianglar byggd ur molnet, avsedd för inspektion och presentation; Orthosite levererar den som OBJ. En TIN (triangulerad ytmodell) är landmätarens yta: trianglar mellan utvalda punkter och brytlinjer, som används till projektering, volymer och maskinstyrning. Orthosite bygger TIN med brytlinjer så att diken och krön följs i stället för att överbryggas.
Ortofotot och DSM/DTM är 2,5D-produkter (ett värde per pixel) som härleds ur samma 3D-rekonstruktion. Höjdkurvor, sektioner och volymer härleds i sin tur ur ytorna.
Vilka filer får du, och i vilket koordinat- och höjdsystem?
Nedladdningarna tas fram i det koordinat- och höjdsystem du satt för projektet (valfri EPSG-kod för plansystemet; 23 nationella höjdsystem i 20 länder, till exempel RH 2000, som var och ett räknas om per punkt med sin geoidmodell eller sitt transformationsgrid, samt EGM2008, EGM96 och ellipsoidiska höjder). Filnamnen innehåller EPSG-koden och höjdsystemet.
| Produkt | Format | Anmärkning |
|---|---|---|
| Ortofoto | GeoTIFF | Inga höjdvärden; uppdelat i rutor (tiles) med interna översiktsnivåer[1][2] |
| DSM, DTM | GeoTIFF (float32) | Sammansatt CRS (plan + höjdsystem) skrivs in i filen när höjderna är i ett ortometriskt system[1] |
| Punktmoln | LAZ, LAS, XYZ (ASCII); klassat LAS/LAZ från redigeraren (Pro och uppåt) | CRS skrivs i LAS-huvudet; XYZ kan innehålla färg, intensitet och klass |
| 3D-mesh | OBJ i zip | Med .mtl, texturer, .prj och en koordinat-README |
| TIN-yta | LandXML, DXF (3DFACE), 2DM, XYZ | LandXML för mätprogram som Topocad, Gemini, SBG Geo och Trimble; 2DM är QGIS meshformat |
| Vektorlager (punkter, linjer, ytor) | GeoJSON, KML, DXF, CSV, shapefil | Ritade och uppmätta objekt |
Höjder i filer utan enhetsfält (DXF, CSV, XYZ, OBJ, LandXML) räknas om till enheten för det plana koordinatsystemet; GeoTIFF och LAS anger meter. Koordinatsystemguiden förklarar koordinat- och höjdsystem i detalj.
Hur öppnar du filerna i QGIS och mätprogram?
- QGIS: dra in GeoTIFF-filerna; DSM/DTM bär sitt sammansatta CRS (kontrollerat med GDAL 3.12 / QGIS 3.44). Ortofotot kan också läggas till från XYZ-länken (Lager, Lägg till lager, Lägg till XYZ-lager; sätt max zoomnivå som dialogen föreslår). Öppna en 2DM-TIN som meshlager och LAZ via Lager, Lägg till punktmolnslager.
- Topocad, Gemini, SBG Geo, Trimble: importera TIN-ytan som LandXML, som Orthosite skriver med koordinat- och höjdsystem angivna.
- AutoCAD och Civil 3D: TIN-ytan som DXF 3DFACE och ritlager som DXF. Kontrollera koordinatsystem och enhet i CAD-mallen mot filnamnet innan du litar på koordinaterna.
Hur noggranna är produkterna?
Noggrannheten för alla produkter sätts av flygningen: GSD, överlapp, RTK och inmätta stödpunkter. Med RTK och väl placerade markstödpunkter vid 1–2 cm GSD når drönarfotogrammetri i bästa fall ungefär 1 GSD i plan och 2–3 GSD i höjd mot oberoende kontrollpunkter. En DSM är inte noggrannare än molnet den kommer ur, och en DTM under växtlighet är osäkrare än på öppen mark.
Orthosite redovisar uppnådd noggrannhet per flygning mot oberoende kontrollpunkter (aldrig de markstödpunkter som ingick i utjämningen) enligt ASPRS Positional Accuracy Standards, Edition 2,[7] med RMSE och 95 %-värde i plan och höjd samt antal kontrollpunkter. Betrakta ett tal utan det underlaget som overifierat.
FAQ
Vad är skillnaden mellan ett ortofoto och ett vanligt foto?
Vad är skillnaden mellan DSM och DTM?
Är DEM samma sak som DTM?
Vilket filformat har ortofoto, DSM och DTM?
Ger en drönare en riktig DTM under träd och byggnader?
DSM eller punktmoln: vad är skillnaden?
Vilken produkt behöver jag för mitt jobb?
Källor
- OGC GeoTIFF Standard 1.1 (OGC 19-008r4) – Open Geospatial Consortium (2019)
- GDAL COG - Cloud Optimized GeoTIFF generator – GDAL / OSGeo (2025)
- LAS Specification 1.4 (OGC Community Standard 17-030r1) – Open Geospatial Consortium / ASPRS (2018)
- Lidar point classification (klass 2 = mark) – Esri (2024)
- DEM, DSM and DTM differences – GIS Geography (2024)
- ODM-inställningen --dem-resolution – OpenDroneMap (2026)
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2, Version 2 – American Society for Photogrammetry and Remote Sensing (2024)
Senast granskad:
Förvandla din nästa flygning till ett mätbart resultat
Ladda upp dina drönarbilder så bygger Orthosite ortofoto, 3D-modell, punktmoln och höjdmodeller på Orthosites egen bearbetningsdator i Sverige — mät, dela och exportera i öppna format.
Kom igång med Orthosite