
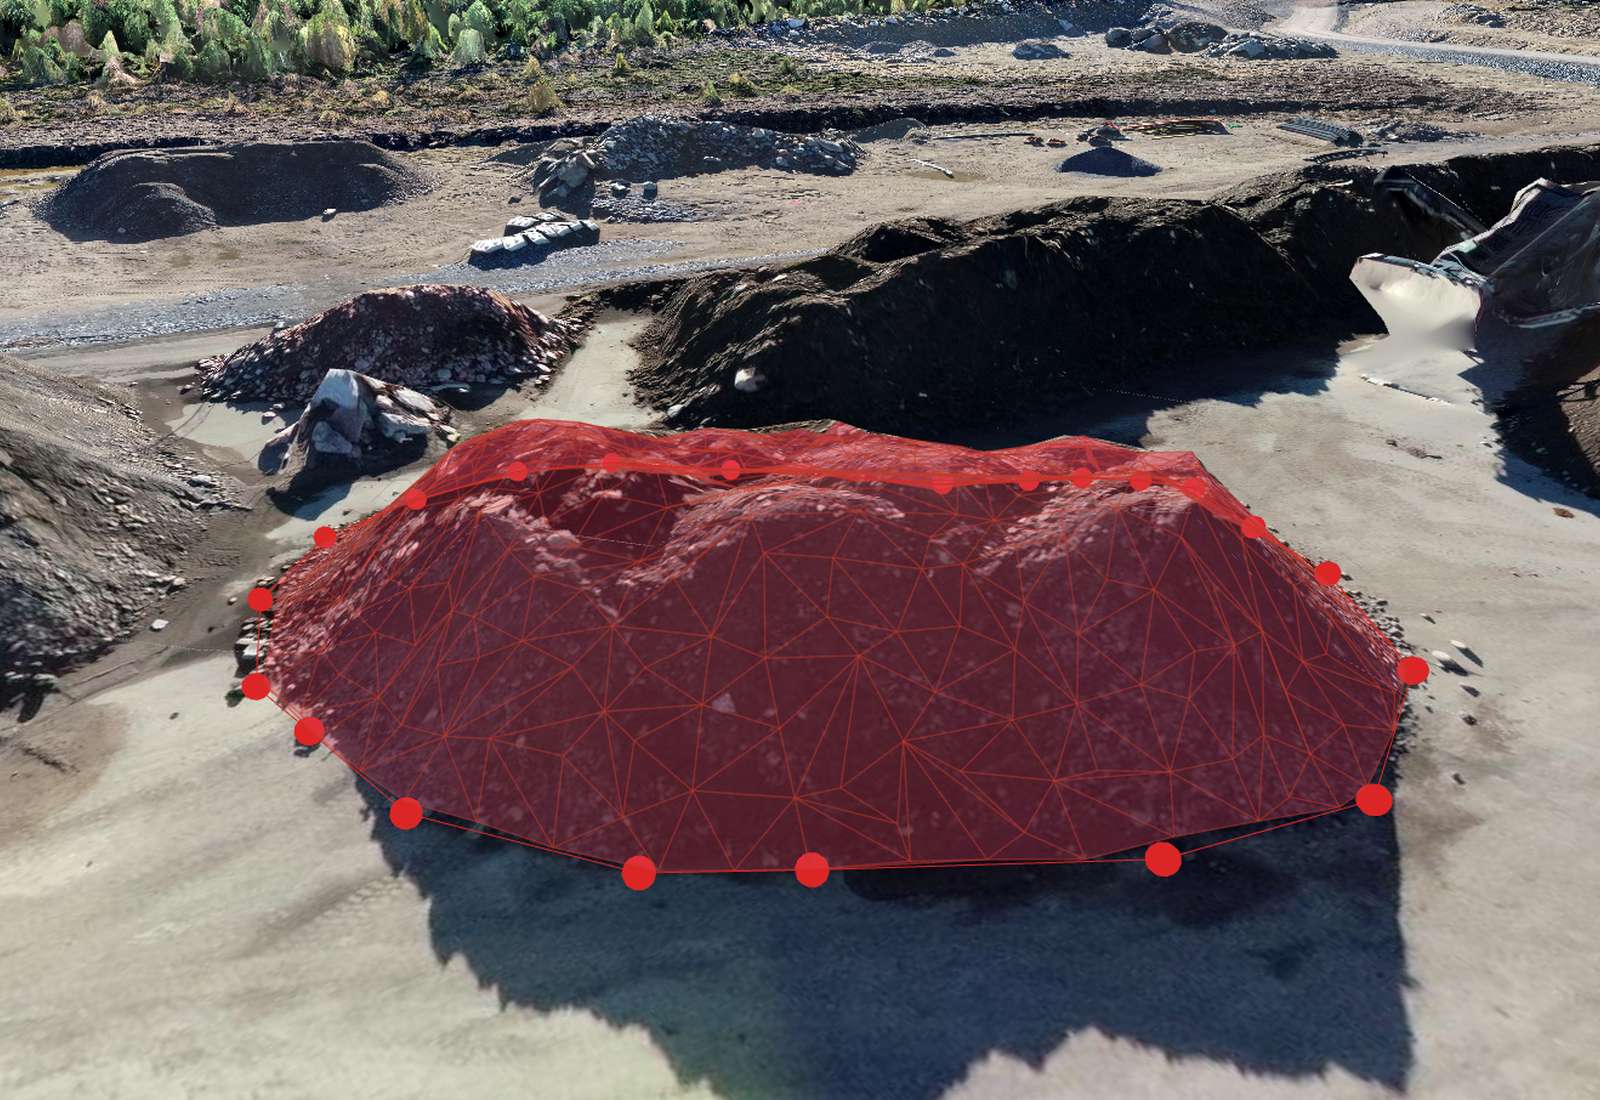
Vad är drönarfotogrammetri?
Fotogrammetri är konsten att mäta i fotografier. Vid drönarkartering flyger du ett planerat mönster över området och tar hundratals eller tusentals överlappande bilder. Programvaran hittar sedan samma detaljer i många bilder, räknar ut var varje bild togs och hur kameran var riktad, och rekonstruerar området i 3D. Principen är densamma som när dina två ögon ser djup, fast med många synvinklar i stället för två.[1][2]
Resultatet är inte en enskild bild utan flera produkter som alla bygger på samma mätning: punktmoln, höjdmodeller, ett 3D-nät och ett ortofoto. Eftersom modellen är knuten till verkliga koordinater kan du mäta avstånd, areor, höjder och volymer i den, och kontrollera noggrannheten mot inmätta punkter.
Hur fungerar arbetsflödet i fotogrammetri?
Alla fotogrammetriprogram, även OpenDroneMap (den öppna motor som Orthosite kör), följer samma kedja.[4]
- Särdragsdetektering och matchning. Programmet hittar framträdande bildmönster (hörn, texturer) i varje bild och matchar dem mellan överlappande bilder. Därför är överlappet så viktigt: en markpunkt som syns i bara en eller två bilder går inte att lösa tillförlitligt.
- Structure from Motion (SfM). Utifrån matchningarna löser programmet varje bilds kameraposition och orientering samt en gles uppsättning 3D-punkter. En blockutjämning (bundle adjustment) justerar sedan alla kameror och punkter tillsammans genom att minimera reprojektionsfelet, avståndet mellan där en punkt syns i bilden och där modellen säger att den borde synas.[1] Orthosites motor använder OpenSfM för detta steg.[8]
- Georeferering. Kamerans positionsdata (GPS, eller RTK om drönaren loggar det) placerar modellen i ett koordinatsystem. Markstödpunkter (GCP), inmätta markeringar som du pekar ut i bilderna, knyter den fastare till de inmätta koordinaterna. Se guiden om markstödpunkter.
- Tät matchning (Multi-View Stereo, MVS). När kamerapositionerna är kända uppskattas djupet per bildpunkt ur flera bilder och slås ihop till ett tätt punktmoln med miljontals punkter.[3]
- Nät och textur. Ett 3D-nät byggs från det täta molnet och bilderna projiceras på det som textur. Orthosites motor bygger ett fullständigt 3D-nät (inte en 2,5D-yta), så fasader och överhäng kan återges.
- Ortofoto och höjdmodeller. Ortofotot renderas från det texturerade nätet rakt uppifrån, så att förvrängning från lins och terräng tas bort och kartan blir skalenlig. DSM och DTM rastreras från punktmolnet.
Viktigt: blockutjämningens egen passningsstatistik (reprojektionsfel, GCP-residualer) beskriver hur väl modellen stämmer med sig själv, inte hur noggrann den är. Noggrannhet fastställs först när den levererade produkten jämförs med oberoende inmätta punkter. Se avsnittet om noggrannhet nedan.
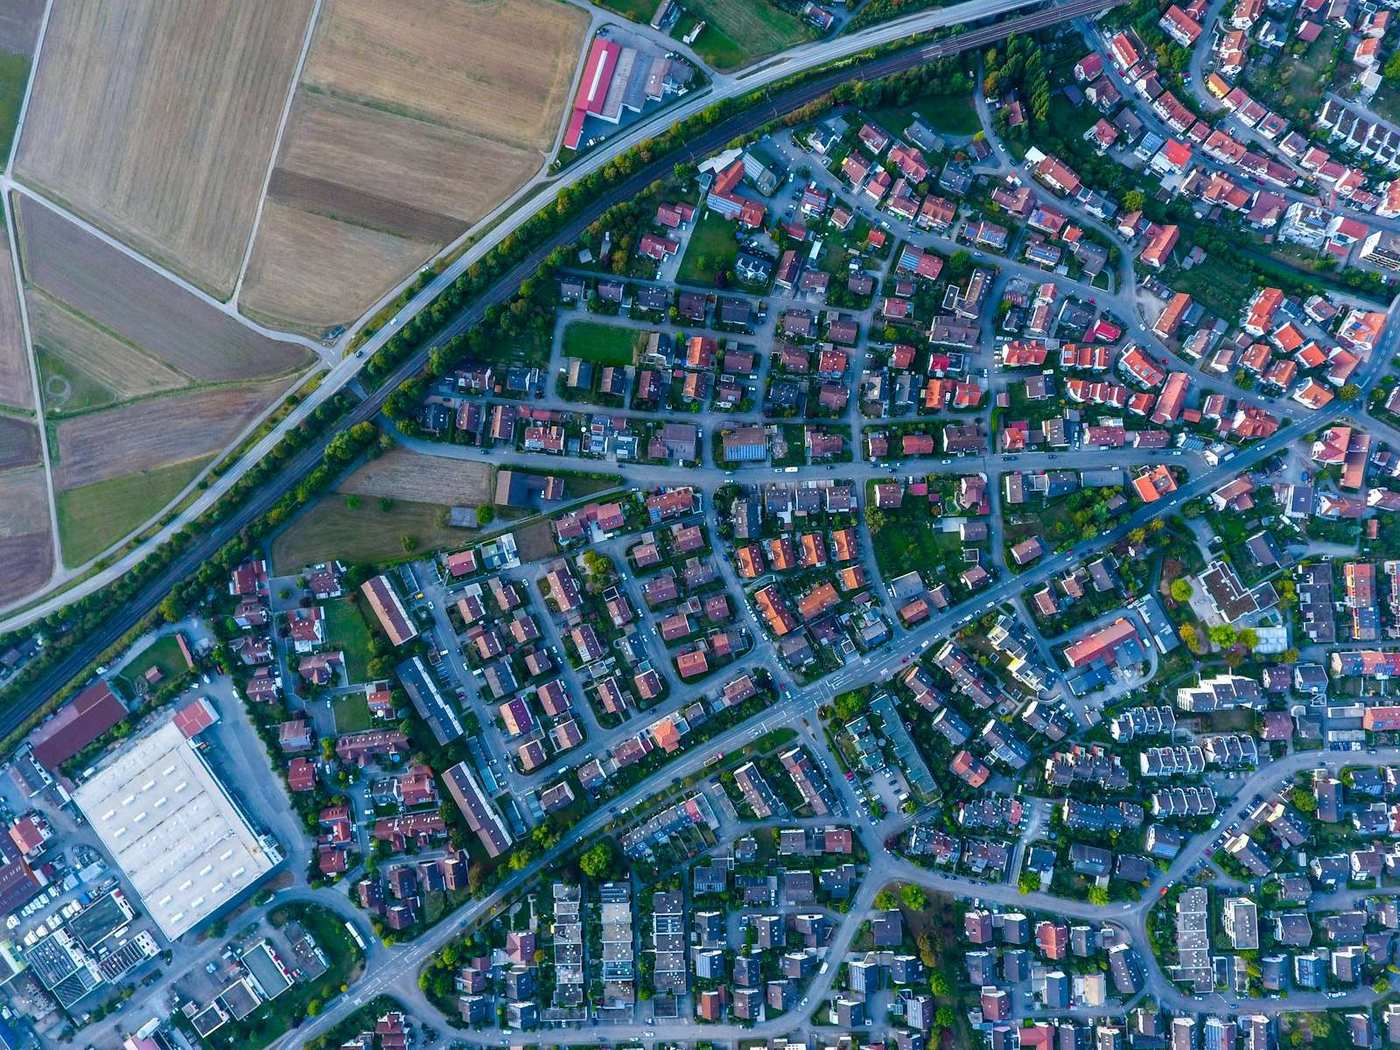
Vad levererar Orthosite från en flygning?
Orthosite bearbetar bilderna på sin egen dator i Sverige med OpenDroneMap 3.6.2 som rekonstruktionsmotor och lägger till egna steg för höjdmodellerna och noggrannhetsrapporten. Från en flygning får du:
- Ortofoto — en skalenlig bild av området, för de flesta områden med 2 cm pixelstorlek men aldrig finare än flygningens egen GSD (mycket stora områden får större pixlar så att rastret håller sig under 1,5 gigapixlar och går att öppna). Hämtas som GeoTIFF i det koordinatsystem du valt.
- DSM (ytmodell) — höjden på den översta ytan, inklusive byggnader, träd och upplag. Orthosite rastrerar den själv från punktmolnet med 3 cm cellstorlek (grövre om flygningens GSD är grövre): varje cell är medelvärdet av punkterna inom 6 cm från cellens högsta punkt. Det ersatte motorns eget raster, som vid markstödpunkterna på tre testflygningar låg 0,5–2 cm över molnet eftersom det tar maxvärdet av punkterna i varje cell.
- DTM (markmodell) — den bara marken, rastrerad från de punkter som klassats som mark. Under tät vegetation ser fotogrammetri få markpunkter, så där är en DTM interpolerad och mindre tillförlitlig (se avsnittet om laserskanning).
- Punktmoln — LAZ, LAS eller XYZ, omräknat till ditt koordinat- och höjdsystem, och dessutom möjligt att titta på i webbläsaren. Från Pro-abonnemanget och uppåt klassar punktmolnsredigeraren molnet med regelbaserade filter (mark, låg/medel/hög vegetation, byggnader, vatten, vägyta, ledningar, brobanor, brus) och exporterar det klassade molnet som LAS eller LAZ med de klasser du väljer.
- Texturerad 3D-modell — visas i 3D-vyn, med OBJ-nedladdning (zippad med texturer och en .prj-fil).
- TIN-yta och ritningar — en triangulerad yta som LandXML, DXF eller 2DM, och dina ritade linjer och polygoner som CSV, DXF, GeoJSON, Shapefile eller KML.
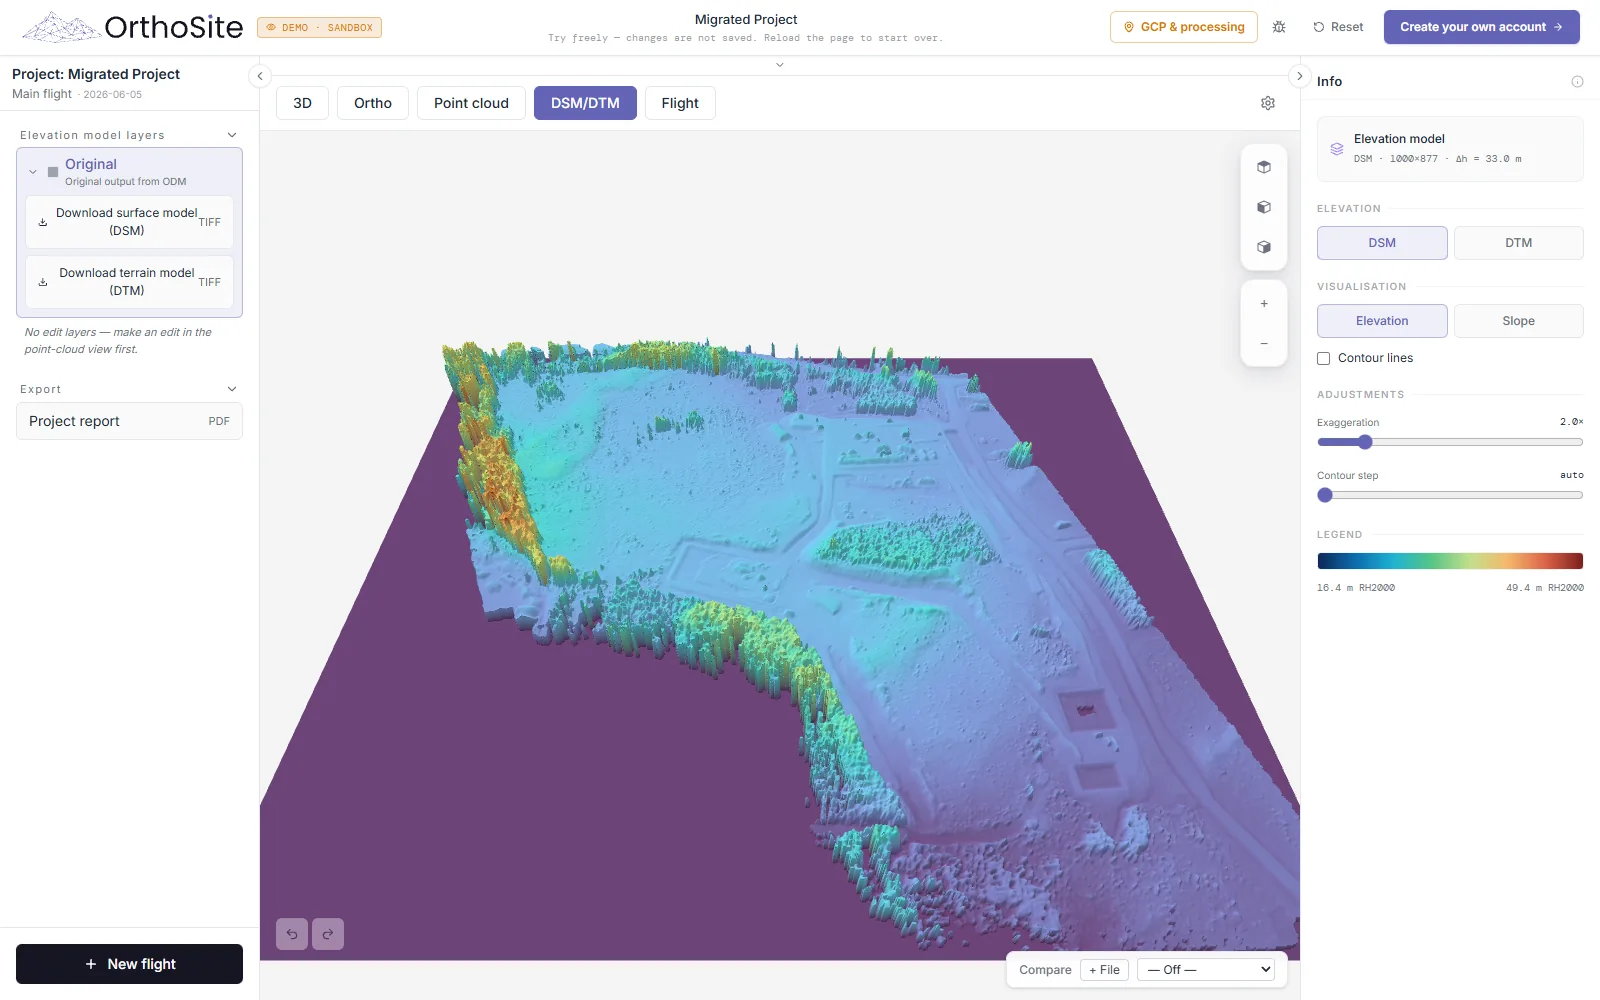
Produkterna är olika vyer av en och samma mätning, så en höjd avläst i vyn, uttagen ur DSM och tagen ur närliggande molnpunkter ska stämma inom molnets brus. Koordinat- och höjdsystem (till exempel SWEREF 99 och RH 2000) väljs per projekt, se guiden om koordinatsystem. Vad varje raster betyder förklaras i Ortofoto, DSM och DTM förklarat.
Vilken produkt behöver du?
- Areor, avstånd, dokumentation, planering → ortofoto.
- Volymer, markarbeten, avvattning, höjdkurvor → DSM eller DTM (se volymmätning).
- CAD, sektioner, projekteringsprogram → punktmoln eller TIN.
- Besiktning, vertikala objekt, presentation → texturerad 3D-modell.
Alla tas fram i samma bearbetning, så du behöver inte välja i förväg. Att mäta i dem i webbläsaren beskrivs i mäta på drönarkartor.
Hur noggrann är drönarfotogrammetri?
Noggrannheten har två delar. Relativ noggrannhet är hur väl mått inom modellen stämmer med varandra (avstånd, höjdskillnader mellan närliggande punkter). Absolut noggrannhet är hur väl modellen ligger på verkliga koordinater, och den beror på georefereringen: RTK, markstödpunkter eller ingetdera.
Det fysiska taket sätts av flygningen, framför allt av GSD. För en kamera på höjden H med brännvidd f och pixelstorlek p är GSD = p·H/f. Oberoende studier visar att det bästa uppnåeliga felet skalar med GSD, och att man överskattar noggrannheten om man bedömer den på markstödpunkterna i stället för på oberoende kontrollpunkter.[5] Med RTK, väl spridda inmätta markstödpunkter och 1–2 cm GSD är det realistiska bästa läget cirka 1 GSD i plan och 2–3 GSD i höjd (ungefär 1–2 cm och 2–5 cm), mätt på oberoende kontrollpunkter. Utan RTK eller markstödpunkter är modellen bara så bra som drönarens egen satellitpositionering, och de absoluta höjderna kan bli långt fel (se punkten om höjdsystem nedan); det räcker för visuell kartering men inte för projekteringsunderlag.

Orthosite anger inget typvärde. För varje flygning där du markerat kontrollpunkter (inmätta punkter som inte används i utjämningen) redovisas den uppnådda noggrannheten mot dem: RMSE i plan och höjd enligt ASPRS Positional Accuracy Standards, Edition 2,[6] som kräver minst 30 kontrollpunkter innan en produkt anges som provad mot en klass, tillsammans med 95 %-värdet och antalet kontrollpunkter, och du varnas när de är för få för att säga något. Residualer på markstödpunkter visas också, men de är ett passningsmått, inte en noggrannhet.
Vad påverkar kvaliteten på resultatet?
- Överlapp. Varje markpunkt måste synas i flera bilder för att SfM och tät matchning ska fungera; för lite överlapp är den vanligaste orsaken till hål och skevhet. Flygguiden ger inställningar.
- GSD. Flyger du högre får du större GSD och ett lägre tak för noggrannheten, hur bra bearbetningen än är.
- Kontroll. Få eller hopklumpade markstödpunkter, eller en enda felaktig markering, förskjuter modellen. Sprid dem över området och spara några inmätta punkter som kontrollpunkter.
- Ljus och rörelseoskärpa. Hårda skuggor, växlande ljus och för lång slutartid i förhållande till flyghastigheten suddar eller ändrar de detaljer programmet matchar.
- Ytor som inte går att matcha. Vatten, glas, mycket likformiga ytor (nysnö, slät sand) och rörliga objekt ger hål eller brus.
- Vegetation. Fotogrammetri mäter det kameran ser, kronytan eller gräset, inte marken under.
- Höjdsystem. DJI-drönare utan RTK-fix skriver en barometrisk höjd i bilderna; på två av Orthosites testflygningar låg den 126 m respektive 132 m från den verkliga höjden. Använd RTK eller markstödpunkter för absoluta höjder.
Fotogrammetri eller laserskanning: vad ska du välja?
Båda ger 3D-data, och de brister på olika ställen. Fotogrammetri fungerar med kameran som redan sitter på de flesta kartläggningsdrönare och ger dessutom färgbilder och ortofoto. Den ser bara ytor som syns uppifrån. Flygburen laserskanning (LiDAR) mäter avstånd med laserpulser, varav en del tar sig genom luckor i vegetationen och når marken, så den kräver en särskild skanner men kan ge en markmodell under krontak.
En jämförelse mellan UAV-laserskanning och SfM-fotogrammetri över sex vegetationstyper, från gräs till barrskog, visade att laserskanning var noggrannare för markhöjd i alla, och att den fotogrammetriska modellen bara fångade trädtopparna medan laserskanningen även samplade strukturen under.[7] På öppen mark, hårda ytor, upplag, schakt och byggnader är fotogrammetri det vanliga valet och ger de produkter som beskrivs ovan. Behöver du marken under tät vegetation, välj laserskanning. Orthosite bearbetar fotografier, inte laserdata.
Hur lång tid tar bearbetningen?
Det beror på antal bilder, kvalitetsinställning och hur många jobb som står i kö, eftersom Orthosite bearbetar på sin egen dator. Uppmätta exempel från Orthosites motortester: en flygning med 234 bilder tog cirka 40 minuter på medium och 76 minuter på hög punktmolnskvalitet för punktmolnssteget (utan nät och ortofoto), och ett område med 2 452 bilder, bearbetat i fyra delar innan dagens gräns per flygning infördes, tog cirka 12 timmar för hela körningen. En flygning kan innehålla upp till 1 200 bilder i motorn, och varje abonnemang har sin egen gräns upp till det; abonnemangen mäter bearbetning i bildkrediter, där en kredit motsvarar en bild på upp till 24 megapixlar. Kvalitetsnivåerna använder samma noggrannhetsinställningar; högre nivåer ger främst ett tätare moln.
Du laddar upp från webbläsaren (filerna går direkt till lagringen), så du kan stänga fliken och komma tillbaka när körningen är klar.
Varför använda drönare i stället för traditionell mätning?
En drönare ger full täckning med centimeterstor GSD, varje kvadratmeter i stället för ett rutnät av inmätta punkter, och ingen behöver gå på slänter, tak, upplag eller i trafik. Flygningarna går att upprepa, så du kan jämföra mätningar över tid för framdrift, volymförändring och övervakning. För enskilda, väldefinierade punkter är totalstation fortfarande överlägsen, och därför använder många lantmätare båda: drönare för täckning, totalstation eller GNSS för stödpunkter och kontrollpunkter.
Vem använder drönarfotogrammetri?
Lantmätare och mätningstekniker för nymätning och terrängmodeller, bygg- och markentreprenörer för framdrift och schakt/fyllning (guide), bergtäkter och gruvor för upplagsvolymer, väg- och järnvägsprojekt för korridorer och sektioner, jordbruk för terräng och dränering (guide) samt besiktnings- och miljöteam för förändringsanalys. Står du och väljer drönare, se bästa drönaren för kartering.
FAQ
Hur fungerar drönarfotogrammetri?
Hur noggrann är drönarfotogrammetri?
Behöver jag markstödpunkter (GCP)?
Fotogrammetri eller laserskanning: vilket är bäst?
Vad är GSD?
Hur lång tid tar bearbetningen?
Vilka filer kan jag exportera från Orthosite?
Behöver jag installera program eller ha en kraftfull dator?
Källor
- Bundle Adjustment — A Modern Synthesis – Triggs, McLauchlan, Hartley, Fitzgibbon; Vision Algorithms: Theory and Practice, LNCS 1883, Springer (2000)
- Structure-from-Motion Revisited – Schönberger, Frahm; IEEE CVPR (2016)
- Accurate, Dense, and Robust Multiview Stereopsis – Furukawa, Ponce; IEEE TPAMI 32(8) (2010)
- OpenDroneMap (ODM), dokumentation och källkod – OpenDroneMap (2026)
- Accuracy of Unmanned Aerial Vehicle (UAV) and SfM photogrammetry survey as a function of the number and location of ground control points used – Sanz-Ablanedo, Chandler, Rodríguez-Pérez, Ordóñez; Remote Sensing 10(10):1606 (2018)
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2, Version 2 – American Society for Photogrammetry and Remote Sensing (2024)
- UAV-LiDAR and Structure from Motion Photogrammetry: Spatial Accuracy in Vegetated Terrain (masteruppsats) – Kucharczyk, University of Calgary (2017)
- OpenSfM, bibliotek för Structure from Motion – Mapillary / öppen källkod (2026)
Senast granskad:
Förvandla din nästa flygning till ett mätbart resultat
Ladda upp dina drönarbilder så bygger Orthosite ortofoto, 3D-modell, punktmoln och höjdmodeller på Orthosites egen bearbetningsdator i Sverige — mät, dela och exportera i öppna format.
Kom igång med Orthosite