
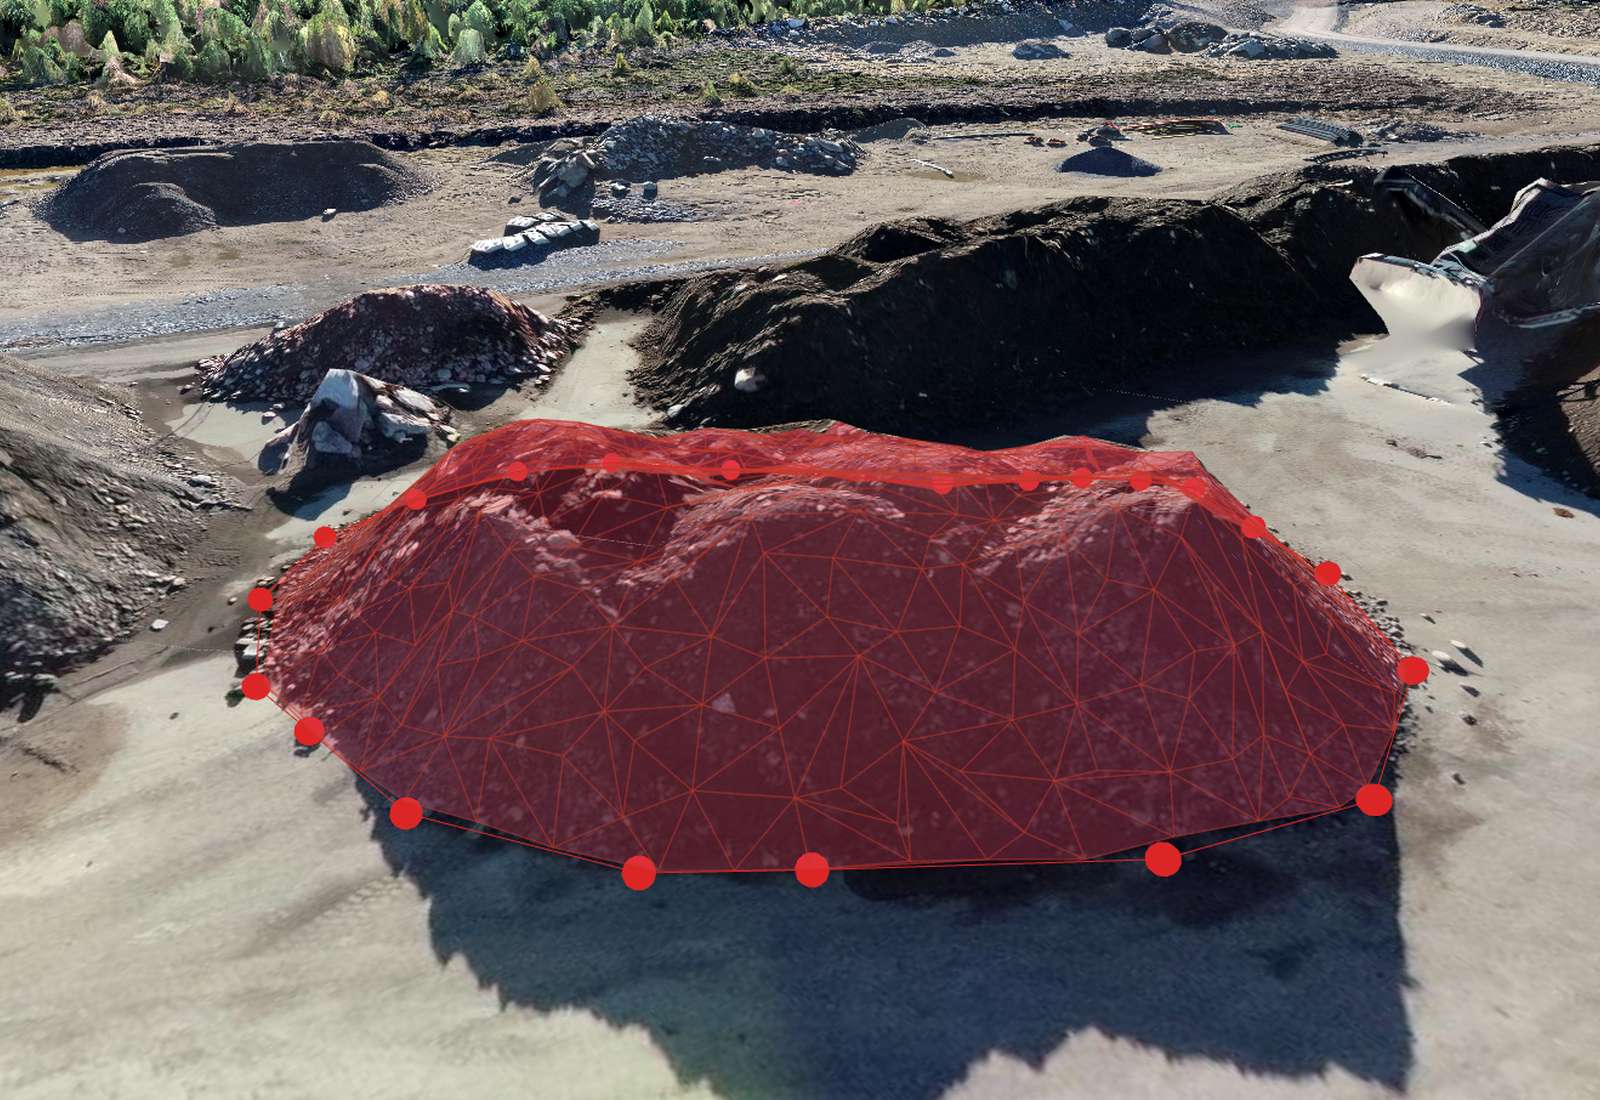
Hvad er dronefotogrammetri?
Fotogrammetri er videnskaben om at tage mål ud fra fotografier. Ved dronekortlægning flyver du et planlagt mønster over et område og tager hundreder eller tusinder af overlappende billeder. Software finder derefter de samme fysiske detaljer i mange fotos, beregner hvor hvert foto er taget, og hvordan kameraet vendte, og rekonstruerer scenen i 3D. Princippet er det samme som stereosyn med to øjne, men med mange synsvinkler i stedet for to.[1][2]
Resultatet er ikke ét enkelt billede, men et sæt produkter, der alle kommer fra én måling: en punktsky, højdemodeller, et 3D-mesh og et ortofoto. Fordi modellen er knyttet til virkelige koordinater, kan du måle afstande, arealer, højder og volumener på den og kontrollere dens nøjagtighed mod opmålte punkter.
Hvordan fungerer fotogrammetriens arbejdsgang?
Alle fotogrammetrimotorer, herunder OpenDroneMap (open source-motoren, som Orthosite kører), følger den samme kæde af trin.[4]
- Registrering og matching af særtræk. Softwaren finder karakteristiske billedudsnit (hjørner, teksturer) i hvert foto og matcher dem mellem overlappende fotos. Derfor betyder overlap noget: et terrænpunkt, der kun optræder i ét eller to billeder, kan ikke løses pålideligt.
- Structure from Motion (SfM). Ud fra matchene løses kameraets position og orientering for hvert foto samt et spredt sæt 3D-punkter. En bundtudjævning forfiner derefter alle kameraer og punkter samtidig ved at minimere reprojektionsfejlen, altså afstanden mellem hvor et punkt observeres i et billede, og hvor modellen siger, det bør ligge.[1] Orthosites motor bruger OpenSfM til dette trin.[8]
- Georeferering. Kameraets positionsmærker (GPS, eller RTK hvor dronen registrerer det) placerer modellen i et koordinatsystem. Passpunkter (GCP), opmålte mål som du markerer i fotos, binder den fastere til opmålingens koordinater. Se guiden om passpunkter.
- Tæt matching (Multi-View Stereo, MVS). Når kameraernes poser er kendt, estimeres dybden pr. pixel ud fra flere billeder og samles i en tæt punktsky med millioner af punkter.[3]
- Meshing og teksturering. Et 3D-overflademesh bygges ud fra den tætte punktsky, og fotografierne projiceres ind på det som tekstur. Orthosites motor bygger et fuldt 3D-mesh (ikke en 2,5D-overflade), så facader og overhæng er repræsenteret.
- Ortofoto og højdemodeller. Ortofotoet renderes fra det teksturerede mesh set oppefra, så linse- og terrænforvrængning er fjernet, og kortet er målfast. DSM og DTM beregnes som raster ud fra punktskyen.
Vigtigt: bundtudjævningens egne tilpasningsstatistikker (reprojektionsfejl, residualer på passpunkter) beskriver, hvor godt modellen stemmer overens med sig selv, ikke hvor nøjagtig den er. Nøjagtighed fastlægges kun ved at sammenligne det leverede produkt med uafhængige opmålte punkter. Se afsnittet om nøjagtighed nedenfor.
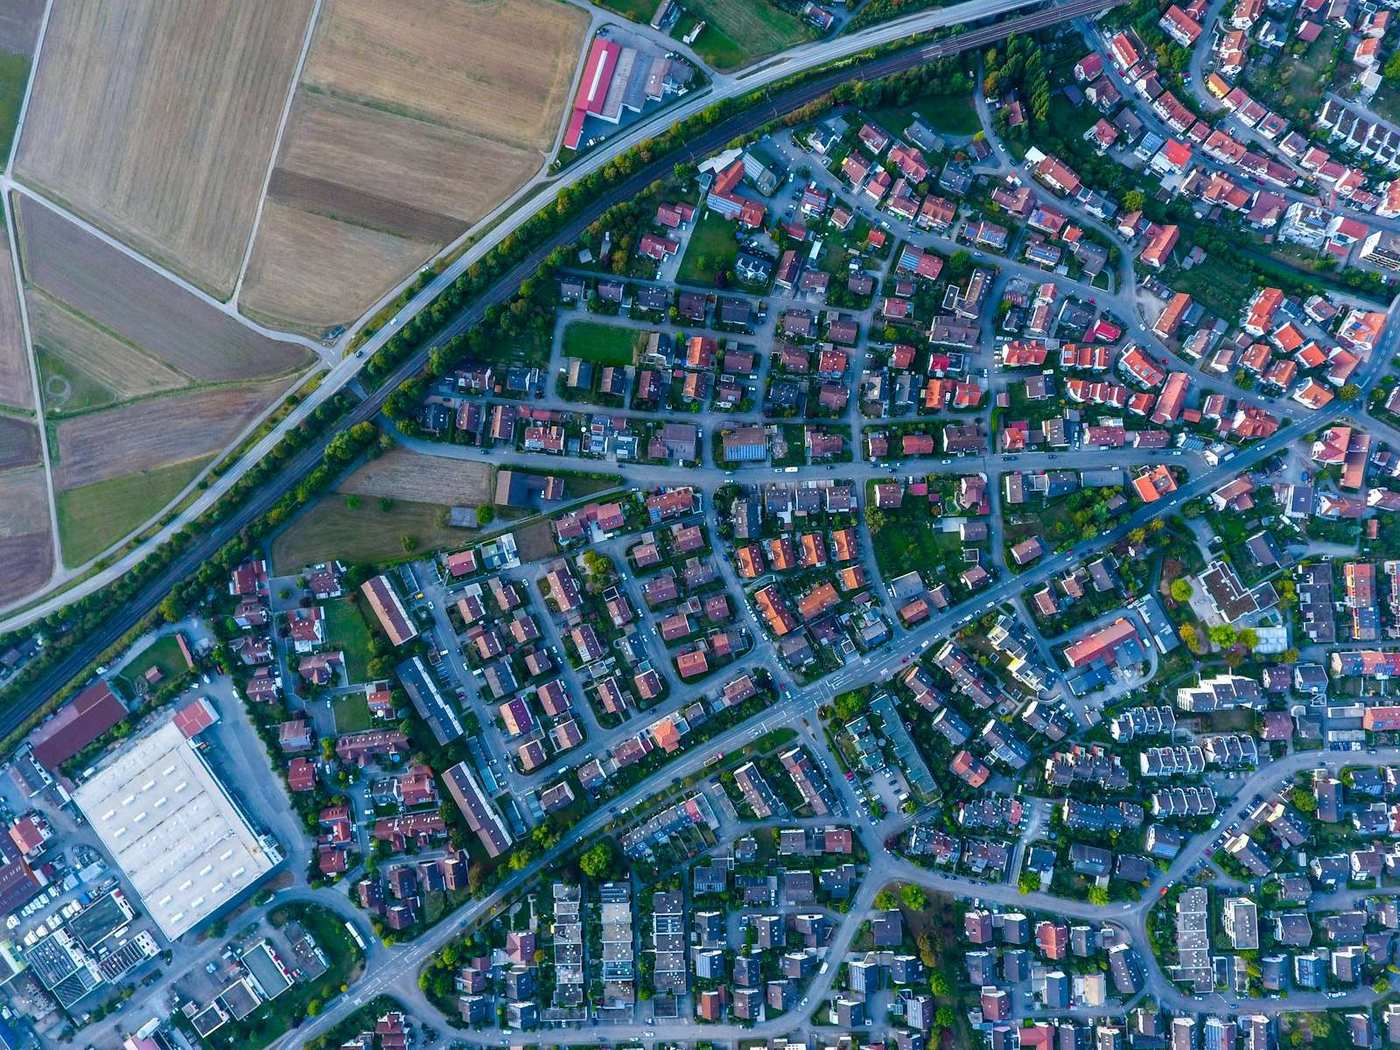
Hvad leverer Orthosite fra en flyvning?
Orthosite behandler dine fotos på sin egen computer i Sverige med OpenDroneMap 3.6.2 som rekonstruktionsmotor og tilføjer derefter egne trin til højdemodellerne og nøjagtighedsrapporten. Fra én flyvning får du:
- Ortofoto — et målfast luftkort, renderet med 2 cm pr. pixel for de fleste områder, aldrig finere end flyvningens egen GSD (meget store områder grovnes, så de holdes under 1,5 gigapixel, og rasteret kan åbnes). Kan hentes som GeoTIFF i dit valgte koordinatsystem.
- DSM (Digital Surface Model, digital overflademodel) — højden af den øverste overflade, inklusive bygninger, træer og depoter. Orthosite beregner den selv ud fra punktskyen i en celle på 3 cm (grovere, hvis flyvningens GSD er grovere): hver celle er gennemsnittet af punkterne inden for 6 cm fra det højeste punkt. Det erstattede motorens eget raster, som lå 0,5–2 cm over skyen ved passpunkterne på tre testflyvninger, fordi det tager maksimum af punkterne i hver celle.
- DTM (Digital Terrain Model, digital terrænmodel) — den bare jord, beregnet ud fra de punkter, der er klassificeret som terræn. Under tæt vegetation ser fotogrammetri få terrænpunkter, så en DTM dér er interpoleret og mindre pålidelig (se afsnittet om LiDAR).
- Punktsky — LAZ, LAS eller XYZ, omprojiceret til dit koordinatsystem og din højdereference og også til at se i browseren. På Pro-abonnementet og derover klassificerer punktskyeditoren skyen med regelbaserede filtre (terræn, lav/mellemhøj/høj vegetation, bygninger, vand, vejflade, ledninger, brodæk, støj) og eksporterer den klassificerede sky som LAS eller LAZ med de klasser, du vælger.
- Tekstureret 3D-model — kan ses i 3D-viseren, med OBJ-download (pakket i zip med teksturer og en .prj-fil).
- TIN-overflade og tegninger — en trianguleret overflade eksporteret som LandXML, DXF eller 2DM, og dine optegnede linjer og polygoner som CSV, DXF, GeoJSON, Shapefile eller KML.
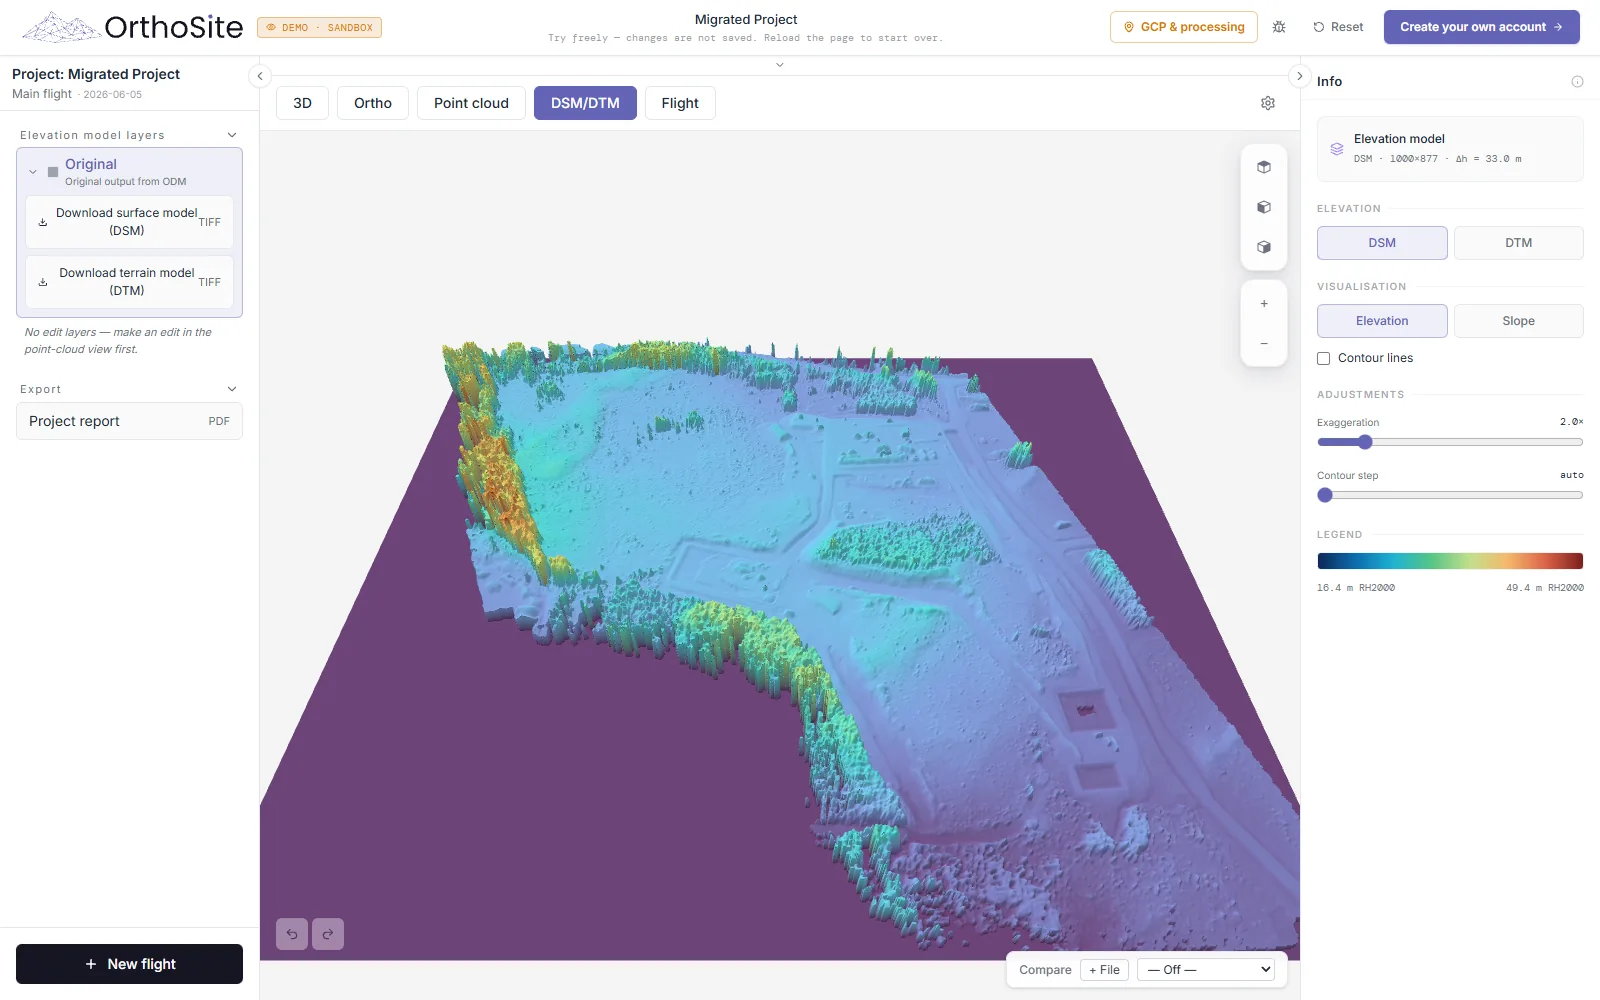
Produkterne er visninger af én måling, så en højde aflæst i viseren, udtrukket fra DSM og taget fra nærliggende punkter i skyen bør stemme overens inden for skyens støj. Koordinatsystemer og højdereferencer (for eksempel SWEREF 99 og RH 2000) angives pr. projekt; se guiden om koordinatsystemer. For hvad hvert raster betyder, se Ortofoto, DSM og DTM forklaret.
Hvilket produkt har du brug for?
- Areal, afstand, dokumentation, områdeplanlægning → ortofoto.
- Volumener, jordarbejde, afvanding, koter → DSM eller DTM (se volumenmåling).
- CAD, tværsnit, projekteringssoftware → punktsky eller TIN.
- Inspektion, lodrette konstruktioner, præsentation → tekstureret 3D-model.
Alle fremstilles ud fra den samme behandlingskørsel, så du behøver ikke vælge på forhånd. At måle på dem i browseren er beskrevet i måling på dronekort.
Hvor nøjagtig er dronefotogrammetri?
Nøjagtighed har to dele. Relativ nøjagtighed er, hvor godt målinger inden for modellen stemmer overens med hinanden (afstande, højdeforskelle mellem nære punkter). Absolut nøjagtighed er, hvor godt modellen ligger på de sande koordinater, og det afhænger af georefereringen: RTK-positionering, passpunkter eller ingen af delene.
Det fysiske loft sættes af flyvningen, især GSD. For et kamera i højden H med brændvidden f og pixelstørrelsen p er GSD = p·H/f. Uafhængige undersøgelser viser, at den bedst opnåelige fejl skalerer med GSD, og at det at bedømme nøjagtigheden alene ud fra passpunkterne overvurderer den sammenlignet med uafhængige kontrolpunkter.[5] Med RTK, velfordelte opmålte passpunkter og en GSD på 1–2 cm er det realistiske bedste tilfælde cirka 1 GSD i plan og 2–3 GSD i højden (omtrent 1–2 cm og 2–5 cm), målt på uafhængige kontrolpunkter. Uden RTK eller passpunkter er modellen kun så god som dronens egen satellitpositionering, og absolutte højder kan være langt forkerte (se punktet om højdesystem nedenfor); det er fint til visuel kortlægning, men ikke til tekniske leverancer.

Orthosite angiver ikke et typisk tal. For hver flyvning, hvor du har markeret kontrolpunkter (opmålte punkter, som ikke indgår i udjævningen), rapporterer den den opnåede nøjagtighed mod dem: RMSE i plan og i højden efter ASPRS Positional Accuracy Standards, udgave 2,[6] som kræver mindst 30 kontrolpunkter, før et produkt angives som testet til at opfylde en klasse, sammen med 95 %-værdien og antallet af anvendte kontrolpunkter, og den advarer, når der er for få til at sige noget. Residualer på passpunkter vises også, men de er en tilpasningsstatistik, ikke en nøjagtighed.
Hvad påvirker resultatets kvalitet?
- Overlap. Hvert terrænpunkt skal ses fra flere fotos, for at SfM og tæt matching virker; for lidt overlap er den sædvanlige årsag til huller og skævvridning. Flyveguiden angiver indstillinger.
- GSD. At flyve højere giver en større GSD og et lavere nøjagtighedsloft, uanset hvor god behandlingen er.
- Kontrol. Få eller samlede passpunkter, eller ét enkelt forkert mærke, forskyder modellen. Fordel dem over området, og gem nogle opmålte punkter som kontrolpunkter.
- Lys og bevægelsesudtværing. Hårde skygger, skiftende lys og en lukkertid, der er for langsom til flyvehastigheden, udtværer eller ændrer de træk, softwaren matcher.
- Overflader, der ikke kan matches. Vand, glas, meget ensartet terræn (nysne, glat sand) og bevægelige objekter giver huller eller støj.
- Vegetation. Fotogrammetri måler det, kameraet ser, toppen af trækronen eller græsset, ikke jorden under.
- Højdereference. DJI-droner uden RTK-fix skriver en barometrisk højde ind i fotos; på to Orthosite-testflyvninger var den 126 m og 132 m fra den sande højde. Brug RTK eller passpunkter til absolutte højder.
Fotogrammetri eller LiDAR: hvad skal du bruge?
Begge giver 3D-data, og de fejler forskellige steder. Fotogrammetri virker med det kamera, de fleste opmålingsdroner allerede har, og giver også billeder i ægte farver og et ortofoto. Den ser kun overflader, der er synlige oppefra. Luftbåren LiDAR måler afstand med laserpulser, hvoraf nogle går igennem huller i vegetationen og når jorden, så den kræver en dedikeret scannernyttelast, men kan levere en terrænmodel under trækroner.
En sammenligning af UAV-LiDAR og SfM-fotogrammetri over seks vegetationstyper, fra græs til nåletræer, fandt LiDAR mere nøjagtig for terrænhøjde i dem alle, og at den fotogrammetriske model kun fangede trætoppene, mens LiDAR også udtog struktur nedenunder.[7] På åben jord, faste overflader, depoter, udgravninger og bygninger er fotogrammetri det sædvanlige valg og giver de opmålingsrelevante produkter ovenfor. Hvor du har brug for terrænet under tæt vegetation, så brug LiDAR. Orthosite behandler fotografier, ikke LiDAR-data.
Hvor lang tid tager behandlingen?
Det afhænger af antallet af billeder, kvalitetsindstillingen og hvor mange jobs der står i kø, fordi Orthosite behandler på sin egen computer. Målte eksempler fra Orthosites motortests: en flyvning med 234 billeder tog cirka 40 minutter ved medium og 76 minutter ved høj punktskykvalitet for punktskytrinnet (uden mesh og ortofoto), og et område med 2.452 billeder, behandlet i fire dele før den nuværende grænse pr. flyvning, tog cirka 12 timer for hele kørslen. En enkelt flyvning kan indeholde op til 1.200 billeder i motoren, og hvert abonnement fastsætter sin egen grænse op til det; abonnementerne måler behandling i billedkreditter, hvor én kredit dækker ét billede på op til 24 megapixel. Kvalitetsniveauerne bruger de samme nøjagtighedsindstillinger; højere niveauer giver hovedsageligt en tættere punktsky.
Du uploader fra browseren (filerne går direkte til lageret), så du kan lukke fanen og vende tilbage, når kørslen er færdig.
Hvorfor bruge droner frem for konventionel opmåling?
En drone indfanger fuld dækning med centimeter-GSD, hver kvadratmeter i stedet for et net af målte punkter, og det sker uden at nogen skal gå på skråninger, tage, depoter eller levende trafik. Flyvninger kan gentages, så du kan sammenligne opmålinger over tid for fremdrift, volumenændring og overvågning. Enkeltpunktspræcision på et veldefineret punkt er stadig der, hvor en totalstation vinder, så mange landinspektører bruger begge dele: droner til dækning, totalstation eller GNSS til kontrollen og kontrolpunkterne.
Hvem bruger dronefotogrammetri?
Landinspektører til topografiske opmålinger, bygge- og entreprenørvirksomheder til fremdrift og afgravning/påfyldning (guide), grusgrave og miner til depotvolumener, vej- og banehold til korridorer og tværsnit, landbrug til terræn og afvanding (guide) og inspektions- og miljøteams til ændringsdetektion. Hvis du skal vælge drone, se bedste drone til kortlægning.
FAQ
Hvordan fungerer dronefotogrammetri?
Hvor nøjagtig er dronefotogrammetri?
Har jeg brug for passpunkter (GCP)?
Fotogrammetri eller LiDAR: hvad er bedst?
Hvad er GSD?
Hvor lang tid tager behandlingen?
Hvilke filer kan jeg eksportere fra Orthosite?
Skal jeg installere software eller have en kraftig computer?
Kilder
- Bundle Adjustment — A Modern Synthesis – Triggs, McLauchlan, Hartley, Fitzgibbon; Vision Algorithms: Theory and Practice, LNCS 1883, Springer (2000)
- Structure-from-Motion Revisited – Schönberger, Frahm; IEEE CVPR (2016)
- Accurate, Dense, and Robust Multiview Stereopsis – Furukawa, Ponce; IEEE TPAMI 32(8) (2010)
- OpenDroneMap (ODM) documentation and source – OpenDroneMap (2026)
- Accuracy of Unmanned Aerial Vehicle (UAV) and SfM photogrammetry survey as a function of the number and location of ground control points used – Sanz-Ablanedo, Chandler, Rodríguez-Pérez, Ordóñez; Remote Sensing 10(10):1606 (2018)
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2, Version 2 – American Society for Photogrammetry and Remote Sensing (2024)
- UAV-LiDAR and Structure from Motion Photogrammetry: Spatial Accuracy in Vegetated Terrain (MSc thesis) – Kucharczyk, University of Calgary (2017)
- OpenSfM — Structure from Motion library – Mapillary / open source (2026)
Sidst gennemgået:
Gør din næste flyvning til et målbart resultat
Upload dine dronebilleder, så bygger Orthosite ortofoto, 3D-model, punktsky og højdemodeller på Orthosites egen behandlingscomputer i Sverige — mål, del og eksportér i åbne formater.
Kom godt i gang med Orthosite