
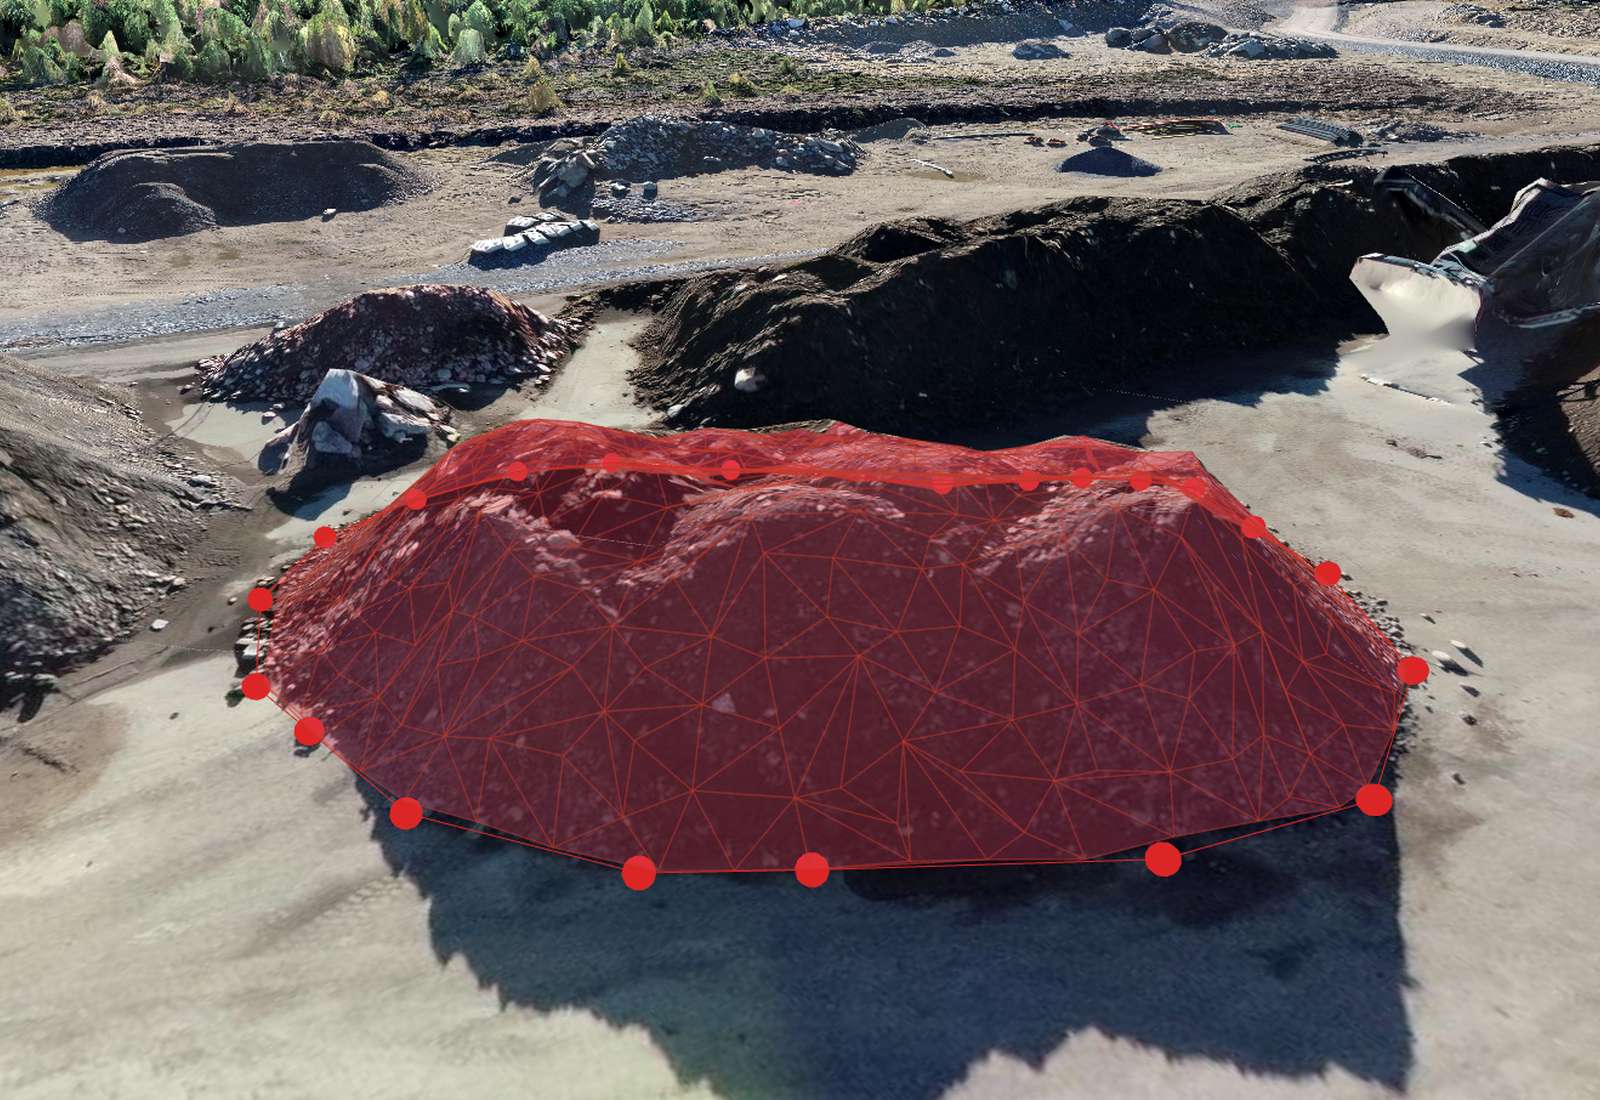
Was ist Drohnen-Photogrammetrie?
Photogrammetrie ist die Wissenschaft, aus Fotografien Messungen abzuleiten. Bei der Drohnenkartierung fliegen Sie ein geplantes Muster über das Gelände und nehmen Hunderte oder Tausende überlappender Bilder auf. Die Software findet dieselben physischen Merkmale in vielen Fotos, ermittelt, wo jedes Foto aufgenommen wurde und wie die Kamera ausgerichtet war, und rekonstruiert die Szene in 3D. Das Prinzip entspricht dem Stereosehen mit zwei Augen, nur mit vielen Blickwinkeln statt zwei.[1][2]
Das Ergebnis ist nicht ein einzelnes Bild, sondern eine Reihe von Produkten, die alle aus einer Messung stammen: Punktwolke, Höhenmodelle, 3D-Mesh und Orthofoto. Weil das Modell an reale Koordinaten gebunden ist, können Sie darin Strecken, Flächen, Höhen und Volumen messen und die Genauigkeit gegen eingemessene Punkte prüfen.
Wie funktioniert die Photogrammetrie-Pipeline?
Jede Photogrammetrie-Engine, auch OpenDroneMap (die Open-Source-Engine, auf der Orthosite läuft), folgt derselben Kette von Schritten.[4]
- Merkmalserkennung und Zuordnung. Die Software findet in jedem Foto markante Bildausschnitte (Ecken, Texturen) und ordnet sie zwischen überlappenden Fotos zu. Deshalb ist die Überlappung wichtig: Ein Geländepunkt, der nur in einem oder zwei Bildern vorkommt, lässt sich nicht zuverlässig lösen.
- Structure from Motion (SfM). Aus den Zuordnungen werden Position und Orientierung jeder Kamera sowie eine dünne Menge von 3D-Punkten berechnet. Eine Bündelausgleichung verfeinert anschließend alle Kameras und Punkte gemeinsam, indem sie den Reprojektionsfehler minimiert, also den Abstand zwischen der Stelle, an der ein Punkt im Bild beobachtet wird, und der Stelle, an der ihn das Modell erwartet.[1] Die Engine von Orthosite nutzt dafür OpenSfM.[8]
- Georeferenzierung. Die Positionsangaben der Kamera (GPS oder RTK, wenn die Drohne es aufzeichnet) legen das Modell in ein Koordinatensystem. Passpunkte (GCPs), eingemessene Zielmarken, die Sie in den Fotos markieren, binden es fester an die Vermessungskoordinaten. Siehe den Passpunkt-Leitfaden.
- Dichte Bildzuordnung (Multi-View Stereo, MVS). Bei bekannten Kameraposen wird die Tiefe pro Pixel aus mehreren Bildern geschätzt und zu einer dichten Punktwolke mit Millionen Punkten zusammengeführt.[3]
- Vermaschung und Texturierung. Aus der dichten Wolke wird ein 3D-Oberflächenmesh erzeugt, und die Fotos werden als Textur darauf projiziert. Die Engine von Orthosite baut ein vollständiges 3D-Mesh (keine 2,5D-Oberfläche), sodass auch Wände und Überhänge abgebildet werden.
- Orthofoto und Höhenmodelle. Das Orthofoto wird aus dem texturierten Mesh in der Draufsicht gerendert, sodass Linsen- und Geländeverzerrungen entfallen und die Karte maßstabsgetreu ist. DSM und DTM werden aus der Punktwolke gerastert.
Wichtig: Die eigenen Anpassungsstatistiken der Bündelausgleichung (Reprojektionsfehler, GCP-Residuen) beschreiben, wie gut das Modell mit sich selbst übereinstimmt, nicht, wie genau es ist. Genauigkeit ergibt sich erst aus dem Vergleich des gelieferten Produkts mit unabhängigen eingemessenen Punkten. Siehe den Abschnitt zur Genauigkeit weiter unten.
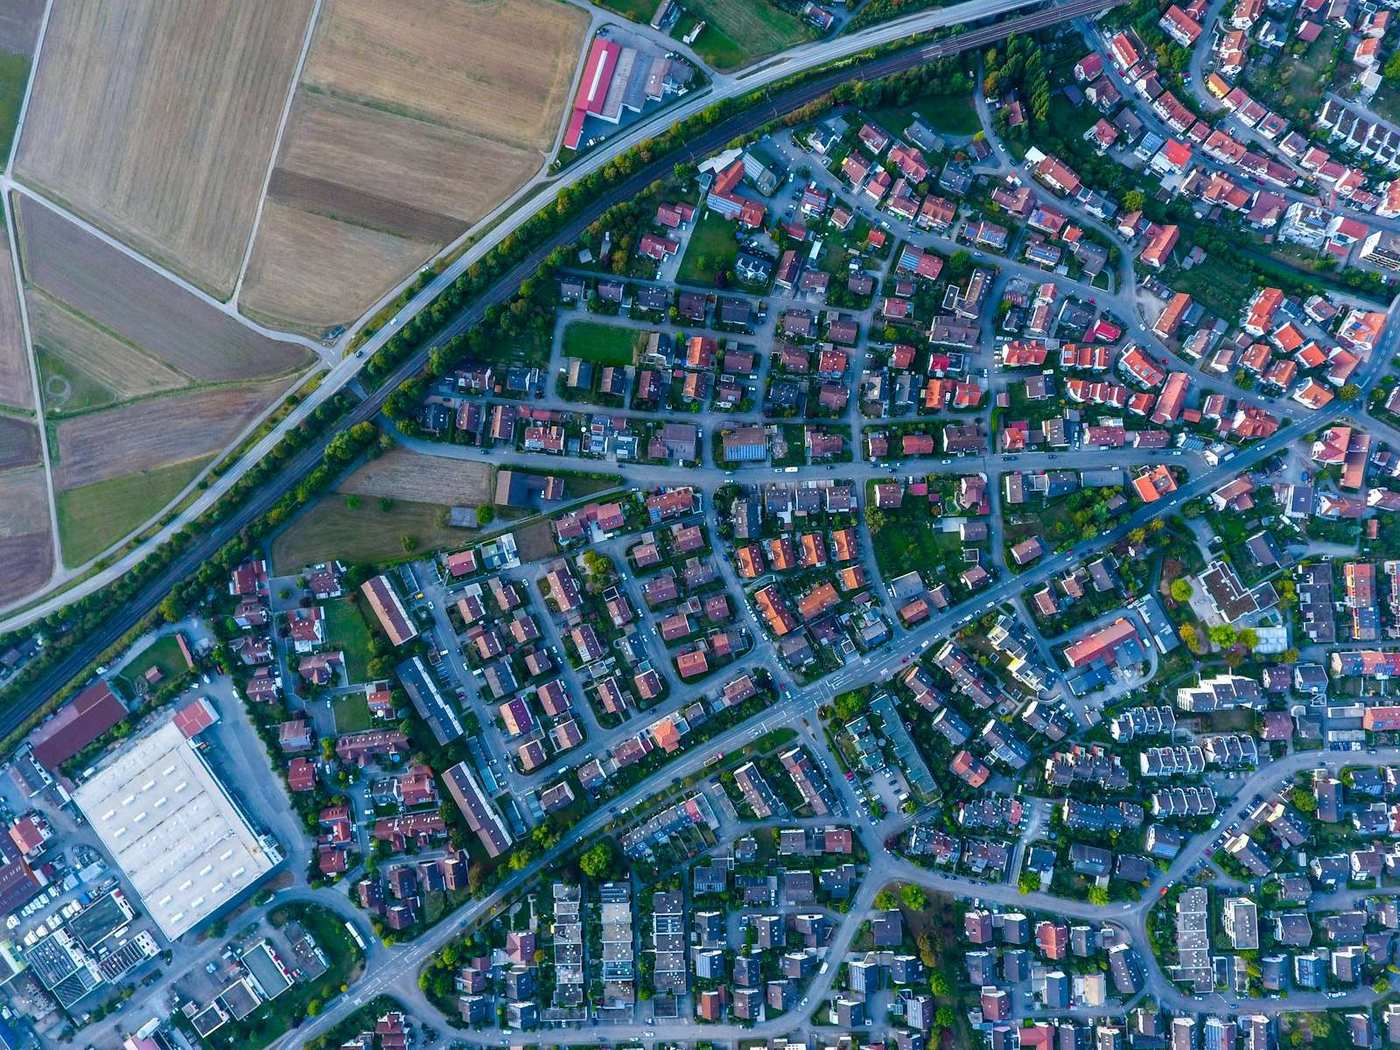
Was liefert Orthosite aus einem Flug?
Orthosite verarbeitet Ihre Fotos auf einem eigenen Rechner in Schweden mit OpenDroneMap 3.6.2 als Rekonstruktions-Engine und ergänzt eigene Schritte für die Höhenmodelle und den Genauigkeitsbericht. Aus einem Flug erhalten Sie:
- Orthofoto — eine maßstabsgetreue Luftbildkarte, bei den meisten Flächen mit 2 cm pro Pixel gerendert, nie feiner als die eigene GSD des Flugs (sehr große Flächen werden gröber gerastert, damit sie unter 1,5 Gigapixeln bleiben und das Raster geöffnet werden kann). Download als GeoTIFF im gewählten Koordinatensystem.
- DSM (Digitales Oberflächenmodell) — die Höhe der obersten Oberfläche einschließlich Gebäuden, Bäumen und Halden. Orthosite rastert es selbst aus der Punktwolke mit einer Zelle von 3 cm (gröber, wenn die GSD des Flugs gröber ist): Jede Zelle ist der Mittelwert der Punkte innerhalb von 6 cm unter ihrem höchsten Punkt. Das ersetzte das Raster der Engine, das an den Passpunkten dreier Testflüge 0,5–2 cm über der Wolke lag, weil es das Maximum der Punkte jeder Zelle nimmt.
- DTM (Digitales Geländemodell) — das nackte Gelände, gerastert aus den als Boden klassifizierten Punkten. Unter dichter Vegetation sieht die Photogrammetrie nur wenige Bodenpunkte, ein DTM ist dort daher interpoliert und weniger zuverlässig (siehe den LiDAR-Abschnitt).
- Punktwolke — LAZ, LAS oder XYZ, in Ihr Koordinaten- und Höhensystem umprojiziert und auch im Browser ansehbar. Im Tarif Pro und darüber klassifiziert der Punktwolken-Editor die Wolke mit regelbasierten Filtern (Boden, niedrige/mittlere/hohe Vegetation, Gebäude, Wasser, Fahrbahn, Leitungen, Brückendecks, Rauschen) und exportiert die klassifizierte Wolke als LAS oder LAZ mit den gewählten Klassen.
- Texturiertes 3D-Modell — im 3D-Viewer ansehbar, mit OBJ-Download (gezippt mit Texturen und einer .prj-Datei).
- TIN-Oberfläche und Zeichnungen — eine Dreiecksvermaschung als LandXML, DXF oder 2DM sowie Ihre gezeichneten Linien und Polygone als CSV, DXF, GeoJSON, Shapefile oder KML.
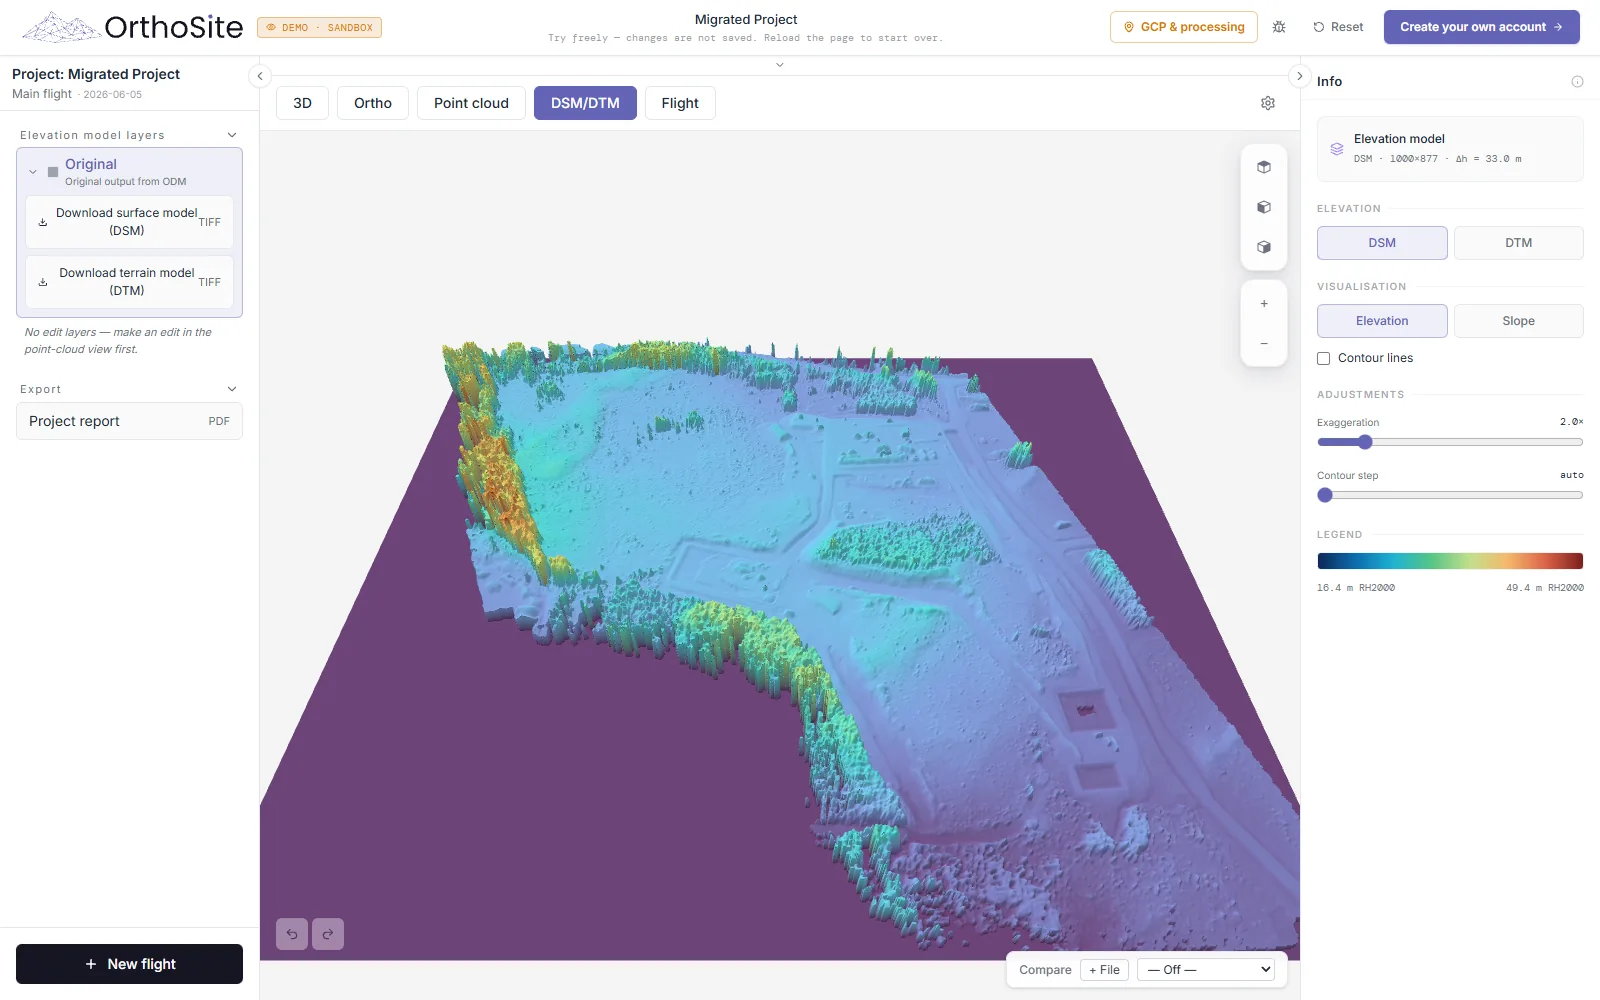
Die Produkte sind Ansichten einer einzigen Messung: Eine im Viewer abgelesene Höhe, die aus dem DSM abgegriffene und die aus den nahen Wolkenpunkten sollten im Rahmen des Rauschens der Wolke übereinstimmen. Koordinaten- und Höhensysteme (zum Beispiel SWEREF 99 und RH 2000) werden pro Projekt festgelegt; siehe den Leitfaden zu Koordinatensystemen. Was die einzelnen Raster bedeuten, steht in Orthomosaik, DSM & DTM erklärt.
Welches Produkt brauchen Sie?
- Fläche, Strecke, Dokumentation, Baustellenplanung → Orthofoto.
- Volumen, Erdarbeiten, Entwässerung, Höhenlinien → DSM oder DTM (siehe Volumenmessung).
- CAD, Querprofile, Planungssoftware → Punktwolke oder TIN.
- Inspektion, vertikale Strukturen, Präsentation → texturiertes 3D-Modell.
Alle entstehen im selben Verarbeitungslauf, Sie müssen also nicht vorher wählen. Das Messen darauf im Browser behandelt Messen auf Drohnenkarten.
Wie genau ist Drohnen-Photogrammetrie?
Genauigkeit hat zwei Teile. Die relative Genauigkeit beschreibt, wie gut Messungen innerhalb des Modells zueinander passen (Strecken, Höhen zwischen nahen Punkten). Die absolute Genauigkeit beschreibt, wie gut das Modell auf den wahren Koordinaten liegt; sie hängt von der Georeferenzierung ab: RTK-Positionierung, Passpunkte oder keines von beidem.
Die physikalische Obergrenze setzt der Flug, vor allem die GSD. Für eine Kamera in der Höhe H mit Brennweite f und Pixelgröße p gilt GSD = p·H/f. Unabhängige Studien zeigen, dass der bestmögliche Fehler mit der GSD skaliert und dass die Beurteilung allein an den Passpunkten die Genauigkeit gegenüber unabhängigen Kontrollpunkten überschätzt.[5] Mit RTK, gut verteilten eingemessenen Passpunkten und 1–2 cm GSD liegt der realistische Bestfall bei etwa 1 GSD in der Lage und 2–3 GSD in der Höhe (grob 1–2 cm und 2–5 cm), gemessen an unabhängigen Kontrollpunkten. Ohne RTK oder Passpunkte ist das Modell nur so gut wie die eigene Satellitenpositionierung der Drohne, und absolute Höhen können weit danebenliegen (siehe den Punkt zum Höhensystem unten); das genügt für eine visuelle Kartierung, aber nicht für ingenieurtechnische Lieferungen.

Orthosite nennt keine „typische“ Zahl. Für jeden Flug, in dem Sie Kontrollpunkte markiert haben (eingemessene Punkte, die nicht in der Ausgleichung verwendet werden), meldet es die erreichte Genauigkeit gegen diese Punkte: RMSE in Lage und Höhe nach den ASPRS Positional Accuracy Standards, Edition 2,[6] die mindestens 30 Kontrollpunkte verlangen, bevor ein Produkt als geprüft auf Einhaltung einer Klasse ausgewiesen wird, zusammen mit dem 95-%-Wert und der Anzahl der verwendeten Kontrollpunkte, und es warnt, wenn es zu wenige sind, um eine Aussage zu treffen. Auch die Residuen an den Passpunkten werden gezeigt, sie sind aber eine Anpassungsstatistik und keine Genauigkeit.
Was beeinflusst die Qualität des Ergebnisses?
- Überlappung. Jeder Geländepunkt muss in mehreren Fotos zu sehen sein, damit SfM und dichte Bildzuordnung funktionieren; zu geringe Überlappung ist die übliche Ursache für Löcher und Verzerrungen. Der Befliegungs-Leitfaden nennt Einstellungen.
- GSD. Höher fliegen bedeutet eine größere GSD und eine niedrigere Genauigkeitsgrenze, egal wie gut die Verarbeitung ist.
- Passinformation. Wenige oder gehäufte Passpunkte oder eine einzige falsche Markierung verschieben das Modell. Verteilen Sie sie über das Gebiet und halten Sie einige eingemessene Punkte als Kontrollpunkte zurück.
- Licht und Bewegungsunschärfe. Harte Schatten, wechselndes Licht und eine für die Fluggeschwindigkeit zu lange Belichtungszeit verwischen oder verändern die Merkmale, die die Software zuordnet.
- Nicht zuordenbare Oberflächen. Wasser, Glas, sehr gleichförmiger Untergrund (frischer Schnee, glatter Sand) und bewegte Objekte führen zu Lücken oder Rauschen.
- Vegetation. Die Photogrammetrie misst, was die Kamera sieht, die Oberkante des Kronendachs oder des Grases, nicht den Boden darunter.
- Höhensystem. DJI-Drohnen ohne RTK-Lösung schreiben eine barometrische Höhe in die Fotos; bei zwei Orthosite-Testflügen lag sie 126 m und 132 m von der wahren Höhe entfernt. Verwenden Sie für absolute Höhen RTK oder Passpunkte.
Photogrammetrie oder LiDAR: was sollten Sie nutzen?
Beide liefern 3D-Daten, und sie versagen an unterschiedlichen Stellen. Die Photogrammetrie funktioniert mit der Kamera, die an den meisten Vermessungsdrohnen ohnehin vorhanden ist, und liefert zusätzlich Echtfarbbilder und ein Orthofoto. Sie sieht nur Oberflächen, die von oben sichtbar sind. Luftgestütztes LiDAR misst Entfernungen mit Laserpulsen, von denen einige durch Lücken in der Vegetation den Boden erreichen; es braucht eine eigene Scanner-Nutzlast, kann aber ein Geländemodell unter dem Kronendach liefern.
Ein Vergleich von UAV-LiDAR und SfM-Photogrammetrie über sechs Vegetationstypen, vom Gras bis zu Nadelbäumen, ergab für die Geländehöhe in allen eine höhere Genauigkeit des LiDAR, und das photogrammetrische Modell erfasste nur die Baumwipfel, während LiDAR auch die Struktur darunter abtastete.[7] Auf offenem Gelände, bei harten Oberflächen, Halden, Baugruben und Gebäuden ist die Photogrammetrie die übliche Wahl und liefert die oben genannten vermessungsrelevanten Produkte. Wo Sie das Gelände unter dichter Vegetation brauchen, nehmen Sie LiDAR. Orthosite verarbeitet Fotos, keine LiDAR-Daten.
Wie lange dauert die Verarbeitung?
Das hängt von der Bildanzahl, der Qualitätsstufe und der Zahl der wartenden Aufträge ab, weil Orthosite auf einem eigenen Rechner verarbeitet. Gemessene Beispiele aus den Engine-Tests von Orthosite: Ein Flug mit 234 Bildern brauchte für die Punktwolkenstufe (ohne Mesh und Orthofoto) etwa 40 Minuten bei mittlerer und 76 Minuten bei hoher Punktwolkenqualität, eine Fläche mit 2.452 Bildern, vor der aktuellen Grenze pro Flug in vier Teilen verarbeitet, etwa 12 Stunden für den gesamten Lauf. Ein einzelner Flug kann in der Engine bis zu 1.200 Bilder enthalten, und jeder Tarif setzt bis dahin eine eigene Grenze; die Tarife rechnen die Verarbeitung in Bildguthaben ab, wobei ein Guthaben ein Bild von bis zu 24 Megapixeln abdeckt. Die Qualitätsstufen verwenden dieselben Genauigkeitseinstellungen; höhere Stufen liefern vor allem eine dichtere Wolke.
Sie laden aus dem Browser hoch (die Dateien gehen direkt in den Speicher), können den Tab also schließen und zurückkehren, wenn der Lauf fertig ist.
Warum Drohnen statt klassischer Vermessung?
Eine Drohne erfasst die volle Fläche mit einer GSD im Zentimeterbereich, jeden Quadratmeter statt eines Rasters gemessener Punkte, und das ohne dass jemand Böschungen, Dächer, Halden oder fließenden Verkehr betreten muss. Flüge sind wiederholbar, sodass Sie Aufnahmen über die Zeit für Baufortschritt, Volumenänderung und Monitoring vergleichen können. Die Einzelpunktgenauigkeit an einem klar definierten Punkt ist weiterhin die Stärke des Tachymeters, weshalb viele Vermesser beides nutzen: Drohnen für die Flächendeckung, Tachymeter oder GNSS für die Passpunkte und Kontrollpunkte.
Wer nutzt Drohnen-Photogrammetrie?
Vermesser für topografische Aufnahmen, Bau- und Erdbauunternehmen für Baufortschritt und Auf-/Abtrag (Leitfaden), Steinbrüche und Minen für Haldenvolumen, Straßen- und Bahnteams für Trassen und Querprofile, die Landwirtschaft für Gelände und Entwässerung (Leitfaden) sowie Inspektions- und Umweltteams für die Änderungserkennung. Wenn Sie eine Drohne auswählen, lesen Sie die beste Drohne für die Vermessung.
FAQ
Wie funktioniert Drohnen-Photogrammetrie?
Wie genau ist Drohnen-Photogrammetrie?
Brauche ich Passpunkte (GCPs)?
Photogrammetrie oder LiDAR: was ist besser?
Was ist die GSD?
Wie lange dauert die Verarbeitung?
Welche Dateien kann ich aus Orthosite exportieren?
Muss ich Software installieren oder brauche ich einen leistungsstarken Rechner?
Quellen
- Bundle Adjustment — A Modern Synthesis – Triggs, McLauchlan, Hartley, Fitzgibbon; Vision Algorithms: Theory and Practice, LNCS 1883, Springer (2000)
- Structure-from-Motion Revisited – Schönberger, Frahm; IEEE CVPR (2016)
- Accurate, Dense, and Robust Multiview Stereopsis – Furukawa, Ponce; IEEE TPAMI 32(8) (2010)
- OpenDroneMap (ODM) documentation and source – OpenDroneMap (2026)
- Accuracy of Unmanned Aerial Vehicle (UAV) and SfM photogrammetry survey as a function of the number and location of ground control points used – Sanz-Ablanedo, Chandler, Rodríguez-Pérez, Ordóñez; Remote Sensing 10(10):1606 (2018)
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2, Version 2 – American Society for Photogrammetry and Remote Sensing (2024)
- UAV-LiDAR and Structure from Motion Photogrammetry: Spatial Accuracy in Vegetated Terrain (MSc thesis) – Kucharczyk, University of Calgary (2017)
- OpenSfM — Structure from Motion library – Mapillary / open source (2026)
Zuletzt geprüft:
Machen Sie aus Ihrem nächsten Flug ein gemessenes Ergebnis
Laden Sie Ihre Drohnenfotos hoch und Orthosite erstellt Orthomosaik, 3D-Modell, Punktwolke und Höhenmodelle auf seinem eigenen Verarbeitungscomputer in Schweden — messen, teilen und in offenen Formaten exportieren.
Mit Orthosite loslegen