
¿Qué es la fotogrametría con drones?
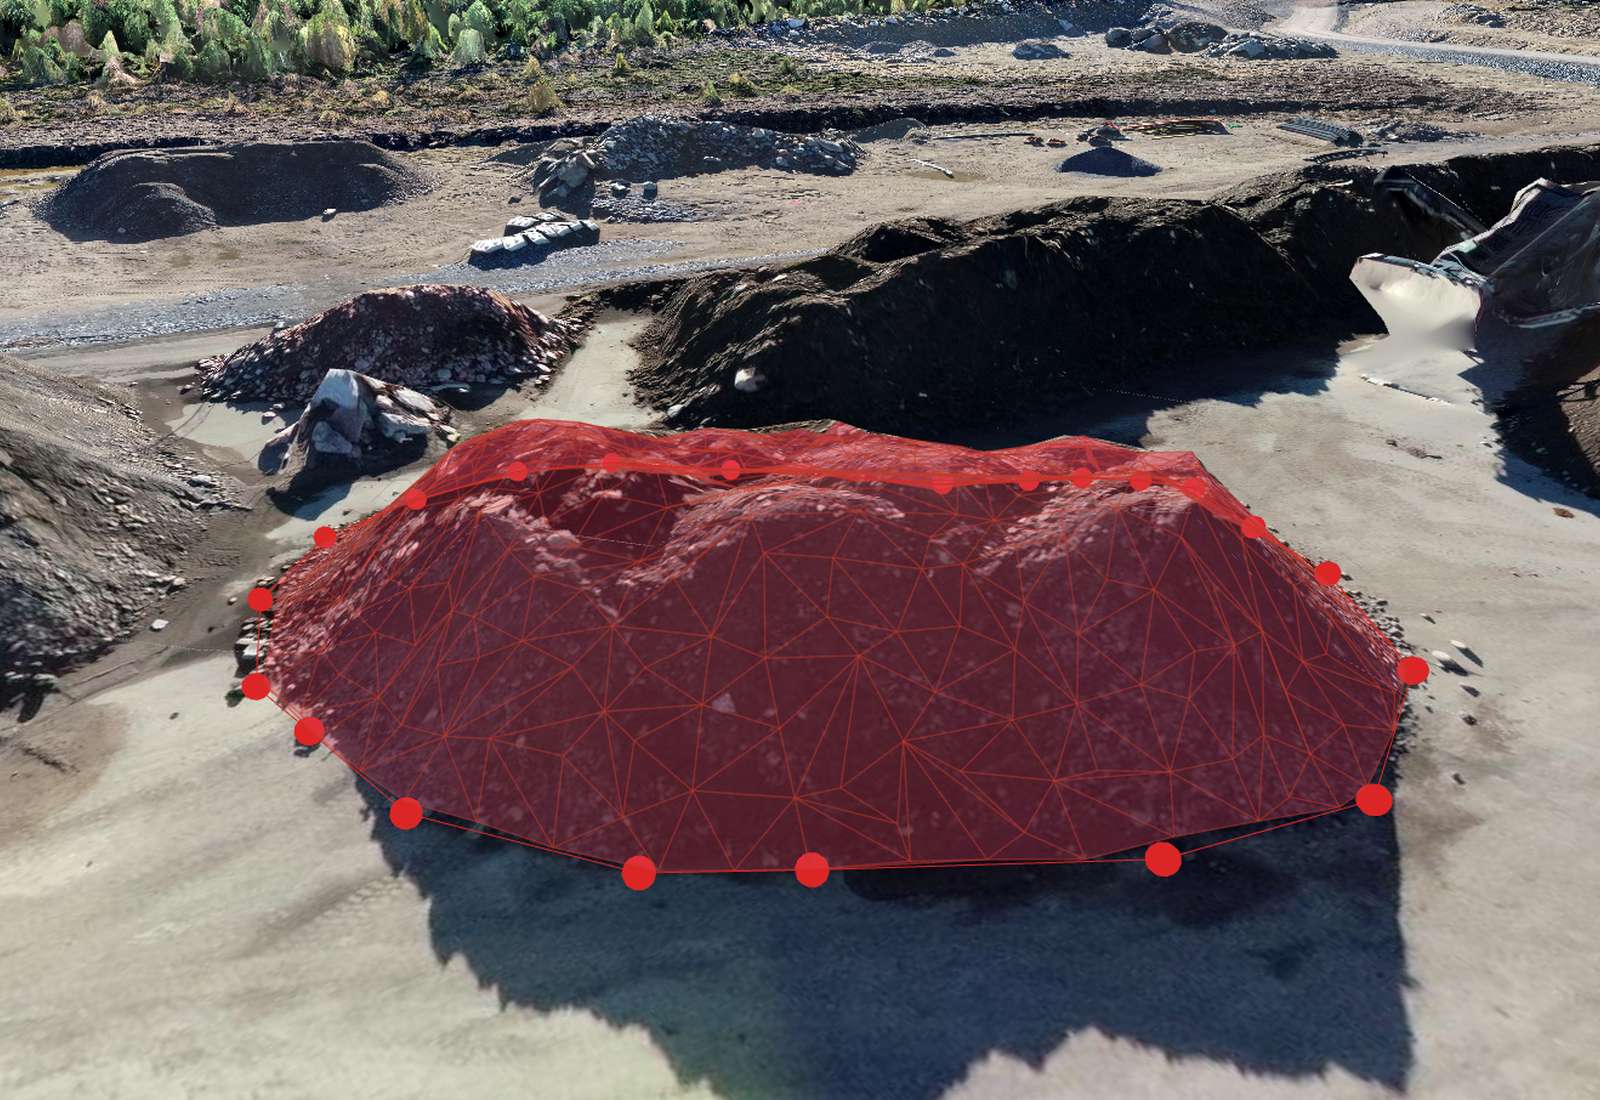
La fotogrametría es la ciencia de obtener mediciones a partir de fotografías. En la cartografía con dron se vuela un patrón planificado sobre la zona y se toman cientos o miles de imágenes solapadas. Después, el software encuentra los mismos elementos físicos en muchas fotos, calcula dónde se tomó cada una y cómo estaba orientada la cámara, y reconstruye la escena en 3D. Es el mismo principio que la visión estereoscópica con dos ojos, pero con muchos puntos de vista en lugar de dos.[1][2]
El resultado no es una única imagen, sino un conjunto de productos que proceden de una misma medición: una nube de puntos, modelos de elevación, una malla 3D y una ortofoto. Como el modelo está ligado a coordenadas reales, se pueden medir distancias, superficies, alturas y volúmenes sobre él, y comprobar su precisión con puntos levantados en campo.
¿Cómo funciona el flujo de trabajo fotogramétrico?
Todos los motores fotogramétricos, incluido OpenDroneMap (el motor de código abierto que utiliza Orthosite), siguen la misma cadena de pasos.[4]
- Detección y emparejamiento de características. El software encuentra parches de imagen distintivos (esquinas, texturas) en cada foto y los empareja entre fotos solapadas. Por eso importa el solape: un punto del terreno que aparece en una o dos imágenes solamente no se puede resolver con fiabilidad.
- Structure from Motion (SfM). A partir de los emparejamientos se resuelven la posición y la orientación de la cámara de cada foto y un conjunto disperso de puntos 3D. Después, un ajuste de haces (bundle adjustment) refina conjuntamente todas las cámaras y puntos minimizando el error de reproyección, es decir, la distancia entre el lugar donde se observa un punto en una imagen y el lugar donde el modelo dice que debería estar.[1] El motor de Orthosite usa OpenSfM para este paso.[8]
- Georreferenciación. Las etiquetas de posición de la cámara (GPS, o RTK cuando el dron lo registra) sitúan el modelo en un sistema de coordenadas. Los puntos de control en tierra (GCP), dianas levantadas topográficamente que se marcan en las fotos, lo ligan con más firmeza a las coordenadas del levantamiento. Consulta la guía de GCP.
- Correlación densa (Multi-View Stereo, MVS). Con las poses de cámara conocidas, se estima la profundidad por píxel a partir de varias imágenes y se fusiona en una nube de puntos densa con millones de puntos.[3]
- Mallado y texturizado. A partir de la nube densa se construye una malla de superficie 3D y las fotos se proyectan sobre ella como textura. El motor de Orthosite construye una malla 3D completa (no una superficie 2,5D), de modo que quedan representados los muros y los voladizos.
- Ortofoto y modelos de elevación. La ortofoto se renderiza a partir de la malla texturizada en vista cenital, de modo que se eliminan las distorsiones del objetivo y del terreno y el mapa queda a escala. El MDS y el MDT se rasterizan a partir de la nube de puntos.
Importante: las estadísticas de ajuste del propio ajuste de haces (error de reproyección, residuos en los GCP) describen lo bien que el modelo concuerda consigo mismo, no su precisión. La precisión solo se establece comparando el producto entregado con puntos levantados independientes. Véase la sección de precisión más abajo.
¿Qué entrega Orthosite a partir de un vuelo?
Orthosite procesa tus fotos en su propio ordenador en Suecia, con OpenDroneMap 3.6.2 como motor de reconstrucción, y añade después sus propios pasos para los modelos de elevación y el informe de precisión. De un vuelo obtienes:
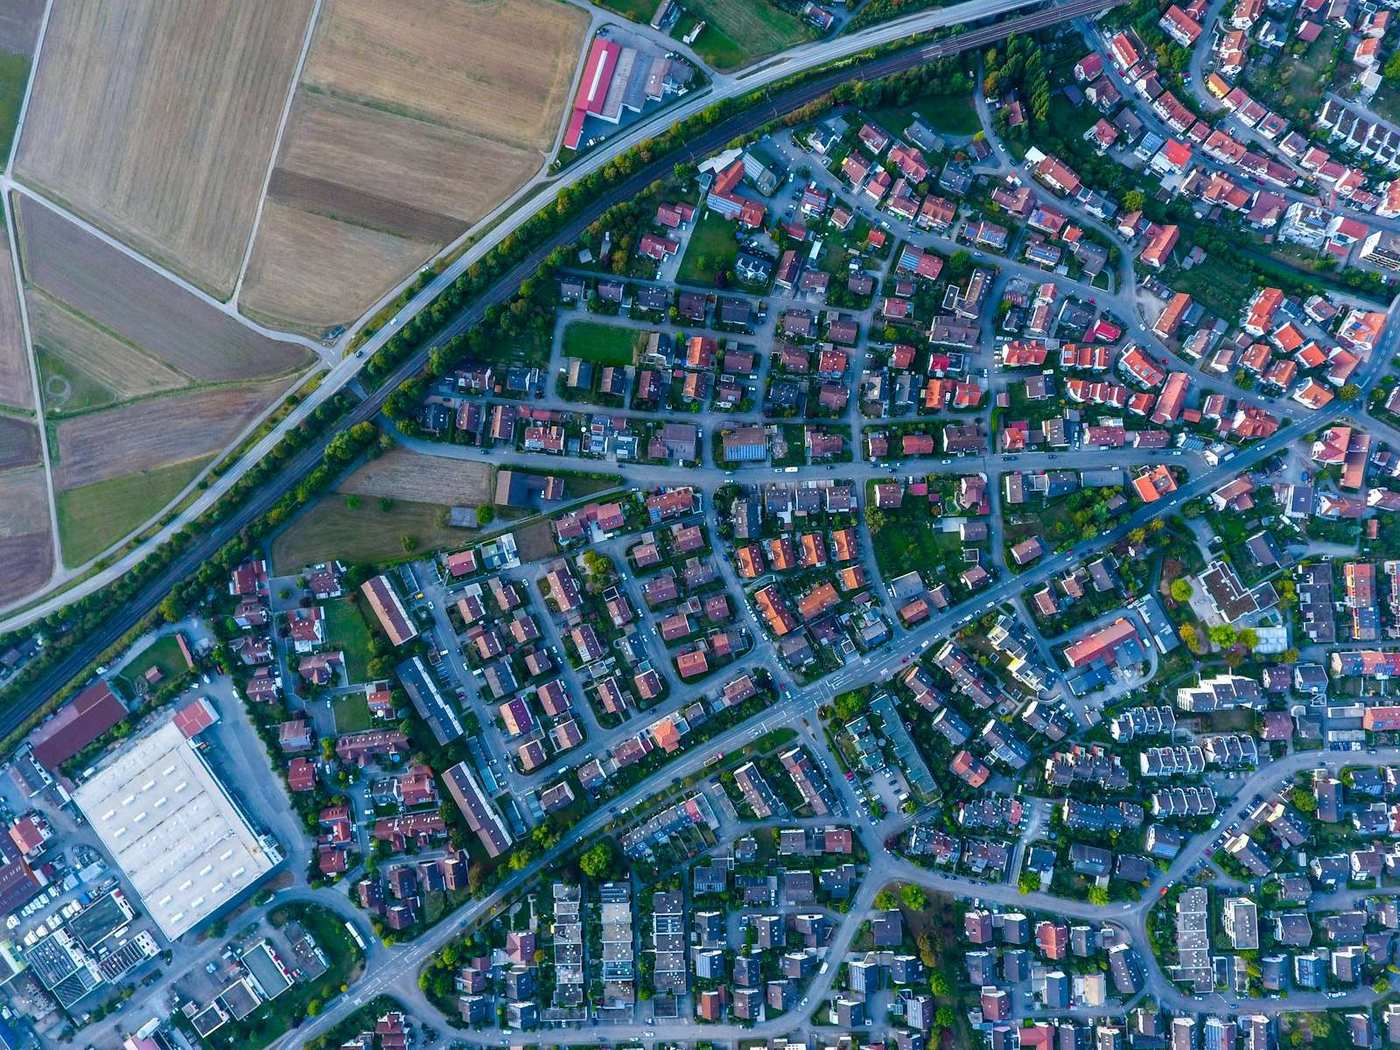
- Ortofoto — un mapa aéreo a escala, renderizado a 2 cm por píxel en la mayoría de las obras, nunca más fino que el GSD del propio vuelo (las muy grandes se reducen en resolución para quedar por debajo de 1,5 gigapíxeles y que el ráster pueda abrirse). Descargable como GeoTIFF en el sistema de coordenadas que elijas.
- MDS (Modelo Digital de Superficie) — la altura de la superficie superior, incluidos edificios, árboles y acopios. Orthosite lo rasteriza por sí mismo a partir de la nube de puntos con una celda de 3 cm (más gruesa si el GSD del vuelo es mayor): cada celda es la media de los puntos situados a menos de 6 cm de su punto más alto. Esto sustituyó al ráster del propio motor, que en los puntos de control en tierra de tres vuelos de prueba quedaba entre 0,5 y 2 cm por encima de la nube porque toma el máximo de los puntos de cada celda.
- MDT (Modelo Digital del Terreno) — el suelo desnudo, rasterizado a partir de los puntos clasificados como suelo. Bajo vegetación densa la fotogrametría ve pocos puntos de suelo, por lo que allí el MDT es interpolado y menos fiable (véase la sección sobre LiDAR).
- Nube de puntos — LAZ, LAS o XYZ, reproyectada a tu sistema de coordenadas y de alturas, que también se puede ver en el navegador. Con el plan Pro o superior, el editor de nubes de puntos clasifica la nube con filtros basados en reglas (suelo, vegetación baja/media/alta, edificios, agua, firme de carretera, cables, tableros de puente, ruido) y exporta la nube clasificada como LAS o LAZ con las clases que elijas.
- Modelo 3D texturizado — visible en el visor 3D, con descarga en OBJ (comprimido con las texturas y un archivo .prj).
- Superficie TIN y dibujos — una superficie triangulada exportada como LandXML, DXF o 2DM, y tus líneas y polígonos dibujados como CSV, DXF, GeoJSON, Shapefile o KML.
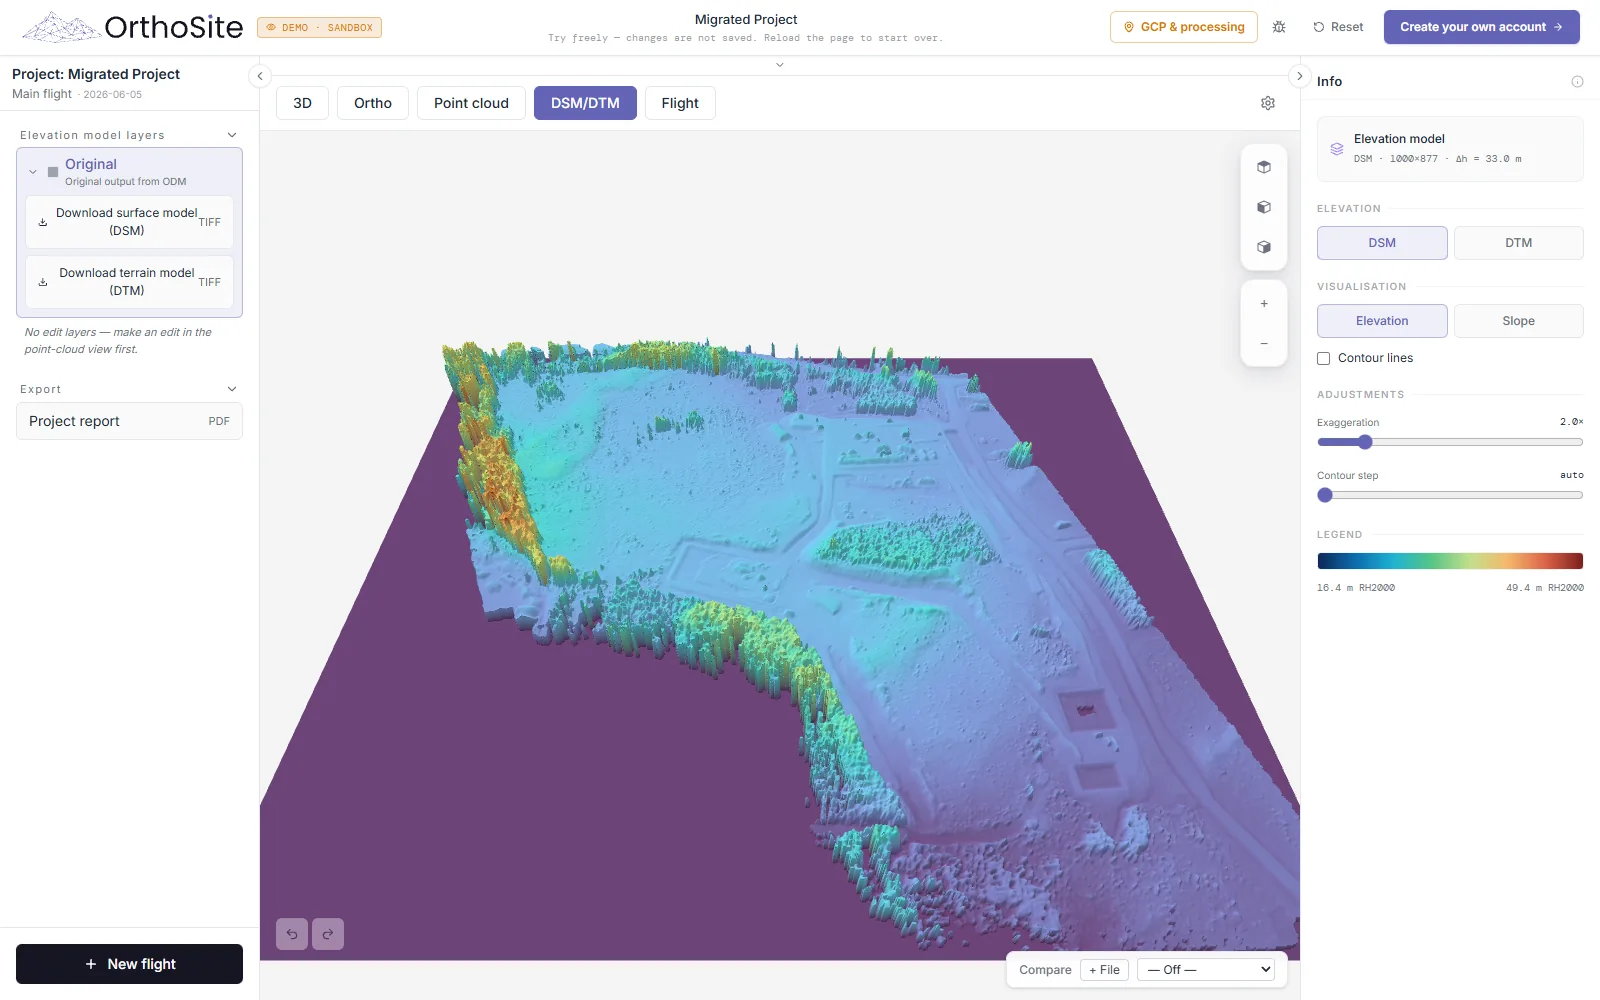
Los productos son vistas de una misma medición, de modo que una altura leída en el visor, muestreada del MDS y tomada de los puntos cercanos de la nube deben coincidir dentro del ruido de la nube. Los sistemas de coordenadas y de alturas (por ejemplo SWEREF 99 y RH 2000) se fijan por proyecto; consulta la guía de sistemas de coordenadas. Para saber qué significa cada ráster, véase Ortomosaico, MDS y MDT explicados.
¿Qué producto necesitas?
- Superficies, distancias, documentación, planificación de obra → ortofoto.
- Volúmenes, movimientos de tierras, drenaje, curvas de nivel → MDS o MDT (véase medición de volumen).
- CAD, secciones transversales, software de diseño → nube de puntos o TIN.
- Inspección, estructuras verticales, presentación → modelo 3D texturizado.
Todos se generan en la misma ejecución de procesamiento, así que no hace falta elegir de antemano. Medir sobre ellos en el navegador se explica en medir en mapas de dron.
¿Qué precisión tiene la fotogrametría con drones?
La precisión tiene dos partes. La precisión relativa es lo bien que concuerdan entre sí las mediciones dentro del modelo (distancias, alturas entre puntos cercanos). La precisión absoluta es lo bien que el modelo se asienta sobre las coordenadas verdaderas, y depende de la georreferenciación: posicionamiento RTK, puntos de control en tierra, o ninguno de los dos.
El techo físico lo marca el vuelo, principalmente el GSD. Para una cámara a una altura H con distancia focal f y tamaño de píxel p, GSD = p·H/f. Estudios independientes concluyen que el mejor error alcanzable escala con el GSD, y que juzgar la precisión usando solo los puntos de control la sobrestima en comparación con puntos de verificación independientes.[5] Con RTK, GCP levantados bien distribuidos y un GSD de 1–2 cm, el mejor caso realista es de aproximadamente 1 GSD en planimetría y 2–3 GSD en altura (más o menos 1–2 cm y 2–5 cm), medido con puntos de verificación independientes. Sin RTK ni GCP, el modelo es tan bueno como el posicionamiento por satélite del propio dron, y las alturas absolutas pueden estar muy desviadas (véase el punto sobre el sistema de alturas más abajo); eso basta para un mapeo visual, pero no para entregables de ingeniería.

Orthosite no cita una cifra típica. Para cada vuelo en el que hayas marcado puntos de verificación (puntos levantados que no se usan en el ajuste), informa de la precisión alcanzada frente a ellos: RMSE en planimetría y en altura, según los Positional Accuracy Standards de la ASPRS, 2.ª edición,[6] que piden al menos 30 puntos de verificación antes de declarar que un producto cumple una clase, junto con el valor al 95 % y el número de puntos de verificación utilizados, y avisa cuando son demasiado pocos para concluir nada. También se muestran los residuos en los GCP, pero son una estadística de ajuste, no una precisión.
¿Qué afecta a la calidad del resultado?
- Solape. Cada punto del terreno debe verse desde varias fotos para que funcionen el SfM y la correlación densa; un solape insuficiente es la causa habitual de huecos y deformaciones. La guía de vuelo da los ajustes.
- GSD. Volar más alto da un GSD mayor y un techo de precisión más bajo, por buen que sea el procesamiento.
- Control. Pocos GCP, GCP agrupados o una sola marca errónea desplazan el modelo. Repártelos por la zona y reserva algunos puntos levantados como puntos de verificación.
- Luz y desenfoque de movimiento. Las sombras duras, la luz cambiante y un obturador demasiado lento para la velocidad de vuelo desenfocan o alteran las características que el software empareja.
- Superficies que no se pueden emparejar. El agua, el cristal, el terreno muy uniforme (nieve recién caída, arena lisa) y los objetos en movimiento producen huecos o ruido.
- Vegetación. La fotogrametría mide lo que ve la cámara, la parte superior del dosel o la hierba, no el suelo que hay debajo.
- Sistema de alturas. Los drones DJI sin solución RTK escriben una altitud barométrica en las fotos; en dos vuelos de prueba de Orthosite se desvió 126 m y 132 m de la altura real. Usa RTK o GCP para obtener alturas absolutas.
Fotogrametría o LiDAR: ¿cuál usar?
Ambos dan datos 3D, y fallan en sitios distintos. La fotogrametría funciona con la cámara que ya llevan la mayoría de los drones de topografía y además da imágenes en color real y una ortofoto. Solo ve las superficies visibles desde arriba. El LiDAR aerotransportado mide distancias con pulsos láser, algunos de los cuales atraviesan los huecos de la vegetación y llegan al suelo; por eso necesita un sensor específico, pero puede entregar un modelo del terreno bajo el arbolado.
Una comparación entre LiDAR aerotransportado por UAV y fotogrametría SfM sobre seis tipos de vegetación, de la hierba a las coníferas, encontró el LiDAR más preciso para la elevación del terreno en todos ellos, y que el modelo fotogramétrico captaba solo las copas de los árboles mientras que el LiDAR muestreaba también la estructura inferior.[7] En terreno abierto, superficies duras, acopios, excavaciones y edificios, la fotogrametría es la opción habitual y da los productos útiles para topografía descritos arriba. Donde necesites el terreno bajo vegetación densa, usa LiDAR. Orthosite procesa fotografías, no datos LiDAR.
¿Cuánto tarda el procesamiento?
Depende del número de imágenes, del ajuste de calidad y de cuántos trabajos haya en cola, porque Orthosite procesa en su propio ordenador. Ejemplos medidos en las pruebas del motor de Orthosite: un vuelo de 234 imágenes tardó unos 40 minutos con calidad media y 76 minutos con calidad alta de la nube de puntos para la fase de nube de puntos (sin malla ni ortofoto), y una obra de 2452 imágenes, procesada en cuatro partes antes del actual límite por vuelo, tardó unas 12 horas en toda la ejecución. Un solo vuelo puede contener hasta 1200 imágenes en el motor, y cada plan fija su propio límite hasta ese valor; los planes miden el procesamiento en créditos de imagen, donde un crédito cubre una imagen de hasta 24 megapíxeles. Los preajustes de calidad usan los mismos ajustes de precisión; los preajustes más altos dan sobre todo una nube más densa.
Subes los archivos desde el navegador (van directamente al almacenamiento), así que puedes cerrar la pestaña y volver cuando termine la ejecución.
¿Por qué usar drones en lugar de la topografía convencional?
Un dron captura cobertura completa con un GSD de nivel centimétrico, cada metro cuadrado en lugar de una malla de puntos medidos, y lo hace sin que nadie tenga que caminar por taludes, cubiertas, acopios o tráfico en servicio. Los vuelos son repetibles, de modo que se pueden comparar levantamientos a lo largo del tiempo para ver el avance, el cambio de volumen y el seguimiento. La precisión puntual sobre un punto bien definido sigue siendo el terreno donde gana la estación total, por lo que muchos topógrafos usan ambos: drones para la cobertura, estación total o GNSS para el control y los puntos de verificación.
¿Quién usa la fotogrametría con drones?
Los topógrafos para levantamientos topográficos, los contratistas de construcción y movimientos de tierras para el avance de obra y el desmonte y terraplén (guía), las canteras y minas para volúmenes de acopios, los equipos de carreteras y ferrocarril para corredores y secciones transversales, la agricultura para terreno y drenaje (guía), y los equipos de inspección y medio ambiente para la detección de cambios. Si estás eligiendo un dron, consulta el mejor dron para cartografía.
FAQ
¿Cómo funciona la fotogrametría con drones?
¿Qué precisión tiene la fotogrametría con drones?
¿Necesito puntos de control en tierra (GCP)?
Fotogrametría o LiDAR: ¿cuál es mejor?
¿Qué es el GSD?
¿Cuánto tarda el procesamiento?
¿Qué archivos puedo exportar desde Orthosite?
¿Tengo que instalar software o tener un ordenador potente?
Fuentes
- Bundle Adjustment — A Modern Synthesis – Triggs, McLauchlan, Hartley, Fitzgibbon; Vision Algorithms: Theory and Practice, LNCS 1883, Springer (2000)
- Structure-from-Motion Revisited – Schönberger, Frahm; IEEE CVPR (2016)
- Accurate, Dense, and Robust Multiview Stereopsis – Furukawa, Ponce; IEEE TPAMI 32(8) (2010)
- OpenDroneMap (ODM) documentation and source – OpenDroneMap (2026)
- Accuracy of Unmanned Aerial Vehicle (UAV) and SfM photogrammetry survey as a function of the number and location of ground control points used – Sanz-Ablanedo, Chandler, Rodríguez-Pérez, Ordóñez; Remote Sensing 10(10):1606 (2018)
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2, Version 2 – American Society for Photogrammetry and Remote Sensing (2024)
- UAV-LiDAR and Structure from Motion Photogrammetry: Spatial Accuracy in Vegetated Terrain (MSc thesis) – Kucharczyk, University of Calgary (2017)
- OpenSfM — Structure from Motion library – Mapillary / open source (2026)
Última revisión:
Convierta su próximo vuelo en un resultado medido
Suba sus fotos de dron y Orthosite genera el ortomosaico, el modelo 3D, la nube de puntos y los modelos de elevación en su propio ordenador de procesamiento en Suecia — mida, comparta y exporte en formatos abiertos.
Empezar con Orthosite