
Qu'est-ce que la photogrammétrie par drone ?
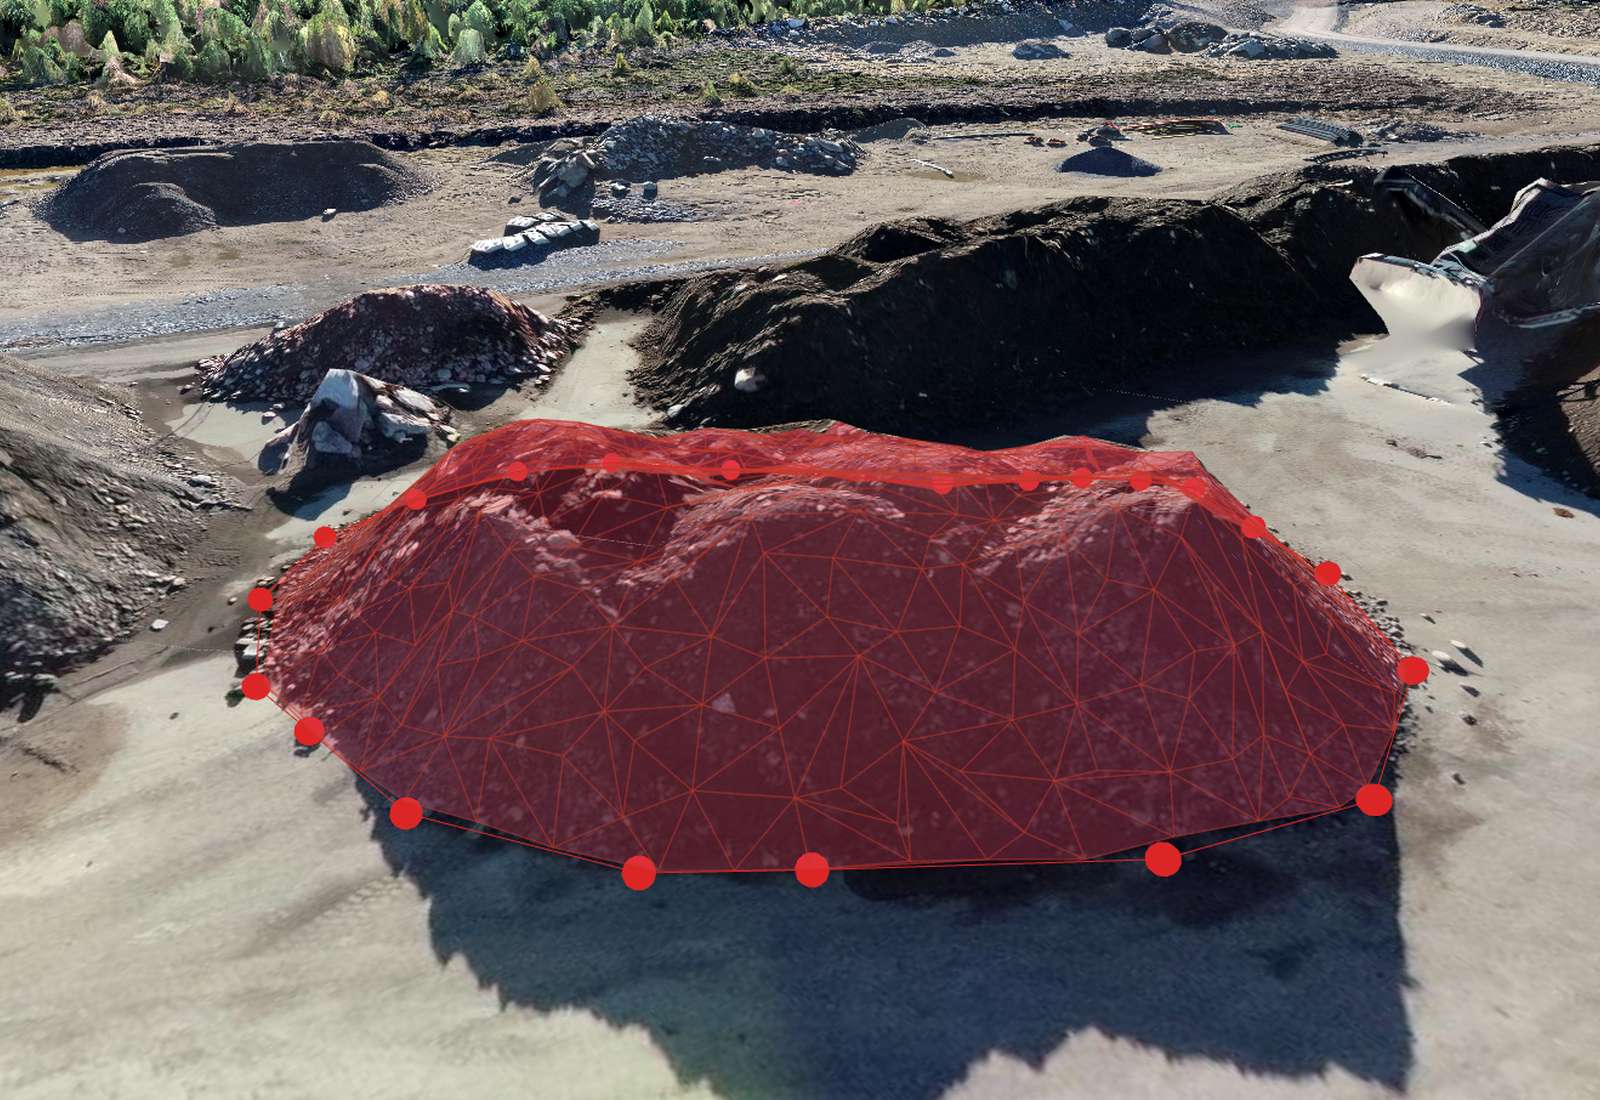
La photogrammétrie est la science qui consiste à effectuer des mesures à partir de photographies. En cartographie par drone, vous survolez un site selon un plan de vol et prenez des centaines, voire des milliers d'images qui se chevauchent. Le logiciel retrouve ensuite les mêmes éléments physiques dans de nombreuses photos, détermine où chaque photo a été prise et comment l'appareil était orienté, puis reconstruit la scène en 3D. C'est le principe de la vision stéréoscopique à deux yeux, mais avec de nombreux points de vue au lieu de deux.[1][2]
Le résultat n'est pas une image unique mais un ensemble de produits issus d'une même mesure : un nuage de points, des modèles d'élévation, un maillage 3D et une orthophoto. Le modèle étant rattaché à des coordonnées réelles, vous pouvez y mesurer des distances, des surfaces, des hauteurs et des volumes, et vérifier sa précision par rapport à des points levés.
Comment fonctionne la chaîne de photogrammétrie ?
Tous les moteurs de photogrammétrie, y compris OpenDroneMap (le moteur open source qu'utilise Orthosite), suivent la même suite d'étapes.[4]
- Détection et appariement de points caractéristiques. Le logiciel repère dans chaque photo des zones d'image distinctives (coins, textures) et les met en correspondance entre photos qui se chevauchent. C'est pourquoi le recouvrement est essentiel : un point du terrain qui n'apparaît que dans une ou deux images ne peut pas être résolu de façon fiable.
- Structure from Motion (SfM). À partir des correspondances, il calcule la position et l'orientation de chaque prise de vue ainsi qu'un ensemble épars de points 3D. Un ajustement de faisceaux (bundle adjustment) affine ensuite ensemble toutes les caméras et tous les points en minimisant l'erreur de reprojection, c'est-à-dire la distance entre l'endroit où un point est observé dans une image et celui où le modèle prédit qu'il devrait être.[1] Le moteur d'Orthosite utilise OpenSfM pour cette étape.[8]
- Géoréférencement. Les positions enregistrées avec les photos (GPS, ou RTK lorsque le drone l'enregistre) placent le modèle dans un système de coordonnées. Les points d'appui au sol (GCP), des cibles levées que vous pointez dans les photos, le calent plus solidement sur les coordonnées du levé. Voir le guide des points d'appui.
- Appariement dense (Multi-View Stereo, MVS). Les poses des caméras étant connues, la profondeur est estimée pixel par pixel à partir de plusieurs images, puis fusionnée en un nuage de points dense de plusieurs millions de points.[3]
- Maillage et texturage. Un maillage de surface 3D est construit à partir du nuage dense et les photos y sont projetées comme texture. Le moteur d'Orthosite construit un maillage 3D complet (et non une surface 2,5D) : les façades et les surplombs sont donc représentés.
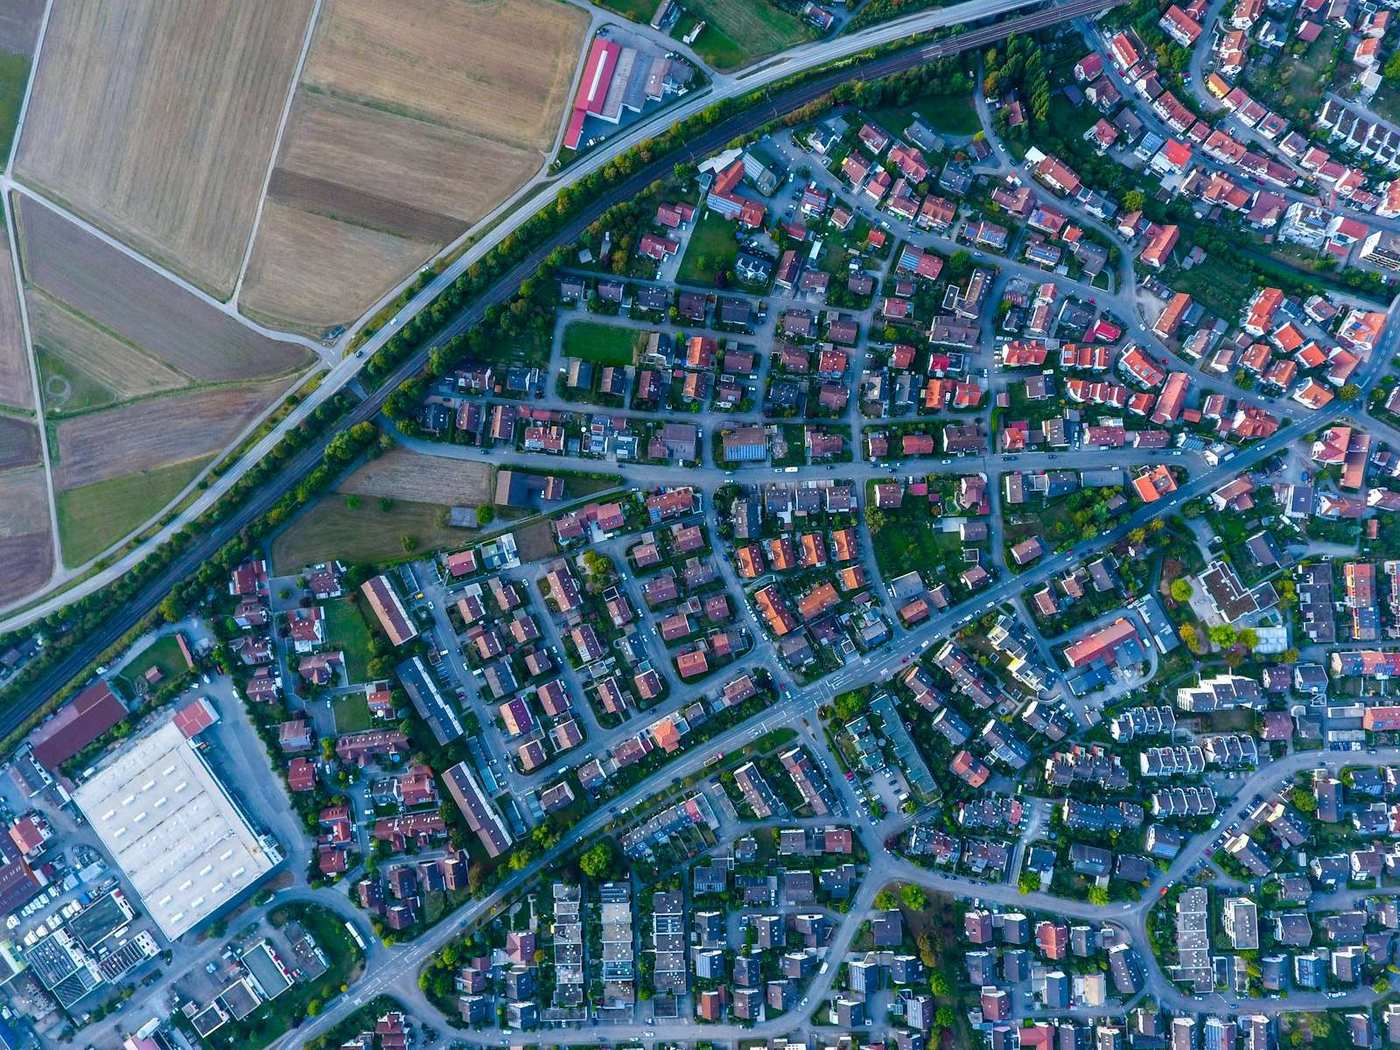
- Orthophoto et modèles d'élévation. L'orthophoto est rendue depuis le maillage texturé en vue verticale ; les déformations dues à l'objectif et au relief sont supprimées et la carte est à l'échelle. Le MNS et le MNT sont calculés sur grille à partir du nuage de points.
Important : les statistiques d'ajustement propres au bundle adjustment (erreur de reprojection, résidus sur les GCP) décrivent la cohérence du modèle avec lui-même, pas sa précision. La précision n'est établie qu'en comparant le produit livré à des points levés indépendants. Voir la section sur la précision ci-dessous.
Que livre Orthosite à partir d'un vol ?
Orthosite traite vos photos sur son propre ordinateur, en Suède, avec OpenDroneMap 3.6.2 comme moteur de reconstruction, puis ajoute ses propres étapes pour les modèles d'élévation et le rapport de précision. D'un seul vol, vous obtenez :
- Orthophoto — une carte aérienne à l'échelle, rendue à 2 cm par pixel pour la plupart des sites, jamais plus fin que le GSD du vol lui-même (les très grands sites sont dégradés pour rester sous 1,5 gigapixel afin que le raster puisse être ouvert). Téléchargeable en GeoTIFF dans le système de coordonnées de votre choix.
- MNS (modèle numérique de surface) — la hauteur de la surface supérieure, y compris bâtiments, arbres et stocks. Orthosite le calcule lui-même sur grille à partir du nuage de points, avec une cellule de 3 cm (plus grossière si le GSD du vol l'est) : chaque cellule est la moyenne des points situés à moins de 6 cm de son point le plus haut. Cela a remplacé le raster du moteur, qui se situait 0,5 à 2 cm au-dessus du nuage aux points d'appui de trois vols d'essai parce qu'il prend le maximum des points de chaque cellule.
- MNT (modèle numérique de terrain) — le sol nu, calculé sur grille à partir des points classés comme sol. Sous une végétation dense, la photogrammétrie voit peu de points de sol ; un MNT y est donc interpolé et moins fiable (voir la section sur le LiDAR).
- Nuage de points — LAZ, LAS ou XYZ, reprojeté dans votre système de coordonnées et votre système d'altitudes, également consultable dans le navigateur. Avec la formule Pro et au-dessus, l'éditeur de nuage de points classe le nuage avec des filtres à base de règles (sol, végétation basse/moyenne/haute, bâtiments, eau, chaussée, câbles, tabliers de ponts, bruit) et exporte le nuage classé en LAS ou LAZ avec les classes de votre choix.
- Modèle 3D texturé — consultable dans le visualiseur 3D, avec téléchargement OBJ (zippé avec les textures et un fichier .prj).
- Surface TIN et dessins — une surface triangulée exportée en LandXML, DXF ou 2DM, et vos lignes et polygones dessinés en CSV, DXF, GeoJSON, Shapefile ou KML.
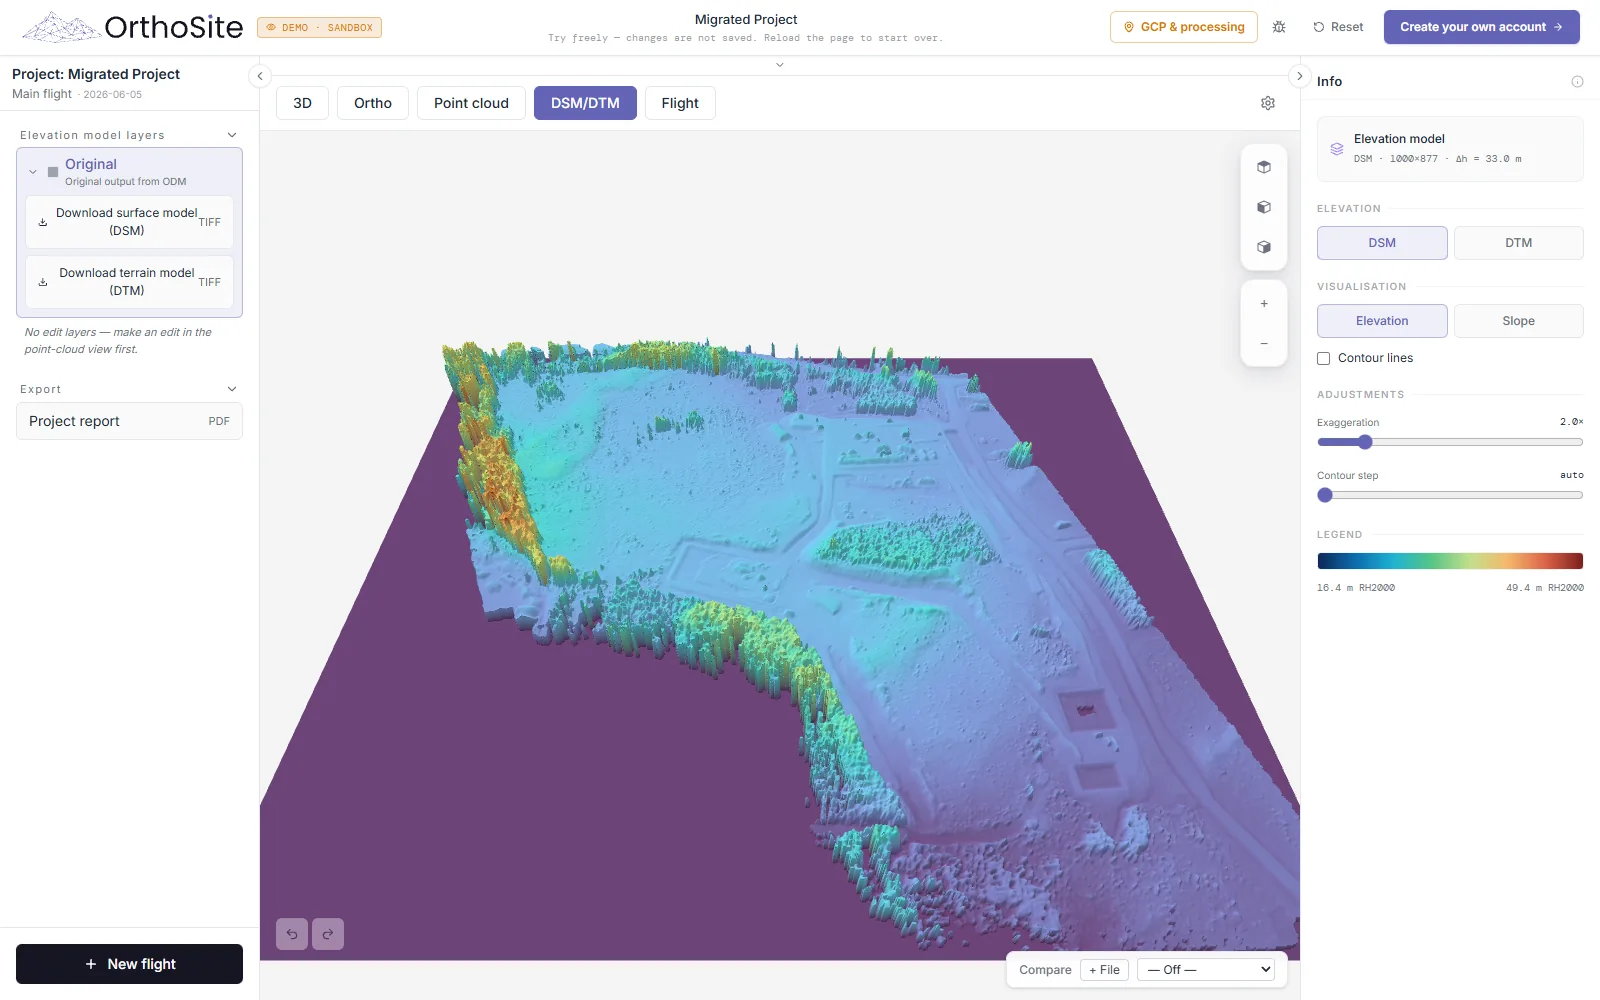
Les produits sont des vues d'une même mesure : une hauteur lue dans le visualiseur, échantillonnée dans le MNS et prise sur les points voisins du nuage doit donc concorder dans le bruit du nuage. Les systèmes de coordonnées et d'altitudes (par exemple SWEREF 99 et RH 2000) se règlent par projet ; voir le guide des systèmes de coordonnées. Pour la signification de chaque raster, voir Orthomosaïque, MNS et MNT expliqués.
De quel produit avez-vous besoin ?
- Surface, distance, documentation, planification de chantier → orthophoto.
- Volumes, terrassements, drainage, courbes de niveau → MNS ou MNT (voir le calcul de volume).
- DAO/CAO, profils en travers, logiciels de conception → nuage de points ou TIN.
- Inspection, structures verticales, présentation → modèle 3D texturé.
Tous sont produits par un même traitement ; vous n'avez donc pas à choisir à l'avance. La mesure sur ces produits dans le navigateur est traitée dans mesurer sur des cartes de drone.
Quelle est la précision de la photogrammétrie par drone ?
La précision comporte deux volets. La précision relative mesure la cohérence des mesures à l'intérieur du modèle (distances, hauteurs entre points voisins). La précision absolue mesure le bon positionnement du modèle sur les vraies coordonnées ; elle dépend du géoréférencement : positionnement RTK, points d'appui, ou ni l'un ni l'autre.
Le plafond physique est fixé par le vol, principalement par le GSD. Pour un appareil à la hauteur H, de focale f et de taille de pixel p, GSD = p·H/f. Des études indépendantes montrent que la meilleure erreur atteignable varie avec le GSD, et que juger la précision uniquement sur les points d'appui la surestime par rapport à des points de contrôle indépendants.[5] Avec le RTK, des GCP levés et bien répartis et un GSD de 1 à 2 cm, le meilleur cas réaliste est d'environ 1 GSD en planimétrie et 2 à 3 GSD en altimétrie (soit environ 1 à 2 cm et 2 à 5 cm), mesuré sur des points de contrôle indépendants. Sans RTK ni GCP, le modèle vaut ce que vaut le positionnement par satellite du drone lui-même, et les altitudes absolues peuvent être très fausses (voir le point sur le système d'altitudes ci-dessous) ; cela suffit pour une cartographie visuelle mais pas pour des livrables d'ingénierie.

Orthosite n'annonce pas de valeur type. Pour chaque vol dont vous avez pointé des points de contrôle (points levés qui ne sont pas utilisés dans l'ajustement), il indique la précision atteinte par rapport à eux : RMSE en planimétrie et en altimétrie selon les ASPRS Positional Accuracy Standards, 2e édition,[6] qui demandent au moins 30 points de contrôle avant qu'un produit soit déclaré testé conforme à une classe, avec la valeur à 95 % et le nombre de points de contrôle utilisés, et il avertit lorsqu'ils sont trop peu nombreux pour conclure. Les résidus sur les GCP sont aussi affichés, mais c'est une statistique d'ajustement, pas une précision.
Qu'est-ce qui influence la qualité du résultat ?
- Recouvrement. Chaque point du terrain doit être vu sur plusieurs photos pour que le SfM et l'appariement dense fonctionnent ; un recouvrement insuffisant est la cause habituelle des trous et des déformations. Le guide du vol donne les réglages.
- GSD. Voler plus haut donne un GSD plus grand et un plafond de précision plus bas, quelle que soit la qualité du traitement.
- Calage. Des GCP peu nombreux ou regroupés, ou un seul pointé erroné, décalent le modèle. Répartissez-les sur la zone et gardez de côté quelques points levés comme points de contrôle.
- Lumière et flou de bougé. Les ombres dures, une lumière changeante et une vitesse d'obturation trop lente pour la vitesse de vol brouillent ou altèrent les éléments que le logiciel apparie.
- Surfaces impossibles à apparier. L'eau, le verre, les sols très uniformes (neige fraîche, sable lisse) et les objets en mouvement donnent des trous ou du bruit.
- Végétation. La photogrammétrie mesure ce que voit l'appareil, le haut de la canopée ou de l'herbe, pas le sol en dessous.
- Système d'altitudes. Les drones DJI sans solution RTK fixe écrivent une altitude barométrique dans les photos ; sur deux vols d'essai Orthosite, elle s'écartait de 126 m et de 132 m de la hauteur réelle. Utilisez le RTK ou des GCP pour des altitudes absolues.
Photogrammétrie ou LiDAR : lequel choisir ?
Les deux fournissent des données 3D, mais leurs défaillances diffèrent. La photogrammétrie fonctionne avec l'appareil photo déjà présent sur la plupart des drones de levé et donne aussi une imagerie en vraies couleurs et une orthophoto. Elle ne voit que les surfaces visibles d'en haut. Le LiDAR aéroporté mesure des distances par impulsions laser, dont certaines traversent les trouées de la végétation et atteignent le sol ; il exige une charge utile de scanner dédiée mais peut fournir un modèle du sol sous couvert.
Une comparaison entre LiDAR embarqué sur drone et photogrammétrie SfM sur six types de végétation, de l'herbe aux conifères, a trouvé le LiDAR plus précis pour l'altitude du sol dans tous les cas ; le modèle photogrammétrique ne capturait que la cime des arbres alors que le LiDAR échantillonnait aussi la structure en dessous.[7] Sur sol dégagé, surfaces dures, stocks, fouilles et bâtiments, la photogrammétrie est le choix habituel et fournit les produits utiles au levé décrits plus haut. Lorsqu'il vous faut le sol sous une végétation dense, utilisez le LiDAR. Orthosite traite des photographies, pas des données LiDAR.
Combien de temps dure le traitement ?
Cela dépend du nombre d'images, du réglage de qualité et du nombre de traitements en file d'attente, Orthosite traitant sur son propre ordinateur. Exemples mesurés lors des essais du moteur d'Orthosite : un vol de 234 images a pris environ 40 minutes en qualité moyenne et 76 minutes en qualité élevée de nuage de points pour l'étape du nuage de points (sans maillage ni orthophoto), et un site de 2 452 images, traité en quatre parties avant la limite actuelle par vol, environ 12 heures pour l'ensemble du traitement. Un même vol peut contenir jusqu'à 1 200 images dans le moteur, et chaque formule fixe sa propre limite jusqu'à ce plafond ; les formules mesurent le traitement en crédits d'image, un crédit couvrant une image jusqu'à 24 mégapixels. Les préréglages de qualité utilisent les mêmes paramètres de précision ; les préréglages supérieurs donnent surtout un nuage plus dense.
Vous téléversez depuis le navigateur (les fichiers vont directement vers le stockage) ; vous pouvez donc fermer l'onglet et revenir une fois le traitement terminé.
Pourquoi utiliser des drones plutôt que le levé classique ?
Un drone capture une couverture complète à un GSD centimétrique, chaque mètre carré au lieu d'une grille de points mesurés, sans que personne n'ait à marcher sur des pentes, des toitures, des stocks ou une circulation en service. Les vols sont répétables, ce qui permet de comparer des levés dans le temps pour l'avancement, l'évolution des volumes et la surveillance. La précision ponctuelle sur un point bien défini reste toutefois l'avantage de la station totale ; de nombreux géomètres emploient donc les deux : le drone pour la couverture, la station totale ou le GNSS pour le calage et les points de contrôle.
Qui utilise la photogrammétrie par drone ?
Les géomètres pour les levés topographiques, les entreprises de construction et de terrassement pour l'avancement et les déblais/remblais (guide), les carrières et les mines pour les volumes de stocks, les équipes routières et ferroviaires pour les corridors et les profils en travers, l'agriculture pour le relief et le drainage (guide), et les équipes d'inspection et d'environnement pour la détection de changements. Si vous choisissez un drone, voir le meilleur drone pour la cartographie.
FAQ
Comment fonctionne la photogrammétrie par drone ?
Quelle est la précision de la photogrammétrie par drone ?
Ai-je besoin de points d'appui au sol (GCP) ?
Photogrammétrie ou LiDAR : lequel est le meilleur ?
Qu'est-ce que le GSD ?
Combien de temps dure le traitement ?
Quels fichiers puis-je exporter depuis Orthosite ?
Dois-je installer un logiciel ou disposer d'un ordinateur puissant ?
Sources
- Bundle Adjustment — A Modern Synthesis – Triggs, McLauchlan, Hartley, Fitzgibbon; Vision Algorithms: Theory and Practice, LNCS 1883, Springer (2000)
- Structure-from-Motion Revisited – Schönberger, Frahm; IEEE CVPR (2016)
- Accurate, Dense, and Robust Multiview Stereopsis – Furukawa, Ponce; IEEE TPAMI 32(8) (2010)
- OpenDroneMap (ODM) documentation and source – OpenDroneMap (2026)
- Accuracy of Unmanned Aerial Vehicle (UAV) and SfM photogrammetry survey as a function of the number and location of ground control points used – Sanz-Ablanedo, Chandler, Rodríguez-Pérez, Ordóñez; Remote Sensing 10(10):1606 (2018)
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2, Version 2 – American Society for Photogrammetry and Remote Sensing (2024)
- UAV-LiDAR and Structure from Motion Photogrammetry: Spatial Accuracy in Vegetated Terrain (MSc thesis) – Kucharczyk, University of Calgary (2017)
- OpenSfM — Structure from Motion library – Mapillary / open source (2026)
Dernière vérification:
Transformez votre prochain vol en résultat mesuré
Importez vos photos de drone et Orthosite génère l'orthomosaïque, le modèle 3D, le nuage de points et les modèles d'élévation sur son propre ordinateur de traitement en Suède — mesurez, partagez et exportez dans des formats ouverts.
Commencer avec Orthosite