
Hvordan beregnes en dronevolumen?
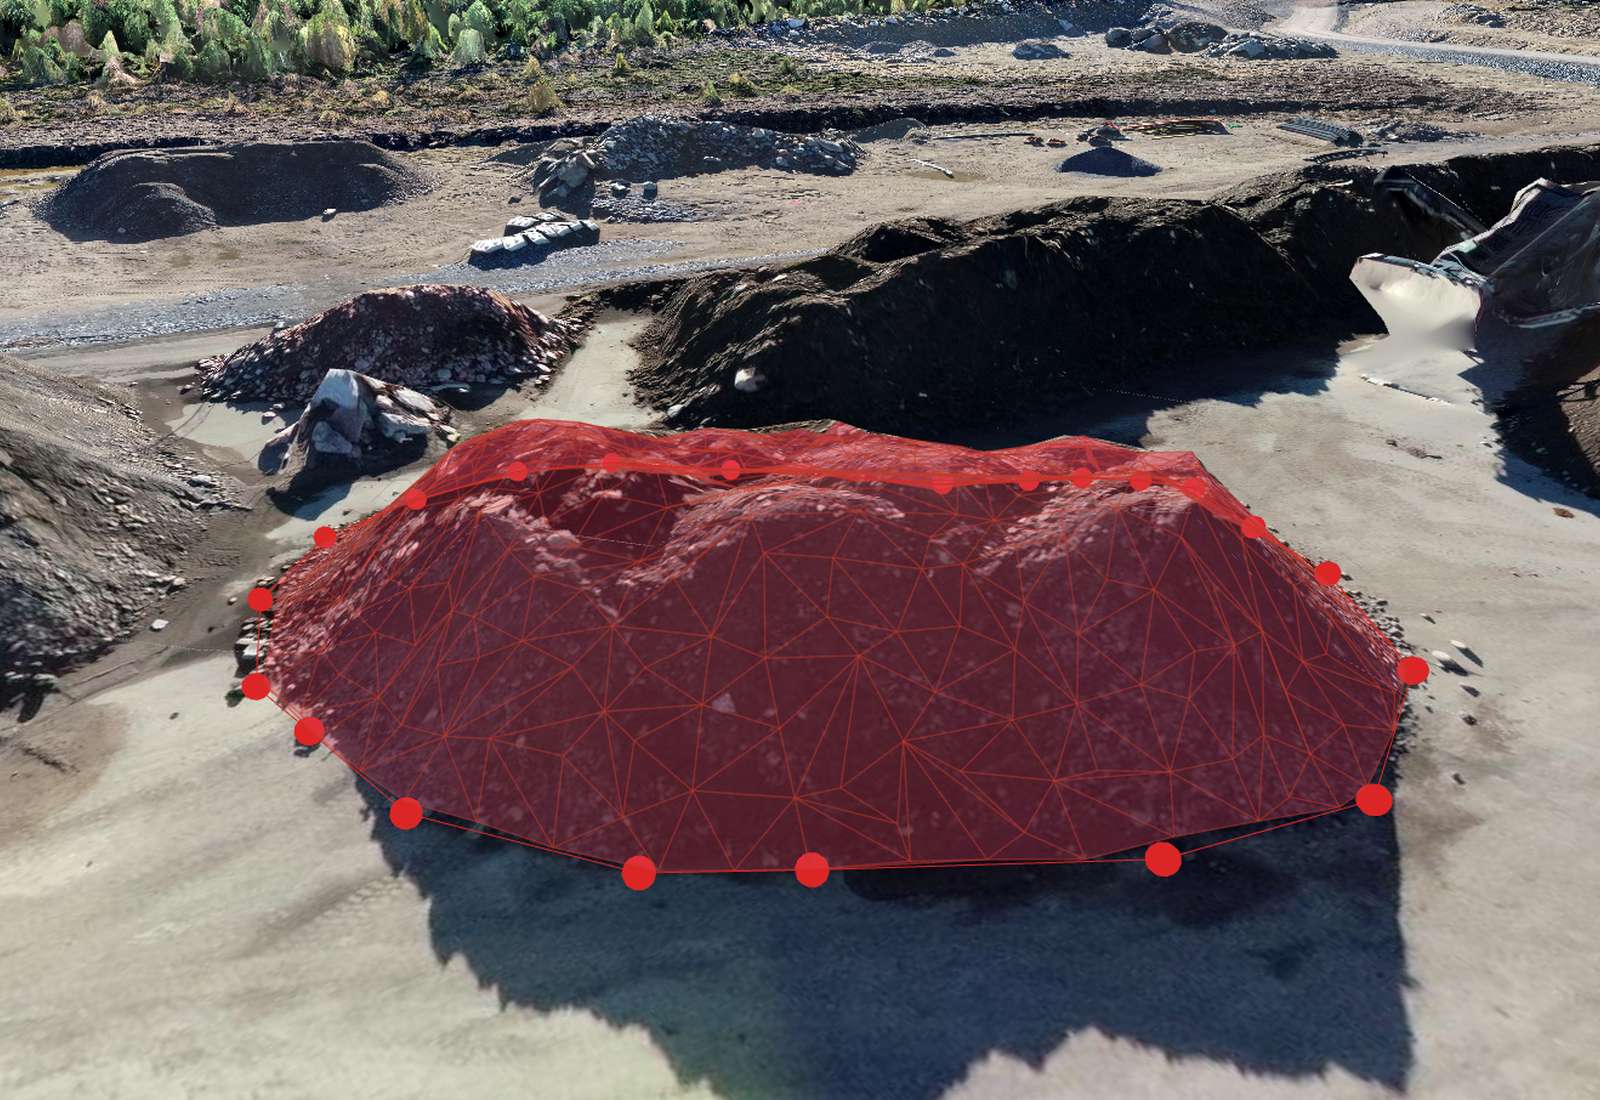
Softwaren lægger et grid over din afgrænsning. I hver celle tager den højden af den målte overflade (en DSM, en digital overflademodel) minus højden af basisfladen, ganger med celleareal og lægger cellerne sammen: V = Σ (zoverflade − zbase) × celleareal. Celler, hvor overfladen ligger over basen, tælles som afgravning (cut, materiale over basen, depotet), og celler under den som påfyldning (fill); nettoen er afgravning minus påfyldning.
Pix4D beregner den på samme måde: en offentliggjort grusgravsundersøgelse beskriver sit grid med ground sampling distance som interval og volumenen beregnet celle for celle[1]. Den målte overflade bærer flyvningens nøjagtighed; basen bærer din antagelse om terræn, ingen har fotograferet.
Hvorfor afgør basisfladen resultatet?
Basen er terrænet under depotet, som intet billede viser. Enhver metode må antage det, som regel ud fra højderne langs den afgrænsning, du tegner. To landinspektører med samme flyvning og forskellige baser får forskellige volumener, og ingen af dem tager fejl på en måde, data kan afsløre.
På samme overflade gav Orthosites baser vidt forskellige svar, da en afgrænsning skar tværs gennem et depot i det ene hjørne (Bräcke-testflyvningen): 388 m³ med triangulert base, 647 m³ med bedst tilpasset plan og 864 m³ med synligt terræn tilføjet. Tegnet om langs den virkelige fod landede alle baser på tre forskellige overflader inden for nogle få procent af hinanden (352 ± 9 m³ for det første depot, 1.000 ± 35 m³ for det andet). Lektien er den samme som i tjeklisten nedenfor: tegn ved foden, angiv basen.
Hvilken basisflade skal jeg vælge?
Orthosite angiver navnet på hver base ved siden af tallet, på skærmen, i PDF'en og i eksporterne. Det er dem, den tilbyder (Pix4D-navnene er fra Pix4Ds egen dokumentation[2]):
- Triangulert rand (TIN), standard – et trekantnet gennem overfladehøjderne ved din afgrænsnings hjørner. Rigtigt, når hele foden er synlig, og terrænet omkring den ikke er fladt. Pix4D og DroneDeploy kalder den Triangulated.
- Bedst tilpasset plan – ét mindste kvadraters plan gennem afgrænsningens højder. Udjævner en ujævn afgrænsning; rigtigt, når terrænet er fladt eller jævnt skrånende. Pix4D: Fit Plane; DroneDeploy: Linear Fit.
- Laveste randpunkt – et vandret plan i afgrænsningens laveste højde. Til depoter op mod mure, hvor en del af foden er skjult; det tæller alt terræn over det laveste hjørne som depot. Pix4D: Align with Lowest Point.
- Middelniveau på randen – et vandret plan i afgrænsningens gennemsnitshøjde. På skrånende terræn bliver den høje side til afgravning og den lave side til påfyldning. Pix4D: Align with Average Altitude.
- Valgfri højde – et vandret plan i en højde, du skriver, for eksempel en kendt betonplade. Pix4D: Custom Altitude.
- Rand + synligt terræn – Orthosites egen definition: det jævne terræn inden for afgrænsningen, der hænger sammen med den (jævnt, med hældning under 8°), tilføjes som støttepunkter, så basen følger terrænet op til foden, når du har tegnet afgrænsningen et stykke uden for depotet. Den kan ikke kende terræn, der fortsætter med at stige under depotet.
- Mod en tidligere flyvning – den anden flyvnings målte overflade er basen (se nedenfor).
En ottende base, Laveste punkt inden for polygonen (et vandret plan i den laveste celle et vilkårligt sted inden for afgrænsningen), tilbydes ikke som knap; når et resultat bruger den, markerer Orthosite den som ikke-standard, fordi én grøft eller støjende celle fastlægger basen for hele polygonen.
Samme depot, samme overflade, tre baser: den triangulerede base følger det skrånende terræn, de to vandrette planer skærer kiler af eller lægger dem til.
Hvordan måler jeg ændring mellem to datoer?
Flyv området igen og vælg Mod en tidligere flyvning. Basen er så den tidligere flyvnings egen målte overflade, så terrænet under depotet er opmålt i stedet for antaget. Det er den model-mod-model-størrelse, som opmålingspakker beregner, og den, en kontraktmængde normalt måles efter. Celler, den tidligere flyvning ikke dækker, udelades, og resultatet angiver dækningen af din afgrænsning.
Volumen på hver flyvning kører samme afgrænsning og base over alle et projekts flyvninger og viser afgravning, påfyldning og netto pr. flyvning, med en CSV-eksport, der har baseens definition på hver række. Brug samme afgrænsning, samme lag (DSM eller DTM) og samme base hver gang.
En advarsel: mod en overflade fra en anden flyvning bliver en højdeforskydning mellem de to målinger til en fantomvolumen på forskydning × areal (3 cm over 1.000 m² er 30 m³). Baser bygget ud fra randen ophæver en ensartet forskydning; model mod model gør ikke. Bind begge flyvninger til samme passpunkter eller RTK-reference, og kontrollér begge mod kontrolpunkter.
Hvor nøjagtige er dronevolumener for depoter?
Offentliggjorte sammenligninger placerer en omhyggelig opmåling nogle få procent fra referencen, ikke præcis på den. I en grusgravsundersøgelse afveg en UAV-volumen på cirka 12.750 m³ (3,5 cm GSD, syv passpunkter, beregnet celle for celle i Pix4D) fra en GNSS-opmålt reference med 144 m³, eller 1,1 %, svarende til en gennemsnitlig højdeforskel på 3,2 cm[1]. En sammenligning fra 2023 af totalstation, terrestrisk laserscanning og UAV-fotogrammetri på tilslagsdepoter fandt totalstationen kun anvendelig på skarp sand og groft tilslag og generelt underrapporterende for volumener, laserscanning bedre end den og UAV lovende ved lavere højde og større overlap[4].
Tre ting afgør det reelle tal for dit depot: overfladens højdenøjagtighed (omkring 2–3 GSD med RTK og passpunkter, kontrolleret mod uafhængige kontrolpunkter), hvordan foden er defineret, og basen. Højdefejl betyder noget i forhold til arealet: 2 cm systematisk fejl over et depot på 2.000 m² er 40 m³, uanset depotets højde. Orthosite rapporterer den opnåede kontrolpunktsnøjagtighed for hver flyvning i sin nøjagtighedsrapport; selve volumenen har ikke noget separat usikkerhedstal.
Hvad koster gridopløsningen?
Meget lidt, hvis den er fin nok. På laserscannede data afveg gridmetoden fra en beregning på trianguleret overflade med 0,00–0,09 % i alle undtagen ét af de testede programmer (det: 2,45 %), og gridtrinnet betød mere: 0,03 % ved 0,2 m, 1,37 % ved 1 m[3]. Orthosite integrerer ved højdemodellens native opløsning, op til 6 millioner celler pr. måling. Større afgrænsninger læses gennem midlede oversigter, som bevarer middelhøjden og dermed volumenen, og den effektive cellestørrelse rapporteres som Opløsning. I Orthosites egen kontrol stemte gridsummen med en eksakt trekantprisme-integration af de samme data i fuld opløsning inden for 0,2 %.
Hvilke fejl skal jeg lede efter?
- Foden. En afgrænsning, der skærer gennem depotet eller ligger meter ude i græsset, flytter basen. Tegn afgrænsningen ved foden; Orthosites hjørner henter deres højder fra højdemodellen, ikke fra hvor du klikkede.
- Vegetation og materiale i bevægelse. Græs, buske, vand og læssemaskiner ændrer overfladen. Flyv, når depotet ligger stille, og afgrænsningen er fri for planter.
- DSM eller DTM. DSM er overfladen, som den blev optaget, og er standard for depoter. DTM er bart terræn og passer til udgravninger; den bygger på terrænklassificering, som er regelbaseret, og på Bräcke-testdepoterne blev en automatisk DTM 9–15 % for lav, fordi depotternes toppe blev behandlet som ikke-terræn.
- Overfladebias. En overflade, der ligger over det rigtige terræn, tilføjer volumen på bias × areal, når basen er uafhængig af den (en anden flyvning, en indtastet højde); baser bygget ud fra afgrænsningen ophæver en ensartet bias. Orthosite beregner DSM'en selv ud fra punktskyen og tager middelværdien af de højeste punkter i hver celle (dem inden for 6 cm fra toppen) i stedet for det enkelte højeste punkt; på en Bräcke-flyvning flyttede det DSM'ens afvigelse fra punktskyen ved passpunkterne fra +0,50 cm til −0,06 cm. Kontrollér selve overfladen mod uafhængige kontrolpunkter.
- Dækning. Hvis en del af afgrænsningen ikke har data, siger resultatet det (dækket areal og en advarsel om lav dækning) i stedet for stille at skrumpe.
- Skjult terræn. Mure, overhæng og terræn under depotet er usynlige for en drone. Brug en valgfri højde eller en tidligere flyvning som base.
God praksis for forsvarlige volumener
- Flyv med mindst 80 % længde- og 70 % sideoverlap, og tilføj skrå billeder til høje depoter (se guiden om nøjagtig RTK-flyvning).
- Brug passpunkter eller RTK, så overfladen placeres rigtigt (guiden om passpunkter), og gem kontrolpunkter til at måle resultatet.
- Tegn afgrænsningen ved foden, i et stillestående depot, uden planter indeni.
- Vælg basen med vilje, skriv den ved siden af tallet, og brug den samme ved hver gentagen måling.
- Angiv koordinat- og højdesystem. Orthosite oplyser, om længder, arealer og volumener er net- eller terrænværdier.
Hvordan måler Orthosite volumen?
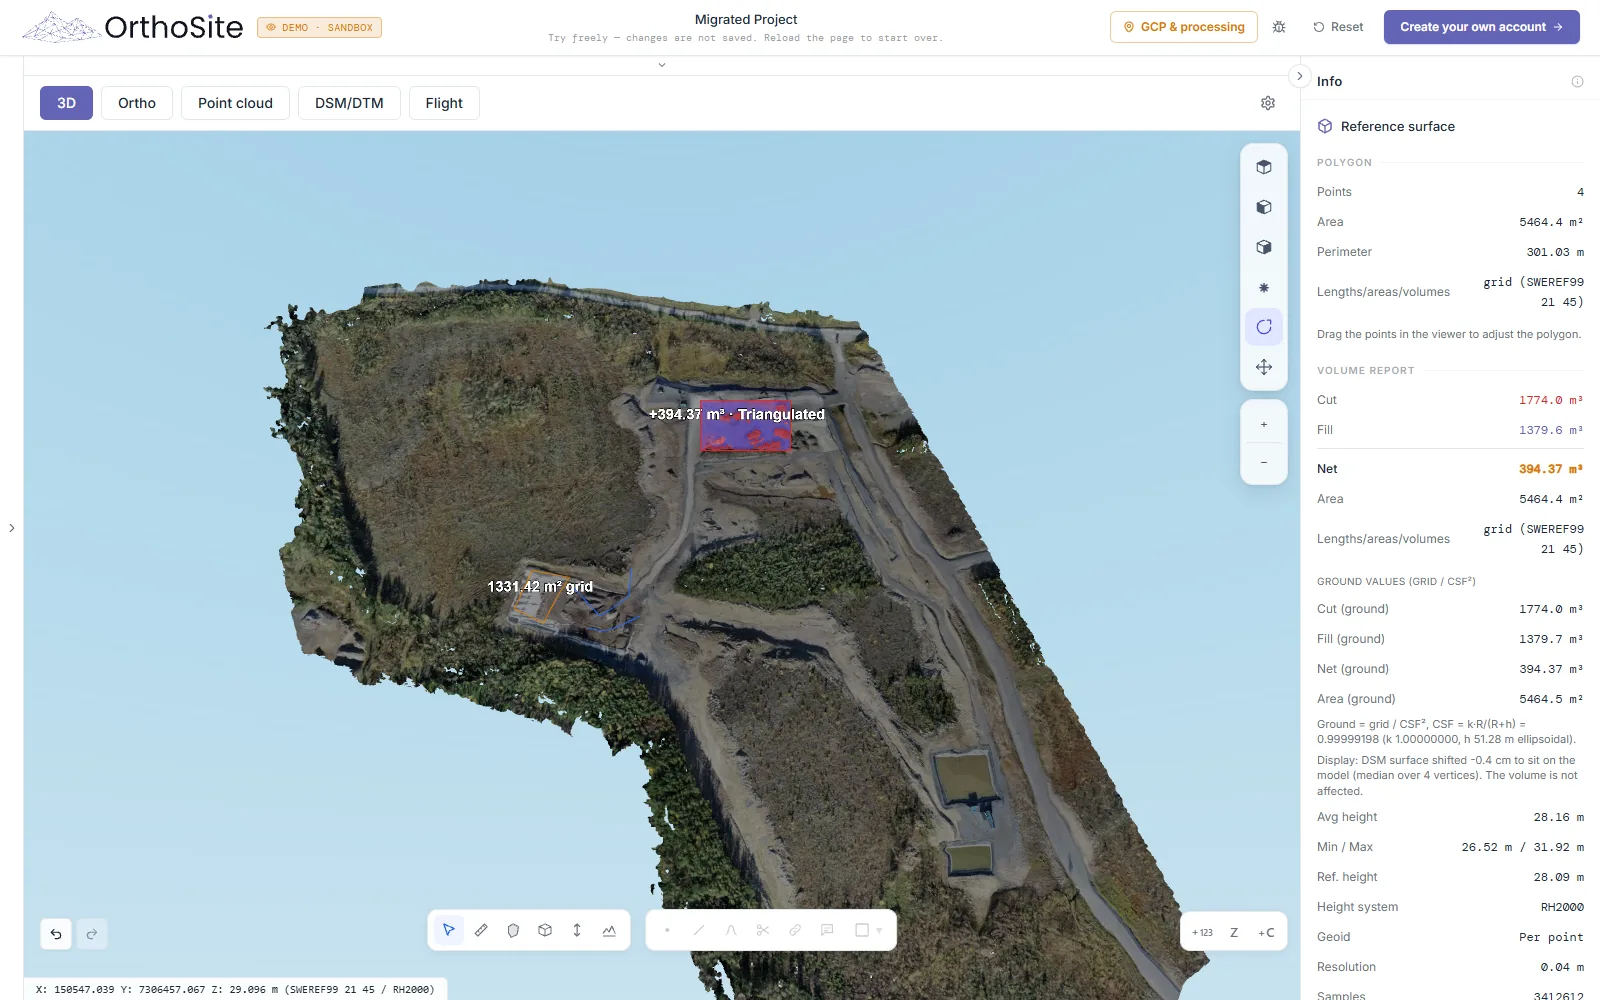
I 3D-viserens måleværktøjslinje tegner du en polygon omkring depotet og højreklikker for at beregne afgravning og påfyldning. Du vælger lag (Overflade DSM eller Terræn DTM) og base, og resultatpanelet viser afgravning, påfyldning, netto, areal, opløsning, dækning og baseens navn med dens definition. 3D-visningen tegner den målte overflade i rødt og basisfladen i blåt, og en PDF-rapport indeholder afgrænsningen i dit valgte koordinatsystem og højdesystem. Volumenen beregnes på serveren ud fra den leverede højdemodel.
FAQ
Hvor nøjagtig er dronebaseret volumenmåling?
Hvilken basisflade skal jeg bruge til et depot?
Hvorfor giver to programmer forskellige volumener for det samme depot?
Kan jeg måle et depot på en skråning?
Hvordan måler jeg volumenændring mellem to flyvninger?
Påvirker vegetation dronevolumener?
Eksporterer Orthosite en volumenrapport?
Kilder
- Volume computation of a stockpile - a study case comparing GPS and UAV measurements in an open pit quarry – ISPRS Archives XLI-B1 (Raeva, Filipova, Filipov) (2016)
- Menu View > Volumes > Sidebar > Objects (base surfaces: Triangulated, Fit Plane, Align with Average Altitude, Align with Lowest Point, Align with Highest Point, Custom Altitude) - PIX4Dmapper – Pix4D (2026)
- Comparison of 2.5D Volume Calculation Methods and Software Solutions Using Point Clouds Scanned Before and After Mining – Acta Montanistica Slovaca 24(4), 296-306 (Stroner, Kremen, Braun, Urban, Blistan, Kovanic) (2019)
- An assessment of point cloud data acquisition techniques for aggregate stockpiles and volumetric surveys – ISPRS Archives XLVIII-M-3-2023 (Davis, Guy) (2023)
Sidst gennemgået:
Gør din næste flyvning til et målbart resultat
Upload dine dronebilleder, så bygger Orthosite ortofoto, 3D-model, punktsky og højdemodeller på Orthosites egen behandlingscomputer i Sverige — mål, del og eksportér i åbne formater.
Kom godt i gang med Orthosite