
Hvordan beregnes et dronevolum?
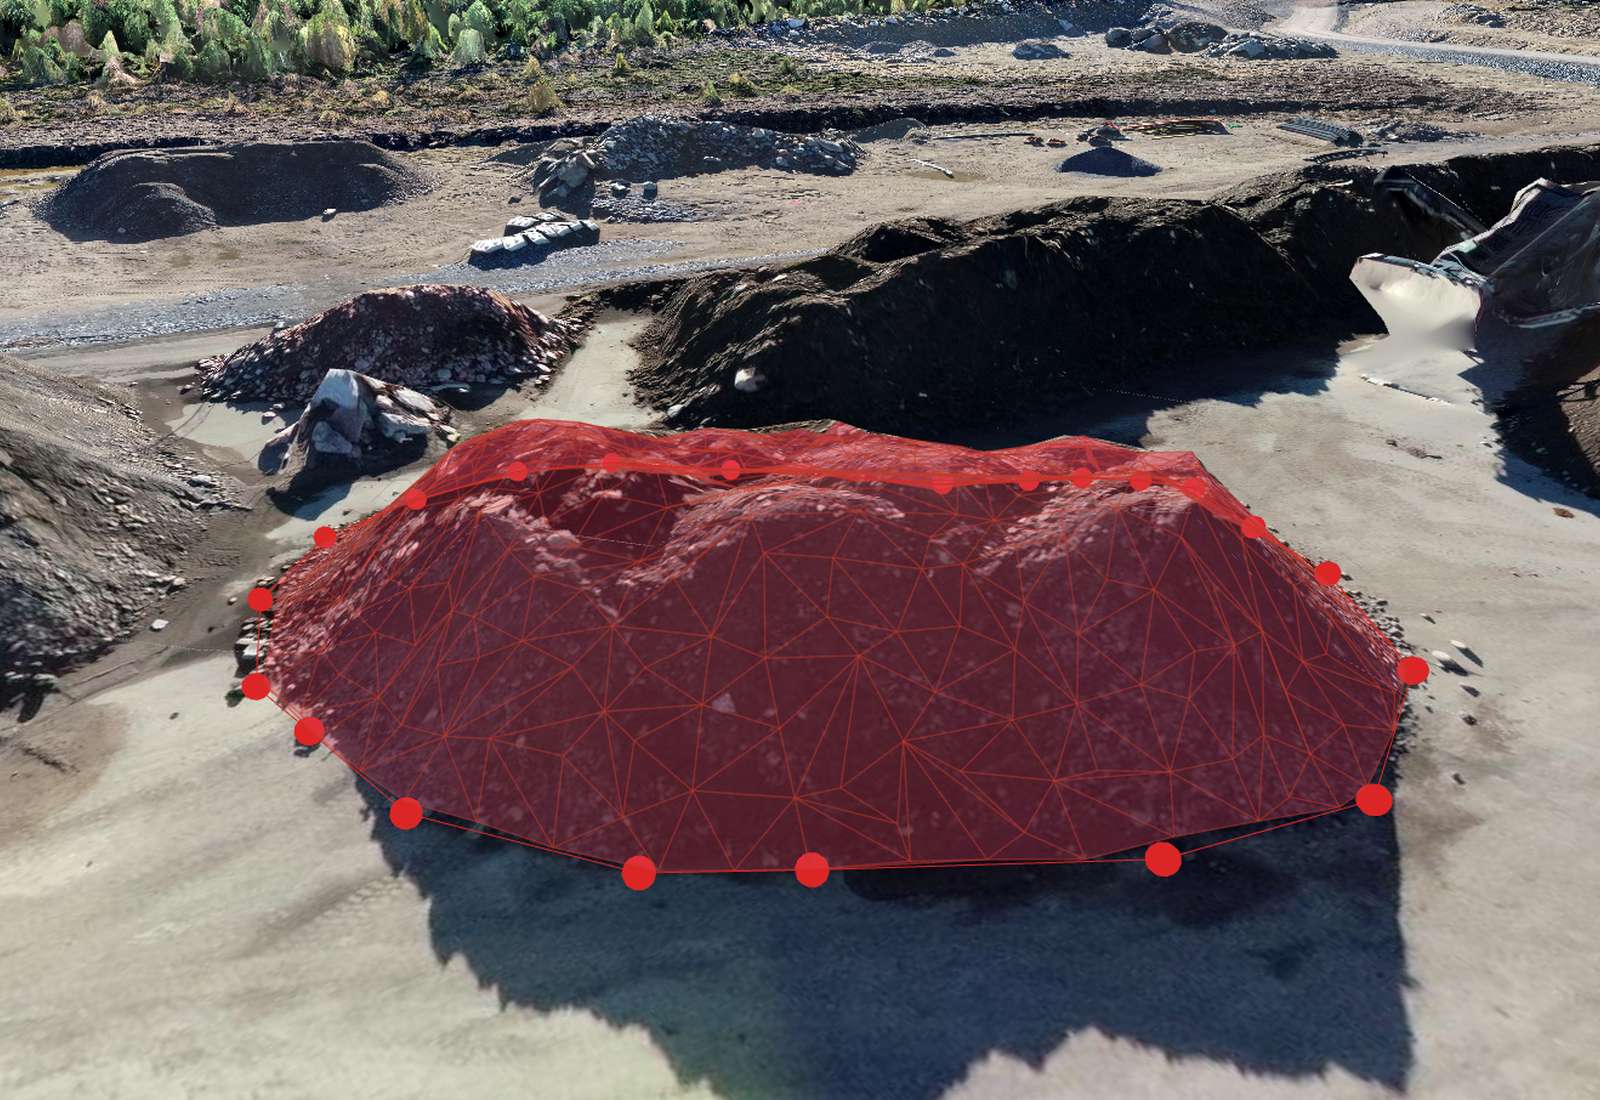
Programvaren legger et rutenett over avgrensningen din. I hver celle tar den høyden på den målte overflaten (en DSM, digital overflatemodell) minus høyden på bunnflaten, multipliserer med celleområdet og summerer cellene: V = Σ (zoverflate − zbunn) × celleareal. Celler der overflaten ligger over bunnflaten regnes som skjæring (cut: masse over bunnflaten, massen i deponiet) og celler under den som fylling (fill); netto er skjæring minus fylling.
Pix4D beregner det på samme måte: en publisert steinbruddstudie beskriver rutenettet med bakkeoppløsningen som intervall og volumet beregnet celle for celle[1]. Den målte overflaten bærer flyvingens nøyaktighet; bunnflaten bærer din antakelse om terreng ingen har fotografert.
Hvorfor avgjør bunnflaten resultatet?
Bunnflaten er terrenget under massen, som ingen bilder viser. Hver metode må anta det, vanligvis ut fra høydene langs avgrensningen du tegner. To landmålere med samme flyging og ulike bunnflater får ulike volumer, og ingen av dem er feil på en måte dataene kan avsløre.
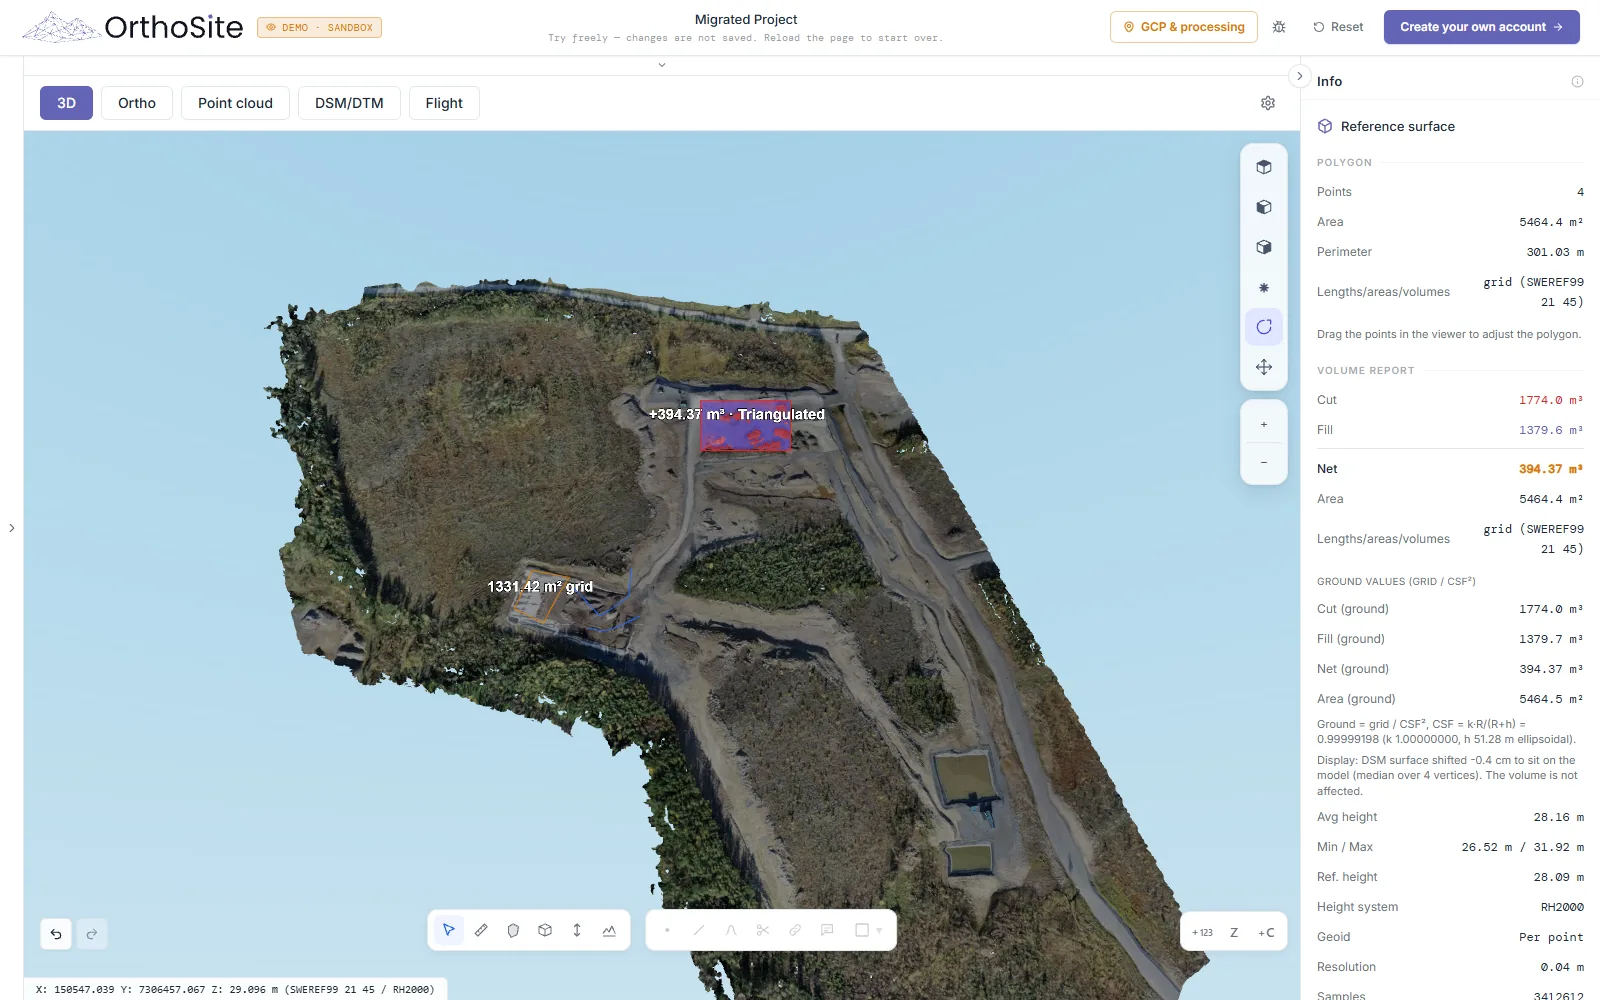
På samme overflate ga Orthosites bunnflater svært ulike svar da en avgrensning skar gjennom en masse i det ene hjørnet (Bräcke-testflyging): 388 m³ med triangulert bunnflate, 647 m³ med et best tilpasset plan og 864 m³ med det synlige terrenget lagt til. Tegnet på nytt langs den virkelige foten landet alle bunnflater på tre ulike overflater innenfor noen få prosent av hverandre (352 ± 9 m³ for den første massen, 1 000 ± 35 m³ for den andre). Lærdommen er den samme som i sjekklisten nedenfor: tegn ved foten, oppgi bunnflaten.
Hvilken bunnflate bør jeg velge?
Orthosite navngir hver bunnflate ved siden av tallet, på skjermen, i PDF-en og i eksportene. Dette er de den tilbyr (Pix4D-navnene er fra Pix4Ds egen dokumentasjon[2]):
- Triangulert rand (TIN), standard – et trekantnett gjennom overflatehøydene i avgrensningens hjørnepunkter. Riktig når hele foten er synlig og terrenget rundt ikke er flatt. Pix4D og DroneDeploy kaller det Triangulated.
- Best tilpasset plan – ett minste kvadraters plan gjennom avgrensningens høyder. Jevner ut en ujevn avgrensning; riktig når terrenget er flatt eller jevnt skrånende. Pix4D: Fit Plane; DroneDeploy: Linear Fit.
- Laveste randpunkt – et horisontalt plan på avgrensningens laveste høyde. For masser mot vegger der deler av foten er skjult; det regner alt terreng over det laveste hjørnepunktet som masse. Pix4D: Align with Lowest Point.
- Midlere randnivå – et horisontalt plan på avgrensningens gjennomsnittshøyde. På skrånende terreng blir den høye siden skjæring og den lave siden fylling. Pix4D: Align with Average Altitude.
- Egendefinert høyde – et horisontalt plan på en høyde du skriver inn, for eksempel en kjent betongplate. Pix4D: Custom Altitude.
- Rand + synlig terreng – Orthosites egen definisjon: det jevne terrenget innenfor avgrensningen som henger sammen med den (jevnt, helning mindre enn 8°) legges til som kontrollpunkter, slik at bunnflaten følger terrenget opp til foten når du tegnet avgrensningen et stykke utenfor massen. Den kan ikke kjenne terreng som fortsetter å stige under massen.
- Mot en tidligere flyging – den andre flyvingens målte overflate er bunnflaten (se nedenfor).
En åttende bunnflate, Laveste punkt innenfor polygonet (et horisontalt plan på den laveste cellen hvor som helst innenfor avgrensningen), tilbys ikke som en knapp; når et resultat bruker den, markerer Orthosite den som ikke-standard, fordi én grøft eller støyende celle setter bunnflaten for hele polygonet.
Samme masse, samme overflate, tre bunnflater: den triangulerte bunnflaten følger det skrånende terrenget, de to horisontale planene skjærer av eller legger til kiler.
Hvordan måler jeg endring mellom to datoer?
Fly området på nytt og velg Mot en tidligere flyging. Bunnflaten er da den tidligere flyvingens egen målte overflate, slik at terrenget under massen er målt i stedet for antatt. Dette er den modell-mot-modell-størrelsen som oppmålingsprogrammer beregner og den en kontraktsmengde vanligvis måles etter. Celler den tidligere flyvingen ikke dekker utelates, og resultatet oppgir dekningen av avgrensningen din.
Volum på alle flyginger kjører den samme avgrensningen og bunnflaten over alle flyginger i et prosjekt og lister skjæring, fylling og netto per flyging, med en CSV-eksport som har bunnflatedefinisjonen på hver rad. Bruk samme avgrensning, samme lag (DSM eller DTM) og samme bunnflate hver gang.
Én advarsel: mot en overflate fra en annen flyging blir en høydeforskjell mellom de to målingene til et fantomvolum på forskjell × areal (3 cm over 1 000 m² er 30 m³). Bunnflater bygget fra randen opphever en jevn forskjell; modell mot modell gjør det ikke. Knytt begge flyginger til samme bakkekontroll eller RTK-referanse og kontroller begge mot kontrollpunkter.
Hvor nøyaktige er dronevolumer av massedeponier?
Publiserte sammenligninger plasserer en nøye måling noen få prosent fra referansen, ikke eksakt på den. I en steinbruddstudie avvek et UAV-volum på omtrent 12 750 m³ (3,5 cm GSD, sju bakkekontrollpunkter, beregnet celle for celle i Pix4D) fra en GNSS-målt referanse med 144 m³, eller 1,1 %, tilsvarende en gjennomsnittlig høydeforskjell på 3,2 cm[1]. En sammenligning fra 2023 av totalstasjon, terrestrisk laserskanning og UAV-fotogrammetri på masser av tilslag fant totalstasjonen brukbar bare på skarp sand og grovt tilslag og generelt underrapporterende på volumer, med laserskanning bedre, og UAV lovende ved lavere høyde med større overlapp[4].
Tre ting bestemmer det reelle tallet for massen din: høydenøyaktigheten til overflaten (omtrent 2–3 GSD med RTK og bakkekontroll, kontrollert mot uavhengige kontrollpunkter), hvordan foten er definert, og bunnflaten. Høydefeil betyr noe i forhold til arealet: 2 cm systematisk feil over en masse på 2 000 m² er 40 m³ uansett massens høyde. Orthosite rapporterer oppnådd kontrollpunktnøyaktighet for hver flyging i nøyaktighetsrapporten; selve volumet har ikke noe eget usikkerhetstall.
Hva koster rutenettoppløsningen?
Svært lite hvis det er fint nok. På laserskannede data avvek rutenettmetoden fra en beregning med triangulert overflate med 0,00–0,09 % i alle programmene unntatt ett som ble testet (det ene: 2,45 %), og rutenettsteget betydde mer: 0,03 % ved 0,2 m, 1,37 % ved 1 m[3]. Orthosite integrerer i høydemodellens opprinnelige oppløsning, opptil 6 millioner celler per måling. Større avgrensninger leses gjennom midlede oversikter, som bevarer middelhøyden og dermed volumet, og den effektive cellestørrelsen oppgis som Oppløsning. I Orthosites egen kontroll stemte rutenettsummen med en eksakt trekantprisme-integrasjon av de samme dataene i full oppløsning innenfor 0,2 %.
Hvilke feil bør jeg se etter?
- Foten. En avgrensning som skjærer gjennom massen eller ligger flere meter ute i gress flytter bunnflaten. Tegn avgrensningen ved foten; Orthosites hjørnepunkter henter høydene fra høydemodellen, ikke fra der du klikket.
- Vegetasjon og masse i bevegelse. Gress, busker, vann og lastere endrer overflaten. Fly når massen er i ro og avgrensningen er fri for planter.
- DSM eller DTM. DSM er overflaten slik den ble fanget og er standard for masser. DTM er bart terreng og passer for utgravinger; den bygger på bakkeklassifisering, som er regelbasert, og på Bräcke-testmassene ble en automatisk DTM 9–15 % lav fordi toppene av massene ble behandlet som ikke-bakke.
- Overflatebias. En overflate som ligger over det virkelige terrenget legger til volum på bias × areal når bunnflaten er uavhengig av den (en annen flyging, en innskrevet høyde); bunnflater bygget fra avgrensningen opphever en jevn bias. Orthosite rastrerer DSM-en selv fra punktskyen, og tar gjennomsnittet av de høyeste punktene i hver celle (de innenfor 6 cm fra toppen) i stedet for det enkelt høyeste punktet; på en Bräcke-flyging flyttet dette DSM-ens avvik fra punktskyen ved bakkekontrollpunktene fra +0,50 cm til −0,06 cm. Kontroller selve overflaten mot uavhengige kontrollpunkter.
- Dekning. Hvis deler av avgrensningen mangler data, sier resultatet det (dekket areal og en advarsel om lav dekning) i stedet for å stille krympe.
- Skjult terreng. Vegger, overheng og terreng under massen er usynlig for en drone. Bruk en egendefinert høyde eller en tidligere flyging som bunnflate.
God praksis for volumer som tåler etterprøving
- Fly med minst 80 % lengde- og 70 % sideoverlapp og legg til skrå bilder for høye masser (se guiden om nøyaktig RTK-flyging).
- Bruk bakkekontroll eller RTK slik at overflaten plasseres riktig (GCP-guiden), og hold kontrollpunkter til side for å måle resultatet.
- Tegn avgrensningen ved foten, i en masse i ro, uten planter inni.
- Velg bunnflaten med vilje, skriv den ved siden av tallet og bruk den samme ved hver gjentatte måling.
- Oppgi koordinat- og høydesystemet. Orthosite oppgir om lengder, arealer og volumer er kart- eller terrengverdier.
Hvordan måler Orthosite volum?
I måleverktøylinjen i 3D-visningen tegner du et polygon rundt massen og høyreklikker for å beregne skjæring og fylling. Du velger laget (Overflate DSM eller Terreng DTM) og bunnflaten, og resultatpanelet viser skjæring, fylling, netto, areal, oppløsning, dekning og bunnflatens navn med definisjon. 3D-visningen tegner den målte overflaten i rødt og bunnflaten i blått, og en PDF-rapport har avgrensningen i ditt valgte koordinatsystem og høydesystem. Volumet beregnes på serveren fra den leverte høydemodellen.
FAQ
Hvor nøyaktig er volummåling med drone?
Hvilken bunnflate bør jeg bruke for et massedeponi?
Hvorfor gir to programmer ulike volumer for samme masse?
Kan jeg måle et massedeponi i skråning?
Hvordan måler jeg volumendring mellom to flyginger?
Påvirker vegetasjon dronevolumer?
Eksporterer Orthosite en volumrapport?
Kilder
- Volume computation of a stockpile - a study case comparing GPS and UAV measurements in an open pit quarry – ISPRS Archives XLI-B1 (Raeva, Filipova, Filipov) (2016)
- Menu View > Volumes > Sidebar > Objects (base surfaces: Triangulated, Fit Plane, Align with Average Altitude, Align with Lowest Point, Align with Highest Point, Custom Altitude) - PIX4Dmapper – Pix4D (2026)
- Comparison of 2.5D Volume Calculation Methods and Software Solutions Using Point Clouds Scanned Before and After Mining – Acta Montanistica Slovaca 24(4), 296-306 (Stroner, Kremen, Braun, Urban, Blistan, Kovanic) (2019)
- An assessment of point cloud data acquisition techniques for aggregate stockpiles and volumetric surveys – ISPRS Archives XLVIII-M-3-2023 (Davis, Guy) (2023)
Sist gjennomgått:
Gjør din neste flyvning til et målbart resultat
Last opp dronebildene dine, så bygger Orthosite ortofoto, 3D-modell, punktsky og høydemodeller på Orthosites egen prosesseringsdatamaskin i Sverige — mål, del og eksporter i åpne formater.
Kom i gang med Orthosite