
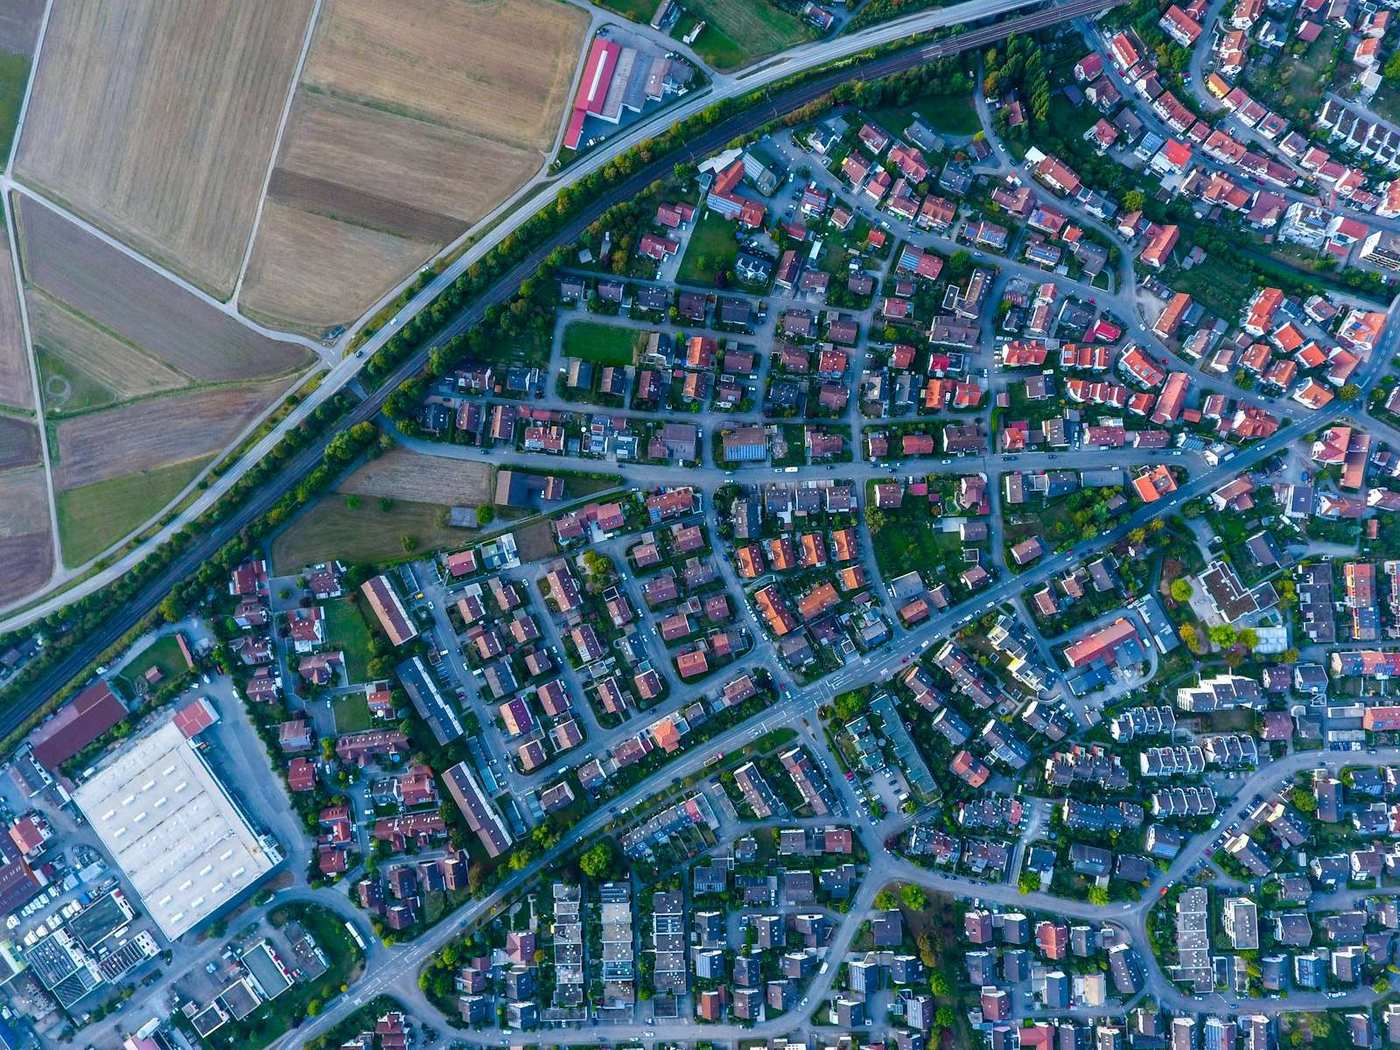
Hvad er en ortomosaik?
En ortomosaik (ortofoto) er ét sømløst luftbillede af hele området, sammensat af mange fotos og geometrisk korrigeret for kamerahældning og terrænrelief, så det har en ensartet skala. Afstande og arealer kan måles direkte på det, og det er georefereret, hvilket betyder, at hver pixel har en kortkoordinat.
Den laves ved at projicere hvert foto på en overflademodel og blende overlappene. Fordi den projiceres på en model, er den kun så god som modellen: objekter, som overflademodellen beskriver dårligt, såsom en høj bygningskant eller en tynd mast, kan stadig læne eller smøre ud.
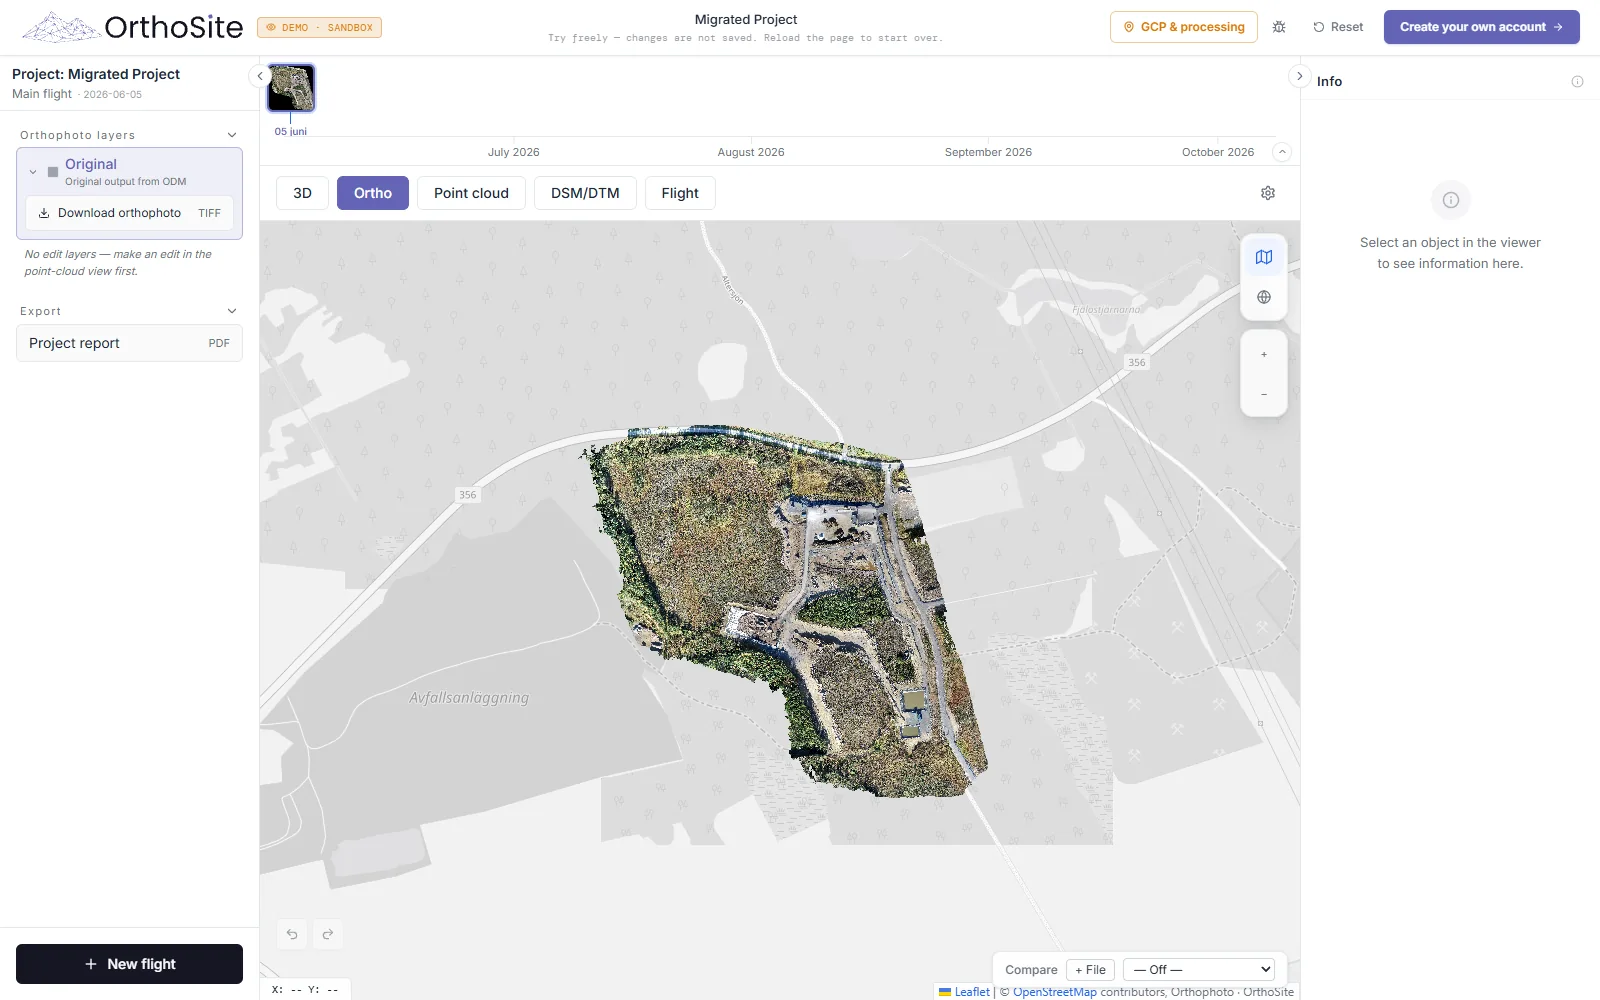
I Orthosite er ortomosaikken visningen Ortho. Behandlingen sigter mod en pixel på 2 cm (den samme for alle kvalitetsniveauer, du kan vælge), aldrig finere end flyvningens egen GSD, og øger kun pixelstørrelsen, når området ellers ville overstige 1,5 gigapixel. Du kan også vise den som kortlag i QGIS: delingsdialogen har et XYZ-link (QGIS), der leverer ortofotoet som standard web-mercator-fliser for et skrivebeskyttet delingslink.
Hvad er en DSM (digital overflademodel)?
En DSM er et raster, hvor hver celle rummer højden af den øverste overflade: terræn, tage, trækroner, køretøjer og depoter. Det er den rigtige model til alt, der står på jorden, såsom depotvolumener, krone- og bygningshøjder og sigtelinjer.
Cellestørrelsen betyder noget. Orthosite beder motoren om en celle på 3 cm (indstillingen dem-resolution) og beregner sin egen DSM i den celle, motoren lander på; motoren begrænser cellen til sit estimat af fotoenes ground sampling distance (GSD),[6] da en celle finere end GSD kun ville være interpolation.
Hvad er en DTM (digital terrænmodel)?
En DTM er den bare jord: samme slags raster, men bygget kun af punkter klassificeret som terræn. Projekterings- og jordarbejde (planering, afvanding, koter, tværsnit) udføres mod terrænet, ikke mod det, der står på det.
Terminologien varierer. Mange kilder bruger DTM og DEM (digital højdemodel) løst om "bart-jord-raster"; i noget amerikansk praksis bærer en DTM også knaklinjer.[5] I Orthosite og i denne guide er DSM = toppen af alt, DTM = bart-jord-raster, og metodens navn vises ved siden af et tal, så definitionen aldrig er tvetydig.
Fotogrammetri kan ikke se gennem tæt vegetation eller bygninger. En DTM fra fotos er derfor et godt estimat, hvor terrænet er synligt (åben jord, veje, bar jord, kort græs) og en interpolation, hvor det ikke er. Hvor Orthosite udfylder celler uden målt terræn, interpoleres cellerne fra de nærmeste målte terrænceller, og antallet tælles i filens tags.
DSM mod DTM: hvad er forskellen, og hvilken har du brug for?
| DSM | DTM | |
|---|---|---|
| Viser | Toppen af alt | Bart terræn |
| Bygget af | Alle punkter i skyen | Punkter klassificeret som terræn (LAS-klasse 2)[3][4] |
| Bruges til | Depoter, krone- og bygningshøjder, sigtelinjer, volumenens overflade | Planering, afvanding, koter, tværsnit |
For et depot giver DSM'en depotets top, og en defineret basisflade under det (i Orthosite for eksempel et plan gennem afgrænsningen, den trianguleredee afgrænsning eller en tidligere flyvnings overflade) giver bunden; volumenen er forskellen mellem de to overflader. Volumenguiden behandler valget af base.
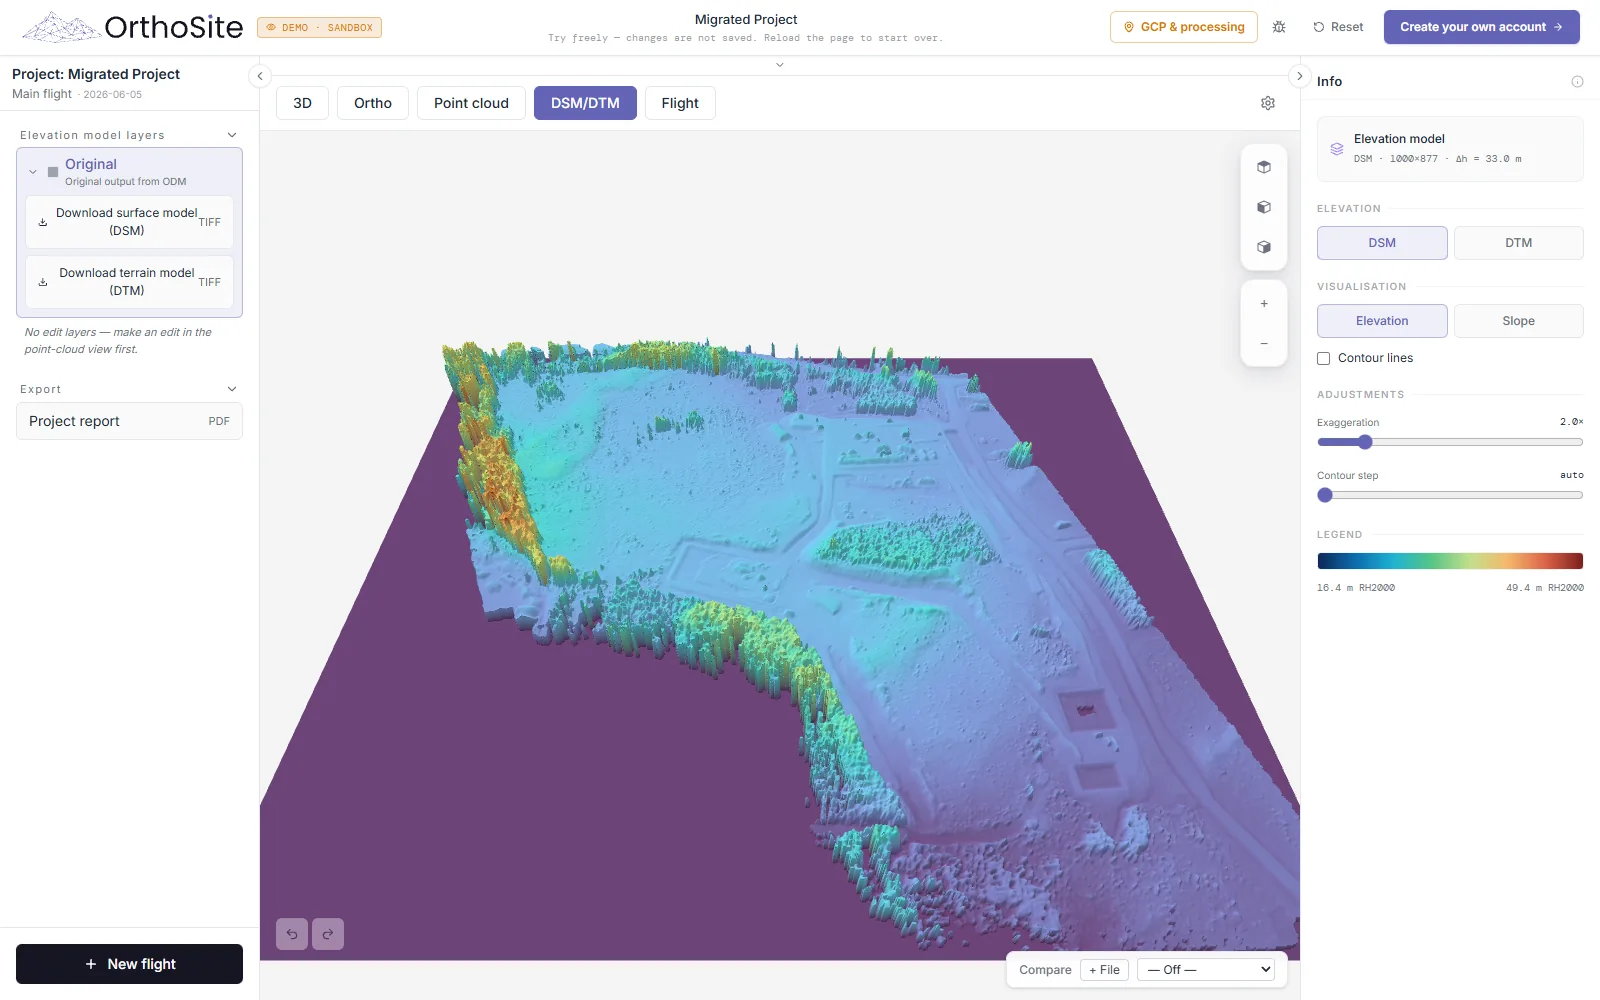
Orthosites visning DSM/DTM viser højdemodellen med en farveskala, skygge og justerbare koter.
Hvordan bygger Orthosite sin DSM og DTM?
Orthosite beregner DSM og DTM selv ud fra punktskyen i stedet for at tage motorens rastere. Årsag: motoren (ODM) beregner DSM'en som maksimum af punkterne i hver celle, og den bias vokser med skyens tæthed. På en Orthosite-testflyvning (Bräcke, høj kvalitet) lå motorens DSM 0,50 cm over skyens median ved passpunkterne; Orthosites grid lå 0,06 cm under. Sammenligningen er DSM minus medianen af skypunkter inden for 5 cm ved passpunkterne, en kontrol af, hvordan rasteret stemmer med skyen, ikke en nøjagtighedserklæring.
- DSM-celle: middelværdien af punkterne i cellens øverste bånd (inden for nogle få centimeter af dens højeste punkt), så en mur eller et enkelt lavt punkt ikke midles ind i overfladen.
- DTM-celle: middelværdien af de terrænklassificerede (klasse 2) punkter, frembragt af motorens morfologiske terrænfilter.
- Tomme celler inden for data interpoleres fra de nærmeste målte celler; celler langt fra ethvert punkt efterlades tomme i stedet for at blive opfundet. Metoden er skrevet i GeoTIFF-tagsene.
- Rasteret bygges direkte i dit valgte koordinat- og højdesystem, så det resamples én gang, ikke to.
Hvad er en punktsky, et 3D-mesh og en TIN?
Punktskyen er det primære 3D-resultat: millioner af målte punkter, hver med X, Y, Z og farve. Den lagres som LAS eller LAZ (LAZ er den komprimerede form af LAS[3]), hvor hvert punkt også bærer et klassenummer; klasse 2 er terræn.[4] På Pro-abonnementet og derover klassificerer Orthosites punktskyeditor skyen med regelbaserede filtre (terræn, lav/mellemhøj/høj vegetation, bygning, vand, vejflade, ledning, brodæk, støj), ikke en trænet model, og eksporterer den klassificerede sky som LAS eller LAZ med de klasser, du vælger, i dit koordinat- og højdesystem.
Et 3D-mesh er en sammenhængende tekstureret overflade af trekanter bygget ud fra skyen; det er til inspektion og præsentation, og Orthosite leverer det som OBJ. En TIN (triangulated irregular network, uregelmæssigt trekantnet) er en landinspektørs overflade: trekanter mellem udvalgte punkter og knaklinjer, brugt til projektering, volumener og maskinstyring. Orthosite bygger TIN'er med knaklinjer, så grøfter og kamme følges frem for at blive overbygget.
Ortomosaikken og DSM/DTM er 2,5D-produkter (én værdi pr. pixel) afledt af den samme 3D-rekonstruktion. Koter, tværsnit og volumener er igen afledt af overfladerne.
Hvilke filer får du, og i hvilket koordinat- og højdesystem?
Downloads fremstilles i det koordinatsystem og højdesystem, du har angivet for projektet (enhver EPSG-kode for plansystemet; 23 nationale højdesystemer i 20 lande, som RH 2000, hver anvendt pr. punkt gennem sin geoidemodel eller sit transformationsgrid, plus EGM2008, EGM96 og ellipsoidehøjder). Filnavnene bærer EPSG-koden og højdesystemet.
| Produkt | Formater | Noter |
|---|---|---|
| Ortomosaik | GeoTIFF | Ingen højdeværdier; opdelt i fliser med interne oversigter[1][2] |
| DSM, DTM | GeoTIFF (float32) | Sammensat CRS (plan + højdesystem) skrevet ind i filen, når højderne er i et ortometrisk system[1] |
| Punktsky | LAZ, LAS, XYZ (ASCII); klassificeret LAS/LAZ fra editoren (Pro og derover) | CRS skrevet i LAS-headeren; XYZ kan indeholde farve, intensitet og klasse |
| 3D-mesh | OBJ i en zip | Med .mtl, teksturer, .prj og en README om koordinater |
| TIN-overflade | LandXML, DXF (3DFACE), 2DM, XYZ | LandXML til opmålingspakker som Topocad, Gemini, SBG Geo og Trimble; 2DM er QGIS' meshformat |
| Vektorlag (punkter, linjer, polygoner) | GeoJSON, KML, DXF, CSV, shapefil | Tegnede og målte objekter |
Højder i en fil uden enhedsfelt (DXF, CSV, XYZ, OBJ, LandXML) omregnes til plan-CRS' enhed; GeoTIFF og LAS angiver meter. Guiden om koordinatsystemer forklarer CRS og højdesystemer i detaljer.
Hvordan åbner du filerne i QGIS og opmålingssoftware?
- QGIS: træk GeoTIFF-filerne ind; DSM/DTM-filer bærer deres sammensatte CRS (kontrolleret med GDAL 3.12 / QGIS 3.44). Ortofotoet kan også tilføjes fra XYZ-linket (Lag, Tilføj lag, Tilføj XYZ-lag; sæt Max zoom, som dialogen foreslår). Åbn en 2DM-TIN som meshlag, LAZ via Lag, Tilføj punktskylag.
- Topocad, Gemini, SBG Geo, Trimble: importér TIN'en som LandXML, som Orthosite skriver med koordinat- og højdesystem angivet.
- AutoCAD og Civil 3D: TIN'en som DXF 3DFACE og tegnelagene som DXF. Tjek CRS og enhed i din CAD-skabelon mod filnavnet, før du stoler på koordinaterne.
Hvor nøjagtige er produkterne?
Nøjagtigheden af alle produkter sættes af flyvningen: GSD, overlap, RTK og opmålte passpunkter. Med RTK og velplacerede passpunkter ved 1 til 2 cm GSD når dronefotogrammetri i bedste fald cirka 1 GSD i plan og 2 til 3 GSD i højden mod uafhængige kontrolpunkter. En DSM er ikke mere nøjagtig end den sky, den kom fra, og en DTM under vegetation er mere usikker end en på åben jord.
Orthosite rapporterer den opnåede nøjagtighed pr. flyvning mod uafhængige kontrolpunkter (aldrig de passpunkter, der er brugt i udjævningen) efter ASPRS Positional Accuracy Standards, udgave 2,[7] med RMSE og 95 %-værdien i plan og højde og antallet af kontrolpunkter. Behandl et tal uden den angivelse som ikke verificeret.
FAQ
Hvad er forskellen på en ortomosaik og et almindeligt foto?
Hvad er forskellen på en DSM og en DTM?
Er en DEM det samme som en DTM?
Hvilket filformat er en ortomosaik, DSM eller DTM?
Giver en drone en rigtig DTM under træer og bygninger?
DSM eller punktsky: hvad er forskellen?
Hvilket produkt har jeg brug for til mit arbejde?
Kilder
- OGC GeoTIFF Standard 1.1 (OGC 19-008r4) – Open Geospatial Consortium (2019)
- GDAL COG - Cloud Optimized GeoTIFF generator – GDAL / OSGeo (2025)
- LAS Specification 1.4 (OGC Community Standard 17-030r1) – Open Geospatial Consortium / ASPRS (2018)
- Lidar point classification (class 2 = Ground) – Esri (2024)
- DEM, DSM and DTM differences – GIS Geography (2024)
- ODM option --dem-resolution – OpenDroneMap (2026)
- ASPRS Positional Accuracy Standards for Digital Geospatial Data, Edition 2, Version 2 – American Society for Photogrammetry and Remote Sensing (2024)
Sidst gennemgået:
Gør din næste flyvning til et målbart resultat
Upload dine dronebilleder, så bygger Orthosite ortofoto, 3D-model, punktsky og højdemodeller på Orthosites egen behandlingscomputer i Sverige — mål, del og eksportér i åbne formater.
Kom godt i gang med Orthosite